
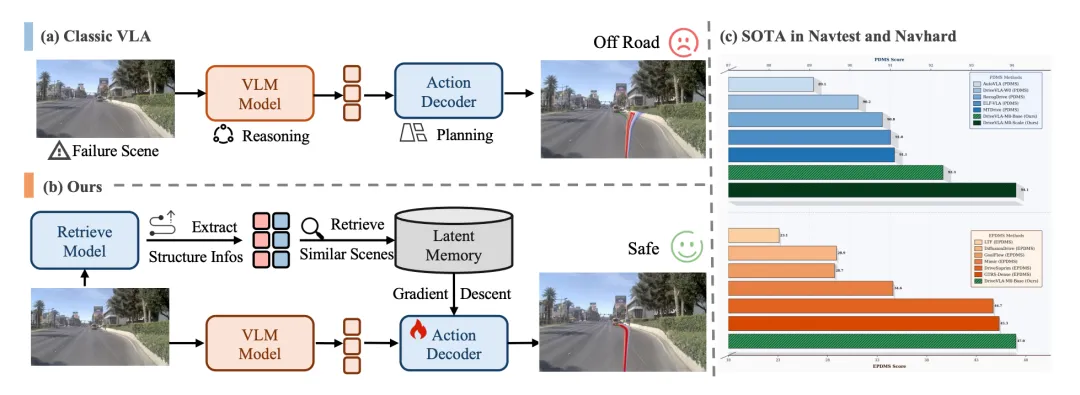
中科院&长安 开源DriveVLA-M0:26ms超低延迟,零训练持续涨点!
轻量化修正长尾场景


轻量化修正长尾场景
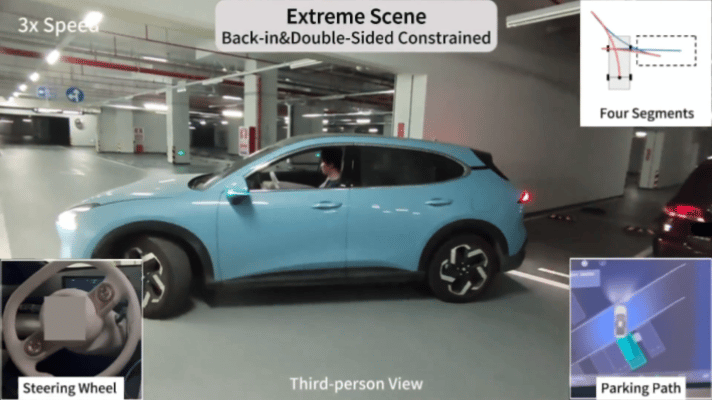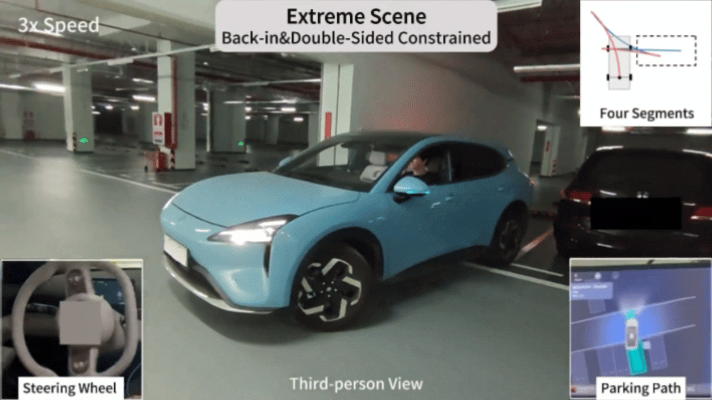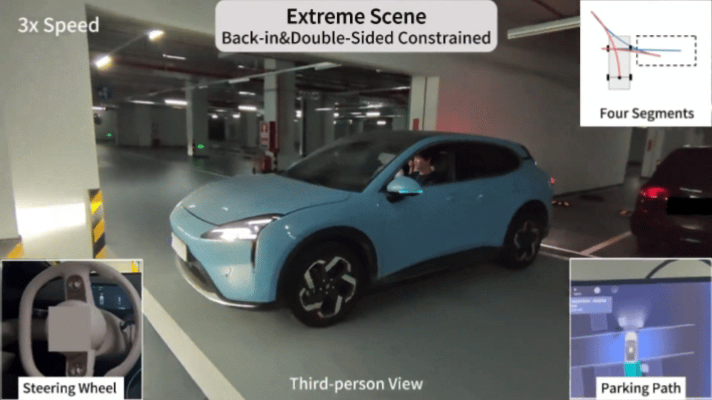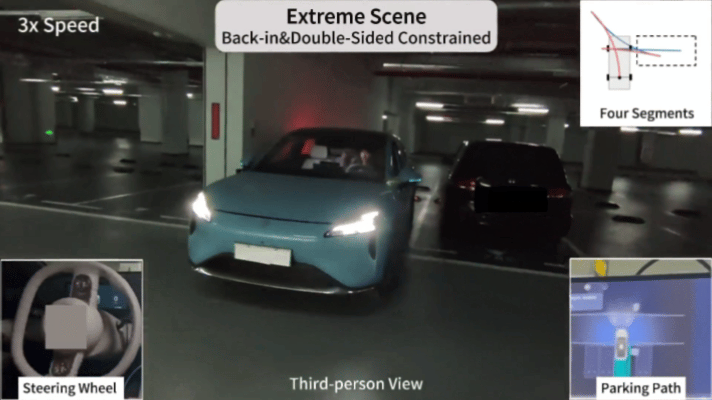
从逐点token到逐段预测
1%的场景,99%的难题
快慢分工 + 两级记忆
首次搭建噪声鲁棒性评测体系

P、I、D三项各管哪块“短板”?

从规划导向、向量化到世界模型、扩散模型

自动驾驶是如何从“识别当前状态”走向“理解连续行为”的

从ORB-SLAM2到LIO-SAM,从离线HD Map到在线MapTR

从Hybrid A*到EM Planner再到MPC......