• 课程中心
  • 公开课
  • 社区
  • 具身实验室
  • 企业服务
    • 企业内训
    • 企业招聘
  • 高校合作
  • 课程中心
  • 公开课
  • 社区
  • 具身实验室
  • 企业服务
    • 企业内训
    • 企业招聘
  • 高校合作
    • 登录/注册
  • 登录/注册
    • 登录/注册
  • 登录 /注册
    • 课程中心
    • 公开课
    • 社区
    • 具身实验室
    • 企业服务
      • 企业内训
      • 企业招聘
    • 高校合作
    全部 具身智能 自动驾驶 无人机 求职招聘 深蓝动态
    自动驾驶算法盘点 技术拆解系统梳理
    自动驾驶算法盘点 技术拆解系统梳理
    最新 推荐
    浙大高飞团队两篇新作:死胡同规避与追逃自博弈,两种无人机技术演进方向

    浙大高飞团队两篇新作:死胡同规避与追逃自博弈,两种无人机技术演进方向

    一个防“死胡同” ,一个玩“追逃”

    2026-9-2
    极致轻量化飞行规划!浙大FAST Lab新作,让小型无人机高速自主避障

    极致轻量化飞行规划!浙大FAST Lab新作,让小型无人机高速自主避障

    超轻量端到端局部规划

    2026-9-2
    从卖硬件到做AI平台,大疆正在悄悄完成一次战略转身

    从卖硬件到做AI平台,大疆正在悄悄完成一次战略转身

    大疆的护城河,正在从硬件延伸到算法

    2026-8-18
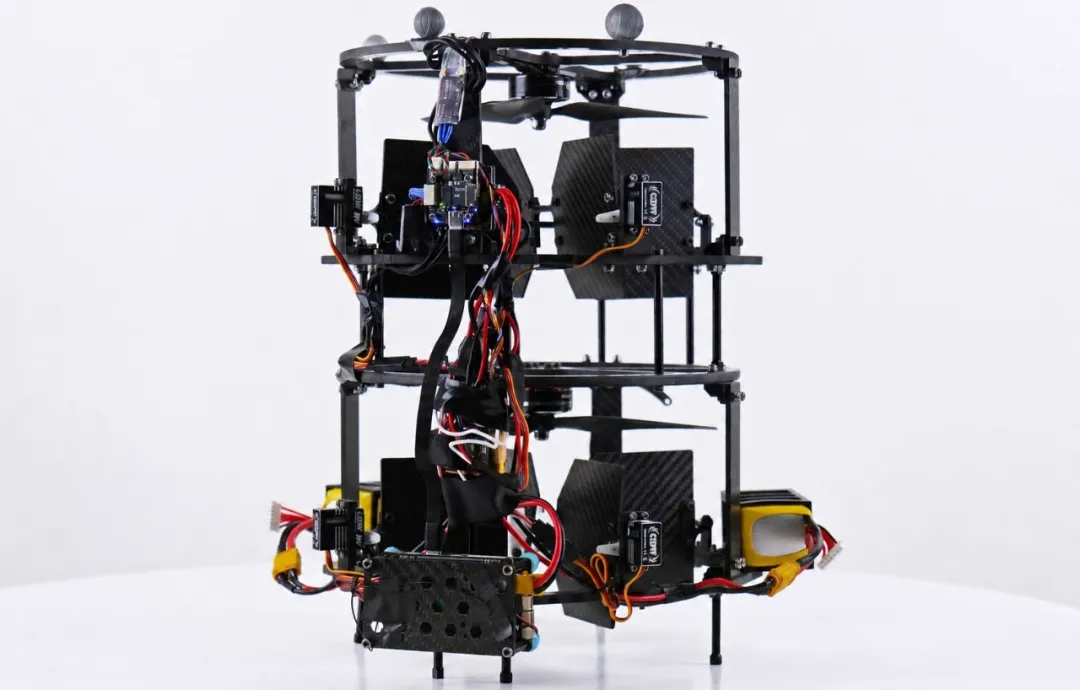
    浙大FLOAT:不倾斜机身、不倾转旋翼,2cm缝隙里稳稳拉抽屉,突加200g载荷不炸机

    浙大FLOAT:不倾斜机身、不倾转旋翼,2cm缝隙里稳稳拉抽屉,突加200g载荷不炸机

    推门不倾斜、拉抽屉不吹风

    2026-8-17
    港科大沈劭劼团队CO-Calib:多鱼眼标定成功率从68.1%拉到99.3%,Kalibr终于不崩了

    港科大沈劭劼团队CO-Calib:多鱼眼标定成功率从68.1%拉到99.3%,Kalibr终于不崩了

    鱼眼标定翻车根源找到了!

    2026-8-17
    不用真机微调直接部署!MIT实现6架无人机协同吊运与双机群动态避障

    不用真机微调直接部署!MIT实现6架无人机协同吊运与双机群动态避障

    补齐多无人机协同运输最后一环

    2026-8-13
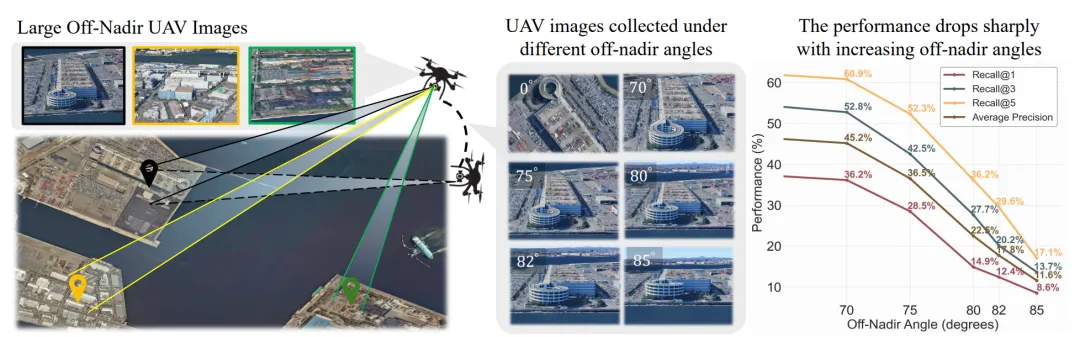
    填补大斜视定位空白!西工大团队提出:首个大离轴无人机-卫星地理定位基准

    填补大斜视定位空白!西工大团队提出:首个大离轴无人机-卫星地理定位基准

    无人机大倾角侧视也能精准找位置!

    2026-8-12
    覆盖 200 万平米!影石 PanoLOG 如何让大场景 3DGS 真正可并行?

    覆盖 200 万平米!影石 PanoLOG 如何让大场景 3DGS 真正可并行?

    面向大规模户外重建,影石提出全景新方案

    2026-8-11
    浙大高飞团队提出D-VLC:去中心化VLM让无人机+机械臂在未知场景自主协同

    浙大高飞团队提出D-VLC:去中心化VLM让无人机+机械臂在未知场景自主协同

    无需预建地图、无需集中调度

    2026-8-7
    盘点 | 香港科技大学沈劭劼团队2026上半年硬核成果

    盘点 | 香港科技大学沈劭劼团队2026上半年硬核成果

    不断拓宽空中机器人的能力边界......

    2026-8-6
    • 1
    • 2
    • 尾页

    知识热榜

    1. 1 2026具身智能大模型:VLM、VLA、VLN、世界模型,谁拿到了王牌?
    2. 2 机器人控制算法八大体系详解:从 PID 到强化学习
    3. 3 半年11篇!盘点浙江大学高飞团队2026上半年核心工作
    4. 4 近三年世界模型 3 大技术路线!这 15 个项目全开源(推荐收藏)
    5. 5 复盘完近两个月 OpenClaw × 机器人研究,这5大框架值得重点关注!

    欢迎关注

    • 深蓝具身智能

      欢迎移步公众号,随时获取具身智能从0到1的体系知识

      深蓝具身智能二维码
    • 深蓝AI

      专注人工智能、无人机、自动驾驶领域的前沿阵地

      深蓝AI二维码