邀
请
朋
友
一
起
学

OpenWAM: 面向世界动作模型的开源研究全栈与基座模型

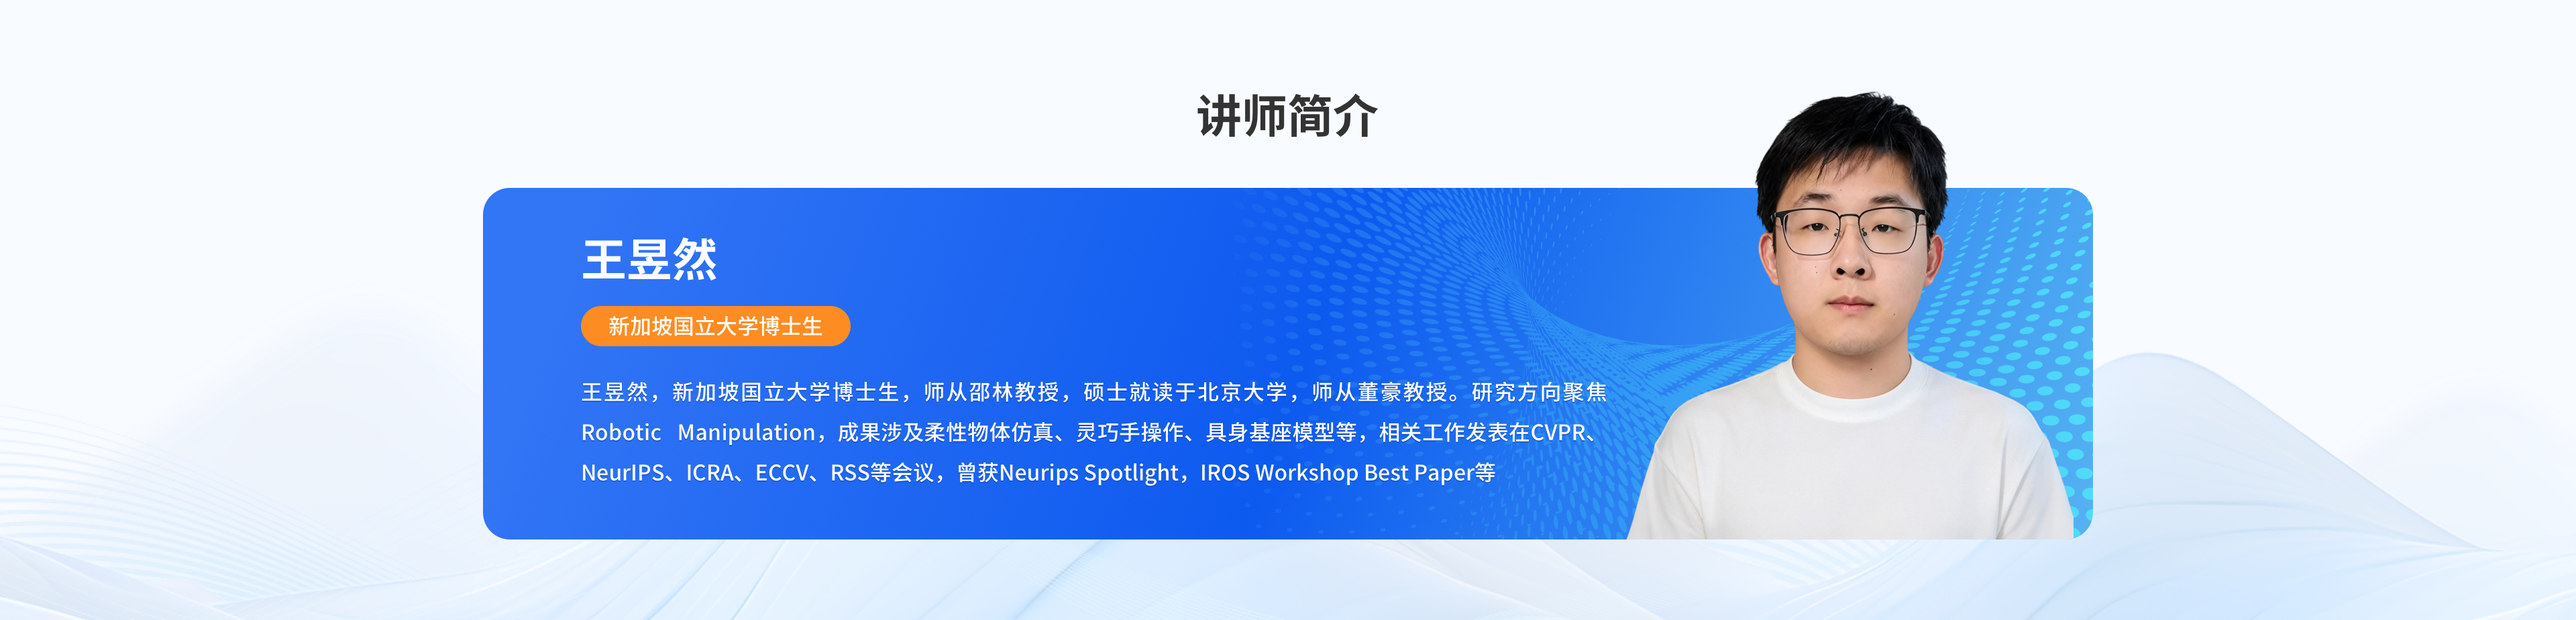
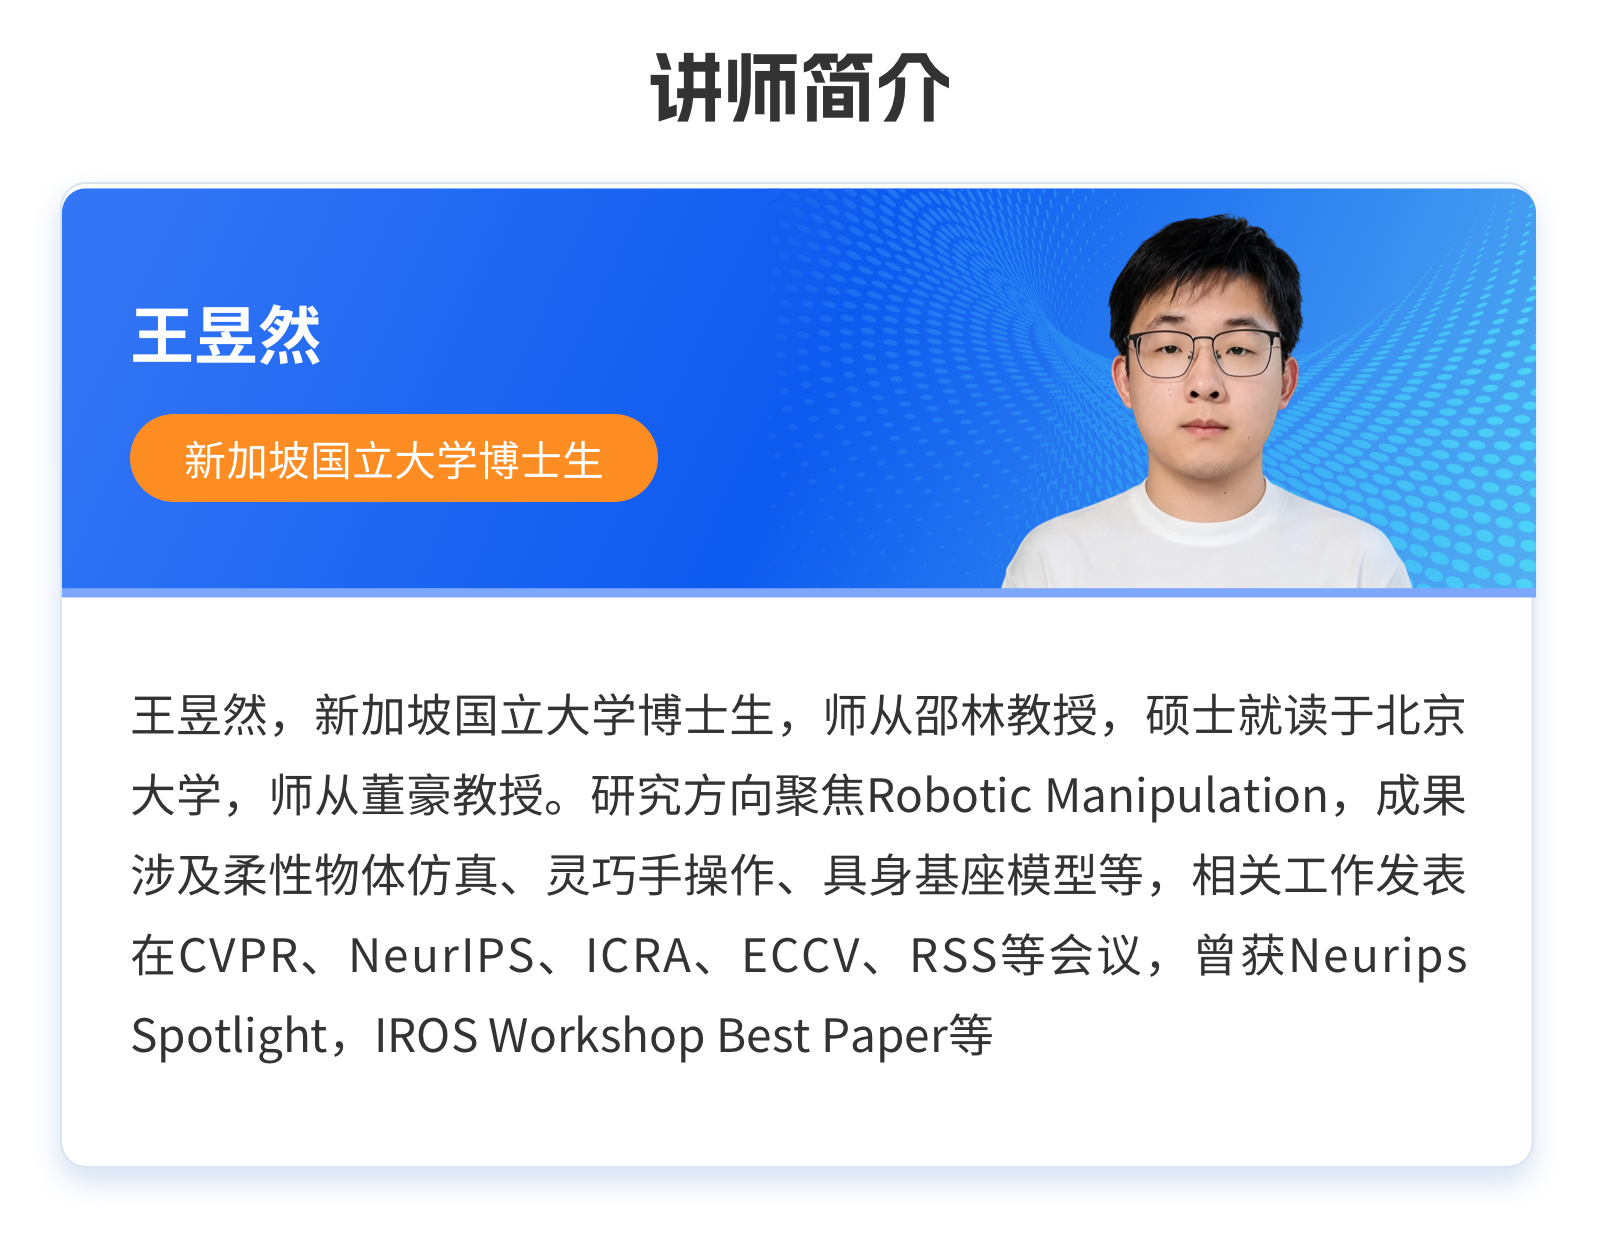
主讲人:王昱然 | 新加坡国立大学博士生

  • 开课时间

    详询下方工作人员

  • 课程时长

    90分钟(预计)

  • 学习人数

    33人次学习

立即学习
添加助教,领取课件

立即学习

OpenWAM: 面向世界动作模型的开源研究全栈与基座模型

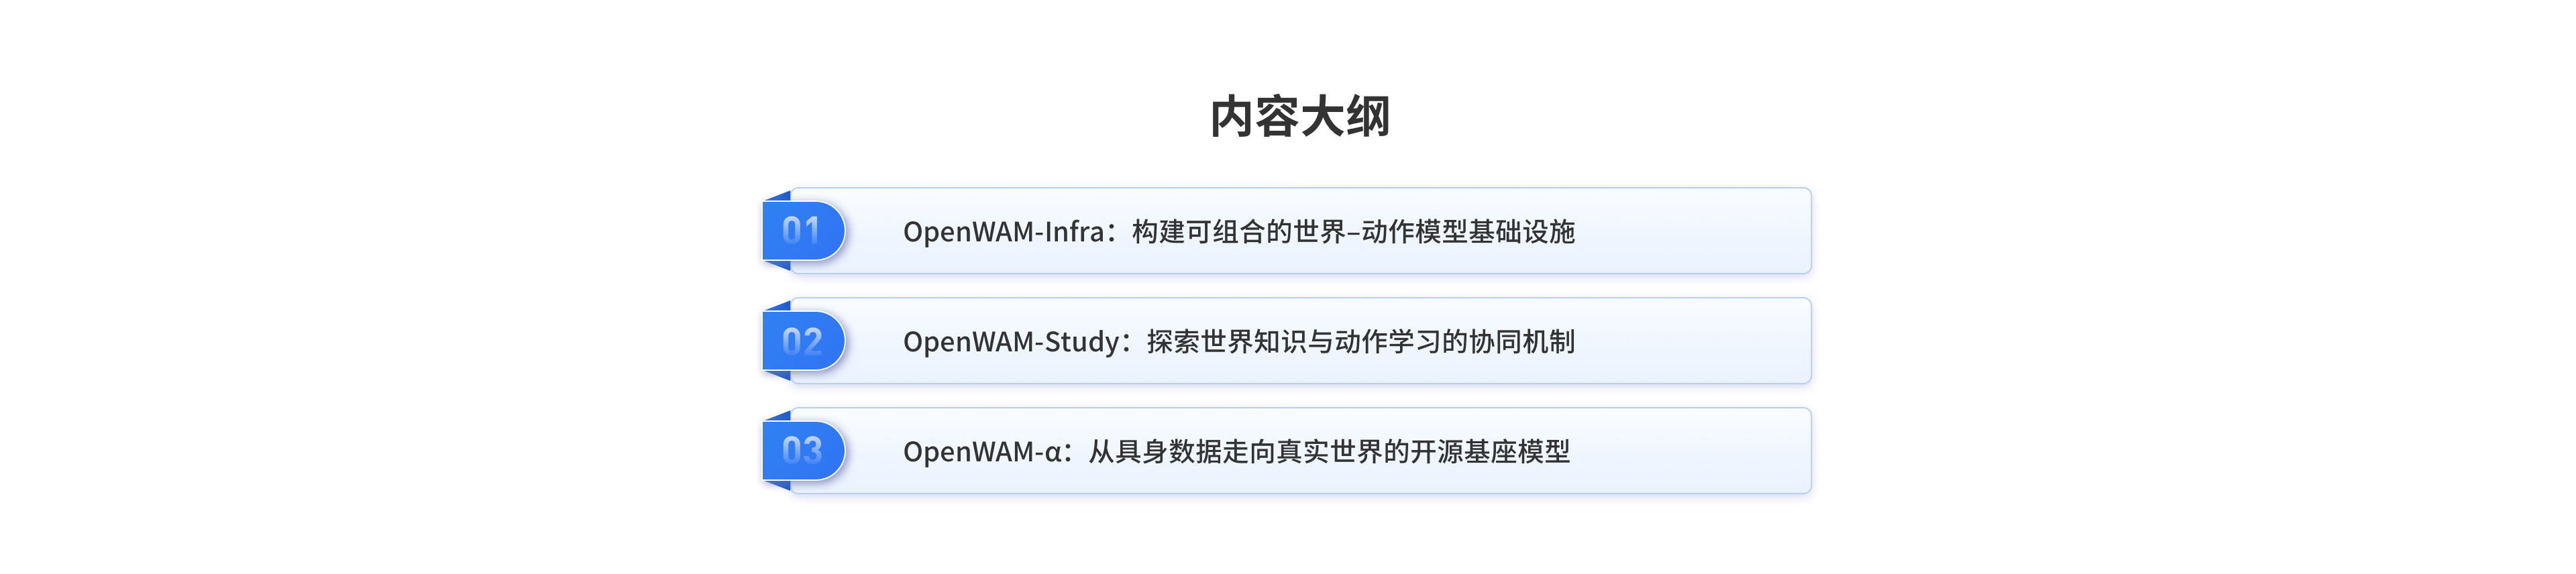
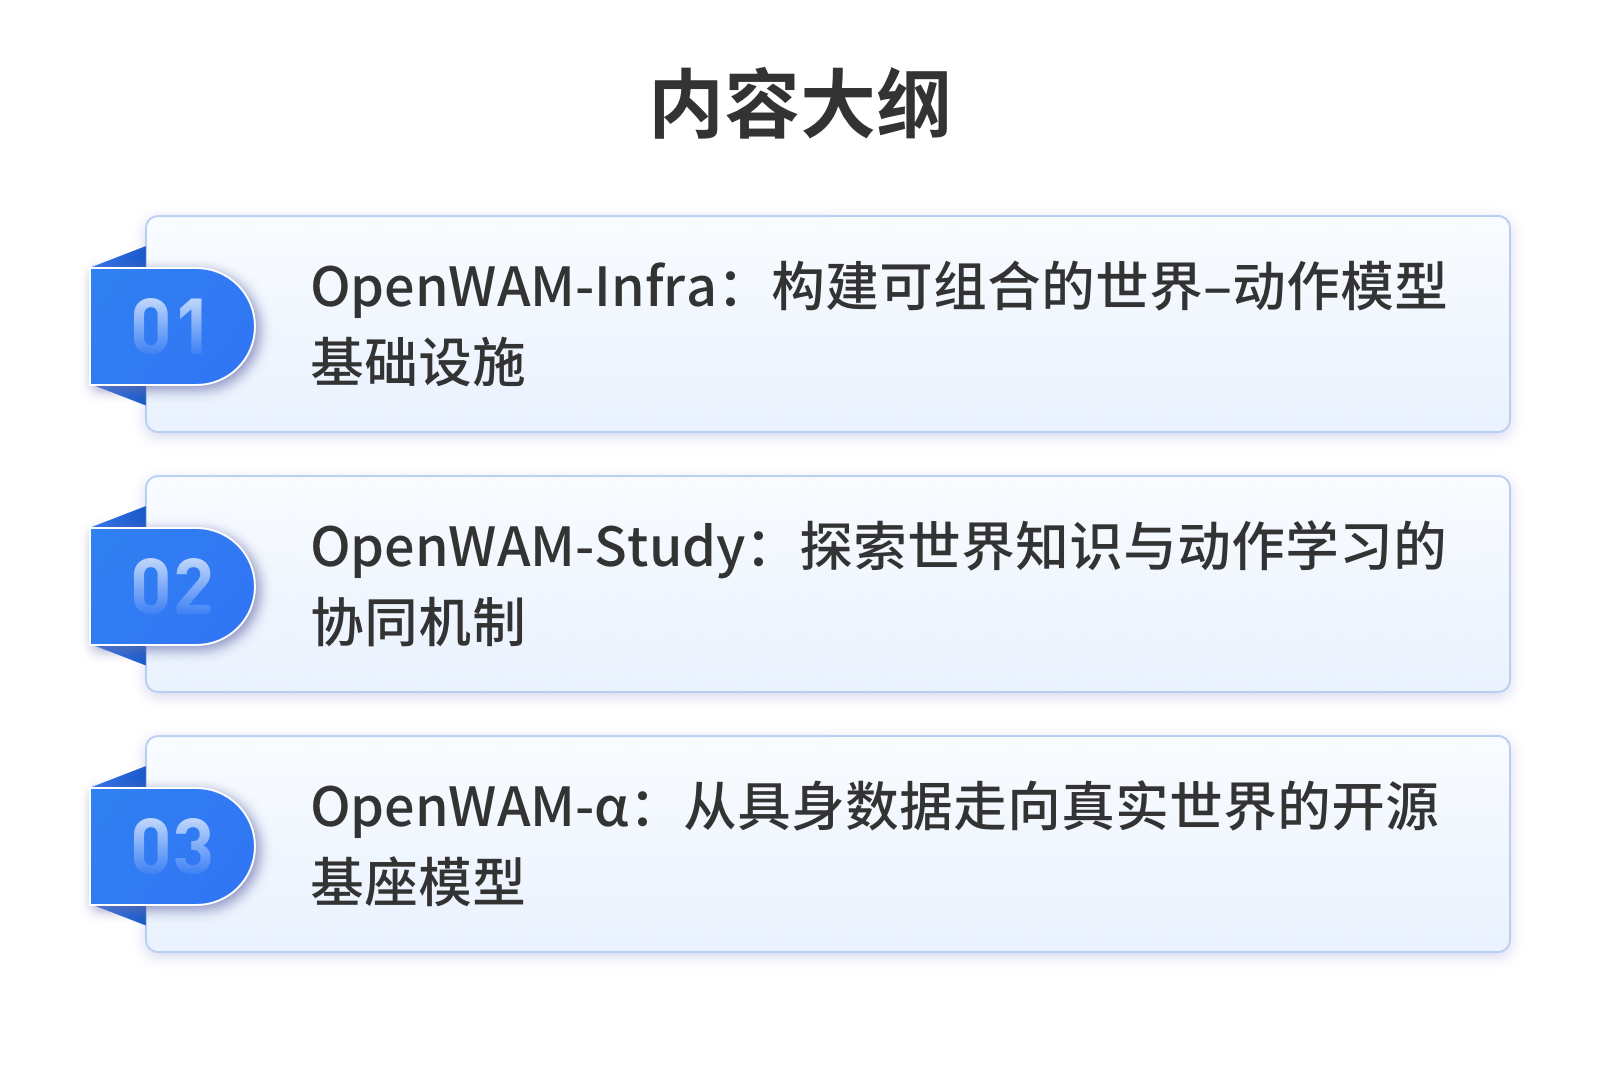
OpenWAM是面向世界–动作模型的开源研究全栈,旨在打通从世界知识学习到机器人动作执行的链路。

OpenWAM-Infra提供可组合模块及统一训练、推理、部署与评测基础设施;OpenWAM-Study通过受控实验提炼关键设计原则;OpenWAM-α融合约6400小时人类第一视角和机器人数据,在仿真及真实机器人任务中展现泛化能力。项目开放代码、模型、数据配方与评测协议,助力相关研究复现与拓展。

直播精华文稿暂未上传
直播课件暂未上传
具身智能与机器人 具身智能 高级
具身智能与机器人 具身智能 进阶
具身智能与机器人 人形机器人 进阶
具身智能与机器人 具身智能 人形机器人 高级