邀
请
朋
友
一
起
学

WholeBodyWAM:面向人形全身操作的世界动作模型

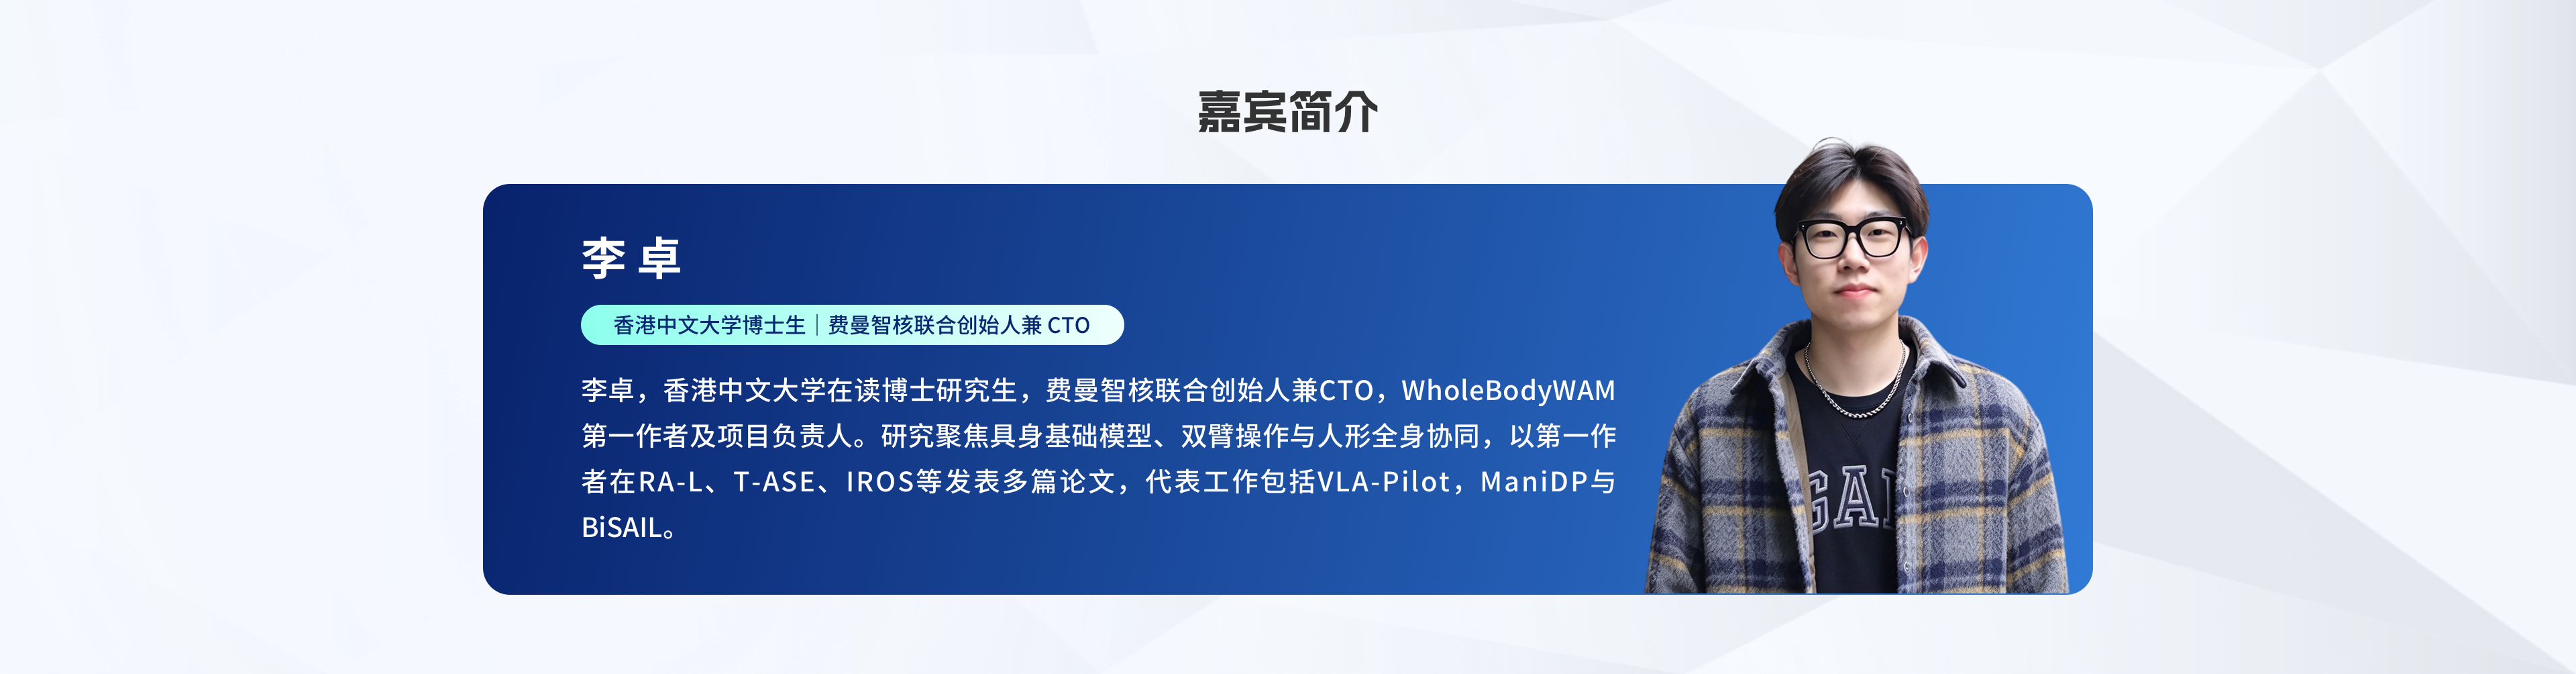
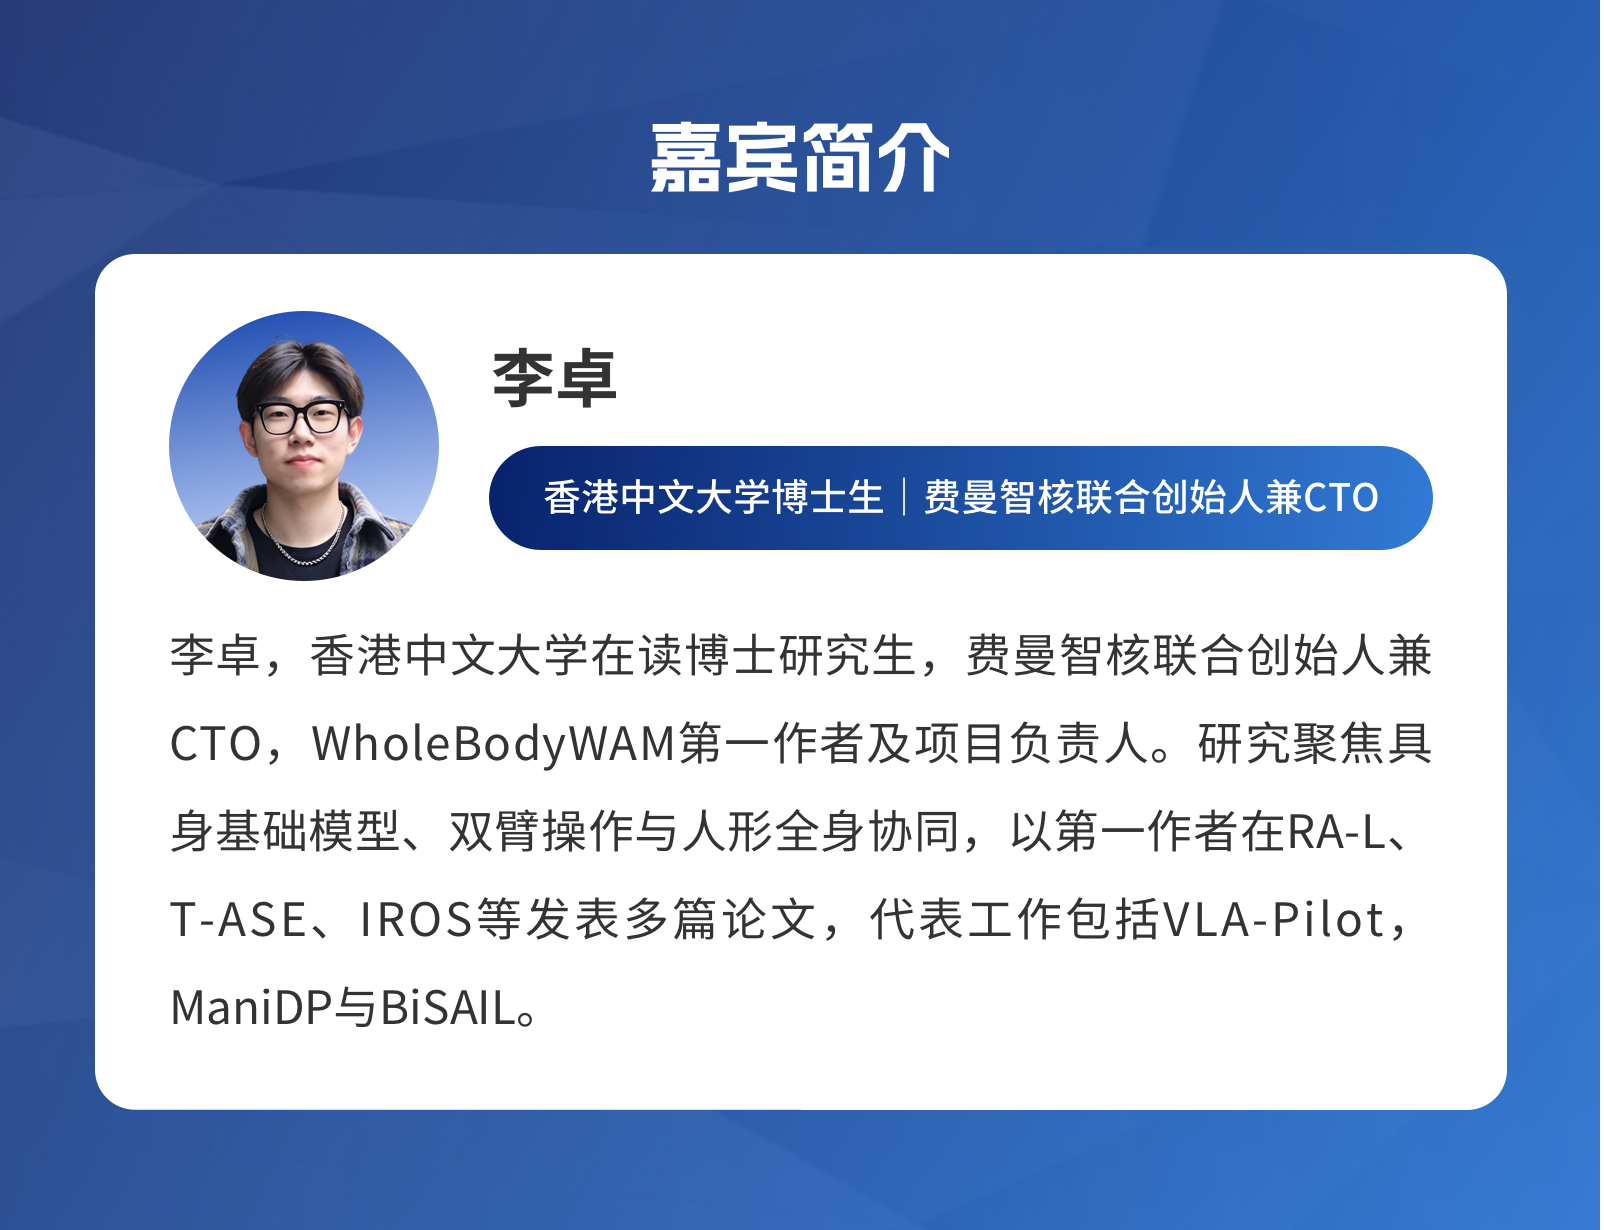
主讲人:李卓 | 香港中文大学博士生,费曼智核联合创始人兼 CTO

  • 开课时间

    详询下方工作人员

  • 课程时长

    90分钟(预计)

  • 学习人数

    33人次学习

立即学习
添加助教,领取课件

立即学习

WholeBodyWAM:面向人形全身操作的世界动作模型

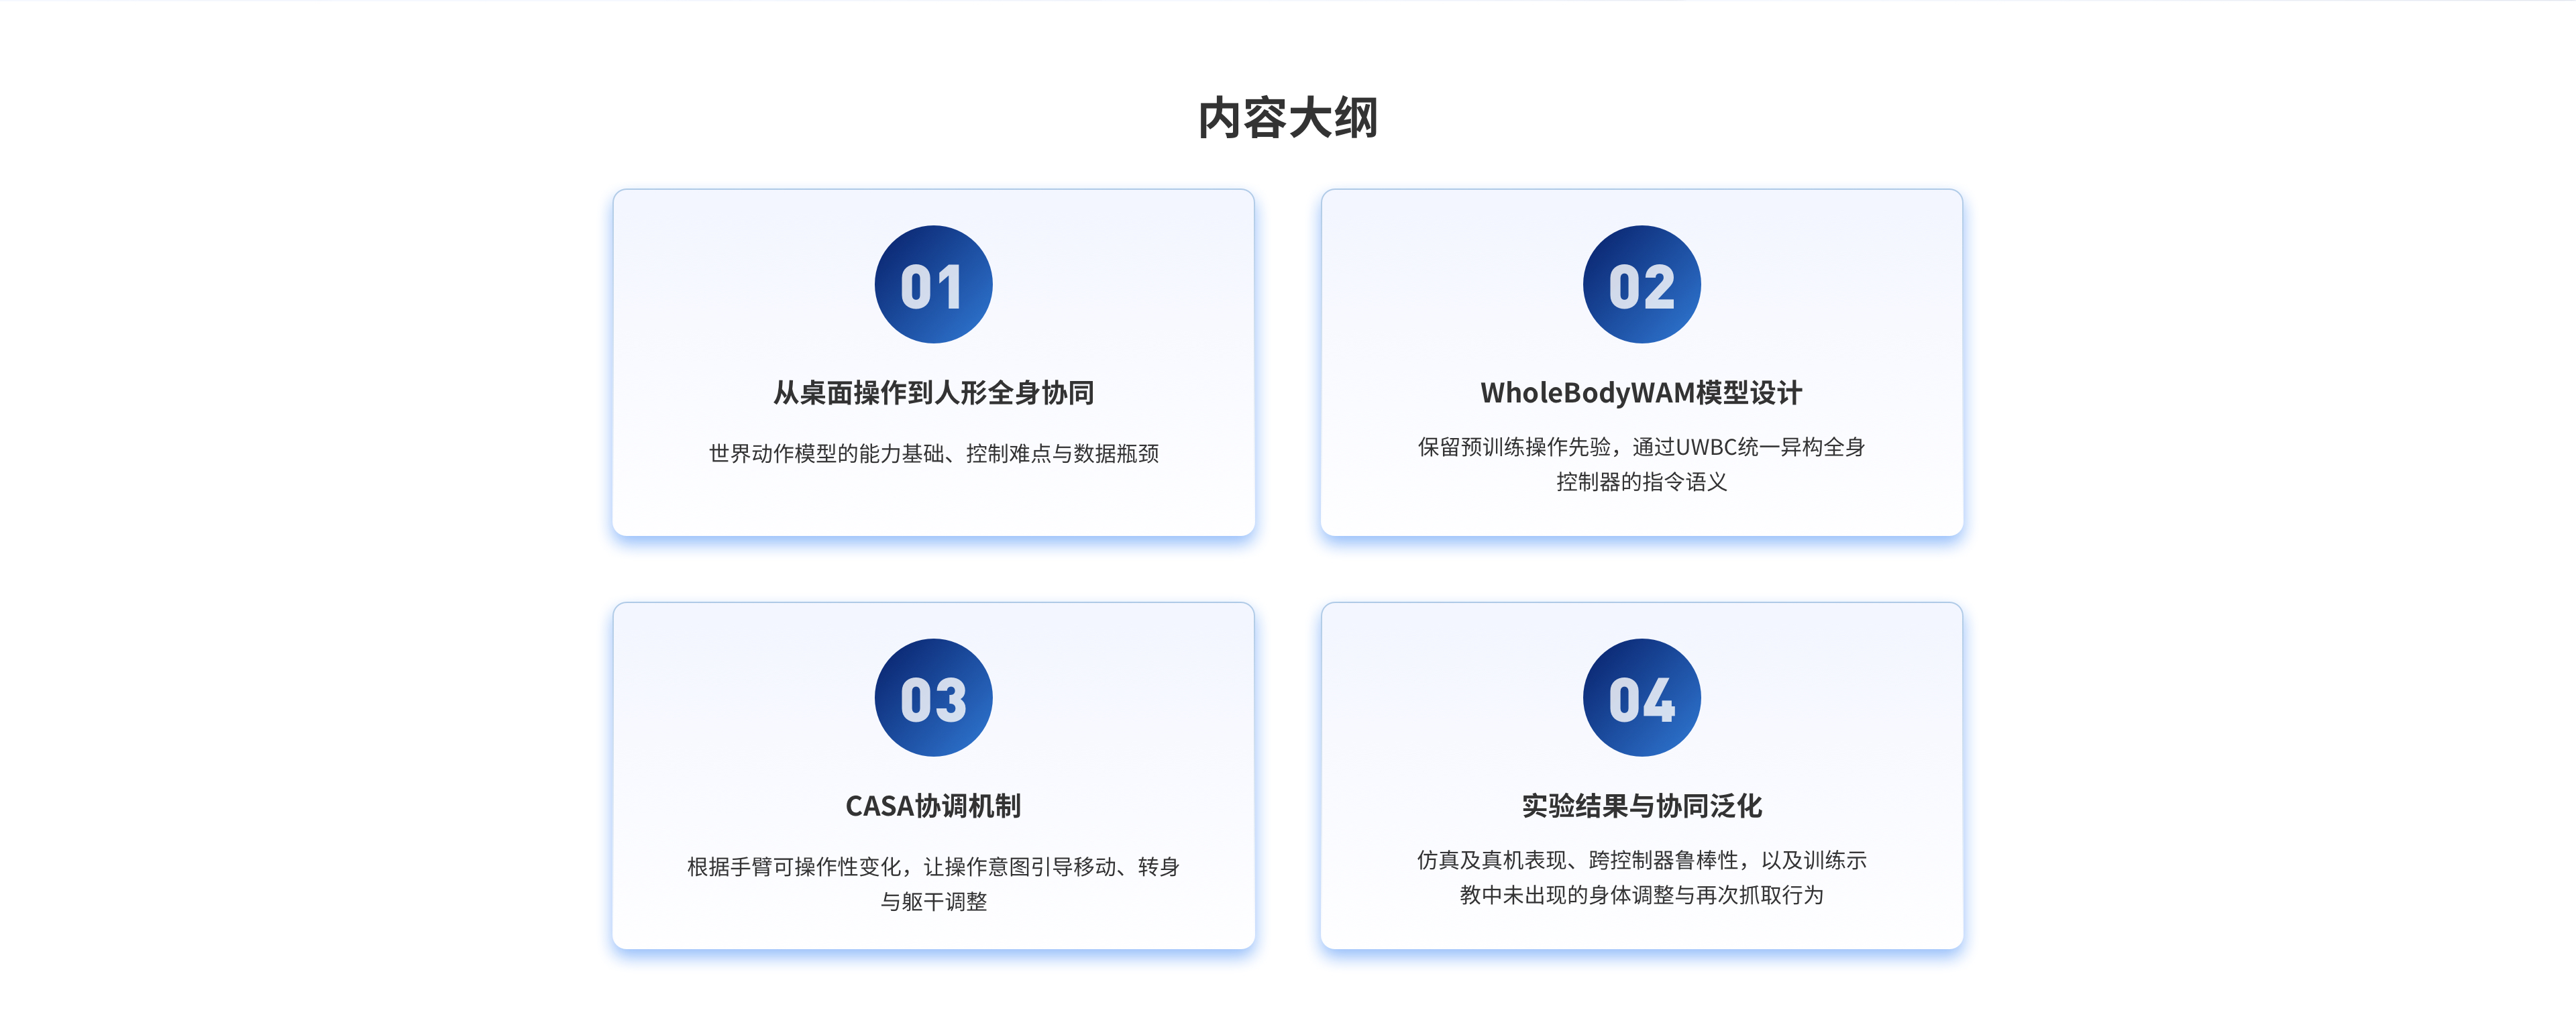
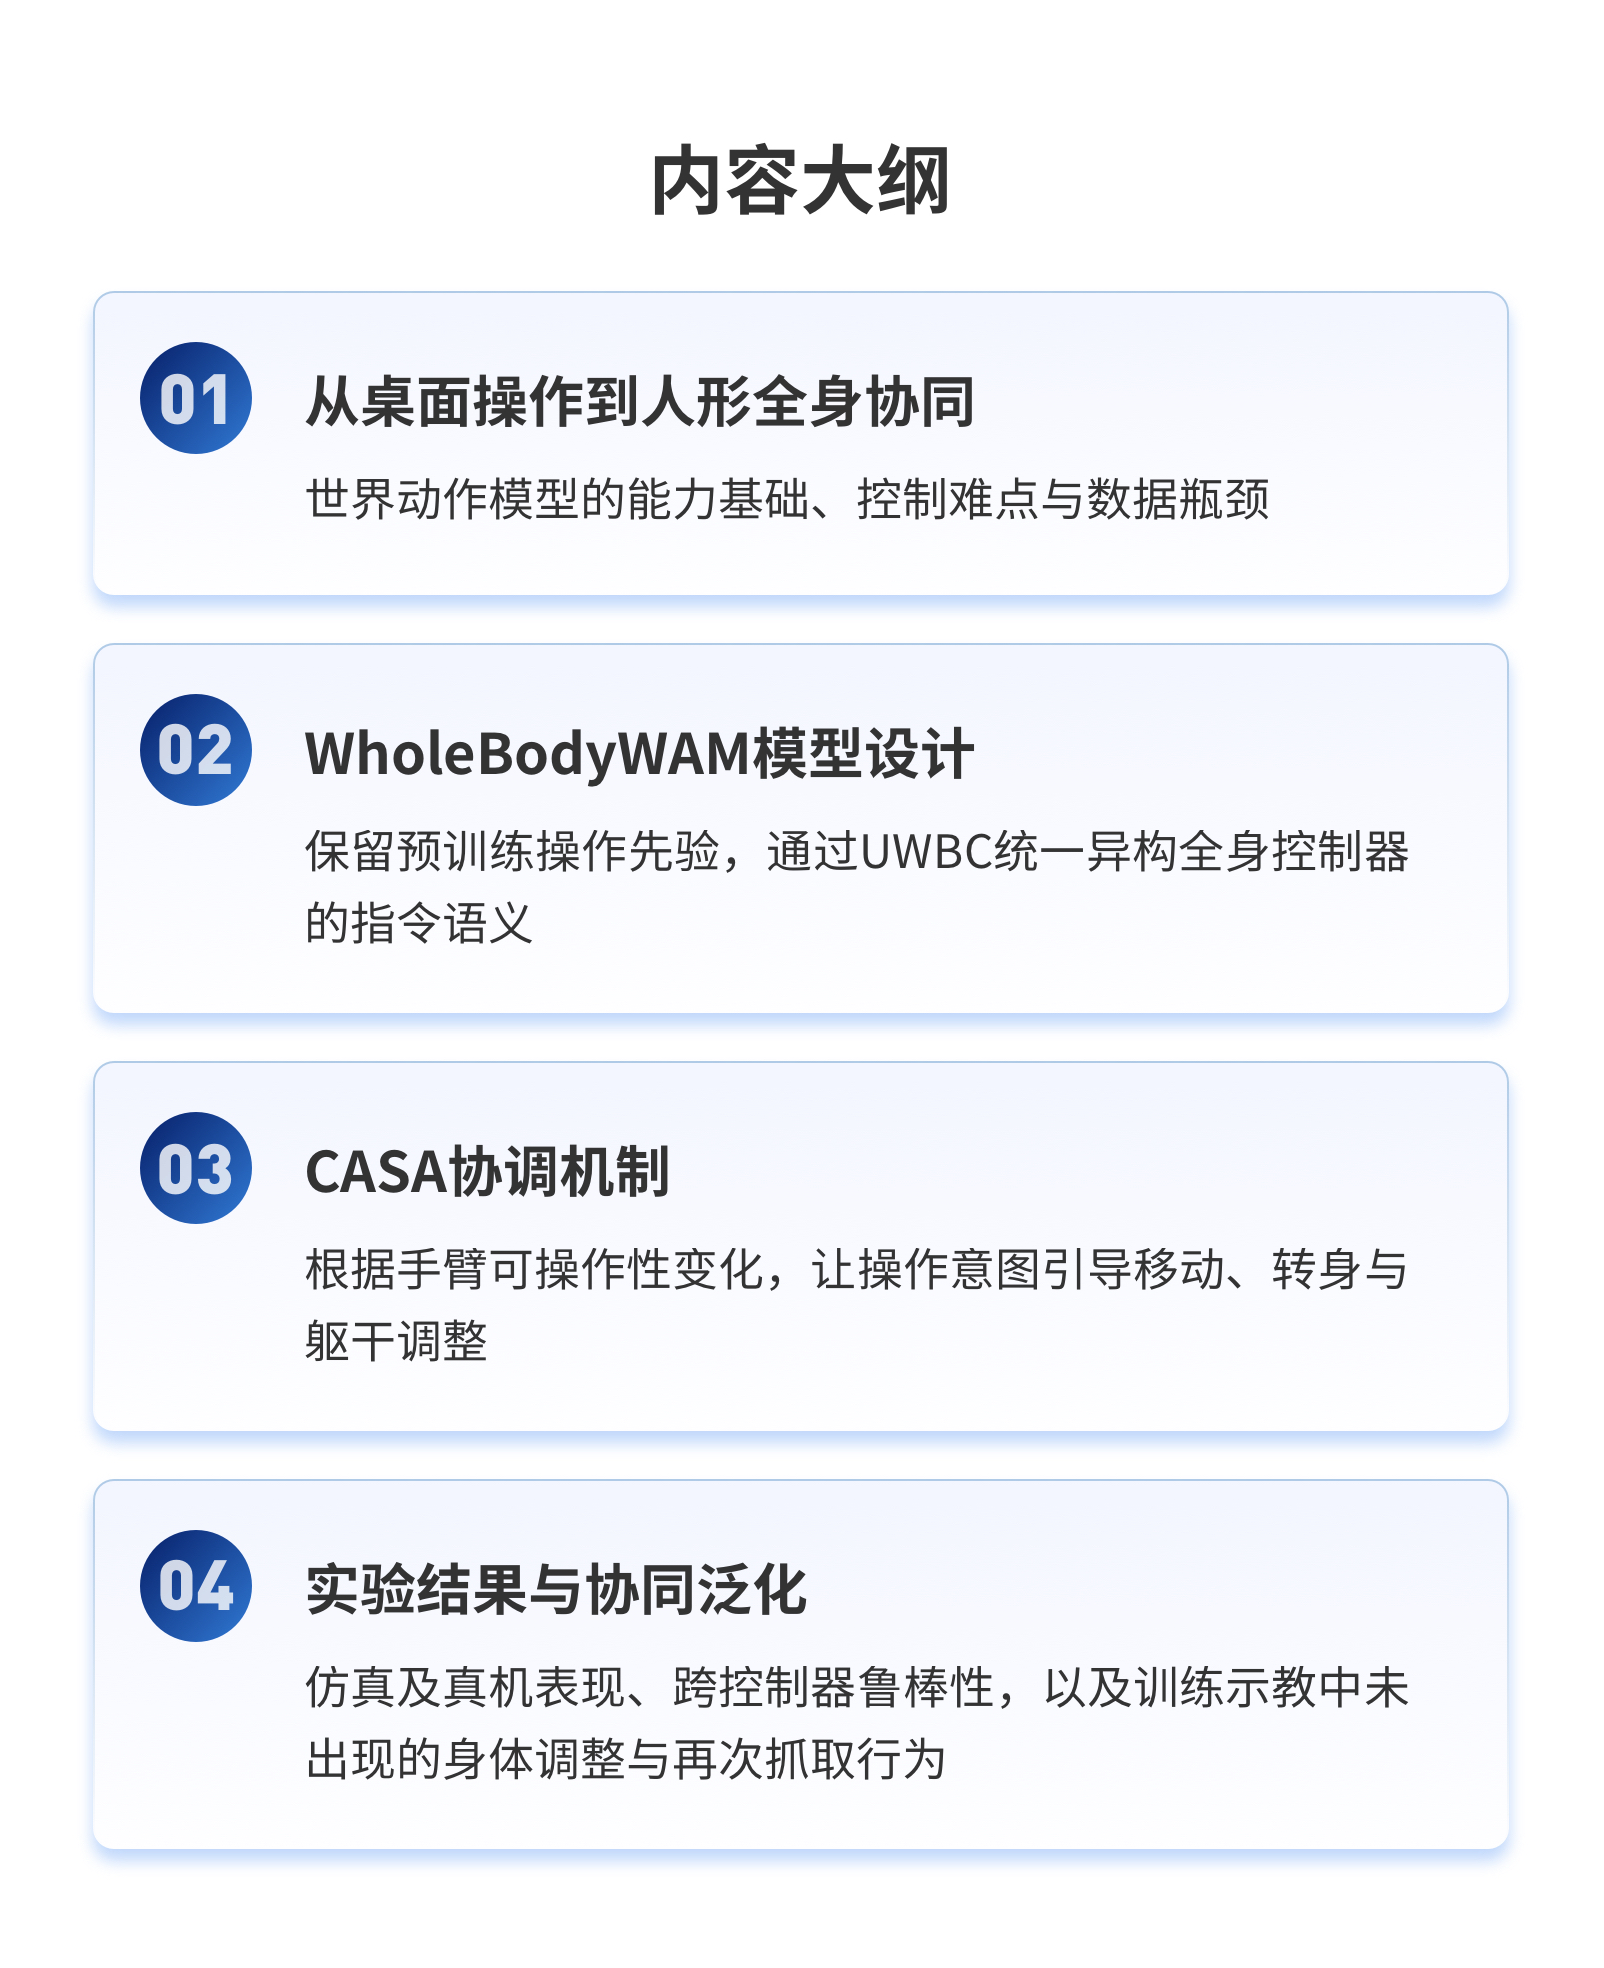
世界动作模型已展现出良好的操作与泛化能力,如何进一步走向人形机器人的全身协同?

本次分享将由第一作者解析WholeBodyWAM:保留预训练WAM的视觉—操作先验,通过统一全身控制接口UWBC对接异构控制器,并利用协调感知注意力CASA,让操作意图引导移动、转身与躯干调整。

结合6项仿真、8项真机任务(仿真平均成功率91.9%)及抓取失败后调整身体再次成功的案例,介绍模型设计、实验验证与协同泛化,为利用有限人形数据扩展具身基础模型提供思路。

直播精华文稿暂未上传
直播课件暂未上传
具身智能与机器人 具身智能 高级
具身智能与机器人 人形机器人 进阶
具身智能与机器人 具身智能 人形机器人 进阶
具身智能与机器人 具身智能 人形机器人 高级