邀
请
朋
友
一
起
学

Ego视角下的人类行为预测与技能迁移

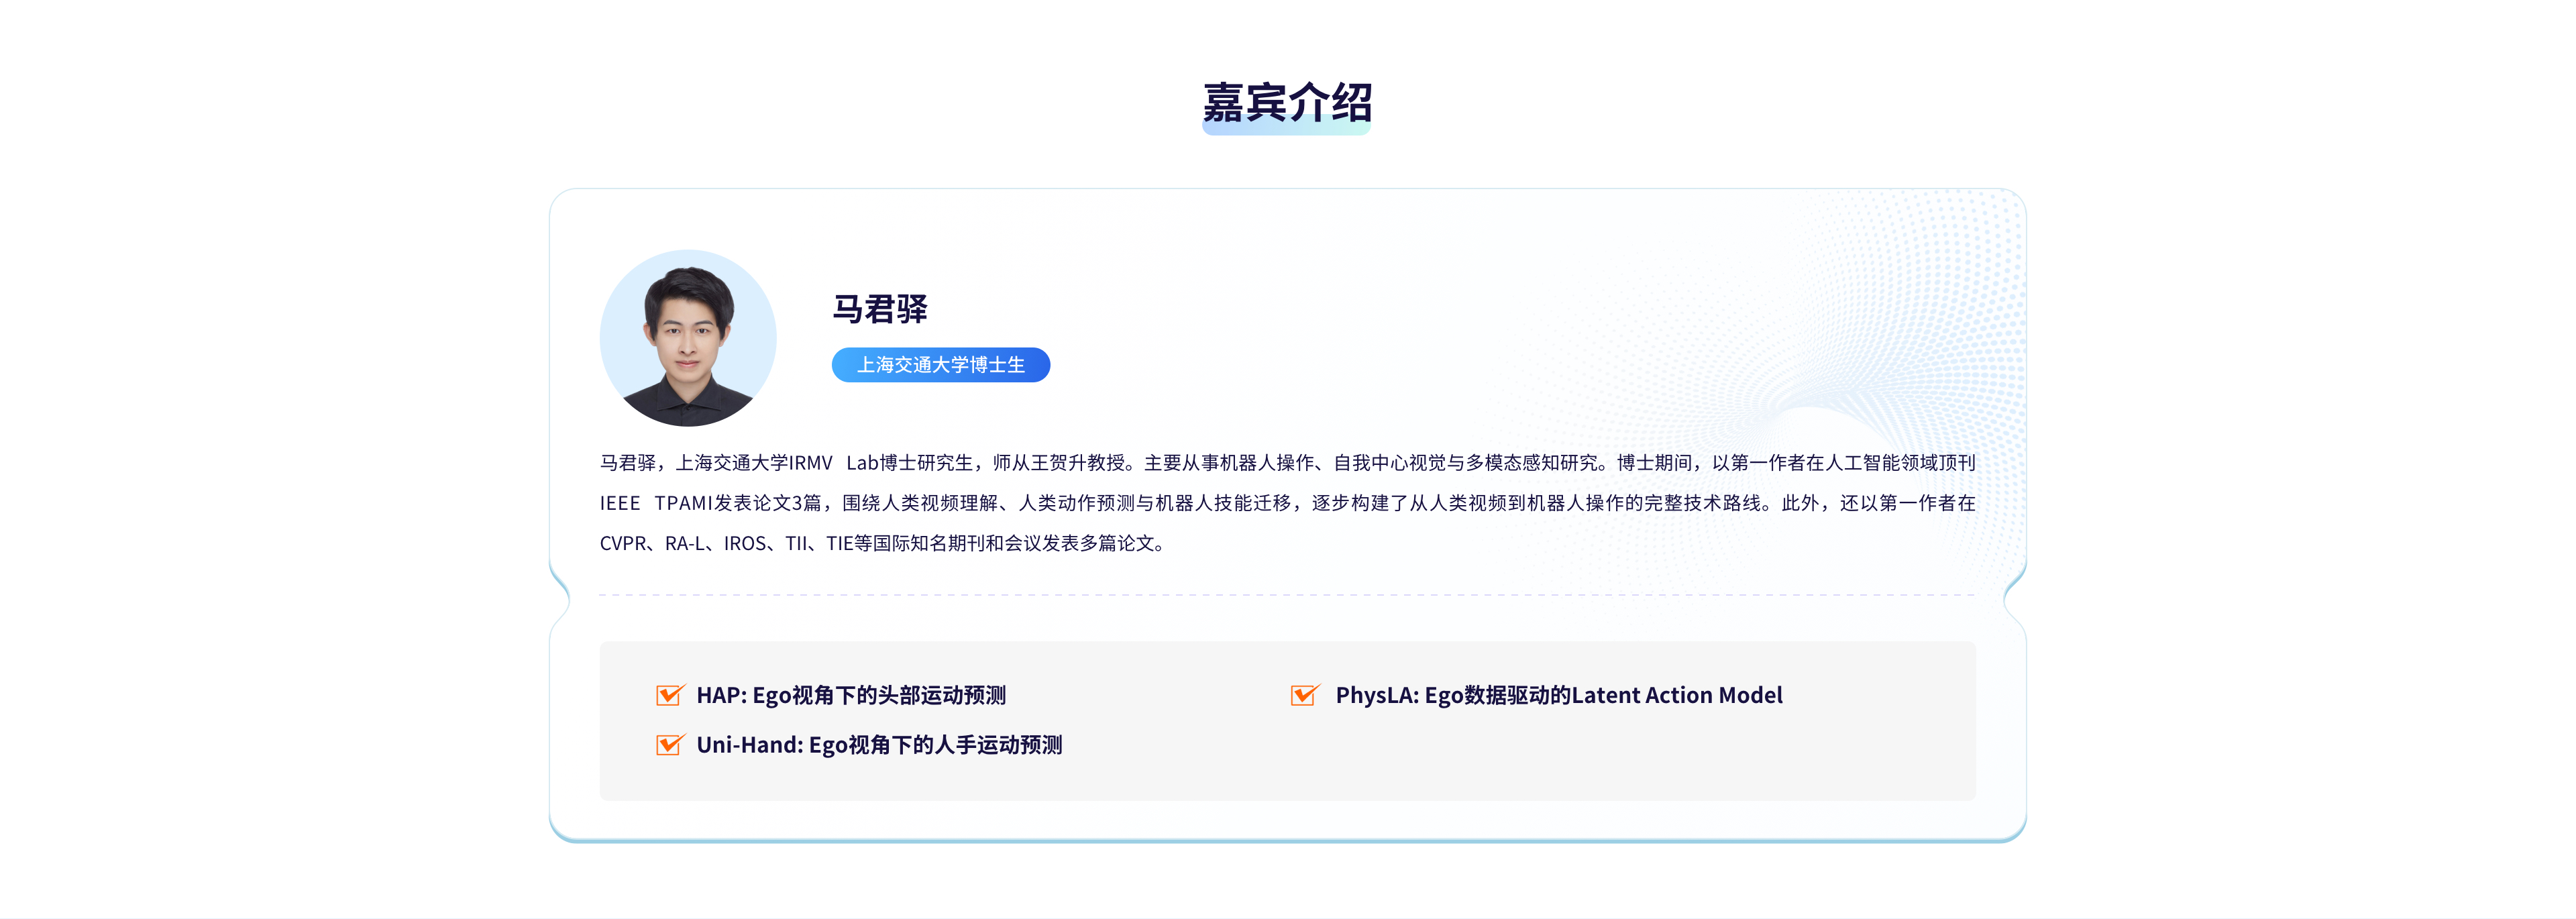
主讲人:马君驿 | 上海交通大学博士生

  • 开课时间

    2026.10.23 20:00

  • 课程时长

    90分钟(预计)

  • 预约人数

    0人预约

立即报名
添加助教,领取课件

直播将于10月23日20:00开始

立即报名

已有0人报名了此课程

Ego视角下的人类行为预测与技能迁移

Ego人类视频为理解人类行为与实现机器人技能迁移提供了重要线索。围绕如何基于Ego人类视频预测人类行为并学习可迁移的操作表征,本报告将介绍主讲人团队的三项近期研究。

首先,介绍HAP如何从手部运动推断交互意图,结合动态遮挡关系预测Ego相机运动。其次,介绍Uni-Hand如何融合多模态信息与头部-手部协同建模,预测Ego视角下的人手运动。最后,介绍PhysLA如何利用力触觉信息提供的物理监督,促进潜在动作模型的物理交互表征学习,实现Ego视频增强的机器人策略学习。通过方法介绍与实验展示,探讨从主动感知、运动预测到机器人技能学习的技术路径。

直播精华文稿暂未上传
直播课件暂未上传
自动驾驶 环境感知 高级
具身智能与机器人 具身智能 人形机器人 进阶
具身智能与机器人 具身智能 人形机器人 高级
具身智能与机器人 具身智能 四足机器人 进阶