邀
请
朋
友
一
起
学

具身基础模型的多模态感知与统一规划

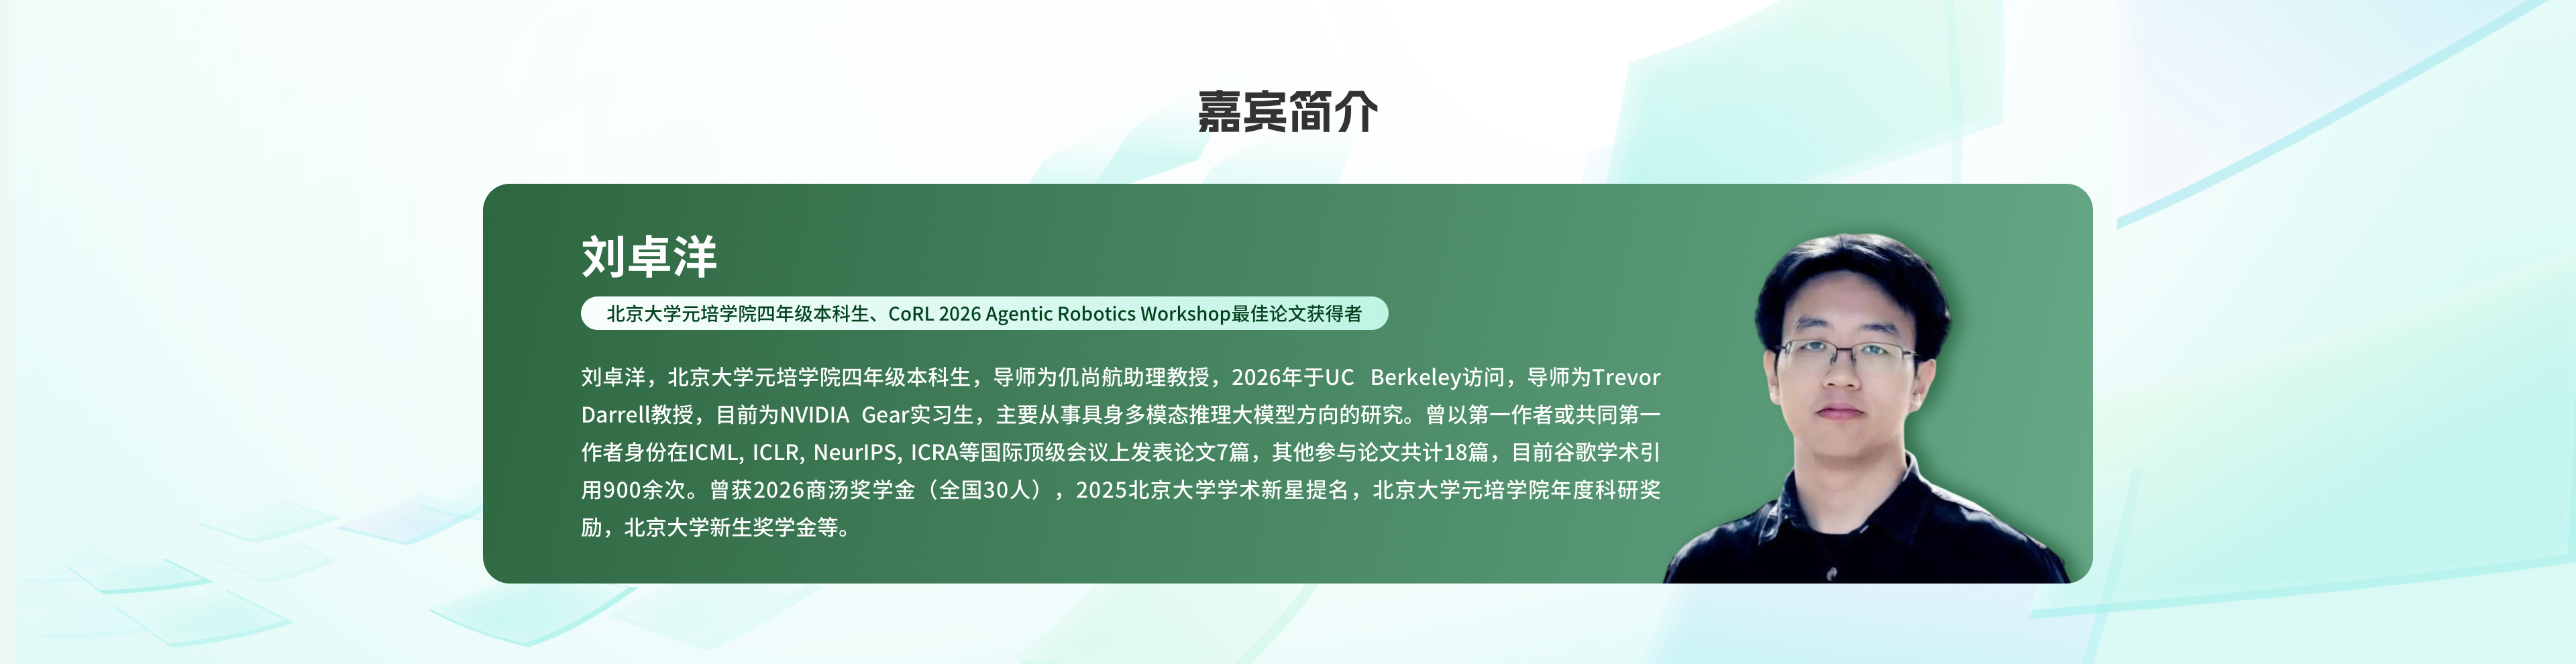
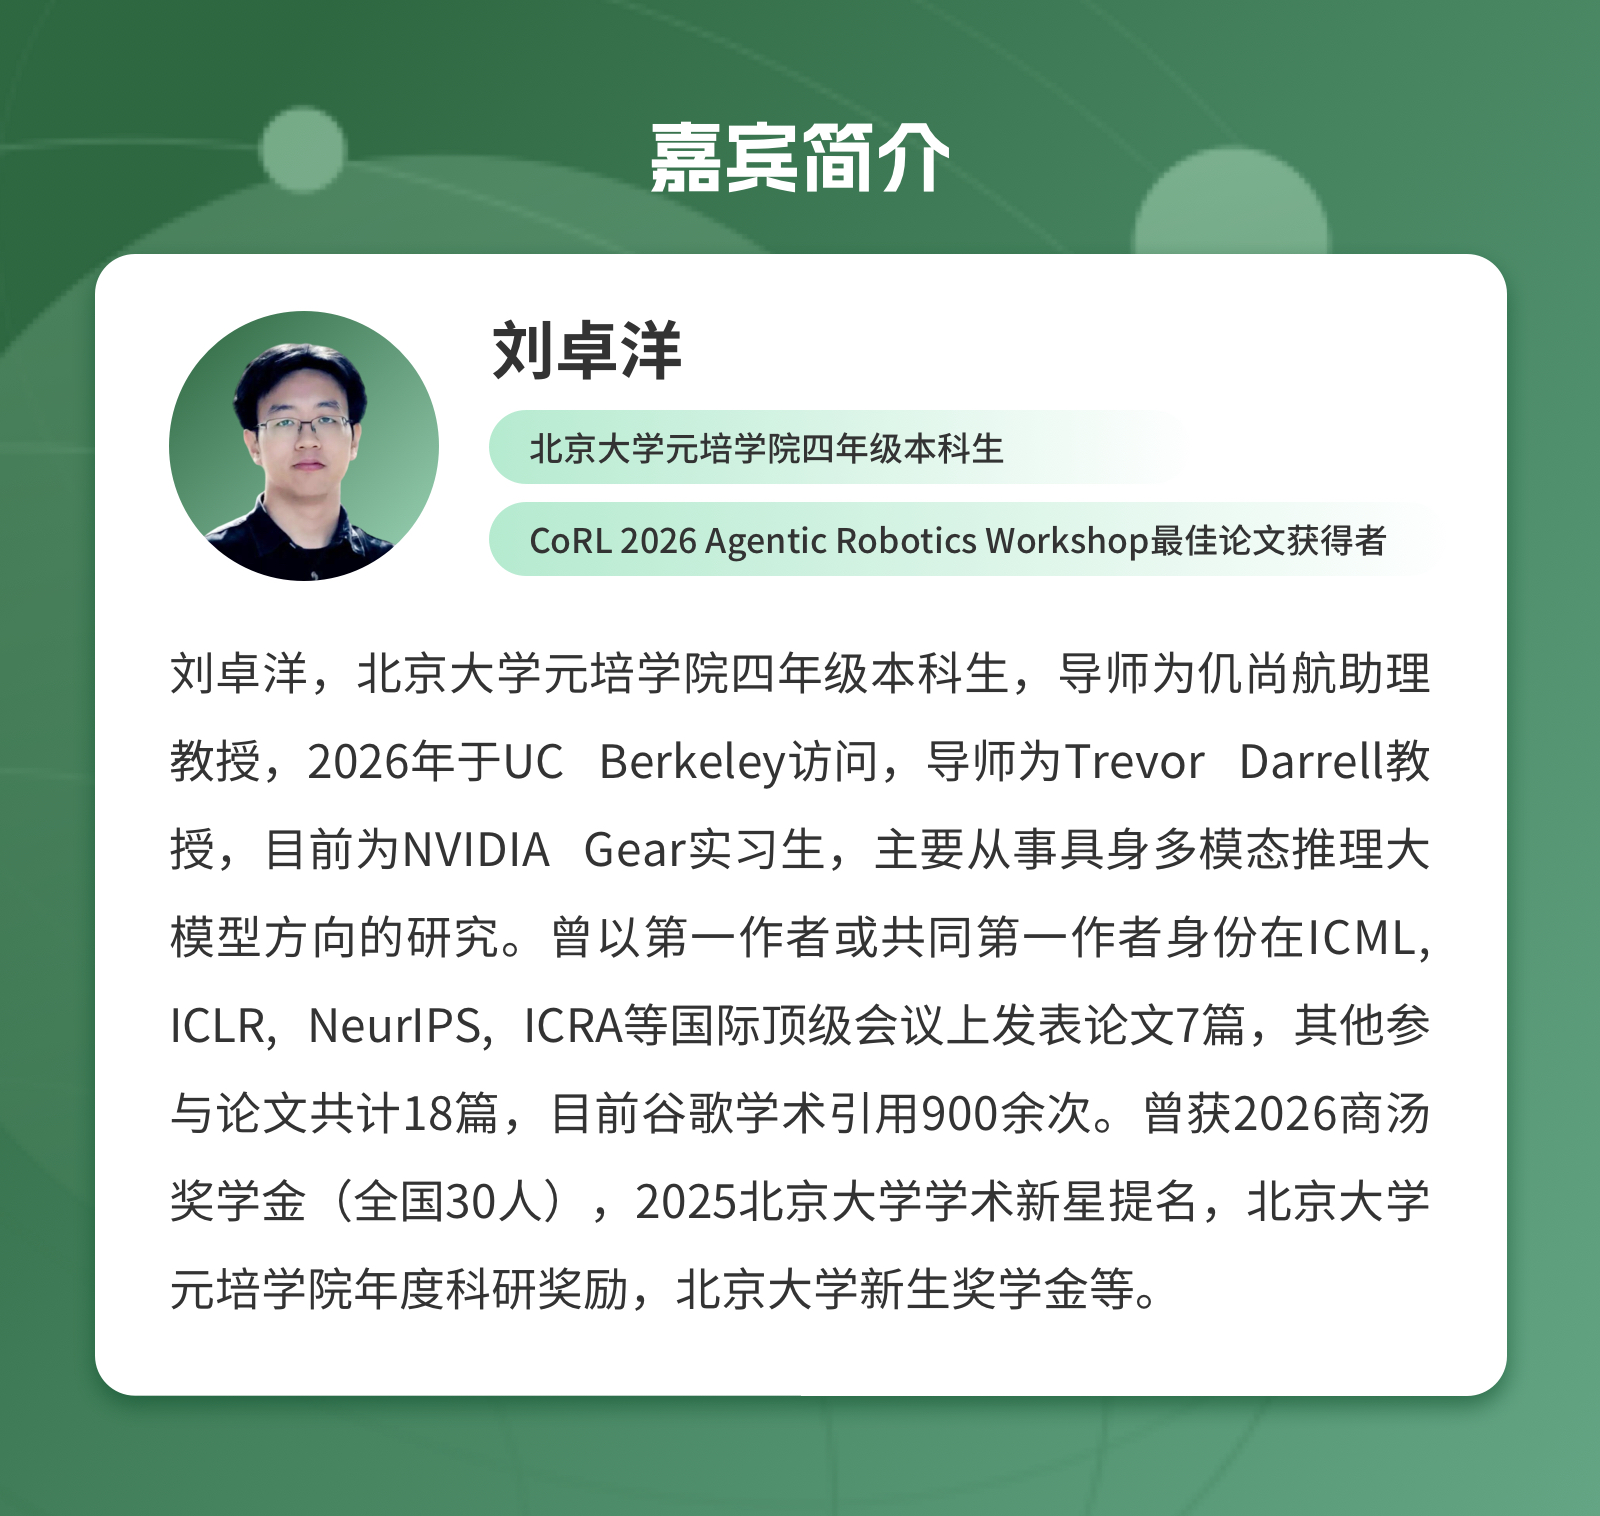
主讲人:刘卓洋 | 北京大学元培学院本科生

  • 开课时间

    详询下方工作人员

  • 课程时长

    90分钟(预计)

  • 学习人数

    25人次学习

立即学习
添加助教,领取课件

立即学习

具身基础模型的多模态感知与统一规划

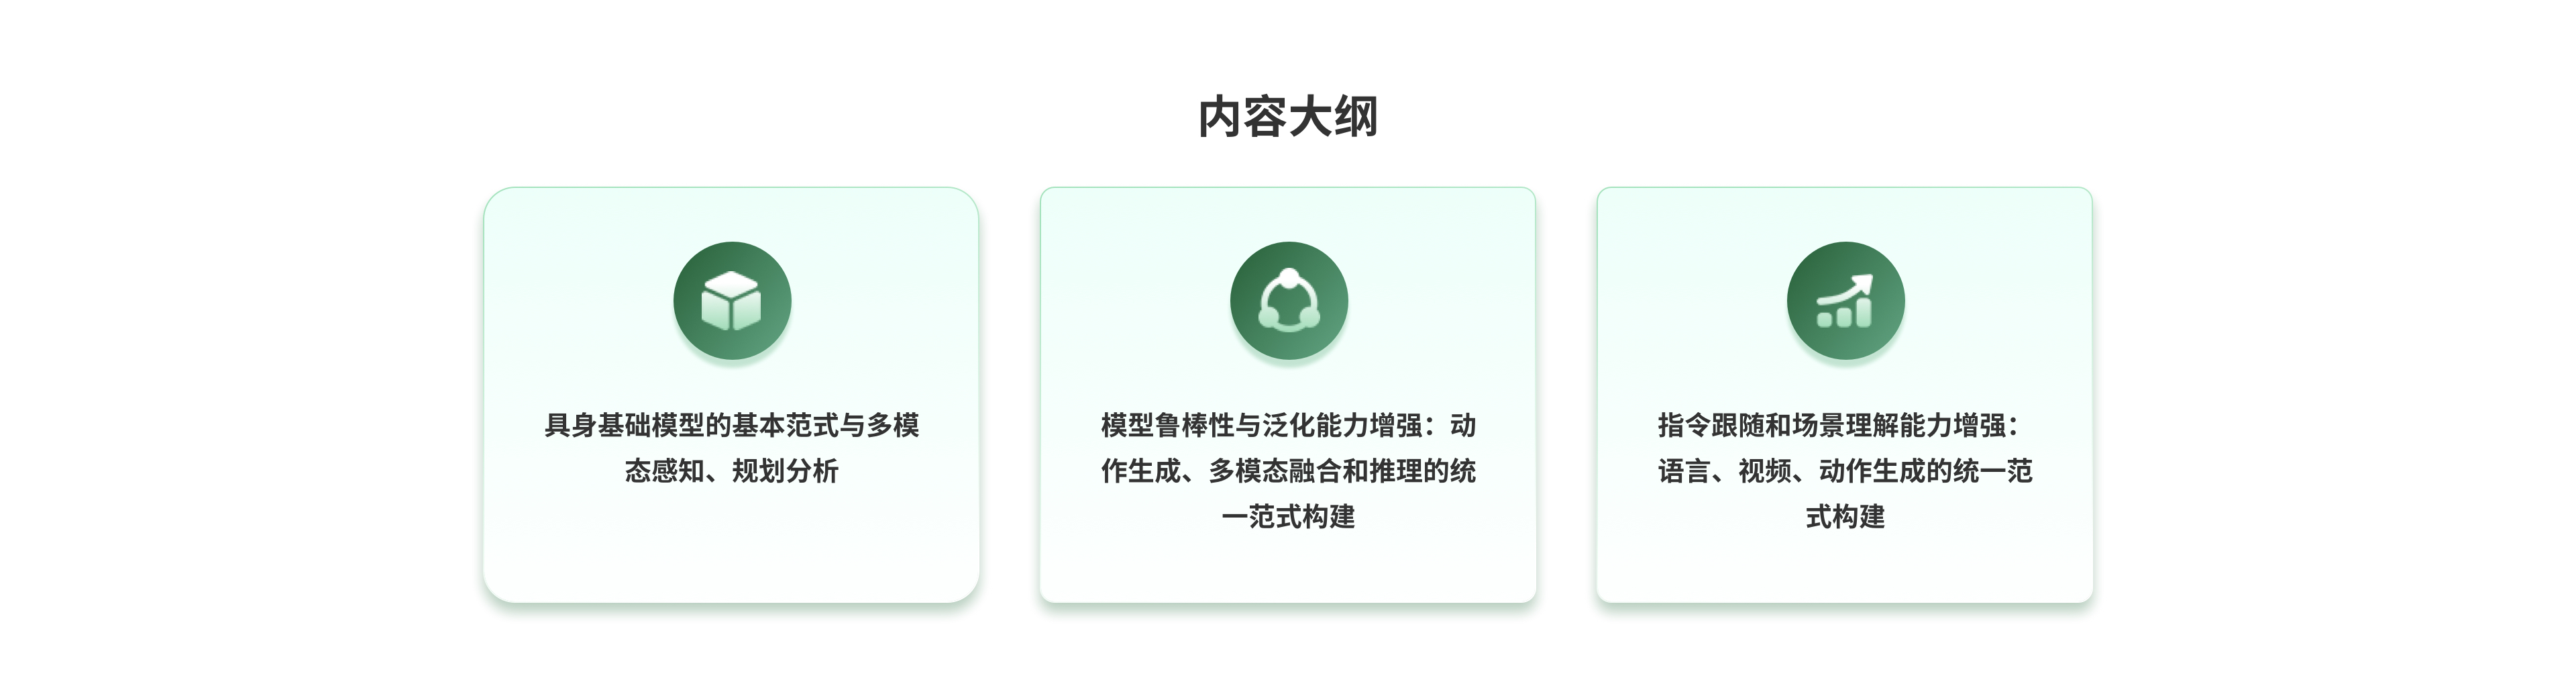
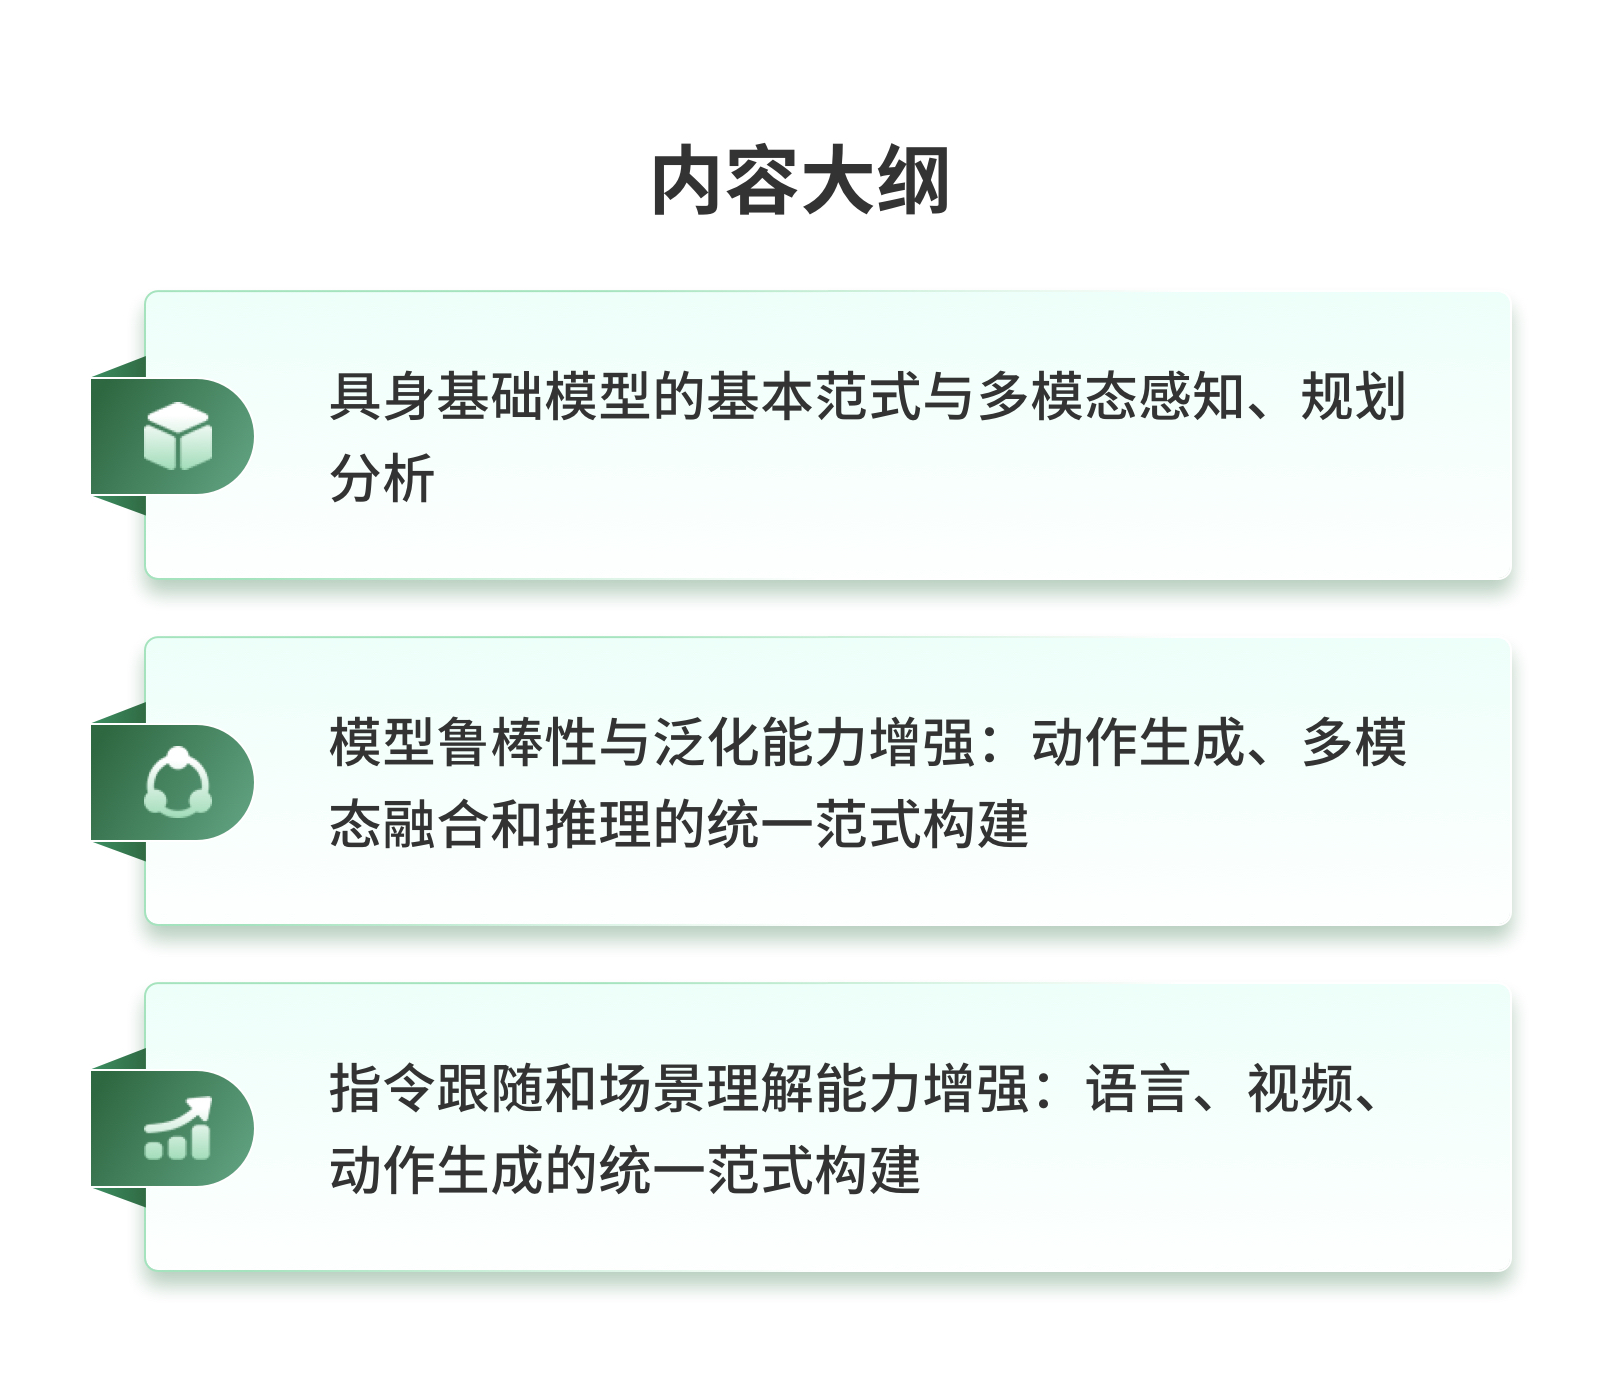
本次分享围绕具身基础模型如何融合多模态感知、物理推理与动作规划展开,结合 HybridVLA、MLA、LaST₀ 与 T-Rex等工作,介绍从自回归与扩散协同建模、多感官融合,到潜在时空推理与高频触觉反馈的探索。在此基础上,重点介绍 AW-0:在统一架构中联合生成技能程序、未来视频与机器人动作,将可组合的技能规划、物理动态预测与连续控制相结合,连接高层意图与底层执行。通过真实机器人案例,探讨这一范式如何提升指令跟随、场景理解与复杂任务泛化能力,以及迈向通用具身智能的机遇与挑战。

直播精华文稿暂未上传
直播课件暂未上传
具身智能与机器人 具身智能 高级
具身智能与机器人 具身智能 进阶
具身智能与机器人 具身智能 机器人学基础 基础
具身智能与机器人 定位与建图 具身智能 进阶