• 课程中心
  • 公开课
  • 社区
  • 具身实验室
  • 企业服务
    • 企业内训
    • 企业招聘
  • 高校合作
  • 课程中心
  • 公开课
  • 社区
  • 具身实验室
  • 企业服务
    • 企业内训
    • 企业招聘
  • 高校合作
    • 登录/注册
  • 登录/注册
    • 登录/注册
  • 登录 /注册
    • 课程中心
    • 公开课
    • 社区
    • 具身实验室
    • 企业服务
      • 企业内训
      • 企业招聘
    • 高校合作
    全部 具身智能 自动驾驶 无人机 求职招聘 社区活动 深蓝动态
    AI校招速递
    自动驾驶算法盘点 技术拆解系统梳理
    自动驾驶算法盘点 技术拆解系统梳理
    最新 推荐
    横扫10大AI顶会“最佳论文”的学术巨擘,他们是谁?

    横扫10大AI顶会“最佳论文”的学术巨擘,他们是谁?

    定义十年AI方向
    2026-10-14
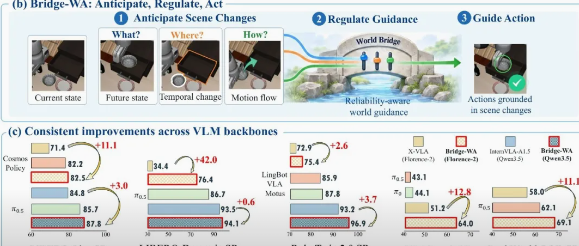
    Bridge-WA 把世界模型拆成三件事:未来状态、变化区域、局部运动

    Bridge-WA 把世界模型拆成三件事:未来状态、变化区域、局部运动

    机器人不仅要预判未来,还要知 道哪些变化值得相信

    2026-10-14
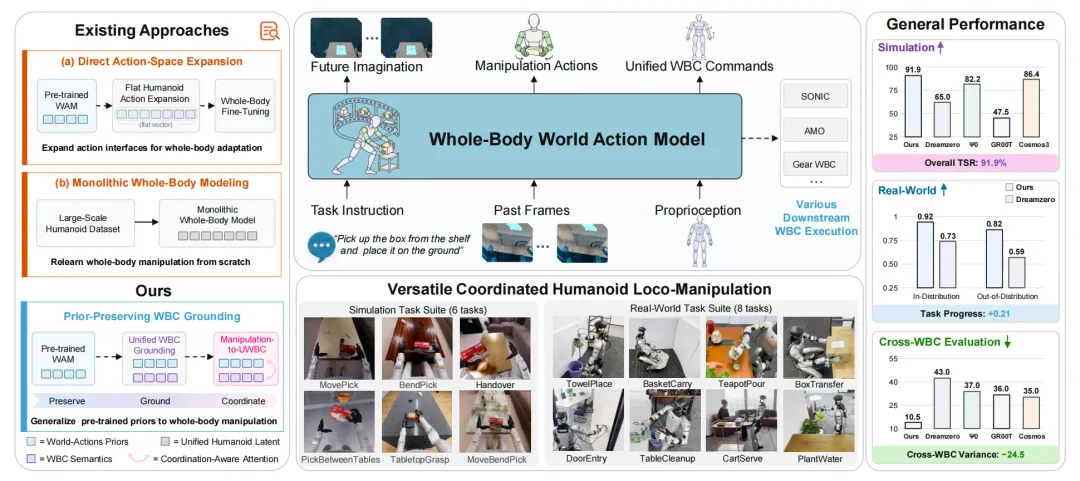
    香港中文大学:人形全身操作的三大痛点,WholeBodyWAM 如何破解?

    香港中文大学:人形全身操作的三大痛点,WholeBodyWAM 如何破解?

    如何用有限人形数据扩展具身基础模型?

    2026-10-13
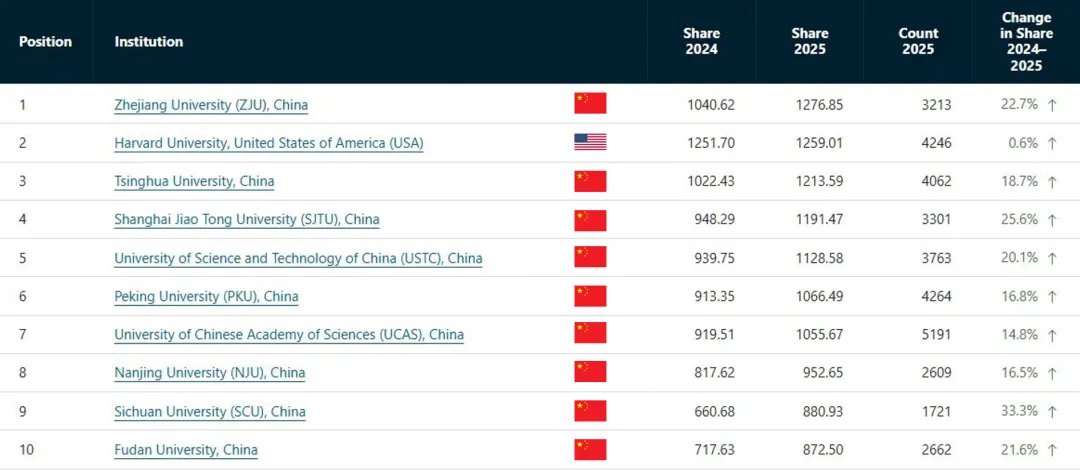
    中国高校“屠榜”Nature Index,哈佛十年第一首次易主?

    中国高校“屠榜”Nature Index,哈佛十年第一首次易主?

    这把尺子,第一次丈量到机器人领域

    2026-10-13
    清华 AIR 重磅三连:不改一行权重,跑通机器人自进化闭环

    清华 AIR 重磅三连:不改一行权重,跑通机器人自进化闭环

    预训练是能力的起点,部署才是 进化的起点。

    2026-10-12
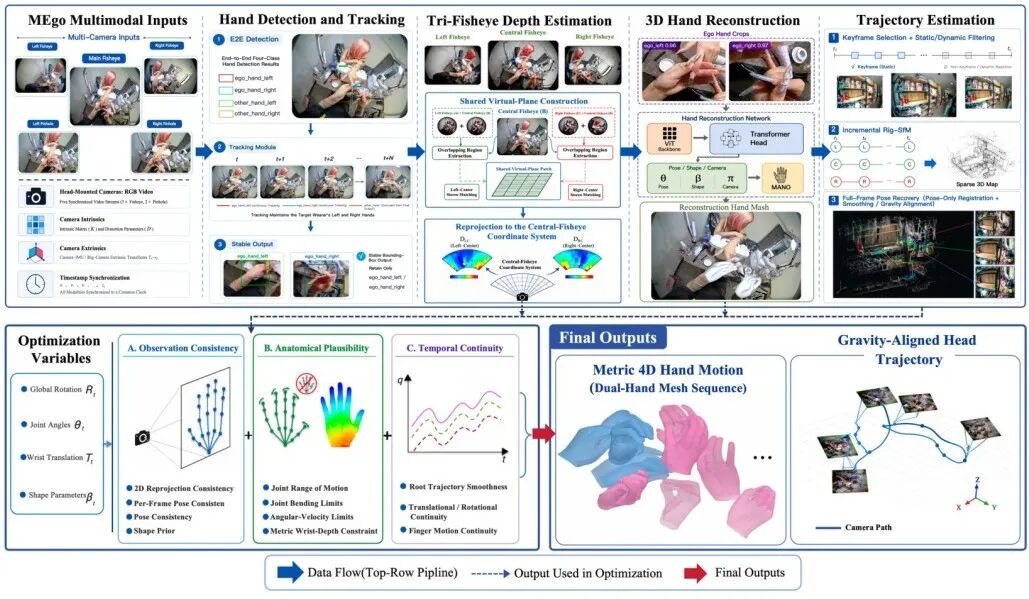
    无本体数采新突破:觅蜂科技发布 MEgoVista,视频里的手终于有了真实尺度!

    无本体数采新突破:觅蜂科技发布 MEgoVista,视频里的手终于有了真实尺度!

    机器人怎么从真实店员身上学操作?

    2026-10-12
    每条路线都跑出惊艳 Demo,为什么具身智能依旧难以落地?

    每条路线都跑出惊艳 Demo,为什么具身智能依旧难以落地?

    LLM+技能 | 模仿学习 | 强化学习 | VLA | 世界模型

    2026-10-11
    IROS 2026 最佳论文,颁给了一支创立仅21个月的韩国实验室

    IROS 2026 最佳论文,颁给了一支创立仅21个月的韩国实验室

    一项关于机器人“长期记忆”的 研究。

    2026-10-10
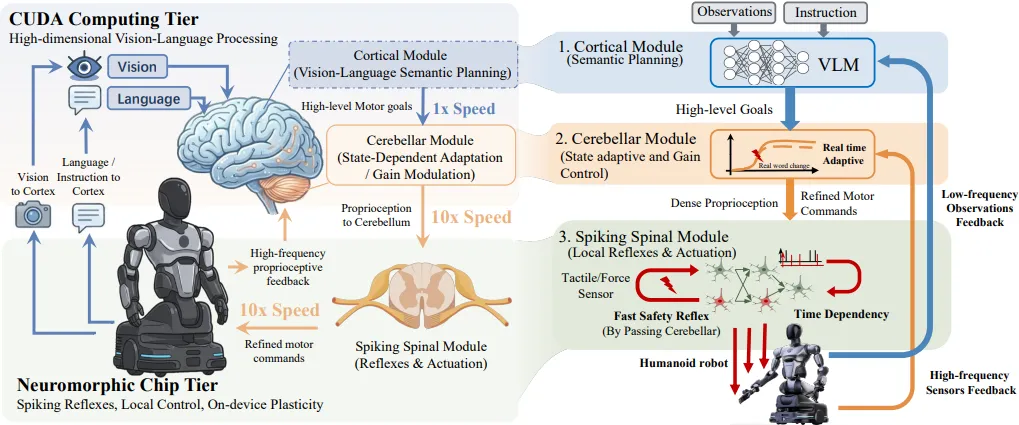
    具身机器人控制三层架构:VLM规划、MPC/WBC运动……

    具身机器人控制三层架构:VLM规划、MPC/WBC运动……

    '大脑’决定去哪,'小脑’决定怎么走,'脊髓”决定别率、别撞、别烧。

    2026-9-18
    Sim-to-Real 的最高级形式:把离线辨识、训练、在线辨识、前馈串成闭环!

    Sim-to-Real 的最高级形式:把离线辨识、训练、在线辨识、前馈串成闭环!

    如果连误差来源都分不清楚,又怎么可能系统性地消除它。

    2026-9-18
    • 首页
    • 1
    • 2
    • 3
    • 4
    • 5
    • 6
    • 7
    • 尾页

    知识热榜

    1. 1 独家 | 50 所国内具身智能实验室盘点(附全景图)
    2. 2 独家 | 61 家具身智能公司 IPO 最新进展,总估值超1.7万亿!
    3. 3 2026具身智能大模型:VLM、VLA、VLN、世界模型,谁拿到了王牌?
    4. 4 机器人控制算法八大体系详解:从 PID 到强化学习
    5. 5 半年11篇!盘点浙江大学高飞团队2026上半年核心工作

    欢迎关注

    • 深蓝具身智能

      欢迎移步公众号,随时获取具身智能从0到1的体系知识

      深蓝具身智能二维码
    • 深蓝AI

      专注人工智能、无人机、自动驾驶领域的前沿阵地

      深蓝AI二维码