邀
请
朋
友
一
起
学

机器人运控从两段式到一段式

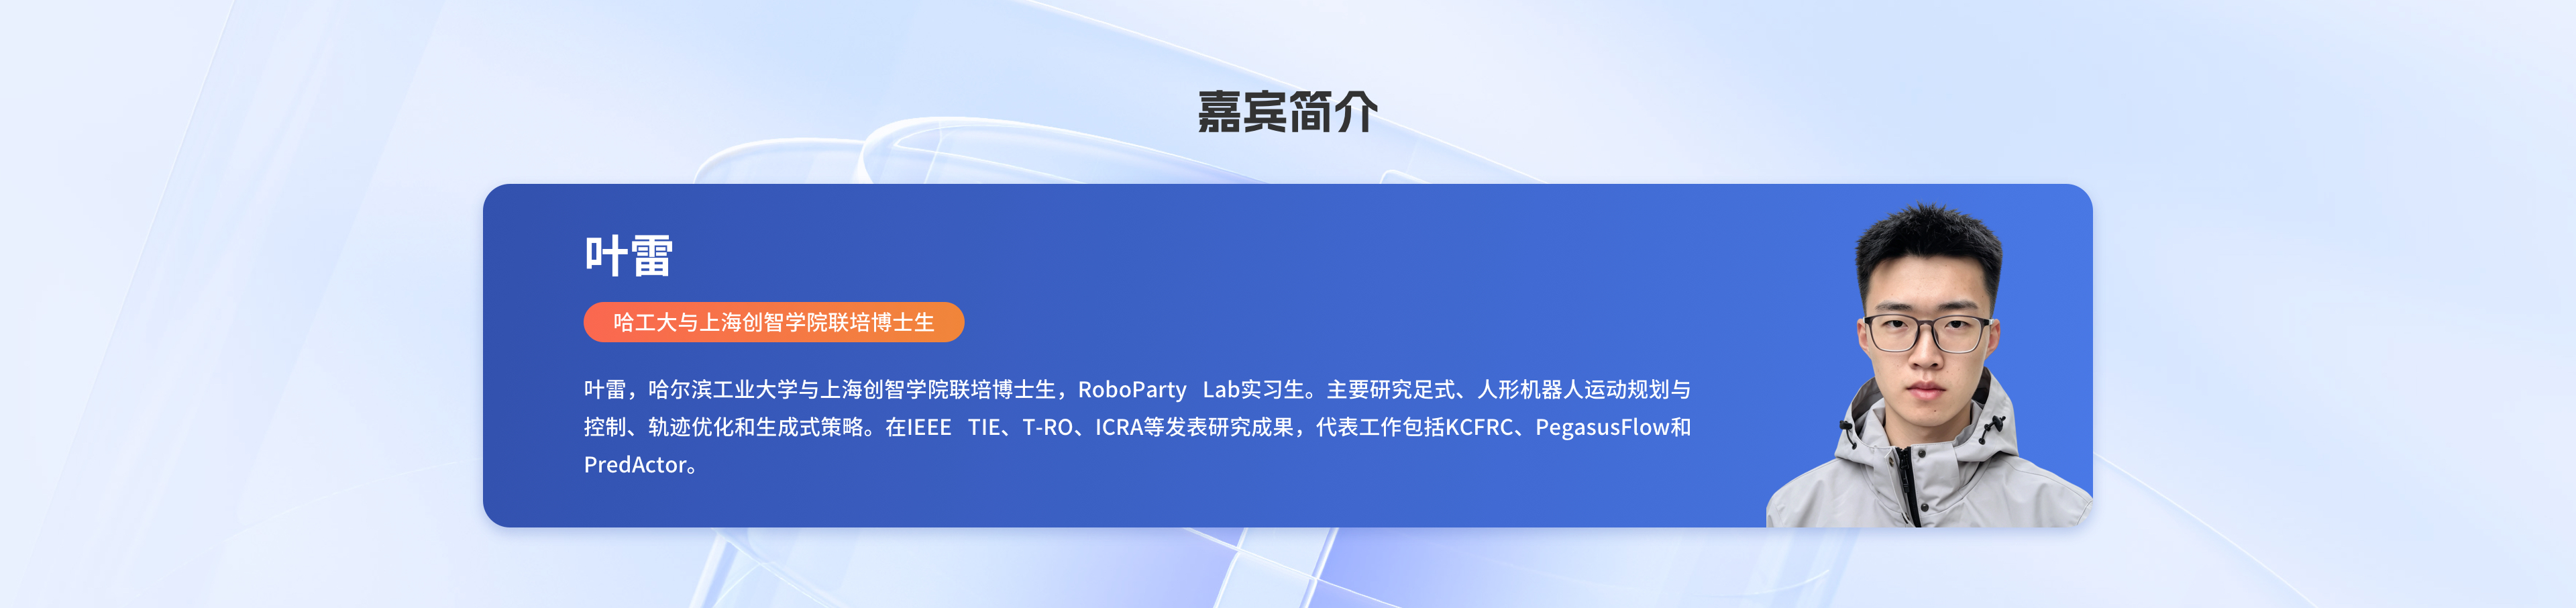
主讲人:叶雷 | 哈工大与上海创智学院联培博士生

  • 开课时间

    2026.10.21 20:00

  • 课程时长

    90分钟(预计)

  • 学习人数

    72人次学习

立即学习
添加助教,领取课件

立即学习

机器人运控从两段式到一段式

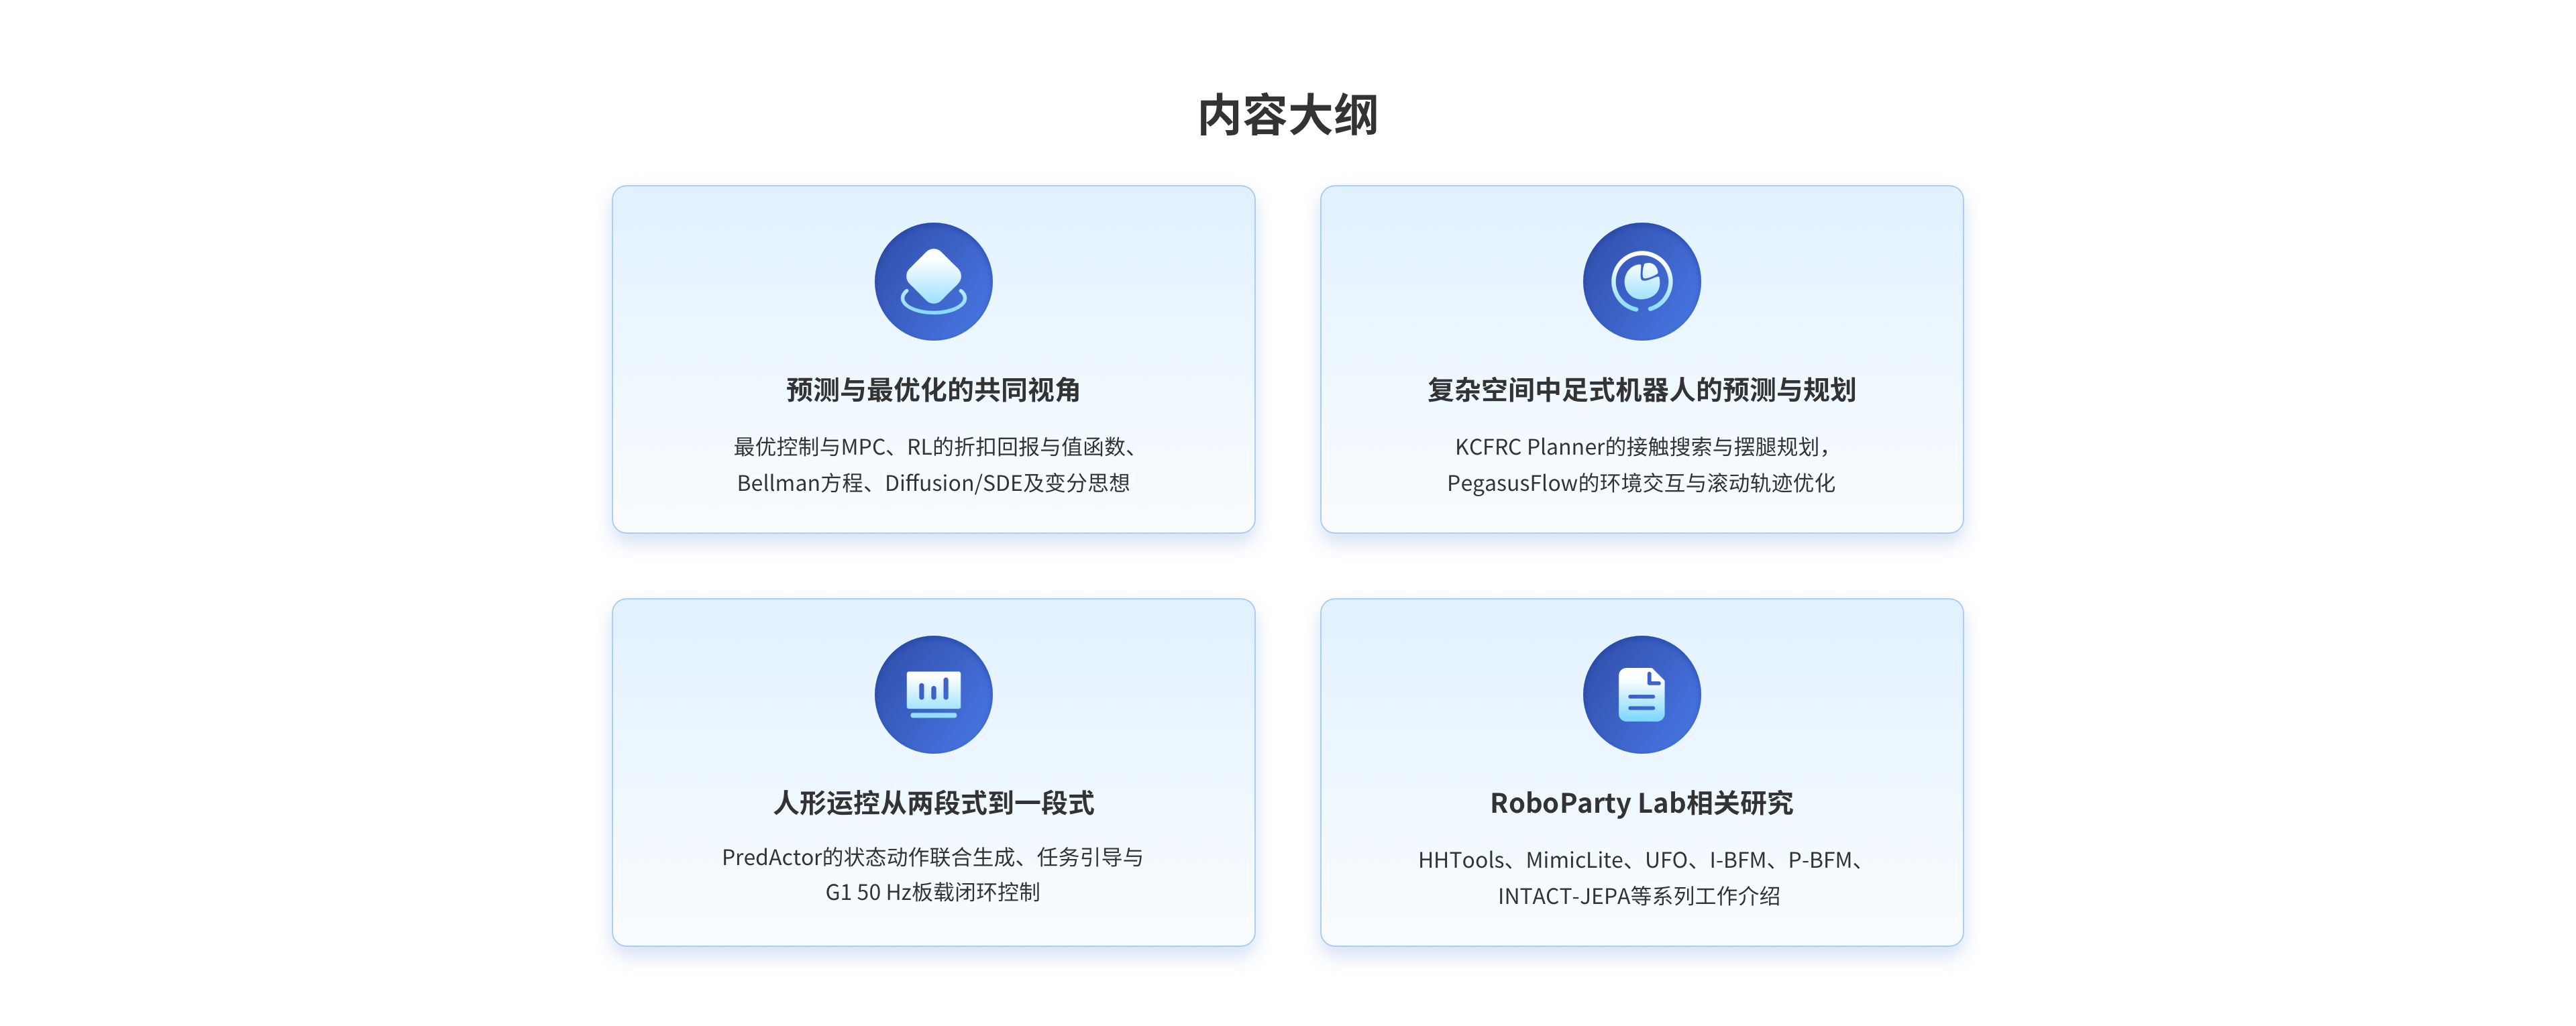
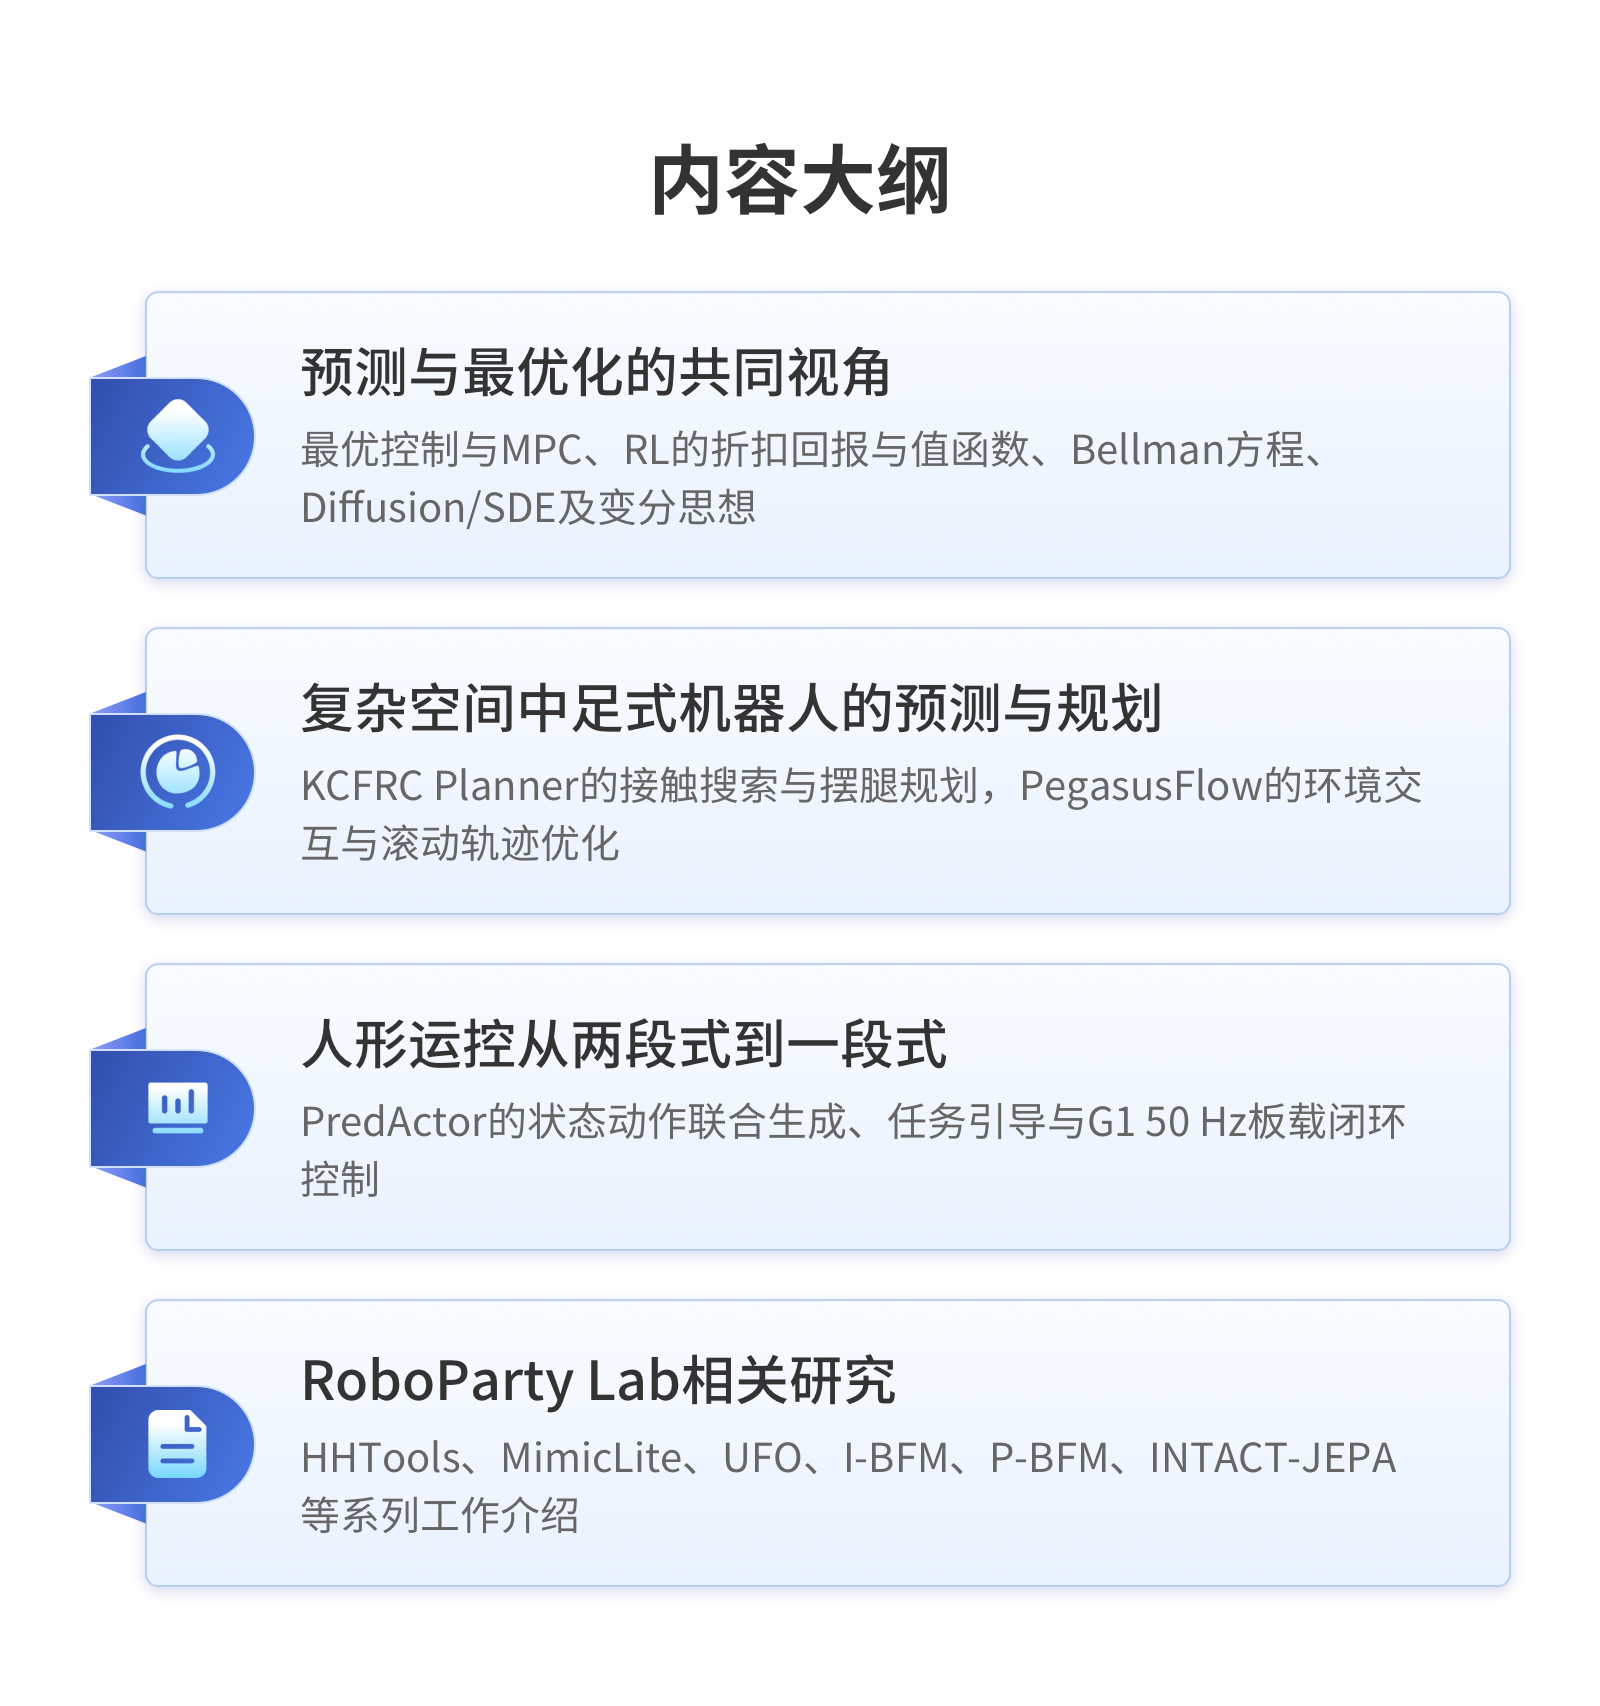
本次分享从“预测与最优化”的共同视角出发,直观介绍最优控制与MPC、强化学习的折扣回报、值函数与Bellman方程,以及Diffusion/SDE与变分思想。随后,通过KCFRC Planner的接触与摆腿规划、PegasusFlow的环境交互与滚动优化,讲解复杂空间中的足式机器人规划。重点介绍PredActor如何从“先规划、再跟踪”走向状态与动作联合生成,实现任务引导与G1上的50 Hz板载闭环。最后结合真机演示,介绍RoboParty Lab系列研究,讨论运动控制的发展方向。

直播精华文稿暂未上传
具身智能与机器人 具身智能 人形机器人 进阶
具身智能与机器人 具身智能 人形机器人 高级