

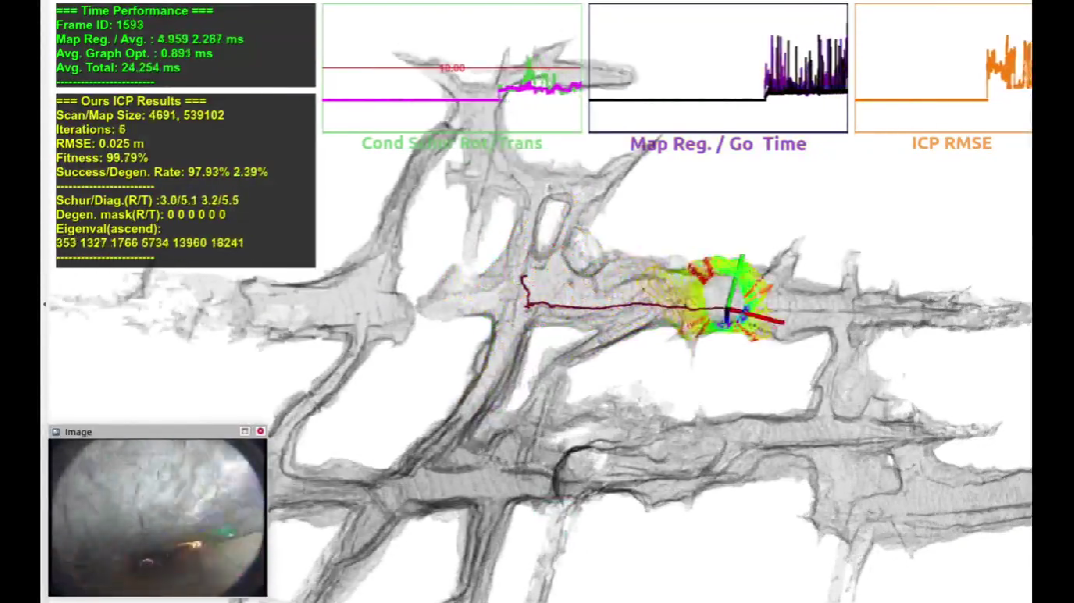
从根本上重新定义了LiDAR点云配准中病态问题的处理范式。
——将“描述”明确纳入流程
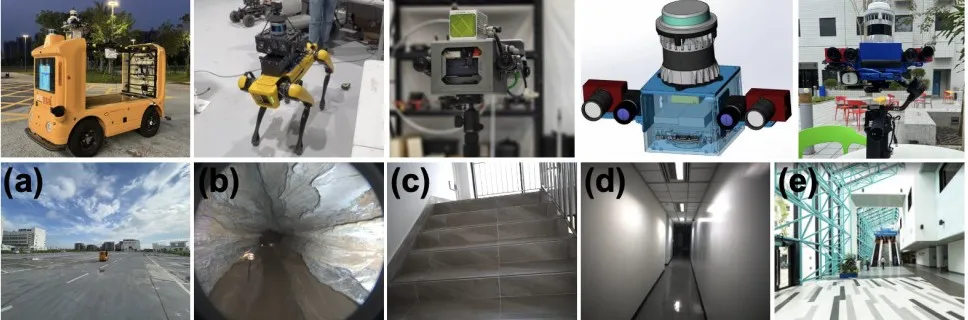
在走廊、隧道、矿洞、空旷停车场等几何退化场景中,激光雷达配准的优化问题会变得病态(illconditioned),位姿沿弱约束方向漂移,进而影响定位与建图。
现有方法大多遵循"检测-缓解"两阶段流程,但在可靠检测、物理描述与无副作用缓解这三件事上仍有明显缺口。
来自香港科技大学、国防科技大学、北京科技大学与多伦多大学的研究团队,在IJRR 2026 上提出DCReg,把退化处理整理成⼀个“检测 (Detect)— 描述(Characterize)— 缓解(Mitigate)”的统一框架,并为每个阶段补上相应的理论与方法。
问题:退化为什么会让配准变得"病态"
配准在做什么?
现代 LiDAR 配准是LIDAR导航的核心步骤,普遍采用点到平面(point-to-plane)误差度量,因为它在 LiDAR 场景中收敛性较好。
简单说,就是不断调整源点云的位姿(旋转 + 平移),让每个源点尽量贴到目标点所在的局部平面上,并最小化所有点的残差平方和。
求解时把问题线性化,每次迭代都归结为解一个线性方程组,其系数矩阵就是配准问题的"信息矩阵",高斯-牛顿 Hessian,它描述了当前数据对六个位姿自由度的约束情况。
病态从哪来,怎么度量?
理解退化的关键,是把这个 Hessian 沿其"主方向"(特征向量)展开。每个主方向都对应一个特征值,特征值代表数据在该方向上的约束强度(曲率):
-
特征值大,说明该方向被约束得牢;
-
特征值小,说明约束很弱。
位姿更新在每个方向上的步长,大致等于"梯度在该方向的分量除以对应特征值"。
于是问题就来了:当某个方向约束很弱、特征值接近零时,除以一个极小的数,会把这个方向上的测量噪声和线性化误差成倍放大,位姿更新变得不可靠,即“发散了”。
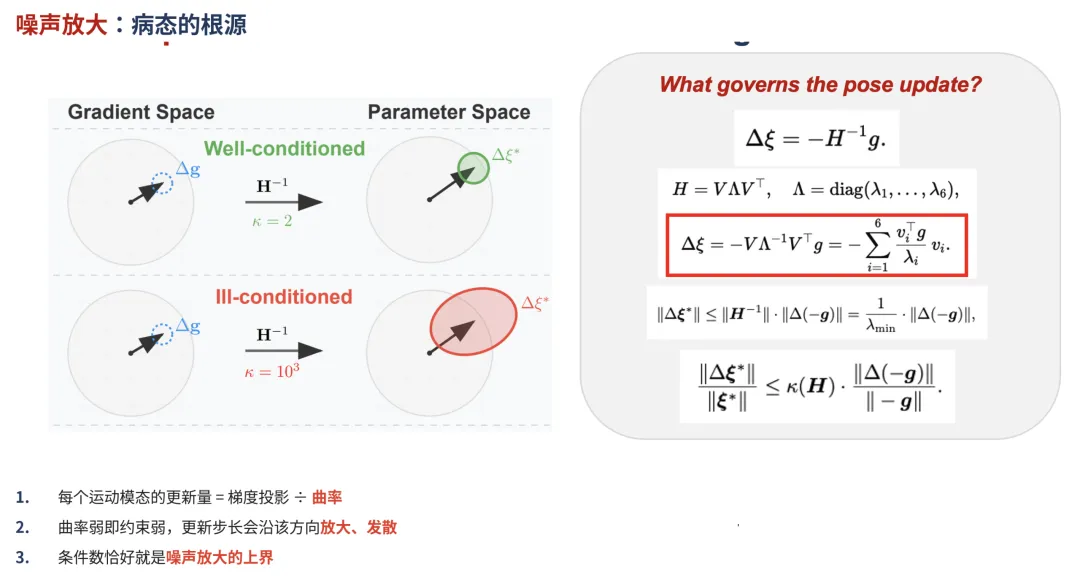
衡量这种放大程度的指标,就是条件数,即最大特征值与最小特征值之比。
它可以理解为"数据里一点点扰动,最多会被放大成解里多大的误差"的上界。
条件数越大,问题越病态。
需要说明的是,这套分析只在问题"局部可观"(弱约束,最小特征值大于零)时才有意义。
因此本文关注的是弱约束的病态场景,而不是几何上完全不可观测的秩亏场景,真实自然界中也不存在绝对的不可观场景。
三个待解决的问题
围绕"病态在哪、有多严重、怎么稳住",论文指出现有"检测—缓解"流程存在三个相互关联的缺口,它们正对应 DCReg 的三个阶段:
-
检测不够可靠:
旋转与平移之间存在固有的尺度差异和耦合,会掩盖真正的病态,导致漏检或误检;
-
描述不够充分:
即使知道"存在退化",也难以稳定地说清是哪个物理运动方向退化、退化到什么程度,特征向量与物理轴之间的对应并不明确;
-
缓解有副作用:
常见的正则化在稳住弱方向的同时会改动原始优化问题,连带影响约束良好的方向。
下文按"检测 → 描述 → 缓解"逐一展开,其中检测是整套方法的基础,也是着力最多的部分。
检测:用 Schur 补在解耦子空间里看条件数(核心)
为什么"看全 Hessian"或"只看对角块"都不够
六自由度的 Hessian 可以分成旋转、平移两个对角块和一个交叉块。
问题在于,旋转块和平移块的数值天然不在一个量级上,这就是熟知的杠杆臂效应:
旋转块的大小随点到原点距离的平方增长,而平移块只取决于点云法向的分布、与距离无关。在室外大场景里,旋转方向的特征值可能比平移方向大上百到上万倍。
结果就是,整块 Hessian 的条件数被旋转主导,一个平移方向的退化,很容易被旋转的大尺度淹没。
这也解释了为什么"只看最小特征值"的方法很难发现旋转退化,"看整体条件数"的方法又始终找不到一个普适的阈值。
那么把旋转块和平移块拆开、各看各的条件数行不行?
也不可靠。
因为这样会丢掉那个交叉块,而交叉块恰恰编码了旋转和平移在残差里相互补偿的关系,即在固定平移(旋转)的情况下,旋转(平移)是怎么影响残差变化的。
直接扔掉它,等于假装这种耦合不存在,会高估约束、低估病态,对耦合导致的退化漏检。即使旋转块和平移块单看都"健康",强耦合下整个系统仍可能严重病态。
换句话说,简单地分块,并不等于真正的解耦。
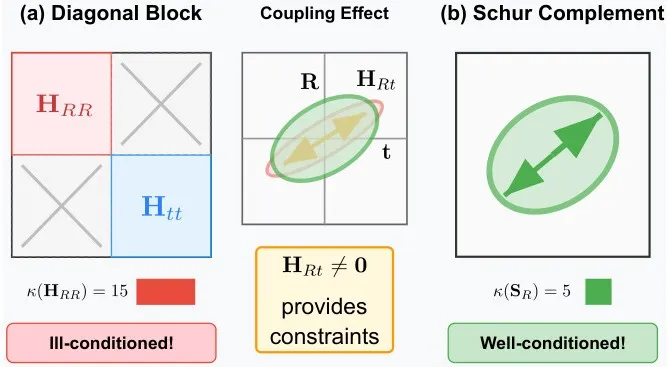
▲旋转一平移耦合效应对病态检测的影响。(a)传统的对角子空间解耦忽略了交叉耦合项,可能掩盖已存在的病态;(b)Schur补解耦通过计入耦合效应正确隔离各子空间,从而在干净的参数子空间中可靠地检测退化。©【深蓝具身智能】编译
Schur 补:尺度差异与耦合一起处理
DCReg 的核心做法,是借助 Schur 补(Schur complement)把六自由度位姿问题解耦成两个干净的三自由度子空间,一个旋转子空间,一个平移子空间。
和"简单分块"最大的不同在于:
Schur 补不是把交叉块丢掉,而是把耦合的影响最优地折算、吸收进来。
得到的旋转 Schur 补,恰好等于"先让平移把它能解释的部分都解释掉之后,剩下真正只能靠旋转去约束的那部分信息"。
在这样的子空间里再算条件数,尺度差异被消除了,耦合也被妥善处理了,于是那些被全 Hessian 或简单分块掩盖的退化就能浮现出来。
具体判定时,DCReg 在每个子空间内比较各方向相对最强方向的条件数,超过阈值(通常取 10 到 50)即判为该物理方向病态。
需要强调:解耦只用于"分析",真正求解时仍然解完整的六自由度问题。
四条理论结果
这一阶段有四条理论结果,回答了"为什么 Schur 补给出的才是正确的条件数度量":
-
消元—曲率等价:
旋转 Schur 补正是"消去平移后"旋转子问题的等效信息矩阵,它的条件数严格界定了旋转解的误差放大。
也就是说,在子空间里分析旋转灵敏度,和在已最优补偿平移的完整问题里分析,是等价的。
-
投影表示:
Schur 补可以写成一个正交投影的形式,几何含义就是"剔除能被平移解释的那部分旋转信息,只保留无法被平移补偿的部分",并能自然推广到带权重的加权最小二乘。
-
尺度与正交基不变性:
当平移的单位(比如米换成厘米)改变时,相关项的缩放因子在 Schur 补里恰好相互抵消,结果不变。
这正是 DCReg 具备"尺度感知"能力的根本原因。
-
谱界与掩蔽机制:
理论上给出了"简单分块会低估病态多少"的定量界限,当耦合足够强时,交叉项会把对角块原有的曲率几乎抵消掉,使本应被检出的退化在分块分析里"隐身",只有在 Schur 补里才会暴露。
检测的实验证据
在停车场序列上对几种检测策略做了对比:
-
FCN 总是把三个平移方向全判为退化(过检测);
-
ME 只盯着最小的两个特征值方向(漏掉较大特征值方向);
-
而 DCReg 能同时检出平移和旋转退化,并正确地把约束最强的平移方向判为非退化,整体更平衡。
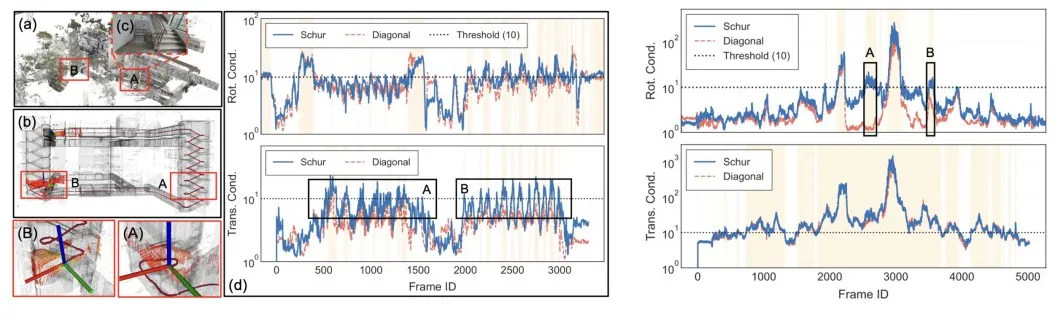
▲Schur(蓝线)在橙色退化区间内升到间值以上,对角块(红线)则漏检;耦合掩盖退化:平移与旋转方向的病态,可能被耦合的对角块分析所掩盖。©【深蓝具身智能】编译
在楼梯场景里,下行段主要是 Z 方向退化、上行段主要是 roll-pitch 退化,这些被分块分析误判为"健康"的区段,Schur 子空间分析都能识别出来。
描述:把退化对应到具体的物理运动方向
知道"哪个特征值小"还不够。
特征向量是数学构造,并不天然对齐 X/Y/Z 或 roll/pitch/yaw;而且特征分解本身带有三类歧义,使得逐帧的物理解释不稳定。
DCReg 用三步对齐依次处理:
-
符号歧义:
一个特征向量取正、取负都合法,方向会来回翻转。做法是计算它和各物理轴的"重合程度"(取绝对值),消除正负翻转的影响。
-
顺序歧义:
当两个特征值很接近时(比如走廊里 X 平移和 roll 旋转的约束强度相当),按大小排序会在帧与帧之间跳来跳去。做法是按"最大分量"确定每个方向的主导物理轴,并给出各物理轴的贡献百分比,以及对齐强度。
对齐强度接近满分,说明这个方向几乎就是单一物理轴;明显偏低,说明退化是多个物理轴的组合。
-
基歧义:
当几个特征值挤在一起时,子空间里的基可以自由旋转,单个特征向量不再唯一(这一点有经典的 Davis–Kahan 扰动理论支撑)。做法是对物理基做正交化,构造一组与物理轴对齐、且数值稳定的基,供后续缓解使用。
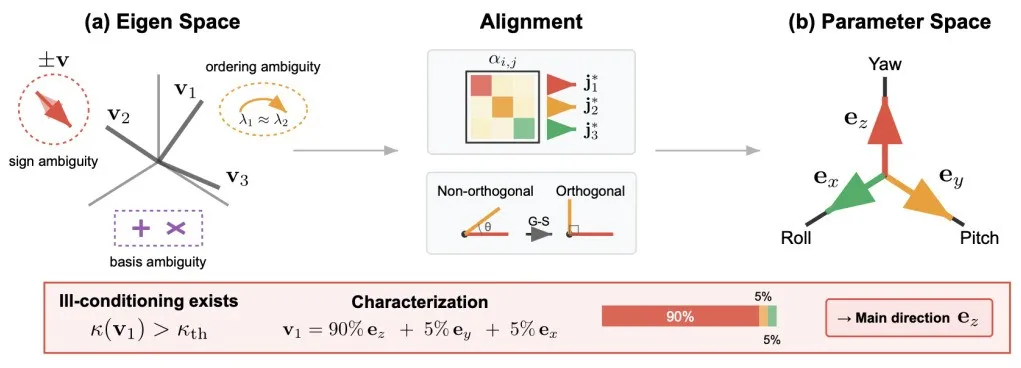
▲病态定量刻画的流程。该三阶段流程用于处理优化子空间中的特征向量歧义:(1)内积匹配解决符号歧义,并确定其在参数空间中的线性组合;(2)最大分量分析解决顺序歧义,识别主导物理轴;(3)Gram-Schmidt正交化解决基歧义,得到与参数空间对齐的稳定正交基,供后续退化缓解。©【深蓝具身智能】编译
处理完三类歧义,描述就能给出可读的定量结论。论文里有几个很直观的例子:
-
停车场2314帧:
某个平移退化方向被分解为约 77% 来自 X 轴、13.6% 来自 Y 轴、9.4% 来自 Z 轴,与 X 轴夹角约 12°。因为这一帧扫到了路缘点提供旋转约束,所以没有出现旋转退化。
-
停车场2924帧:
以平坦地面点为主,除了平移退化外还多出了 yaw(偏航)方向的旋转退化,这与"地面点难以约束偏航"的直觉一致。
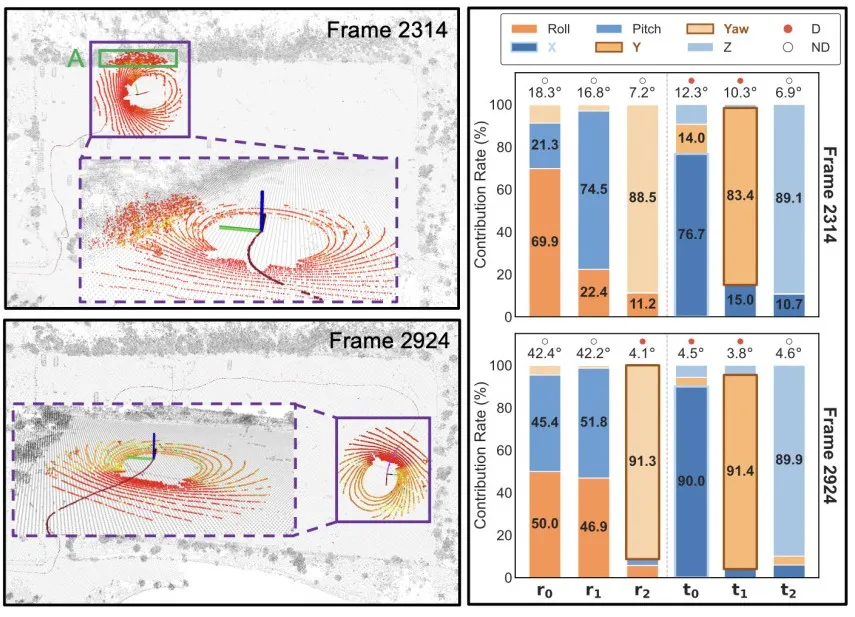
▲停车场序列中的平面退化分析与刻画。图中对比了第2314锁与第2924帧的退化情形:第2314帧因含有路缘点云(regionA),仅在X、Y方向退化;第2924鼓以平面地面点云为主,额外出现yaw(偏航)退化。右侧面板给出特征空间各维度(r0-r2、t0-2)在物理运动方向(X至yaw)上的精确贡献占比(%)与强度(角度”),便于分析退化的运动来源。©【深蓝具身智能】编译
-
走廊场景:
随着走廊尽头墙面点增多,X 平移退化消失。该场景还出现了"最小的旋转特征值反而小于最大的平移特征值"的情况,说明整体 Hessian 里三个最小特征值不一定对应平移,这正是顺序歧义的现实体现。
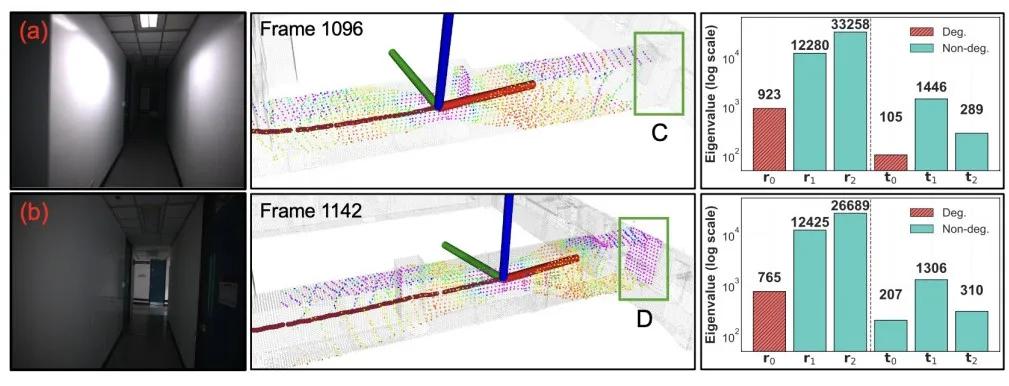
▲走廊场票中的特征向量顺序岐义。左:第1096、1142帧的实景图像。中:定位(红色轨迹)与建图结果。右:首次ICP选代时的特征值。第1096帧在X与rol方向退化,而第1142帧因region D处的墙面点,仅在rol方向退化。旋转特征值并不总是大于平移特征值,说明这种顺序歧义会影响退化检测。©【深蓝具身智能】编译
相比笼统地说一句"X 轴退化了",这样"哪个方向、退化多少、为什么"的描述,才真正便于后续有针对性地处理。
缓解:只在"预处理"环节调整,不改动原问题
最直接的缓解办法,是把过小的特征值人为抬高。
但只要直接改动了信息矩阵本身,本质上就是一种正则化,和 Tikhonov、TSVD、Solution Remapping 一样,会改变原始最小二乘问题的目标和最优解。
从原理上看,这些方法其实都在"塑形"同一个特征值谱:
-
Tikhonov 给所有方向统一加一点正则,会误伤约束良好的方向;
-
TSVD 把弱方向直接清零,损失了信息;
-
Solution Remapping 在退化方向上硬置零,相当于施加了无穷大的约束。
它们的共同点,是都修改了原问题。
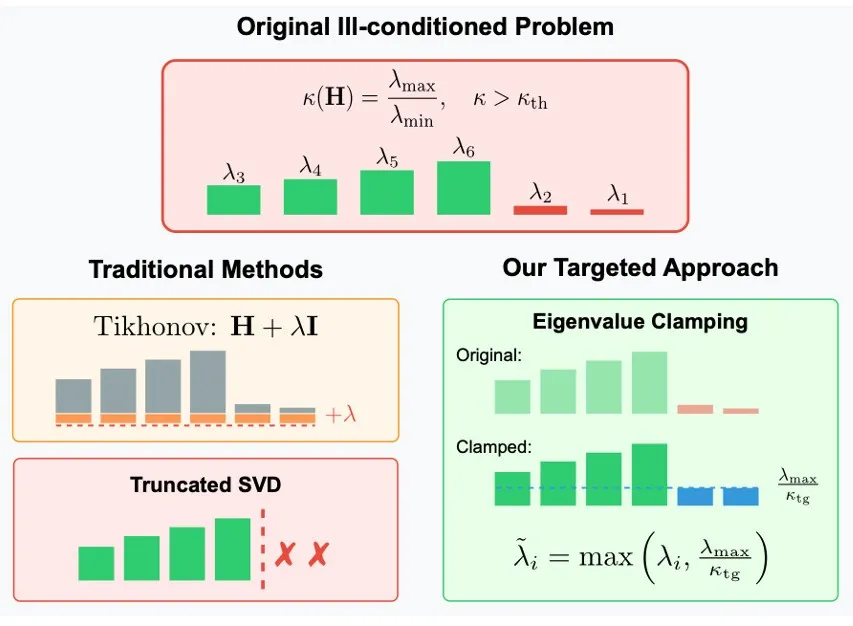
▲谱整形的算法原理。展示不同方法如何塑形特征值谱以缓解退化:传统正则化直接修改Hessian,而本文方法只在结构感知的预条件子内做有针对性的特征值钳制。©【深蓝具身智能】编译
DCReg 的思路是把这种调整只放进"预处理"环节(预条件子),而不碰原问题。
打个比方:解线性方程组时,可以在两边同乘一个可逆矩阵,方程的解一分不差,但新系统会更"好解"(条件更好、收敛更快)。
DCReg 正是利用这一点,借助前两阶段已经得到的解耦子空间和对齐基,构造一个"结构感知"的预条件子,只把那些过弱的特征值抬到目标水平,约束良好的方向基本不动。
这样做有三个好处:
-
结构感知:作用在已经去掉耦合的子空间上;
-
精准定向:只动弱方向;
-
保持原解:原始最小二乘的最优解不变。
论文给出两条理论保证:
-
其一,因为调整只发生在预处理环节、原信息矩阵始终不变,所以可观方向上的最优解被严格保持;
-
其二,这种"抬高弱特征值"的操作,等价于在一个高斯先验下做最大后验(MAP)估计,并能把预处理后系统的条件数控制在设定的目标值以内。
最终配合预条件共轭梯度(PCG)求解,收敛更快,而整个缓解只需调一个含义明确的参数,目标条件数。
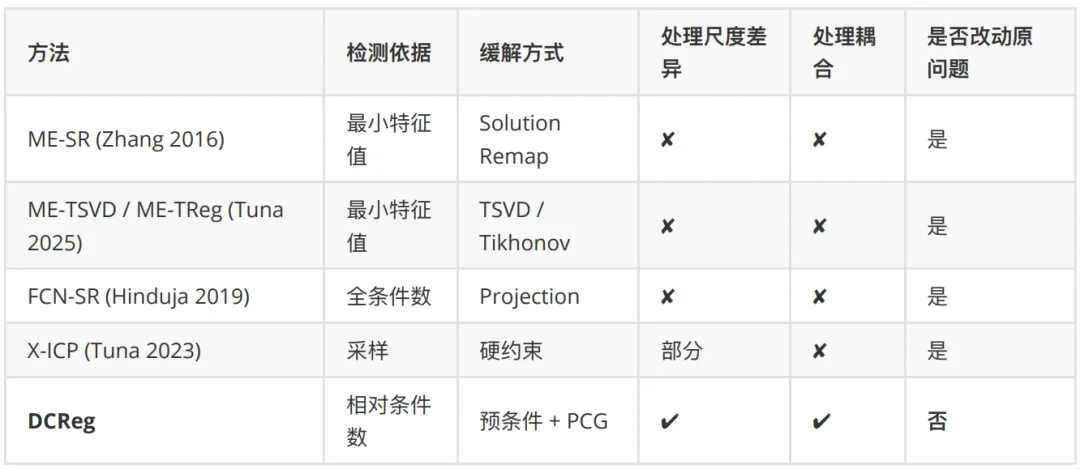
下表小结了各方法的技术特征,DCReg 的特点是同时处理尺度与耦合,且不改动原问题:
实验
设置
评估覆盖三类场景:受限环境的约束不足(楼梯、矿洞)、复合退化(走廊、停车场)、约束良好的常规场景(建筑)。
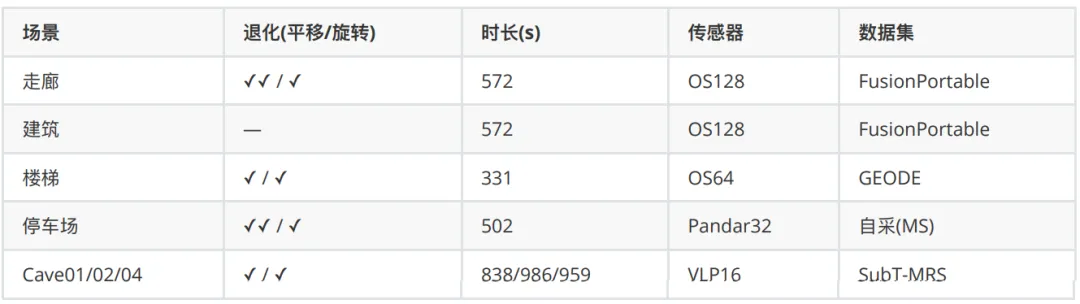
真实数据来自公开基准 FusionPortable、GEODE、SubT-MRS 以及自采序列(Pandar XT-32 LiDAR + RTK-INS 真值,记为 MS),并通过限制感知距离制造受控退化。各序列的退化维度与采集设备如下:
对比方法涵盖:检测类(ME / FCN / CN)、缓解类(SR / TReg / TSVD)与完整方案(ME-SR、FCN-SR、ME-TSVD、ME-TReg、X-ICP、O3D 等)。
指标包括绝对轨迹误差(ATE)、配准精度(AC)、Chamfer 距离(CD)、fitness 与退化比例(DR)。
系统层面将各配准方法集成进 5 秒滑窗平滑器 + LiDAR 惯性里程计。
实验平台为 Intel i7-12700K / 96GB RAM,检测阈值与目标条件数均设为 10。
值得注意的是,在真实SLAM系统中,上一帧的位姿会给下一帧匹配结果带来巨大影响。
之前的方法都是在第一次迭代中修改海森,对优化路径轻微调整,而本文的实验都是单帧每次迭代都会调整优化路径,从而可以放大不同退化方案在系统层面的表现。
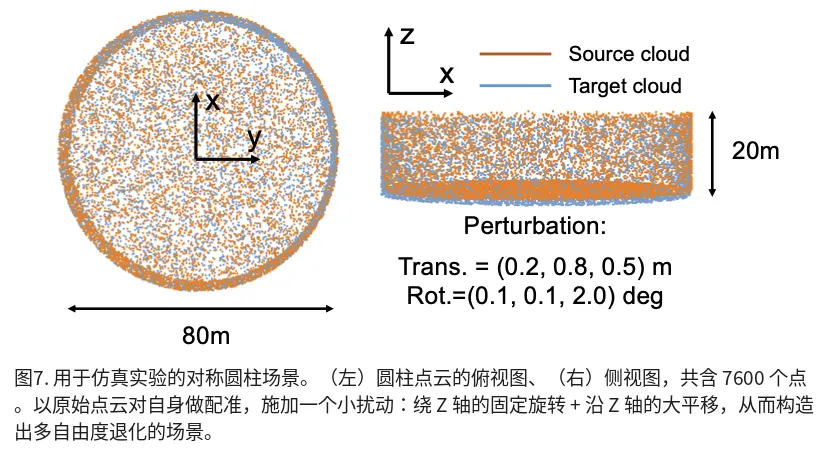
▲用于仿真实验的对称圆柱场景。(左)圆柱点云的俯视图、(右)侧视图,共含7600个点。以原始点云对自身做配准,施加一个小扰动:绕Z轴的固定旋转+沿Z轴的大平移,从而构造出多自由度退化的场景。©【深蓝具身智能】编译
受控仿真
在人为构造的对称圆柱场景中(Z 平移与偏航被设计为弱方向,约 7600 点),各方法表现如下:
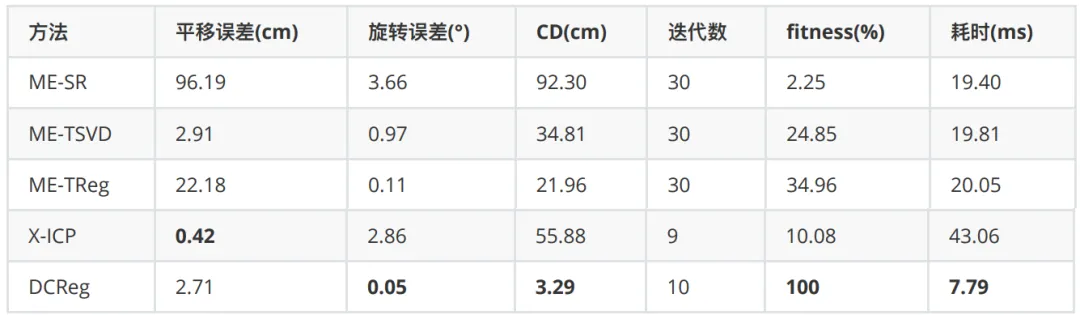
ME 系列因只看绝对特征值而对平移过检测,FCN 因忽略耦合而对旋转、平移同时过检测。
X-ICP 取得了最小平移误差,但其旋转误差与 Chamfer 距离偏大,说明仍存在错位;
DCReg 在旋转误差、CD、ICP 残差和 fitness 上较好,并以较少迭代收敛。在更严苛的收敛判据下,DCReg 约 16 次迭代收敛到全局最优,而同样能收敛的 TReg 约需 160 次。
此外,DCReg 的子空间条件数与整体条件数随迭代的变化趋势基本一致,说明控制子空间条件即可控制整体。
真实场景:定位与建图
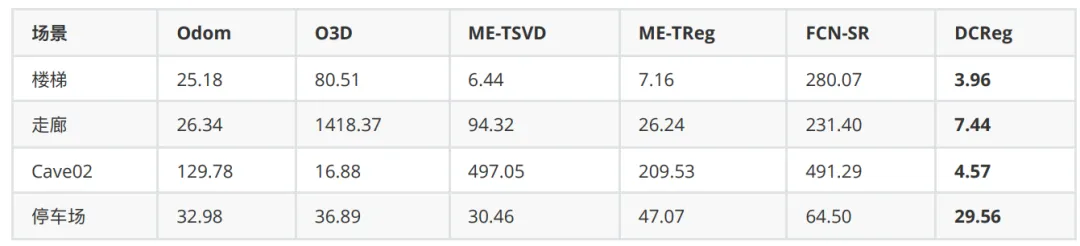
长时定位精度(ATE,越小越好,单位 cm):
建图精度与单帧耗时(AC 单位 cm、Time 单位 ms):
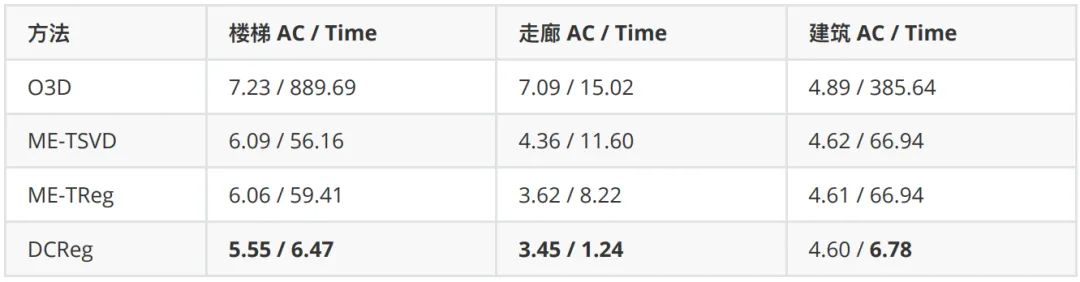
在约束不足的楼梯、洞穴和复合退化的走廊场景中,DCReg 的轨迹与建图误差相对较低;
在约束良好的建筑场景中各方法精度接近,但单帧耗时差异明显。
论文结果显示,综合各数据集,DCReg 相比同类基线在长时定位精度上约有 20%–50% 的提升,运行速度上约有 5–30 倍加速(个别场景更高)。
效率分析
把单帧耗时按模块拆开(单位 ms)可以看到,检测与缓解的开销很小,主要耗时来自对应点搜索:
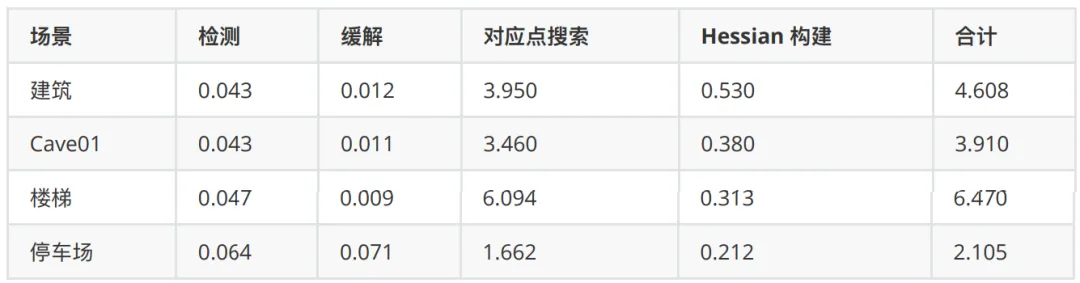
由于对应点质量取决于初值精度,可靠的退化处理通过改善收敛,间接降低了整体耗时。
对退化帧与非退化帧分别统计也显示,DCReg 在两类帧上都保持较低的迭代数与耗时(例如停车场退化帧约 5.04 次 / 2.11 ms,非退化帧约 3.30 次 / 2.58 ms),而部分基线在退化帧上的耗时是其数倍。
放在更大的图景里看:退化处理的几类思路
跳出 DCReg,论文把不依赖额外外部传感器的退化处理方法大致分为四类:
(1)多传感器融合,退化时丢弃 LiDAR 约束,转而依赖 IMU、轮速等;
更好的初值或增加观测,给优化一个更好的初始位姿起点,或补充测量信息(增加雅可比行空间);
(2)先验 + 约束最小二乘(两步法),先解约束良好的参数维度,再解其余退化的参数维度。其中"硬约束"在第二步锁死弱方向(如 X-ICP)不被噪声干扰,适合可清晰二分的场景;"软约束"保留先验罚项、允许微调(如 LeGO-LOAM),适合渐变或过渡区域;
(3)正则化 / 预条件(隐式正则化),稳定线性系统使其条件变好,更容易收敛,TSVD、Tikhonov 与 DCReg 属于此类。(但不一定能收敛到最优解)
(4)DCReg 属于第四类,并把检测与描述做成了可证明的前置模块。
局限与展望
研究明确指出了方法的边界:退化的根本来源是环境几何本身。
当某个方向在几何上不可观测时,任何基于单帧的数值方法都无法凭空补出约束。
DCReg 的作用,是在弱约束(而非严格不可观)情形下提供可靠诊断与稳定求解,试图改变优化问题的路径,使其有可能收敛,但并不改变这一来自环境的限制。
要进一步突破,需要引入单帧之外的信息:
更细粒度的逐测量诊断、跨模态(几何、视觉、IMU 等)的方向级可观测性融合,以及语义层面的长期 SLAM。
语义信息擅长场景理解(地点识别、回环、动态物体过滤、拓扑先验),不擅长米级几何精度,但可以作为持久、可查询的记忆,帮助机器人在几何退化时保持任务层面的方向感。这是团队认为值得继续探索的方向。
将“描述”明确纳入流程
DCReg 把退化处理整理为"检测—描述—缓解"三个相互衔接的阶段,并为每个阶段补上了相应的方法与理论:
-
检测:用 Schur 补把六自由度问题解耦为旋转、平移两个子空间,在子空间内用相对条件数判定,兼顾尺度差异与耦合,并由四条理论结果说明其尺度不变性与对角分析的掩蔽机制;
-
描述:处理符号、顺序、基三类歧义,把特征向量稳定映射到物理运动方向,给出"哪个方向、退化多少"的可读结论;
-
缓解:用结构感知预条件子配合 PCG,只在预处理环节调整,保持原始最小二乘解,参数单一且含义明确。
它把"描述"这一以往常被忽略的环节明确纳入流程,并在多类退化场景中给出了相对可靠的检测、清晰的诊断与稳定高效的求解。
Ref
论文标题:DCReg: Decoupled characterization for efficient degenerate LiDAR registration
论文作者:Xiangcheng Hu(胡想成)、Xieyuanli Chen(陈谢沅澧)、Mingkai Jia(贾铭凯)、Jin Wu(吴荩,通讯作者)、Ping Tan(谭平)、Steven L. Waslander
发文团队:香港科技大学、国防科技大学、北京科技大学(通讯单位)、多伦多大学
发表:The International Journal of Robotics Research (IJRR),2026
论文地址:https://journals.sagepub.com/doi/10.1177/02783649261465040
开源代码:https://github.com/JokerJohn/DCReg
扫码添加阿蓝,选择想要加入的交流群即可
(按照提交顺序邀请,请尽早选择)
👇
