
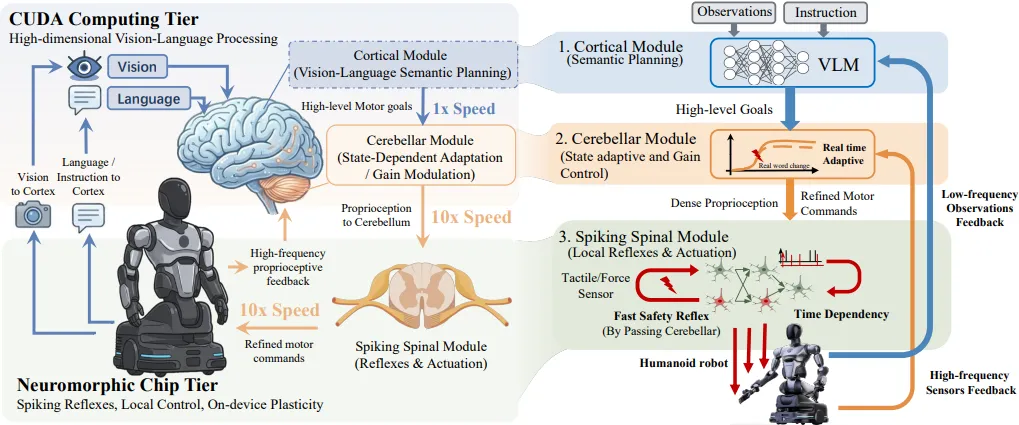
具身机器人控制三层架构:VLM规划、MPC/WBC运动……
'大脑’决定去哪,'小脑’决定怎么走,'脊髓”决定别率、别撞、别烧。


'大脑’决定去哪,'小脑’决定怎么走,'脊髓”决定别率、别撞、别烧。
如果连误差来源都分不清楚,又怎么可能系统性地消除它。
引入来自运动分量的几何约束
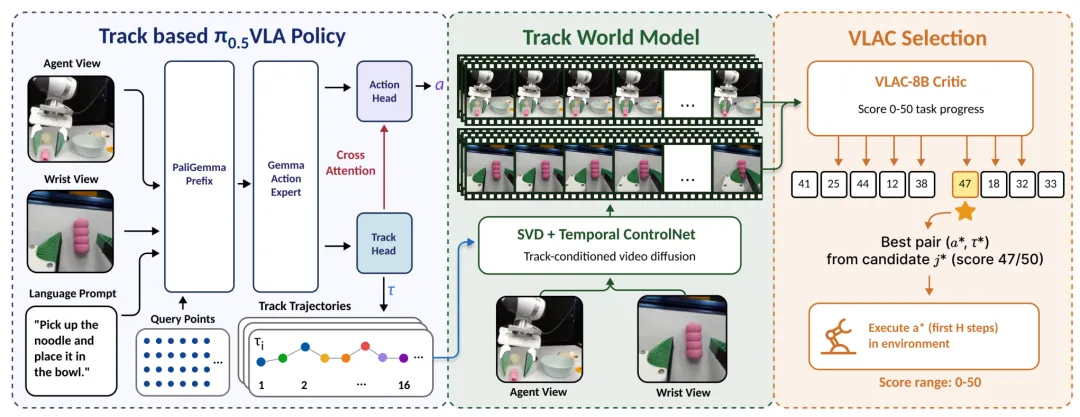
轨迹驱动机器人世界模型
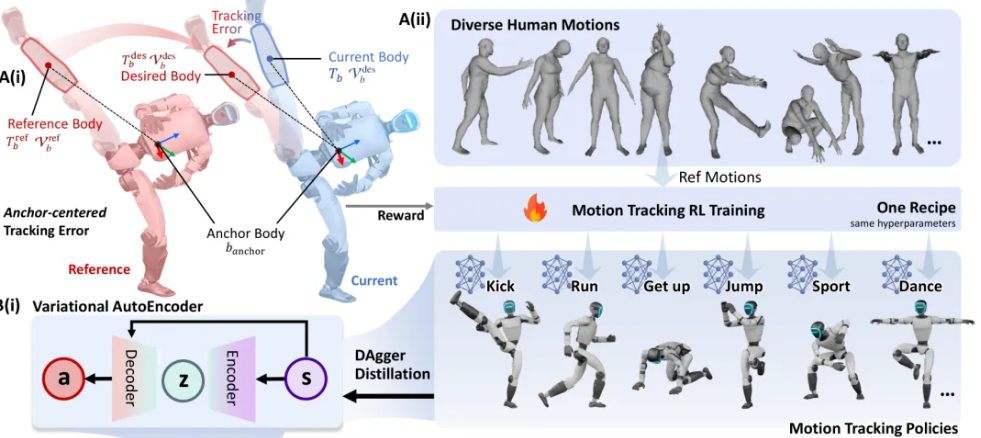
同样让关节动起来,模型面对的 问题却不一样
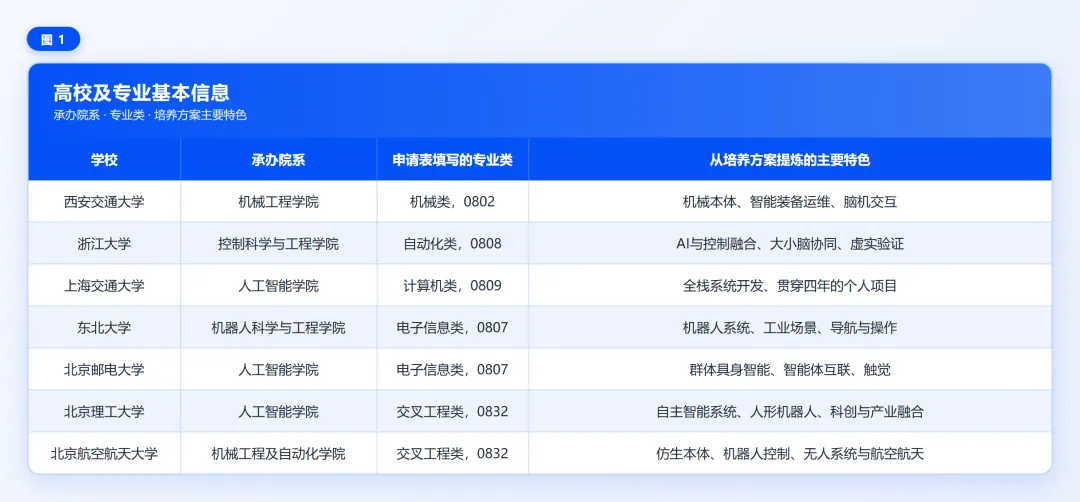
一条主线,不同的实现路径
一模驱动,全身协同。
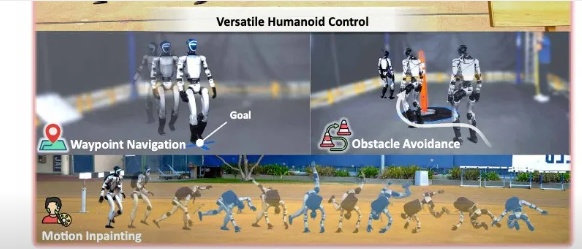
一个框架,百种动作
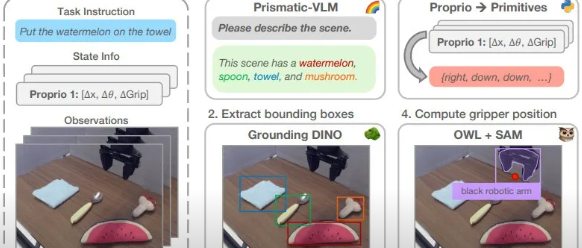
用思维链的方式,打开具身智能
人形控制的“Scaling Law时刻”