
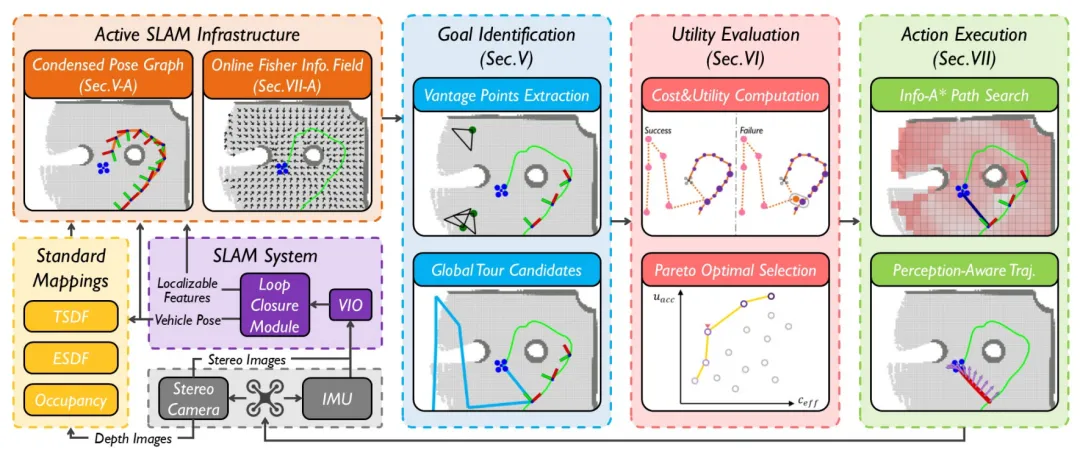
填补空中主动 SLAM 空白!港科大沈劭劼团队RAVEN:统一无人机主动探索与回环定位
这套主动SLAM从轨迹上解决漂移

这套主动SLAM从轨迹上解决漂移
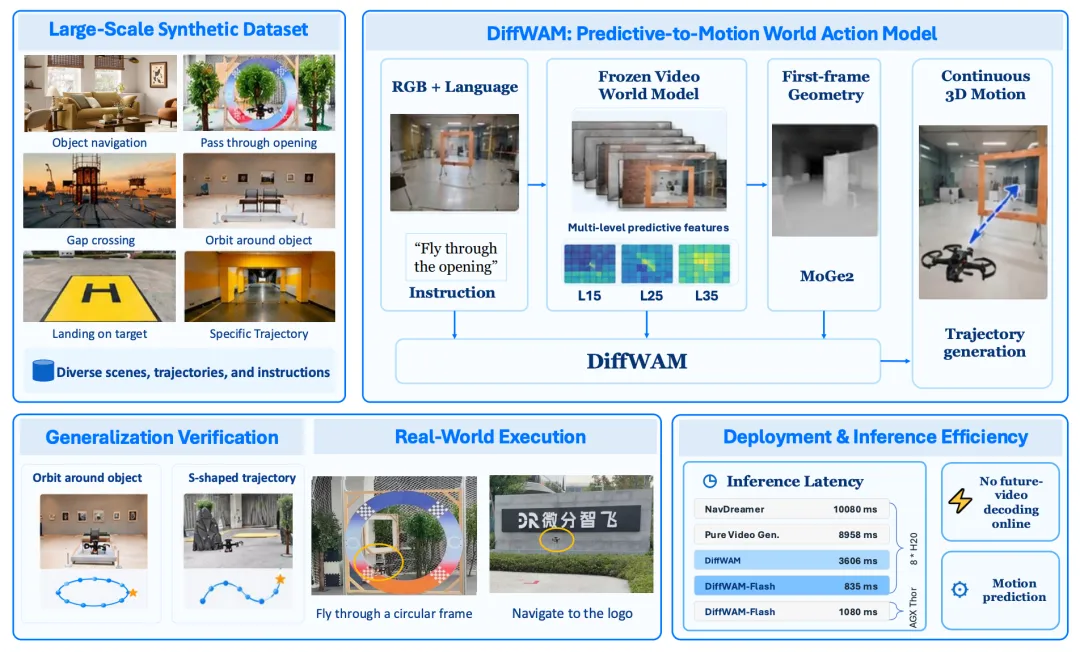
直接砍掉视频VAE解码
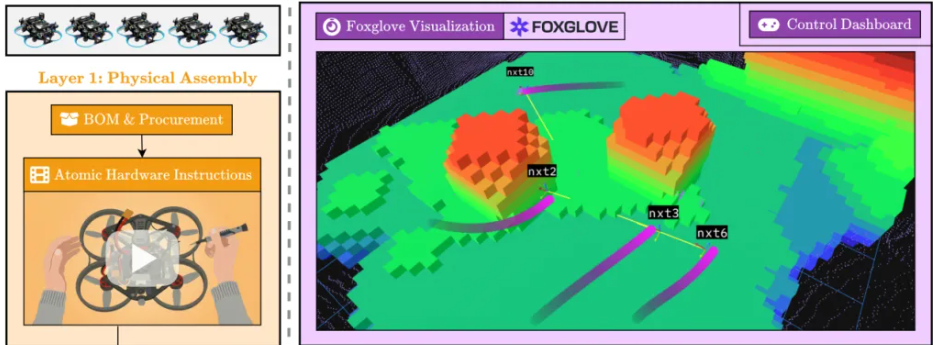
6机实物零碰撞,ROS 2自主栈全开源
一个防“死胡同” ,一个玩“追逃”
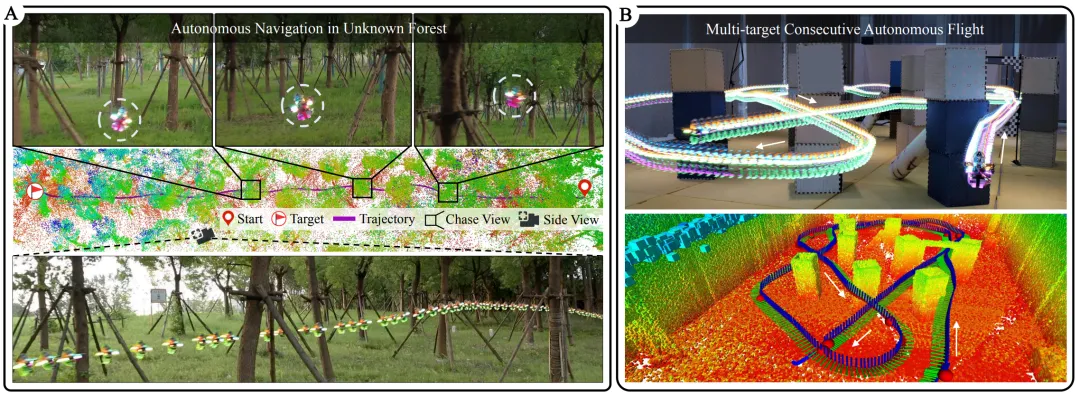
超轻量端到端局部规划
大疆的护城河,正在从硬件延伸到算法
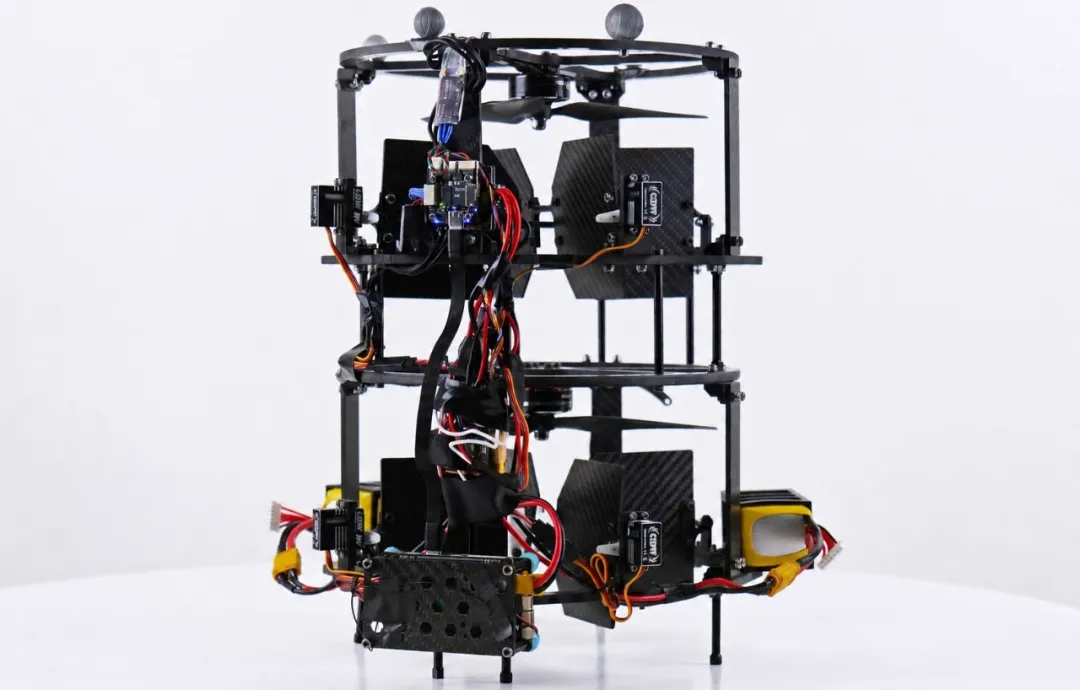
推门不倾斜、拉抽屉不吹风
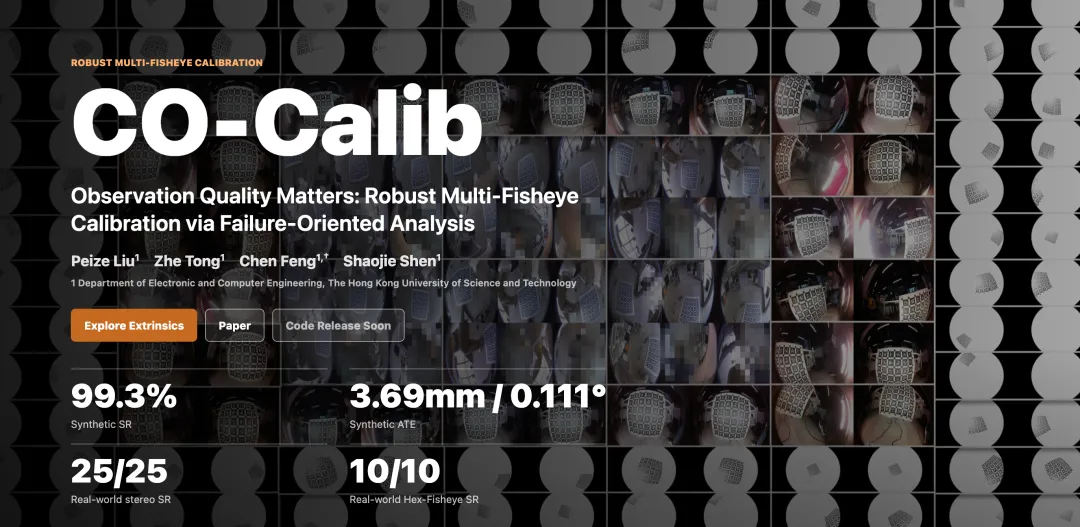
鱼眼标定翻车根源找到了!
补齐多无人机协同运输最后一环
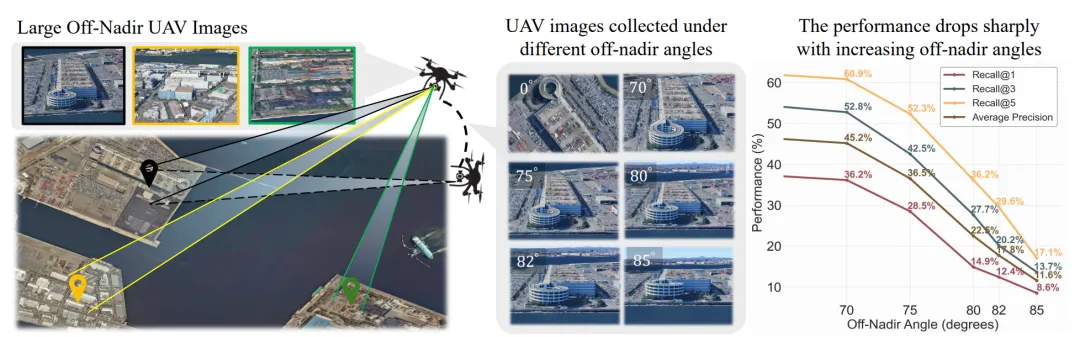
无人机大倾角侧视也能精准找位置!