

过去几年,机器人领域最热闹的关键词几乎都与 AI 有关。大模型、VLA、世界模型、人形机器人不断刷新行业的讨论热点。
但在这些最受关注的方向之外,中国高校里还有一些机器人实验室,正在沿着完全不同的路线推进机器人技术:有人研究无人机如何直接参与物理操作,有人试图让机器人的身体本身承担更多功能,也有人把机器人真正变成作用于人体的康复工具。
过去三年,其中一些工作陆续登上了 Nature 正刊。
相比于单纯追踪这些论文取得了什么结果,更有意思的问题或许是:这些能够在机器人领域做出 Nature 工作的实验室,平时究竟在研究什么?
从西湖大学的空中机器人,到浙江大学的软体机器人,再到北京航空航天大学的穿戴机器人,三支团队恰好展示了几种差异很大的机器人研究路径。
2025 年 9 月,西湖大学赵世钰团队在 Nature 发表了一项颇有视觉冲击力的无人机研究。
两架多旋翼无人机一上一下,几乎贴着彼此飞行。上方无人机携带工具,下方无人机伸出机械臂,从它身上自主取下需要的工具,再继续执行剪绳、抓取和搬运等操作。这套系统被团队称为 FlyingToolbox,也就是“会飞的工具箱”。
它真正难处理的问题,是无人机自己的气流。多旋翼无人机飞行时会持续向下产生高速气流。正常情况下,多机系统会主动避免上下距离太近,否则下方无人机很容易受到剧烈扰动。但如果机器人真的想在空中交换工具、协同操作,它们又必须靠得足够近。
赵世钰团队做的事情,就是让机器人能够在这种强气动干扰下依然稳定协作。实验中,系统面对的下洗气流速度最高约为 13.18 m/s,机械臂最终可以实现约 0.80±0.33 cm 的工具对接精度,并完成连续换工具以及多种空中操作任务。
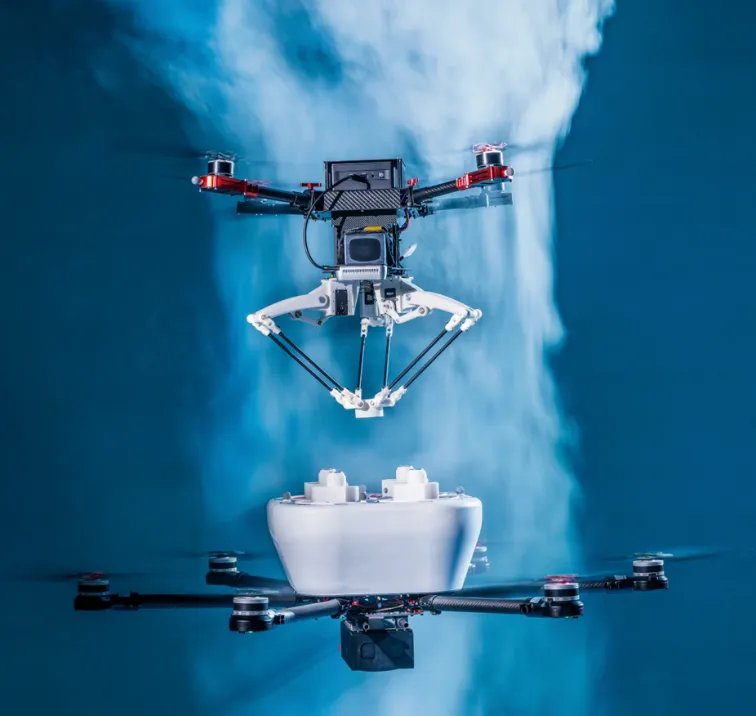
图1 | 西湖大学 WINDY Lab 在 Nature 论文中展示的 FlyingToolbox 概念图:上方无人机携带工具,下方无人机搭载机械臂,在近距离垂直叠飞状态下完成工具交接和操作任务。©【深蓝AI】编译
这项工作所展示的并不只是“无人机之间可以换工具”,而是一种新的空中机器人协作方式:不同机器人可以携带不同能力,根据任务需要在空中重新组合。
而这恰好也是赵世钰带领的 WINDY Lab 长期关注的问题。
赵世钰现任西湖大学人工智能系教授。WINDY Lab 的全称是 Westlake Intelligent and Networked Dynamics Lab,实验室主要研究两个方向:空中操作机器人和多机器人系统。
如果说普通无人机最擅长的是“看”,例如拍摄、巡检、测绘,那么空中操作机器人希望进一步解决的是“做”。
给无人机装上机械臂只是第一步。真正困难的是,当机械臂开始推、拉、抓取甚至接触环境时,产生的反作用力会直接传回飞行平台。对于本身就在不断维持平衡的无人机来说,操作和飞行实际上是高度耦合的两个问题。
因此,WINDY Lab 过去几年一直在探索如何让无人机从单纯的移动传感器,变成能够真正改变物理世界的机器人。
另一条重要研究线则是多机器人系统。2023 年,团队与合作者在 Nature Communications 发表了一项机器人集群研究,让 50 台地面机器人仅依赖局部规则,自主形成复杂的二维形状。这套系统不仅能够把机器人“排成一个图案”。当部分机器人被移走后,剩下的机器人可以重新恢复目标形状;形成整体结构后,还能进一步完成协同搬运和环境探索。
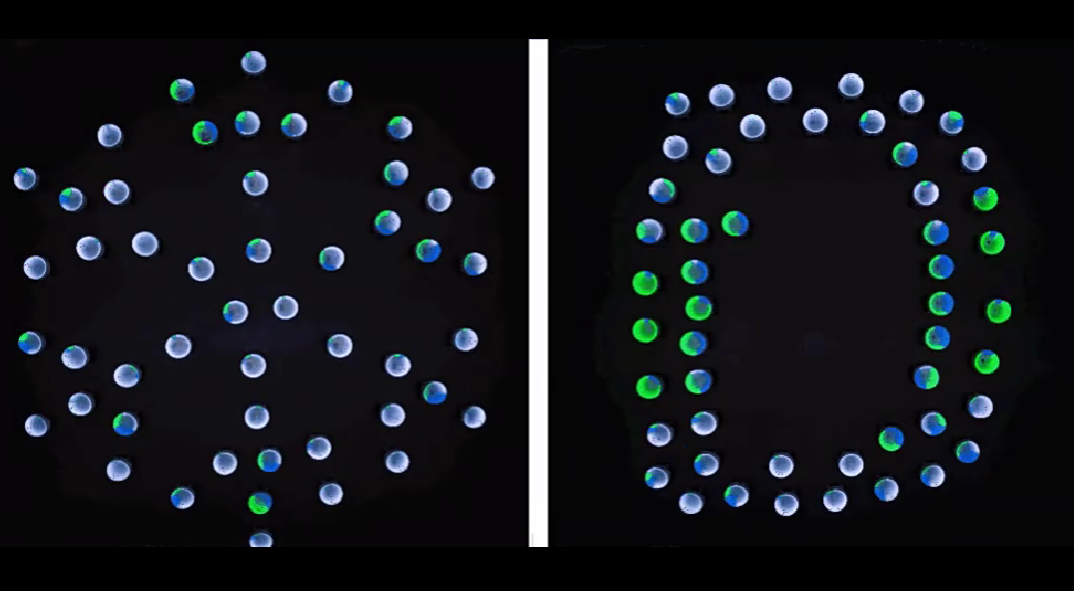
图2 | WINDY Lab 参与的机器人集群研究展示:数十台地面机器人依靠局部规则形成指定形状。©【深蓝AI】编译
这类研究关心的是一个典型的群体机器人问题:当机器人数量从几台增加到几十台甚至更多以后,如何不依赖一个不断指挥所有机器人的中央控制器,而是通过个体之间的局部交互形成稳定的集体行为。
到了近年的 GenSwarm 工作中,WINDY Lab 又进一步尝试把大语言模型引入这个过程,让模型根据自然语言描述自动生成多机器人控制程序,并将代码部署到机器人集群中。
过去设计一种新的 swarm behavior 往往需要人工重新开发控制逻辑,而这类工作尝试让用户直接描述“希望这群机器人做什么”,再由模型生成对应的群体策略。
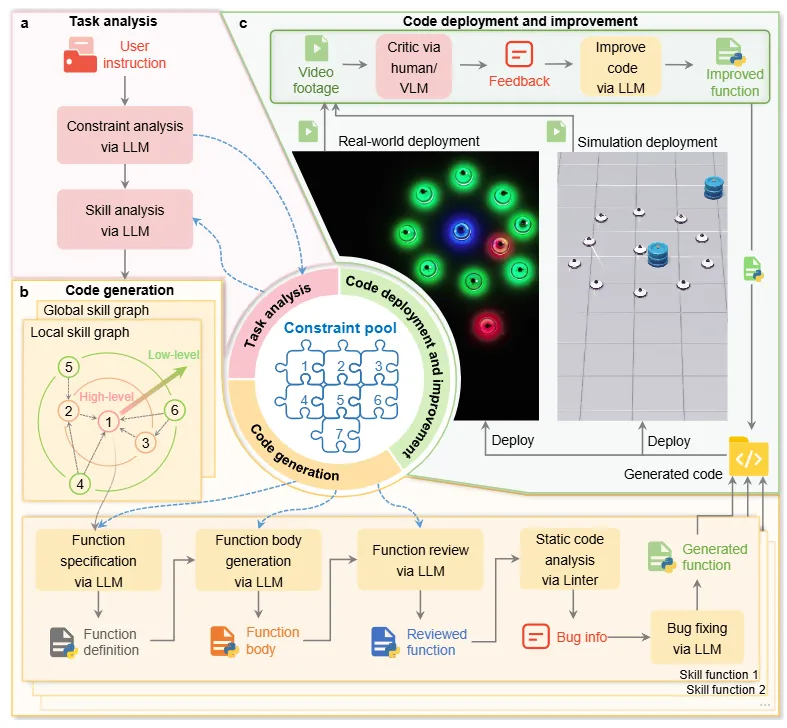
图3 | WINDY Lab 近年的 GenSwarm 工作示意:系统尝试利用大语言模型自动生成并改进多机器人控制代码,再部署到真实或仿真机器人群体中。©【深蓝AI】编译
从空中操作,到机器人集群,再到利用大语言模型生成群体行为,WINDY Lab 的研究对象虽然不断变化,但核心始终围绕着机器人之间以及机器人与环境之间如何形成更复杂的交互。他们关注的不只是怎样造一架更好的无人机,而是当机器人开始真正合作、接触和操作物理世界以后,整个系统应该怎样工作。
2025 年 11 月,浙江大学团队在 Nature 发表了一项非常特别的机器人研究。
他们研究的对象,是一个看起来再普通不过的“活结”。一个活结被以特定力度系紧之后,它的几何结构、摩擦以及局部变形实际上会保存一部分与这个力有关的信息。当绳结再次被拉开时,又会在特定阶段释放出一个较为稳定的峰值力。
研究团队利用这个现象设计了一套机械信息传递机制。
简单来说,过去机器人如果需要判断“是否达到某一个力”,通常需要力传感器测量,再交给电子系统和控制器处理。但在这套方法中,部分信息可以直接被编码进机械结构。论文中,这种方法被用于微操作、机械臂、重载任务和机器人辅助手术等不同场景。在重复实验中,系统的力传递一致性达到 95.4%。
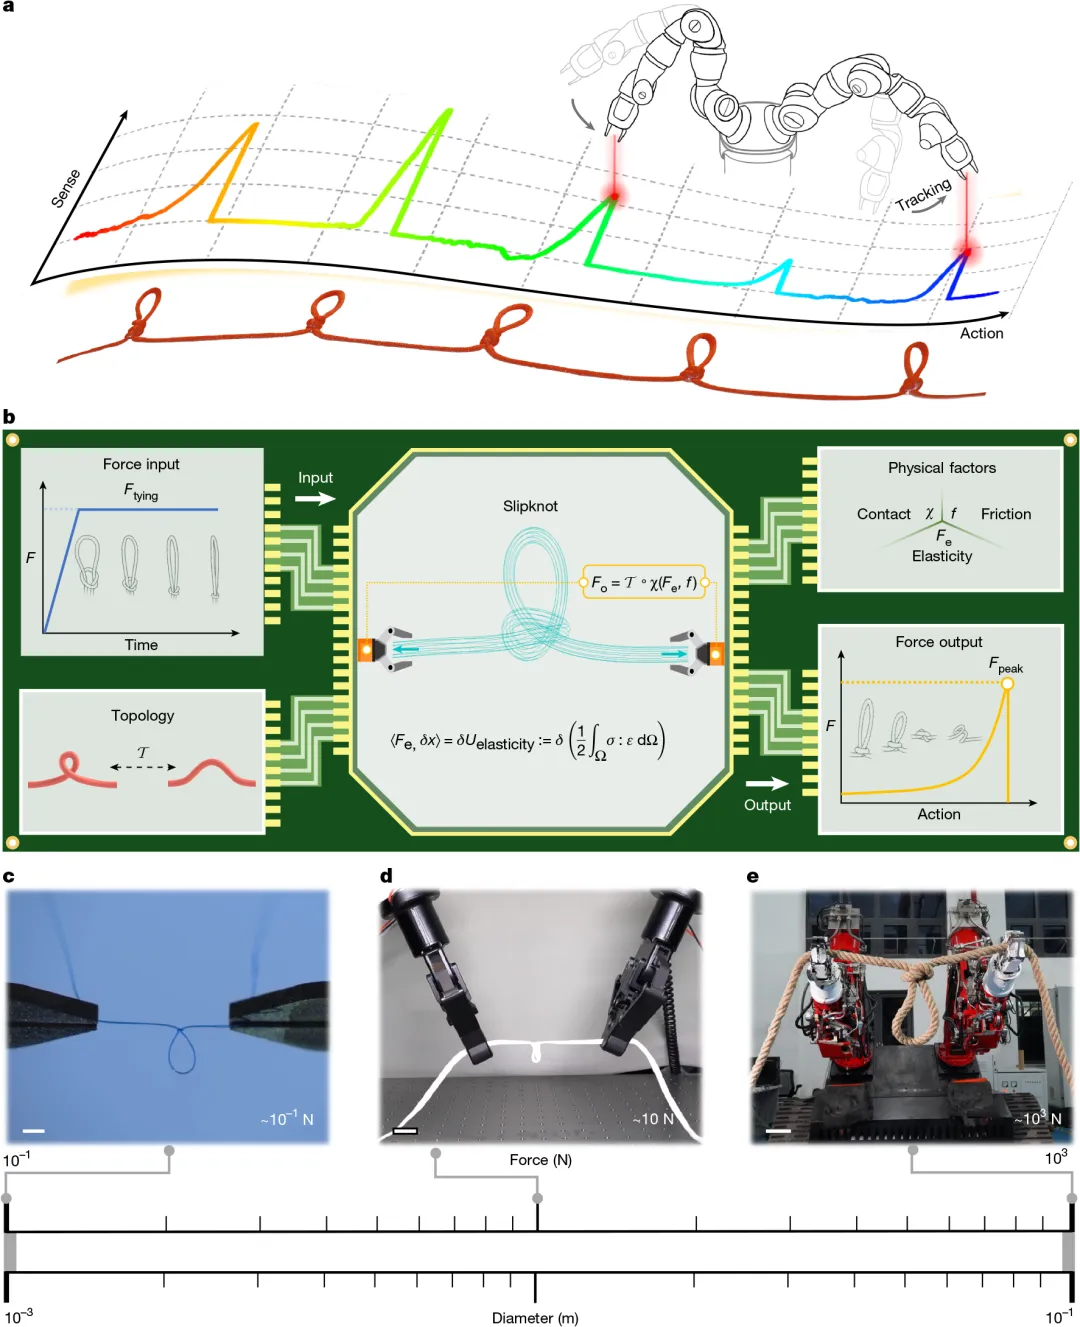
图4 | 浙江大学团队在 Nature 论文中展示的 slipknot 机械信息传递机制及其机器人应用示意。上方展示活结释放力的特征曲线,中下方展示该机制在机器人操作中的实验场景。©【深蓝AI】编译
这项工作背后的一支重要团队,来自浙江大学李铁风教授所在的软体机器人与智能装备实验室。
相比于传统机器人实验室,李铁风团队的研究带着非常鲜明的力学色彩。实验室长期关注软物质力学、智能结构、软体机器人、水下智能装备以及医疗康复装置等方向。很多问题的出发点不是“怎样设计一个更聪明的控制算法”,而是机器人本身的材料、结构和身体还能怎样设计。
这种路线在软体机器人上体现得尤其明显。传统机器人大量依赖刚性关节、电机和连杆,因此结构清晰、控制精确,但在需要与柔软物体、人体或者复杂环境接触时,刚性身体本身也可能成为限制。
软体机器人选择了完全不同的方向。它们往往大量使用柔性材料,让机器人的身体能够弯曲、拉伸和变形,并通过材料和结构本身完成一部分过去需要复杂机械机构才能实现的功能。
2017 年,李铁风团队就曾在 Science Advances 发表一条软体电子机器鱼。这条机器鱼没有传统电机驱动,而是利用介电弹性体产生类似鱼鳍摆动的变形,同时将电池和控制系统集成进柔软身体中。机器鱼能够以约 6.4 cm/s 的速度游动,并持续工作数小时。
几年后,他们把软体机器人的使用环境推到了一个极端。2021 年,李铁风团队与合作者设计的软体机器人登上 Nature 封面。这是一条用于深海环境的软体机器鱼。对于普通深海装备而言,一个最基本的问题就是压力。下潜到万米深海之后,外部压力可以达到上千个大气压,因此传统深海机器人通常需要使用厚重的刚性耐压舱,把电子元件保护起来。
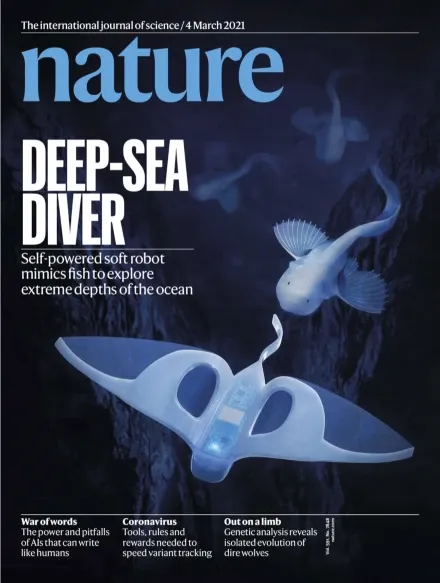
图5 | 李铁风团队深海软体机器人登上 2021 年 3 月 4 日 Nature 封面。封面标题 “Deep-sea diver” 突出了这项工作在深海机器人方向上的代表性意义。©【深蓝AI】编译
但深海中的一些生物并没有这样的刚性外壳。团队受到深海狮子鱼身体结构启发,把电子元件分散嵌入柔软的硅胶身体中,通过增加不同元件之间的距离,降低局部应力集中,而不是试图用一个坚硬外壳抵抗所有压力。最终,这条软体机器人在马里亚纳海沟约 10,900 米深度完成驱动测试,并在南海约 3,224 米深处进行了自由游动。
从早期的软体机器鱼,到进入万米深海的软体机器人,再到利用绳结本身实现机械信息的储存和传递,李铁风团队的工作展示的是一种和主流机器人截然不同的研究思路。机器人拥有怎样的能力,并不完全取决于装了多少传感器、多少电机或者多大的模型。材料怎么变形,结构怎么传力,身体如何与环境发生作用,本身也可以成为机器人设计的一部分。
这也是软体机器人最有意思的地方之一:它并不是单纯把传统机器人的金属换成硅胶,而是在重新思考“机器人的身体应该怎样工作”。
2026 年 5 月,北京航空航天大学机器人研究所冯仰刚团队在 Nature 发表了一项可穿戴康复机器人研究。
这篇工作的出发点很简单。很多穿戴机器人都在想办法帮助人省力。人在抬腿时,机器人提供一部分力;人在走路时,外骨骼帮助关节运动。对于辅助行走而言,这非常合理。
但康复训练面对的是另一个问题。如果目标不是单纯帮助患者完成动作,而是重新训练已经退化的肌肉和神经系统,那么机器人一直“帮忙”,可能反而不是最好的训练方式。
因此,冯仰刚团队研制了一台只有 0.96 kg 的可穿戴等速抗阻机器人。它并不是帮助患者抬腿,而是在患者主动运动过程中提供可控阻力,让肌肉在整个关节活动范围中保持较高水平的主动收缩。
团队随后将这套机器人用于 SMA II 型儿童的神经肌肉康复。6 名 6 至 10 岁的患儿参加了实验。经过 6 周高强度等速训练后,参与者双侧膝关节峰值扭矩平均增加 130%,活动范围提高 51%,做功提高 97%,股四头肌体积平均增加 19%,同时还观察到了神经传导相关指标的改善。
这里最重要的一点,是这些变化并不仅仅存在于“穿着机器人”的时候。研究者继续跟踪这些儿童,发现结束高强度机器人训练、恢复日常活动和常规物理治疗之后,部分神经肌肉改善仍然可以维持。
对于康复机器人来说,这其实是一个很重要的目标变化。机器人不是代替人的身体完成任务,而是通过与人体长期交互,让人体自身重新获得能力。
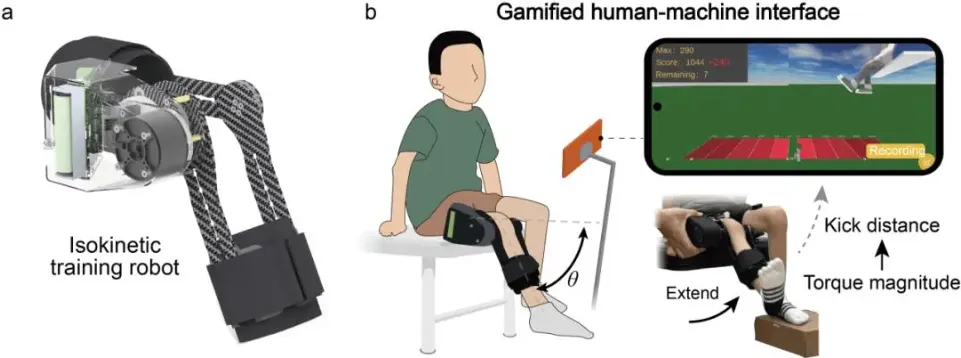
图6 | 北航冯仰刚团队开发的可穿戴等速抗阻训练机器人。机器人通过提供可控阻力进行下肢神经肌肉训练。©【深蓝AI】编译
冯仰刚现任北京航空航天大学机械工程及自动化学院教授,研究主要集中于穿戴式机器人、医疗机器人和人机交互。其中一个长期问题,是如何把传统大型康复设备真正缩小到人能够日常使用的尺度。
医院里的等速训练设备通常体积很大,需要患者坐在固定设备上,由电机严格控制关节运动速度。这类设备能够提供专业训练,但很难进入普通家庭,更难长期伴随患者。
2025 年,冯仰刚团队与合作者在 Nature Communications 发表了一套无需外部供电的膝关节等速训练机器人。它利用人在训练过程中产生的机械能维持系统运行,并通过机械结构控制训练阻力。相比大型商用设备,这套系统试图让等速训练摆脱固定场地和高功率电源,使其更适合家庭使用。
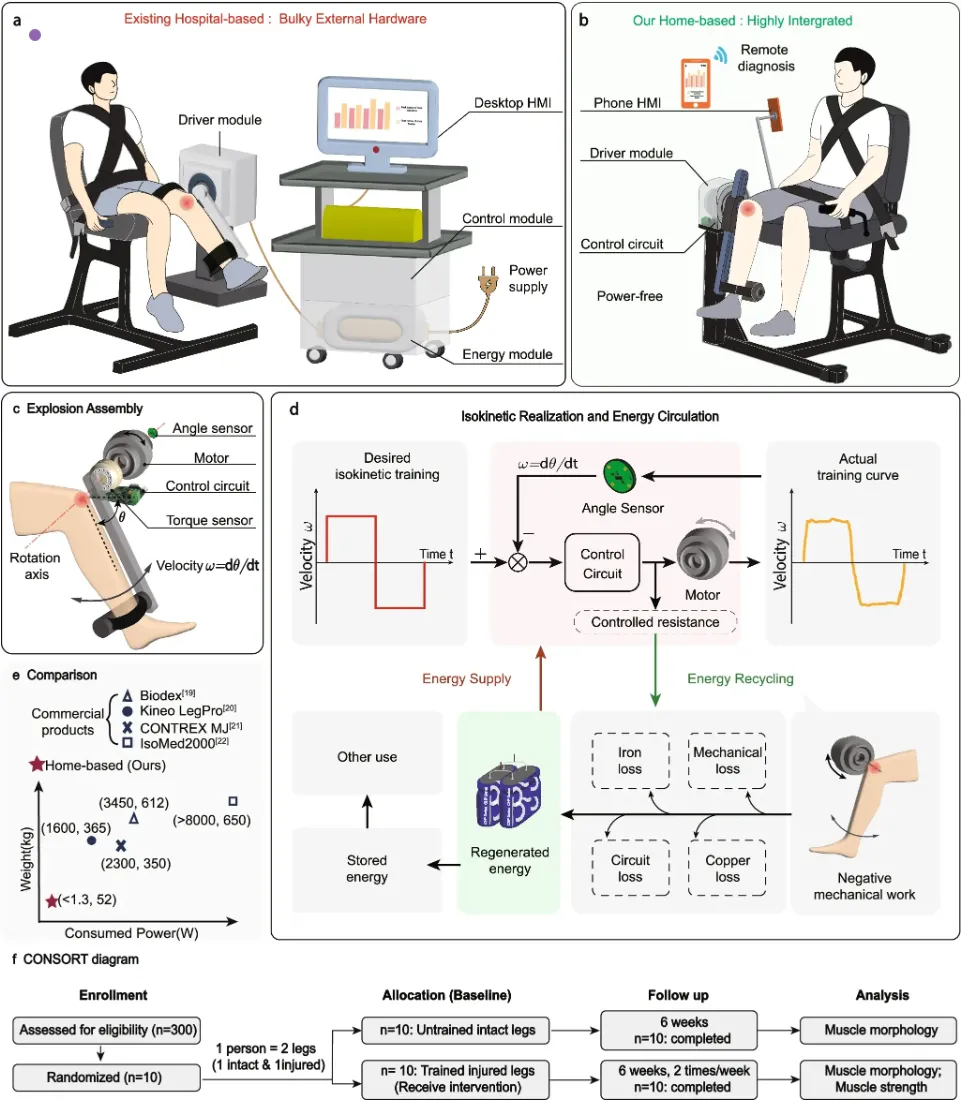
图7 | 冯仰刚团队在 Nature Communications 论文中展示的无外部供电膝关节等速训练机器人系统示意。图中给出了设备构成、等速训练实现方式和能量回收设计。©【深蓝AI】编译
同年,团队又在 IEEE Transactions on Robotics 发表了一套床旁可穿戴等速训练机器人。研究进一步把原本固定在医院里的训练方式缩小到能够穿戴在人体上的尺度,通过可变刚度执行器和能量回收机制,为卧床患者提供膝关节抗阻训练。
把这些工作放在一起,可以看到一条很清楚的发展路线。团队并不是单纯在追求更强的外骨骼助力,而是在不断缩小康复设备与患者之间的距离。最初,大型专业设备只能留在医院;随后,机器人开始进入家庭;再进一步,它被穿到患者身上;最终,机器人不只是帮助人体完成运动,而是参与对神经和肌肉系统本身的长期训练。
对于这类机器人而言,最理想的结果甚至不是“人越来越依赖机器人”。恰恰相反,是机器人完成训练之后,人可以越来越不需要它。
把这三家实验室放在一起,很难找到一条统一的技术路线。
WINDY Lab 研究的是空中机器人和群体系统,希望机器人从独立行动进一步走向复杂协作。李铁风团队关注软体机器人与智能结构,从材料和力学出发重新设计机器人的身体。冯仰刚团队则把机器人放进人与机器长期耦合的场景中,研究机器人如何真正参与人体运动和康复。
它们甚至代表了三种相当不同的机器人研究方式。
一种从系统出发,关心多台机器人怎样合作;一种从身体出发,思考材料和机械结构本身还能承担什么功能;另一种从人出发,把机器人作为与人体持续交互的工具。
今天关于机器人的讨论,正在越来越多地被大模型和具身智能占据。但机器人这个领域本身远比“大脑”更宽。飞行时产生的气流、机械结构中的力、柔软身体在深海中的变形、患者腿部的一次主动收缩,这些看起来离大模型很远的问题,仍然决定着机器人究竟能够进入怎样的环境,又能真正做成什么事情。
而对于机器人实验室来说,真正有辨识度的研究方向,往往也正是在这些具体问题上,一篇一篇工作积累出来的。
编辑|阿豹
审核|阿蓝
资料来源
西湖大学 WINDY Lab
1. Nature: Proximal cooperative aerial manipulation with vertically stacked drones (2025)
2. 西湖大学 / WINDY Lab 官方主页与 Research 页面
3. Nature Communications: Mean-shift exploration in shape assembly of robot swarms (2023)
4. npj Robotics: GenSwarm(团队近期多机器人/大模型相关工作)
浙江大学李铁风团队
1. Nature: Slipknot-gauged mechanical transmission and robotic operation (2025)
2. 浙江大学软体机器人与智能装备实验室 / 交叉力学相关官方介绍
3. Science Advances: Fast-moving soft electronic fish (2017)
4. Nature: A self-powered soft robot in the Mariana Trench (2021)
北京航空航天大学冯仰刚团队
1. Nature: Spinal neuromotor rehabilitation using a portable isokinetic training robot (2026)
2. 北航机械工程及自动化学院、冯仰刚教师主页与研究领域页面
3. Nature Communications: Power-free knee rehabilitation robot for home-based isokinetic training (2025)
4. IEEE Transactions on Robotics:团队床旁可穿戴等速训练机器人相关论文与官方介绍
扫码添加阿蓝,选择想要加入的交流群即可
(按照提交顺序邀请,请尽早选择)
👇
