

今年,教育部批准9所高校“具身智能”专业招生。
我们仔细阅读了其中7所高校的具身智能本科专业设置申请表:西安交通大学、浙江大学、上海交通大学、东北大学、北京邮电大学、北京理工大学、北京航空航天大学。
从这些申请表中,我们梳理出了 6 条有意思的信息。
专业基本定位:同一个专业名称,实际有五种专业类归属
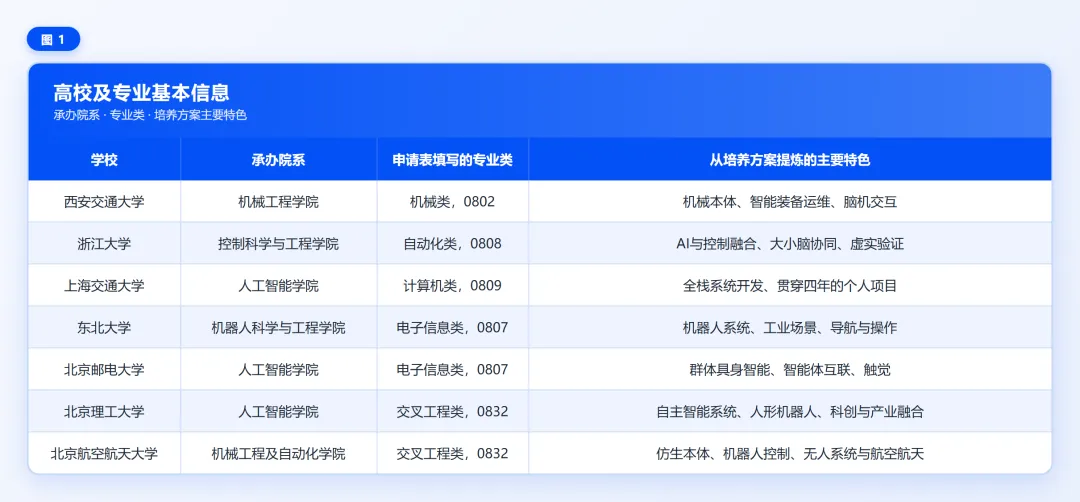
从上表中,我们可以看出各院校的具身智能专业建设并没有统一采用“人工智能学院牵头”的组织方式。
机械学院、控制学院、机器人学院都可以成为建设主体,关键在于能否组织跨学科教学。
招生与培养出口:整体偏向小规模、高投入、研究与工程并重
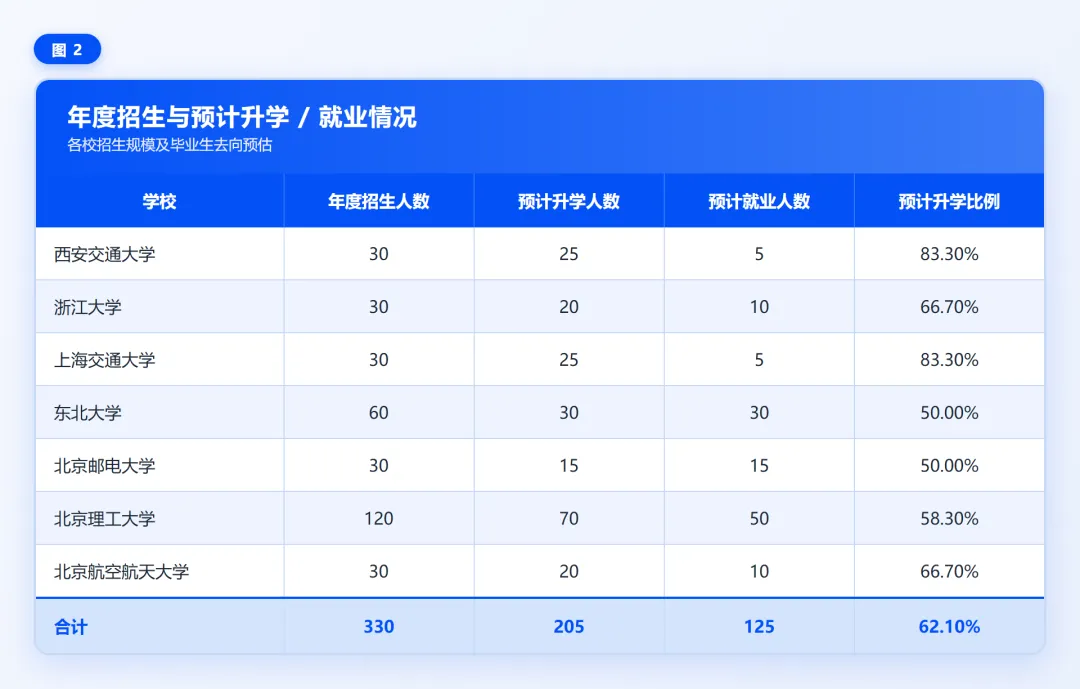
值得注意的是:
-
五校填写每年30人,体现出明显的小班培养倾向。
-
西交、上交预计超过八成学生继续升学,本科培养承担了较强的科研人才储备功能。
因此,不能用“本科毕业直接成为顶尖具身算法专家”来概括这些方案。
更准确的理解是:本科建立跨学科基础和系统开发能力,其中相当一部分学生通过后续深造形成研究专长。
专业核心课程:各校最值得关注的课程、实践和建设逻辑
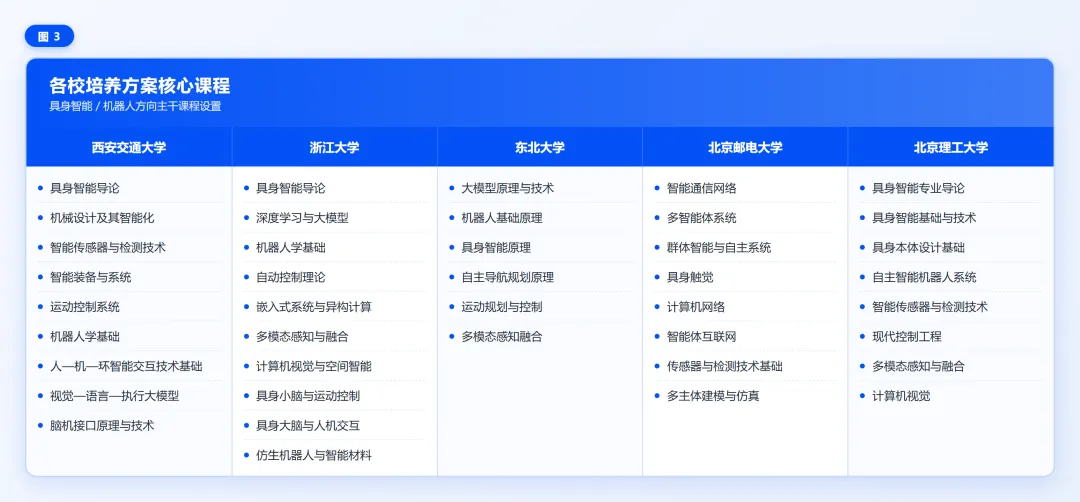
根据申请表的详细培养方案,我做了以下分析:
-
西安交通大学方案的特色是“机器人与具体工程对象结合得深”,尤其适合借鉴到巡检、预测性维护、工业设备诊断和人机交互项目中。
-
浙江大学最值得借鉴的是“课程、平台、任务与评测统一设计”。专业建设不止是新增几门前沿课,还包括统一开发接口、工具链和实机验证流程。
-
上海交通大学最突出的不是某一门课,而是“持续迭代同一个系统”的教学组织方式。这种方式有利于解决学生“课程学了很多,却无法独立完成系统”的问题,也便于形成可追踪的个人成果档案。
-
东北大学方案的优势是“场景明确、核心课集中、实验要求具体”。
-
北京邮电大学更突出“多个智能体如何互联协同”,而不是仅围绕单台机器人展开。
-
北京理工大学方案强调“技术研究—工程实现—产品创新”的连续培养。
-
北京航空航天大学的特点是“机械本体、运动控制和智能算法共同支撑系统能力”。其航空航天与无人系统背景是应用特色,但课程并未局限于飞行机器人。
横向看课程:共同知识框架已形成,但必修深度并不一致
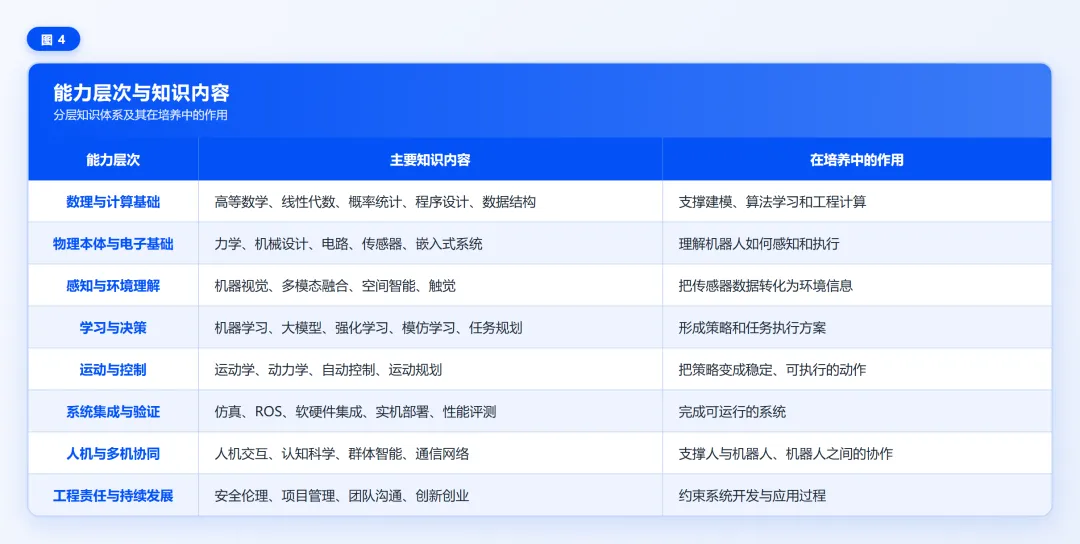
有3个容易被课程清单掩盖的差异:
-
大模型已经进入专业课程,但不代表7所学校都要求完整学习同一套大模型技术。
西交直接设置VLA相关必修课;浙大将深度学习与大模型合并;东北大学和北邮开设大模型必修课;上交的多模态大模型属于模块限选;北理工的大模型原理与应用属于学科选修。
-
强化学习的地位不同。
上交、北航明确列为必修;浙大、东北大学、北理工相关课程列在选修部分。
-
ROS、仿真和部署未必以独立必修课出现。
有的学校单独设课,有的融入实验和系统实践。
具身智能专业为什么要学这么多“老课程”?
看过上述的课程设置,大家或许会有这个疑问:
具身智能专业为什么还要学这么多“老课程”?
北航的培养方案,有理论力学、材料力学,也有机器人动力学与控制;
西安交大的方案,工程图学、机械设计、电工电子、运动控制占据明确位置,同时又将视觉—语言—执行大模型、脑机接口纳入专业核心课程。
如果只看课程名字,有人可能会失望:
这和想象中的“前沿AI专业”不太一样,但让机械臂把杯子放到桌上,远不止理解“放杯子”三个字。它还要知道手臂怎么运动、夹多紧、什么时候松手,以及碰到桌面之后如何处理。语言理解正确,并不保证动作可靠。
机械、控制和力学课程,承担的正是其中一部分基础。
真正值得探讨的是:这些基础应该学到多深,才能支撑新能力,又不挤掉必要的AI训练?四年的学分有限。每增加一门前沿课程,就需要回答它依赖哪些基础、服务哪项能力、如何验证学生已经掌握。
尤其当大模型、脑机接口、机器人控制等内容都进入培养体系时,学校面临的考验会更大:学生能把这些知识连接起来吗?
课程表可以很丰富,学生的能力必须有主线。
一条主线,不同的实现路径
通过上述各方面的展示,我们可能会觉得7所学校的方案差别很大,但它们共享一条主线:
尝试把人工智能、机器人、控制及相关工程知识连接起来,并通过实践让学生面对物理世界中的任务。
差别主要在于从哪里出发,以及把有限的培养资源放在哪里。
机械与控制基础、模型与交互、网络与协同、持续项目训练、产品与产业视角,在7校材料中呈现出不同的组合。这些组合反映了各自的学科积累,也意味着不同的教学难题。
因此,讨论具身智能专业,不能停留在“新不新”“热不热”。更应该问:这所学校选择了哪条培养主线,又用什么课程和实践把它兑现?
普通高校最该警惕的,是把七校的亮点全部抄进一张课表:
大模型要有,强化学习要有,脑机接口要有,群体智能要有,人形机器人也要有。
每所学校需要依托各自长期积累形成的特色,不能简单叠加成一所学校四年的教学任务。对于正在建设专业的高校,更有价值的工作,是先回答三个问题:
(一)学生毕业时,能够独立完成什么任务?
是部署巡检系统、开发操作功能,还是研究机器人学习方法?可以分方向,但要有清楚的能力要求。
(二)四年里,学生会反复训练哪条完整能力链?
感知结果如何进入决策,决策如何变成动作,执行失败如何反馈?课程之间应当有可验证的连接。
(三)怎样证明每个学生都学会了?
团队展示之外,能否安排个人编程、现场排错和独立复现?
专业名字可以相同,培养路径可以不同。真正需要较真的,是路径能否走通。
如果四年后,学生能说清几十个模型名词,却不能解释机器人为什么在现场失败,这份培养方案就该被重新审视。
扫码添加阿蓝,选择想要加入的交流群即可
(按照提交顺序邀请,请尽早选择)
👇
