

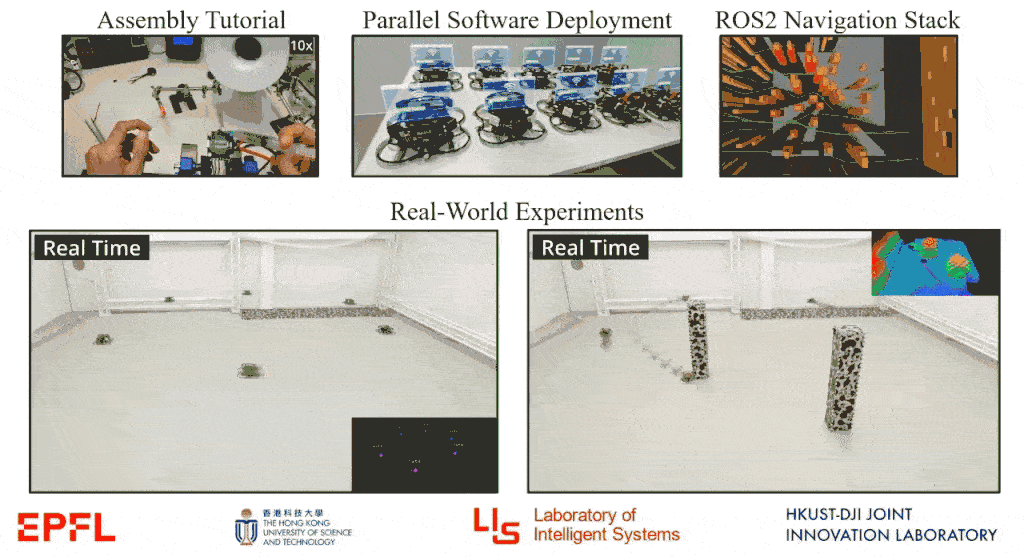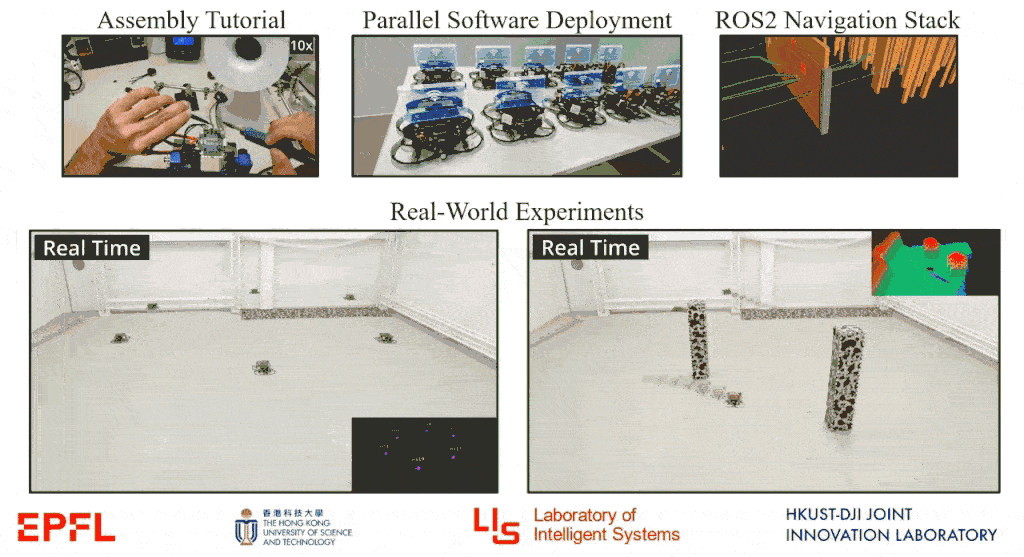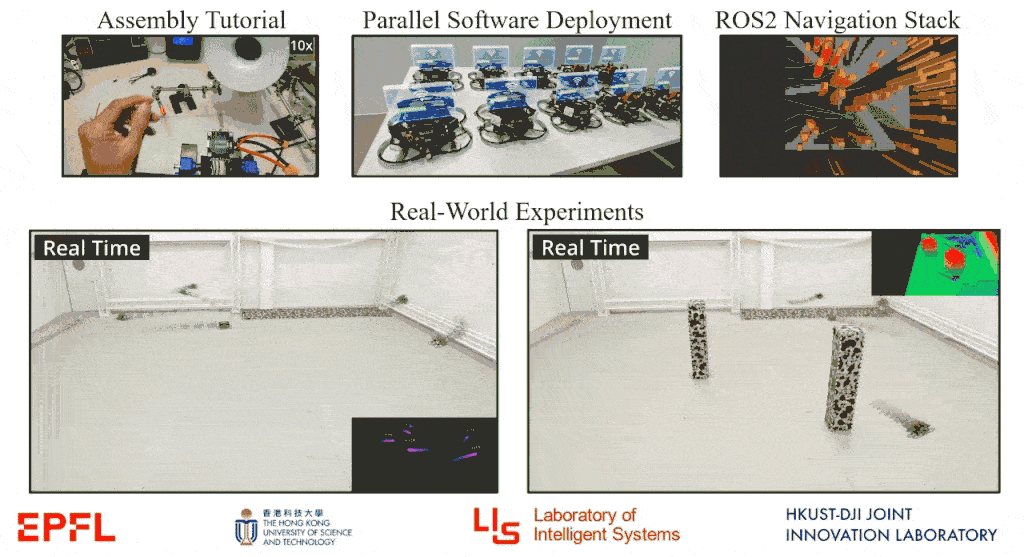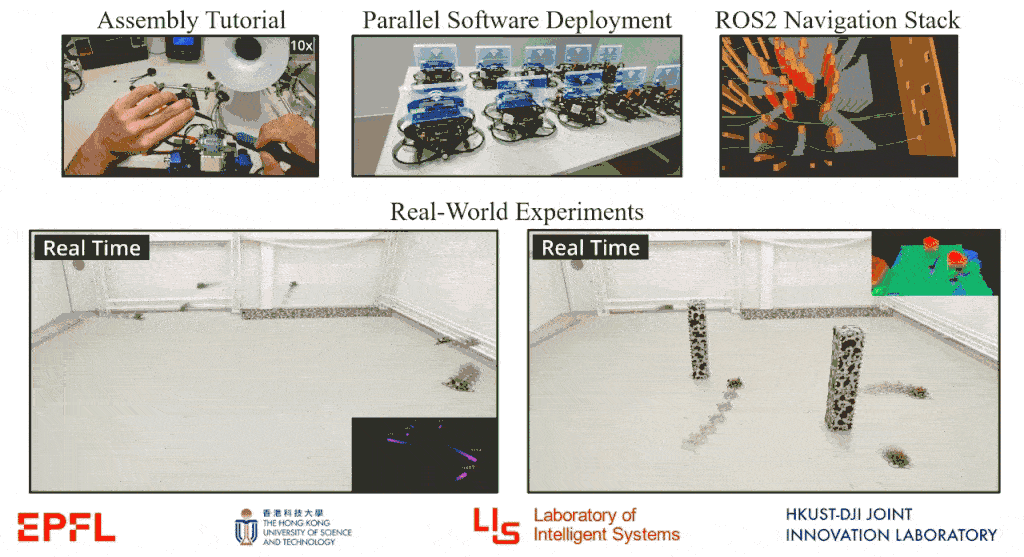
EPFL 智能系统实验室牵头,联合港科大沈劭劼团队,推出 SwarmNxt:
它不造新无人机硬件,而是在开源机型 OmniNxt 之上,把无人机蜂群从"零件"到"能飞"之间的整条工程链补齐了:硬件物料清单与装配教程、Ansible 批量部署流水线、完整 ROS2 多智能体自主栈,全部打包开源。
室内实物验证:6 机无障碍物高速分布式避撞、4 机机载视觉避障,感知‑规划‑控制全程机载运行。
搜救、灾害勘查场景里,多无人机蜂群的潜力没人怀疑:比单机更快地勘测灾区、在 GPS 拒止的废墟里建图、在杂乱空间里并行搜索。但真正去做实物实验,工程门槛高得惊人——硬件采购组装、多机软件批量更新、时间同步、日志调试,链条上处处是坑。
现有平台各有一块短板,很难全部兼顾:
商用平台(DJI Mavic 3E、Skydio X10):出厂成熟可靠,都带 360° 鱼眼全景感知。但完全闭源,研究者改不了底层规划、深度估计代码,算法无法做集成验证,只能做高层指令调用。
微型开源蜂群(Crazyflie):0.092 m 对角、约 27 g,成本低、自带集群脚本,适合群体行为演示。但机载没有 GPU(Tab.1, p3),跑不动神经网络深度估计这类重负载感知,做不了带视觉的敏捷自主飞行。
传统科研开源平台(FLA、Fast 250、Agilicious、MRS):Agilicious 和 MRS 具备 GPU 算力,支持自主飞行,但大多基于 ROS 1,单主架构天然不利于多机扩展;缺少统一批量部署脚本,每台机器需要手动配置;装配文档碎片化,复现成本高。MRS 向 ROS 2 迁移至今未完工,按项目文档说明还需数月工作量(Tab.1 注, p3)。
Starling 2(最容易被忽略的一个):这是表里唯一同时满足"开源 + ROS 2 + 有 GPU"的对比平台,170° 鱼眼、整机 280 g。但它的 GPU 是手机级的 Adreno 650,而表中其他 GPU 平台用的是 NVIDIA Orin NX 16GB,算力差 10 倍(Tab.1 注, p3);且没有蜂群编排能力,只提供了部分自动化脚本。
OmniNxt 原生硬件:360° 鱼眼全景视觉 + Orin NX 机载 GPU,硬件底子很优秀。但它是 ROS 1,没有配套蜂群编排工具、缺少 ROS2 多智能体协调框架——单机可以飞,扩展成集群需要研究者自己补齐大量工程代码。
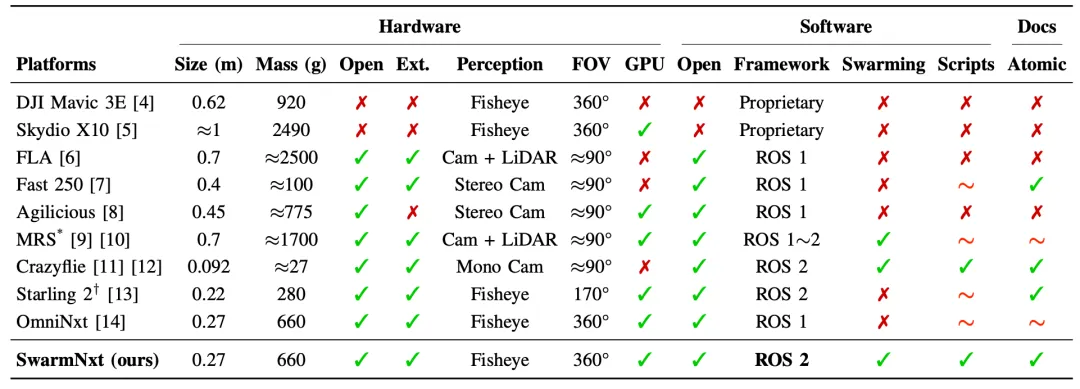
表| 主流空中蜂群研究平台参数对比表©【深蓝AI】编译
SwarmNxt 的定位就在这个缝隙里:不重造硬件,而是基于 OmniNxt 把蜂群全链路工程短板补齐。软件栈也能迁移到其他 Orin‑PX4 机型,只做少量修改即可,具备一定的硬件适配灵活性。
整套平台分为四层:硬件装配层、蜂群软件编排层、ROS2自主栈层、真实世界实验层。其中后三层全部提供自动化脚本,把大量重复人工操作变成一键执行。
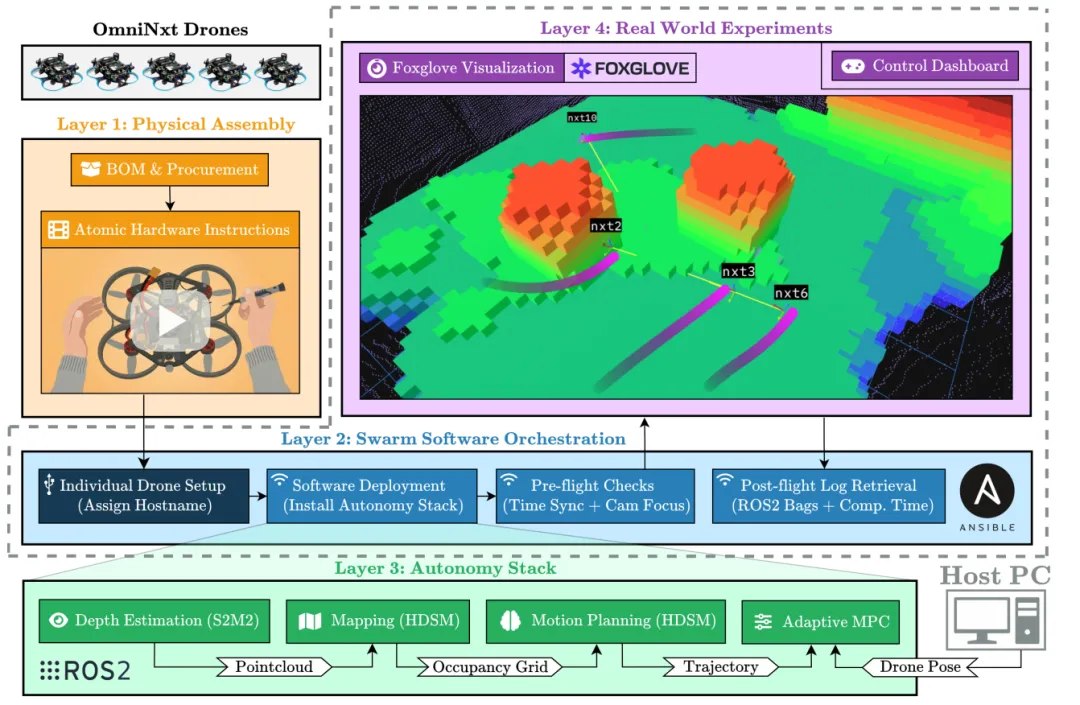
图| SwarmNxt整体框架总览示意图©论文原图
2.1 硬件装配层:完备物料与可复现装配指引
硬件层基于 OmniNxt,提供完整 BOM 物料清单与供应商直达链接,配套装配视频教程。单台物料成本约 2300 瑞士法郎(论文写作时价格),单台装配耗时约 5 小时,没有深厚机械背景的研究人员也能完成组装。
硬件规格:0.27 m 对角尺寸、660 g,四台鱼眼相机实现 360° 全景视觉,Orin NX 16GB 提供机载算力。
客观提示两点:物料采购整体周期约 1.5 个月,这是实物机器人平台绕不开的前置时间成本——且这个数字是基于发货到瑞士统计的,国内采购未必适用。
2.2 基于Ansible的蜂群软件编排层
蜂群规模扩大之后,逐台SSH登录安装包、修改配置、收集日志,工作量会线性暴涨。SwarmNxt基于Ansible实现四套Playbook自动化脚本,覆盖集群全生命周期。
-
单机初始化设置:给每一台无人机分配独立主机名,配置串口、电源性能模式,这是并行部署的前置条件。
-
并行软件部署:集群多机同时拉取、编译ROS2代码包;Ansible具备幂等特性,只会更新发生改动的代码,不会全量重编译,重复更新开销很低。初次部署耗时20分钟,后续迭代更新仅需1分钟。
-
飞前校验:起飞之前一键批量校验相机对焦、时间同步、通信延迟,不满足阈值就拦截起飞,规避多机不同步带来的飞行事故。单批次校验仅20秒。
-
飞行后日志回收:试飞结束一键从所有无人机拉取ROS2 bag包、运行统计数据,自动汇总MPP跟踪误差、计算耗时、机间最小安全距离,方便快速评估飞行效果,全程30秒完成。
这套编排工具是该平台非常核心的工程贡献,很多蜂群论文只谈算法,很少关注部署、调试的工程开销。
2.3 ROS2自主栈:感知‑建图‑规划‑控制全机载运行
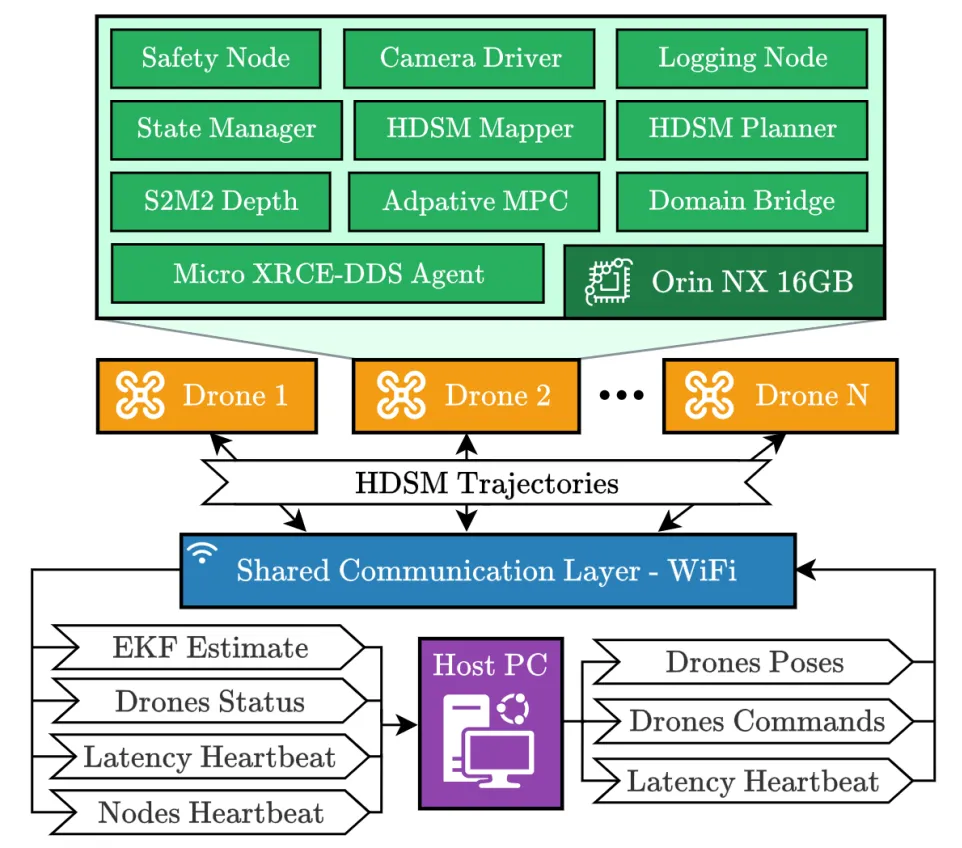
图| 通信架构与单机运行节点示意图©论文原图
平台用域隔离机制:每台无人机使用独立 ROS2 Domain ID,避免多机消息广播风暴压垮 Orin NX。主机 PC 运行域 0,通过 Domain Bridge 只转发必要的跨机信息(例如其他无人机的规划轨迹)。论文特别点出这一层的真实用意——它保护的是连接机载电脑与 PX4 飞控的 Micro XRCE-DDS 高速链路,让关键飞控指令不被外部网络流量拖延。
自主栈集成三大核心模块:
-
S2M2 可缩放立体匹配深度估计:四台鱼眼相机经 TartanCalib 标定后矫正成针孔投影,组成四个虚拟立体对,每个立体对送进 S2M2 出一张深度图,单次推理周期产出 4 张深度图,提供全向深度覆盖。选用 26.5M 参数的小模型、输入 256×160,是为了在机载算力上平衡精度与实时性——更大的变体跑不动:网络已经吃掉 95% 的 GPU,加容量只会降低更新率而不会改善导航。实测 2 米距离深度平均误差约 10 cm。这个不确定性在建图阶段通过对障碍物膨胀来补偿。
-
HDSM 高速分布式同步运动规划器:面向无人机集群输出时间感知安全走廊,本机完成规划、只互相交换轨迹,实现分布式机间避撞。针对多机场景做了两处改造:把其他无人机位置包围盒内的点云从占据栅格中剔除,避免把同伴误认成障碍;地图改用对数似然占据更新,适配深度噪声——体素值低于 −1 判为空闲、高于 1 判为占据、之间为未知,比离散状态赋值更稳定。
-
自适应 MPC:100 Hz 运行,输入当前状态与 HDSM 参考轨迹,输出推力与机体角速度下发给 PX4。为补偿飞行中的电池压降,控制器输出会乘上一个由高度向跟踪误差导出的缩放因子——低于参考高度就调大、高于就调小,属积分控制律,显著改善长航时的高度稳定性。同时部署 Safety Node 安全监控:飞出安全区(如动捕跟踪范围)或 EKF 方差超阈值时自动触发降落。低电量不在其列——那由飞控自身触发紧急降落。
2.4 实验可视化与监控层
集成Foxglove可视化面板与自定义控制Dashboard。Dashboard可以下发单机/集群指令,监控电池电压、通信延迟、节点健康状态;Foxglove用来可视化无人机位姿、规划轨迹、三维占据栅格地图,方便调试与记录实验画面。
一共两组室内8×8×4m动捕场地实物试飞:6机无障碍物集群、4机载视觉避障集群。所有感知规划控制全部无人机机载运行,动捕只输出全局真值位姿。
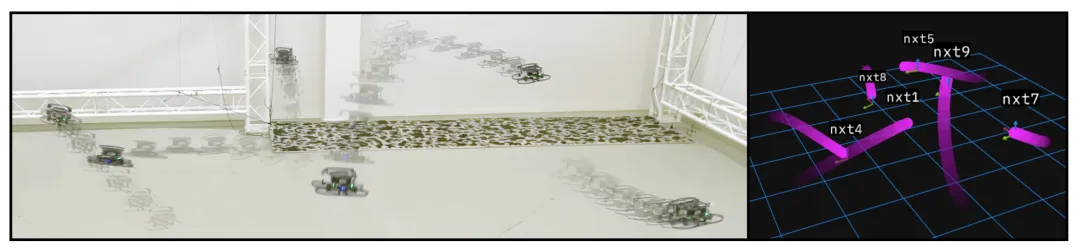
图| 无障碍物环境下无人机交换位置轨迹与Foxglove可视化效果图©论文原图
实验一:六机无障碍物高速分布式避撞 测试机间高速交互场景,先是围成圆形互相交换位置,飞机会向中心汇聚,气动扰动剧烈,是对分布式避撞的强考验;之后循环分配圆周上随机目标点持续漫游。累计两小时飞行没有发生碰撞。 关键指标:平均跟踪误差0.077m,机间最小安全距离维持0.652m;MPC最坏情况迭代耗时39.6ms,超过10ms设计周期上限,PX4会缓存上一版控制指令,依靠0.45m规划安全半径兜底,抵消超时带来的风险。
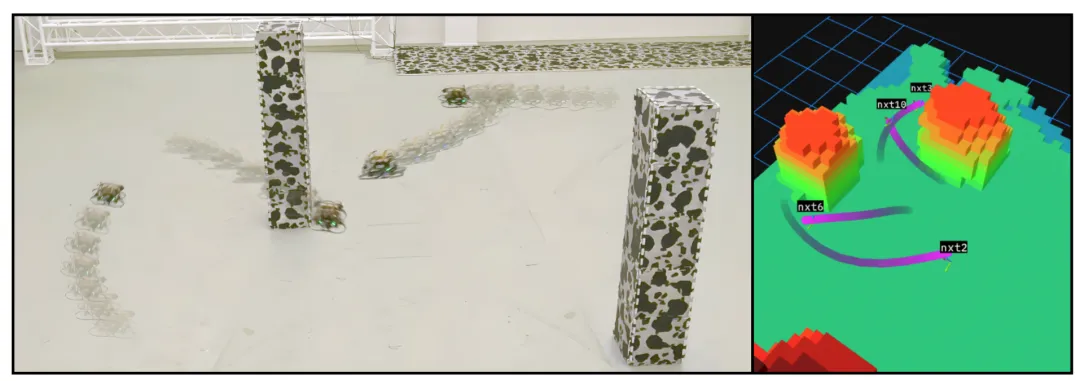
图| 障碍物环境无人机漫游轨迹与占据栅格可视化效果图©论文原图
实验二:四机带障碍物机载深度估计避障 开启S2M2深度估计,在摆放实体障碍物环境下循环随机目标漫游,累计30分钟试飞,没有发生机间、机‑障碍物碰撞。
指标边界解读:0.075m平均跟踪误差是动捕真值条件下得到。深度模块7Hz更新频率远低于控制环路;同时GPU占用已经到95%,很难再加别的感知模块;为保证安全,地图障碍物做了较大膨胀,适合实验室安全试飞,但在狭窄紧凑场景会变得保守,可用飞行空间被压缩。如果环境更拥挤,需要调小膨胀半径,同时提升深度估计精度。
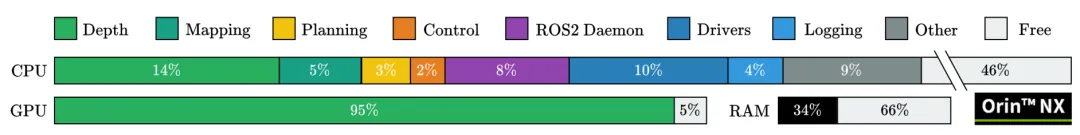
图| 各模块计算资源占用统计图©论文原图
硬件资源统计:开启视觉深度估计时CPU占用54%,GPU占用95%。HDSM规划最坏耗时86.8ms;深度模块是自由运行7Hz,没有硬实时截止时间约束。
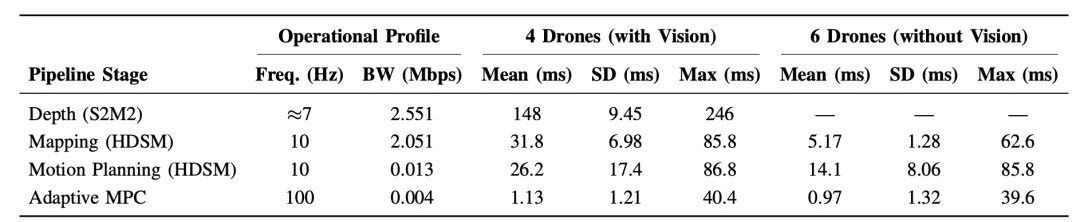
表| 蜂群各模块计算性能统计表©【深蓝AI】编译
消融与现象说明:S2M2深度模型对远距离小物体检测效果有限;整套系统高度依赖外部动捕,这是走向真实灾害搜救场景最大短板;通信丢包0.2%条件下规划依旧维持安全,体现HDSM规划器对通信延迟的鲁棒性。
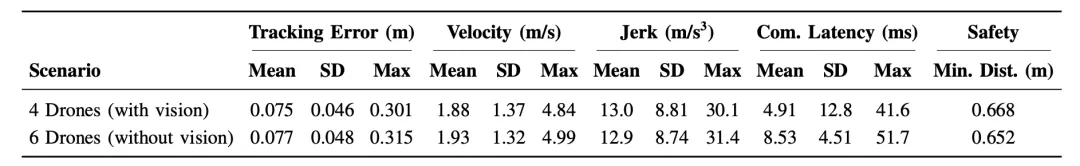
表| 蜂群跟踪误差、速度、加加速度、通信延迟与安全指标统计表©【深蓝AI】编译
蜂群机器人领域,很多论文的创新点聚焦在规划、协同算法,但真正阻碍行业往前走的,往往是实物实验的工程壁垒。很多算法在仿真表现亮眼,一旦部署到多台实物无人机,装配、部署、同步、调试就会消耗巨大精力。
SwarmNxt并没有提出颠覆性新算法,它的核心价值是补齐敏捷视觉蜂群从图纸到实物的整套工程工具链。硬件装配、批量部署、飞前校验、日志收集、感知规划控制栈一体化,给社区提供一套可以复现实物蜂群敏捷飞行的开源基础设施。
当然平台依然有明确边界:现阶段离不开动捕定位,距离灾害现场真实搜救应用还有距离。但它为后续分布式SLAM、多机探索、集群任务分配等算法,提供了一个可靠实物实验底座。
编辑|小小怪博士
审核|阿蓝
参考论文:
论文标题:SwarmNxt: Open‑source Software‑Hardware Platform for Fast and Agile Aerial Swarms
论文链接:https://arxiv.org/pdf/2609.11382v1
项目链接:https://github.com/lis-epfl/swarm-nxt
扫码添加阿蓝,选择想要加入的交流群即可
(按照提交顺序邀请,请尽早选择)
👇
