
「国内顶尖机器人机构盘点」
从无人机蜂群在密林中穿梭,到深海机器人潜入马里亚纳海沟,再到仿生软体触手在水下灵活抓取......
近年来,中国内地高校在机器人领域的顶级期刊《Science Robotics》上频频发力,展现出强劲的创新势头。
本文系统梳理了2022年至2026年间,中国内地机构作为通讯作者单位在《Science Robotics》上的发表情况。经统计,浙江大学、北京航空航天大学和清华大学成为这一时期发表高影响力论文的“Top 3”机构。
本文将为您盘点这三大顶尖高校的代表性研究成果,一窥中国机器人技术在集群控制、仿生软体、微型机器人以及脑启发计算等前沿领域的最新风向。
受限于篇幅,大量同样出色甚至更具影响力的工作未能在本文中得到呈现,这是选题取舍的结果,而非价值判断。如有遗漏您认为值得关注的重要工作,欢迎在评论区留言补充,我们也会持续追踪和介绍这一领域的最新进展。统计时间截止2026年7月
浙江大学在微型机器人和无人机集群领域展现了极高的研究水准,其研究不仅在理论上有所突破,更在真实的复杂野外环境中得到了验证。
1. 微型飞行机器人蜂群:在未知密林中自主穿梭
论文标题:Swarm of micro flying robots in the wild
论文作者:通讯作者为许超(浙江大学控制科学与工程学院副院长、博士生导师、浙江大学湖州研究院院长)、高飞(浙江大学控制学院长聘副教授、博士生导师);第一作者为周鑫博士。
成果介绍:如何在未知且充满障碍的密集森林中,让一群无人机像鸟群一样自由穿梭而不发生碰撞?这不仅是对单机感知与规划的考验,更是对集群协同的巨大挑战。
浙江大学团队开发了一套轻量级的微型飞行机器人蜂群系统。他们提出了一种基于时空联合优化的轨迹规划算法,该算法能够在几毫秒内计算出高质量的飞行轨迹。这使得仅有手掌大小、完全依赖机载传感器的微型无人机,能够在不需要GPS等外部设施辅助的情况下,实现高效的飞行、避障以及机器人间的防碰撞。
在实际的野外竹林测试中,由10架微型无人机组成的蜂群成功实现了自主导航与协同飞行。这项工作在轨迹质量和计算时间上都展现了卓越的性能,为无人机在复杂受限环境中的大规模应用铺平了道路。
ps:熟知高飞老师的应该都了解过这篇工作,该工作不仅作为封面文章发表,目前在b站播放量已破50万+。
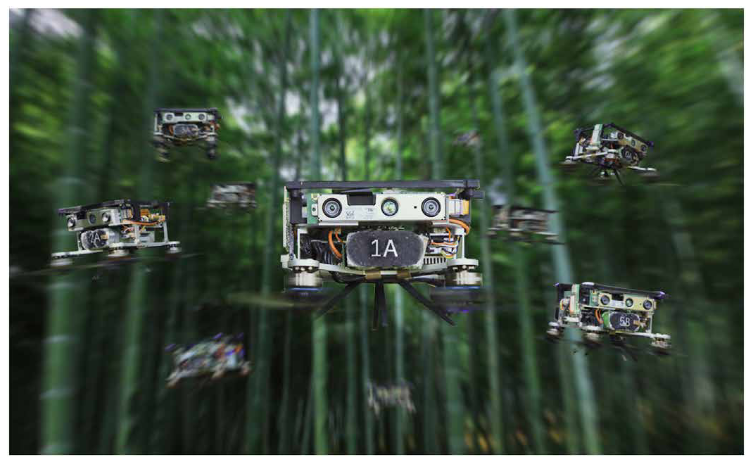
图1 | 微型飞行机器人蜂群在野外环境中的自主导航。研究人员在杂乱的竹林中部署了由10架手掌大小的微型无人机组成的蜂群,它们能够在没有任何外部定位设施(如GPS)辅助的情况下,仅依靠机载传感器实时感知环境,并利用基于时空联合优化的轨迹规划算法,在几毫秒内计算出避障和防碰撞的安全路径,展现了在极端复杂环境下的卓越协同飞行能力。 ©【深蓝AI】编译
2. 磁驱动双稳态软体机器人:超快跳跃的突破
论文标题:Bistable soft jumper capable of fast response and high takeoff velocity
论文作者:浙江大学机械工程学院赵朋教授、张承谦博士与卡内基梅隆大学Carmel Majidi教授为论文通讯作者,唐道梵和张承谦博士为论文第一作者。
成果介绍:软体机器人在灵活性和适应性上具有天然优势,但通常受限于较慢的运动速度。如何让软体机器人像昆虫一样实现瞬间爆发的快速跳跃?
浙江大学团队提出了一种磁驱动的超快双稳态软体跳跃机器人。他们巧妙地结合了双稳态结构的能量存储释放机制与磁驱动的快速响应特性。通过磁场的变化,机器人可以在两个稳定状态之间迅速切换,从而释放出巨大的应变能。
这种设计使得机器人能够在极短的时间内完成起跳,实现了超高的瞬时速度。这项研究不仅为软体机器人的快速运动提供了新思路,也为其在微型探测、越障等场景中的应用打开了想象空间。
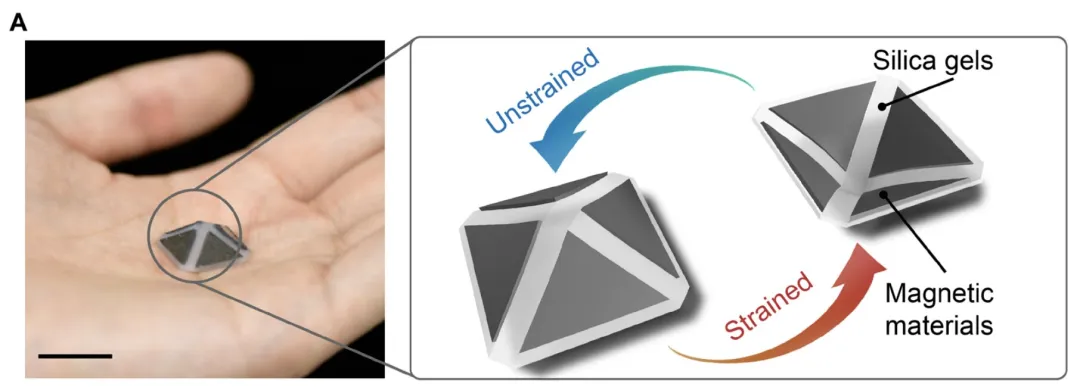
图2 | 磁驱动双稳态软体跳跃机器人的运动机制。该机器人巧妙利用了双稳态结构的能量存储特性,当外部磁场发生变化时,机器人结构在两个稳定状态间发生瞬间翻转,释放出巨大的应变能,使其能够在几毫秒内完成起跳动作,像昆虫一样在水面上实现瞬间爆发的超快跳跃。 ©【深蓝AI】编译
3. 微眼动启发事件相机:让机器视觉更敏锐
论文标题:Microsaccade-inspired Event Camera for Robotic
论文作者:通讯作者为高飞、马里兰大学计算机科学系研究员Cornelia Fermüller;第一作者为何博涛。
成果介绍:传统的事件相机在捕捉动态场景时表现出色,但在面对静态或缓慢移动的物体时往往会丢失信息。人类的眼睛在注视时会产生微小的无意识眼动(微眼动),这正是我们能够持续看清静态物体的关键。
受此启发,浙江大学团队开发了一种基于微眼动机制的事件相机系统。他们通过在事件相机前引入一个微小的机械致动棱镜,人为地制造出高频的微小图像位移。这种设计成功地将静态场景转化为动态事件流,使得事件相机在保持高动态范围和低延迟优势的同时,也能清晰地感知静态环境。
这种仿生视觉系统极大地拓展了事件相机在机器人导航、目标识别等领域的应用潜力,让机器人的“眼睛”变得更加敏锐和全面。
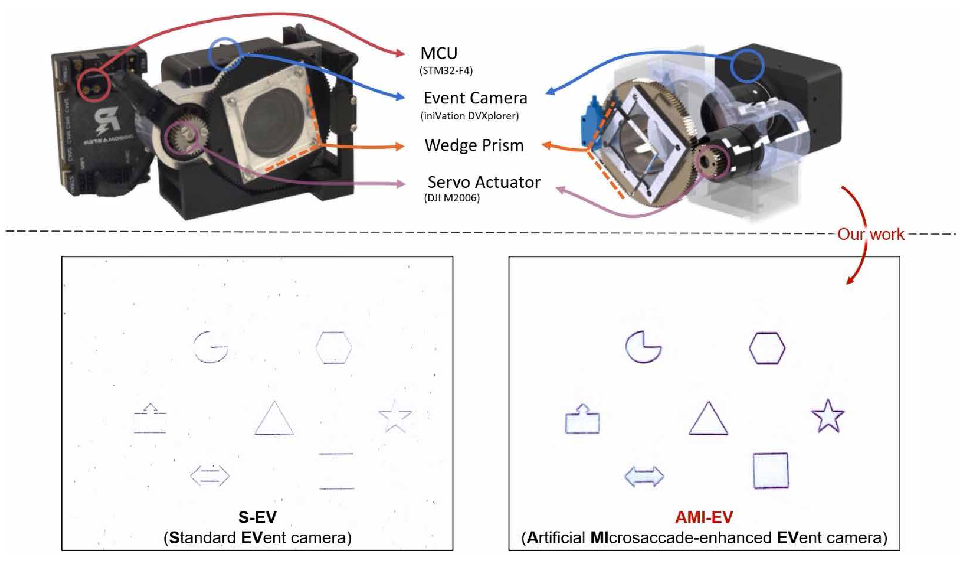
图3 | 受微眼动启发的机器人事件相机视觉系统。针对传统事件相机无法感知静态物体的缺陷,研究团队在相机镜头前安装了一个由压电致动器驱动的微小旋转棱镜。该棱镜高频振动,人为制造出图像在像素级上的微小位移,从而将静态场景转化为动态的事件流,使得事件相机不仅能捕捉高速运动,也能清晰地“看清”静态环境。 ©【深蓝AI】编译
北京航空航天大学在仿生机器人,特别是水下和两栖软体机器人领域成果丰硕,他们从章鱼、鮣鱼等海洋生物中汲取灵感,解决了一系列复杂的抓取和附着难题。
1. 仿生章鱼软臂:柔软、感知与抓取的完美结合
论文标题:Octopus-inspired sensorized soft arm for environmental interaction
论文作者:谢哲新、袁菲阳、刘嘉琦、田路峰为该文的共同第一作者;文力教授为该项目通讯作者。
成果介绍:章鱼能够用柔软的触手在复杂的海底环境中灵活地捕捉猎物,这种能力一直是机器人学界梦寐以求的。北航团队研发了一种集成了电子器件的软体章鱼手臂(E-SOAM),完美复刻了这一生物特性。
这只软体手臂不仅模仿了章鱼触手的“弯曲-伸长”传播运动模式,能够高效地伸向目标,其末端还集成了基于液态金属的可拉伸电子电路。这使得手臂在被拉伸至原长7倍的极端形变下,依然能够处理弯曲、吸附和温度等传感信息。
通过一个可穿戴的触觉手套,操作者只需一根手指,就能在空气或水下远程控制这只软体手臂,完成伸展、吸附抓取和回收的复杂动作,其伸展范围可达自身长度的1.5倍。这项工作为需要人机交互的复杂受限环境提供了全新的解决方案。
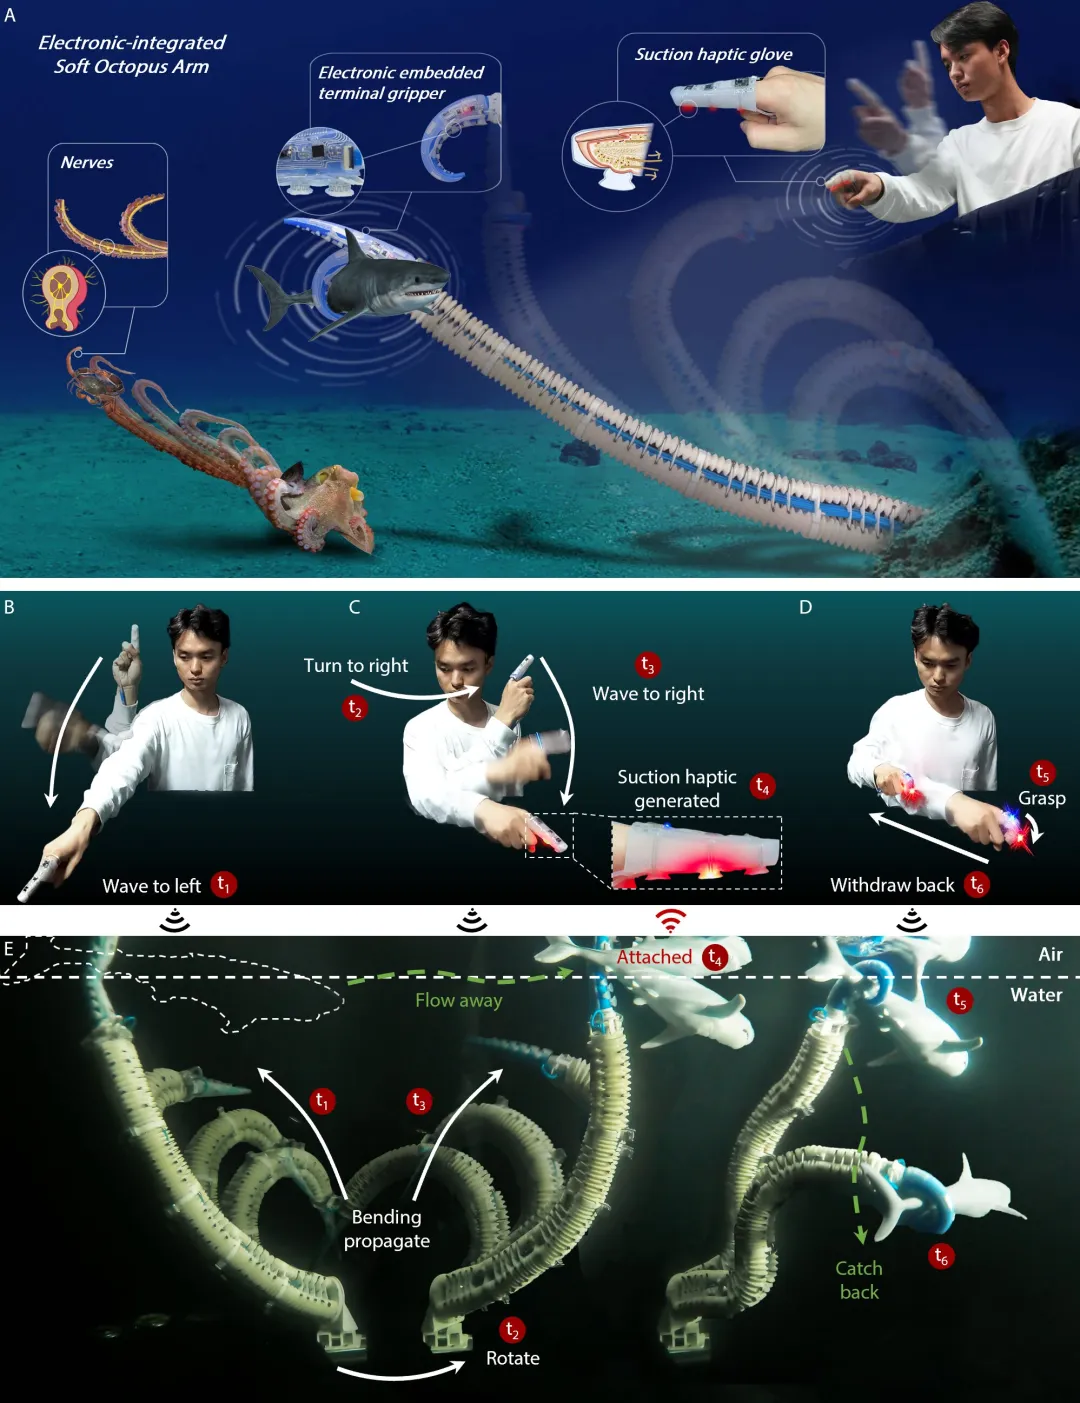
图4 | 电子集成的软体章鱼手臂(E-SOAM)及其跨介质交互。该手臂不仅模仿了真实章鱼触手独特的“弯曲-伸长”运动模式,其末端还嵌有基于液态金属的可拉伸传感器阵列。即使在被拉伸至原长7倍的极端形变下,手臂仍能敏锐感知弯曲度、吸附力和温度,并能通过穿戴式触觉手套由人类操作者在空气和水下进行远程、精细的抓取交互。 ©【深蓝AI】编译
2. 仿鮣鱼空水两栖机器人:跨介质的“搭车客”
论文标题:Aerial-aquatic robots capable of crossing the air-water boundary and hitchhiking on surfaces
论文作者:李磊为第一作者,王思奇、张以远、宋善源为共同第一作者,文力教授为论文唯一通讯作者。
成果介绍:鮣鱼以其强大的吸盘吸附在大型海洋生物身上“免费搭车”而闻名。北航文力团队以此为灵感,开发了一款能够在空中飞行、水下游泳,并在两种介质中都能牢固吸附的跨介质机器人。
该机器人的核心是一个仿生吸盘装置,它具有分隔的层状结构,即使在吸盘只有部分接触表面的情况下也能实现冗余密封和可靠吸附。更令人惊叹的是,这款机器人配备了被动变形螺旋桨,在空中展开,入水后自动折叠,使其能在短短0.35秒内完成跨水空介质的转换。
在野外测试中,这款机器人不仅能在弯曲、粗糙甚至长满生物污垢的表面上快速吸附和脱离,还能吸附在移动的物体上“搭便车”,并在山区溪流和海洋中完成跨介质的物体转移。这为未来的海洋监测和跨介质作业提供了一种极具潜力的新型平台。
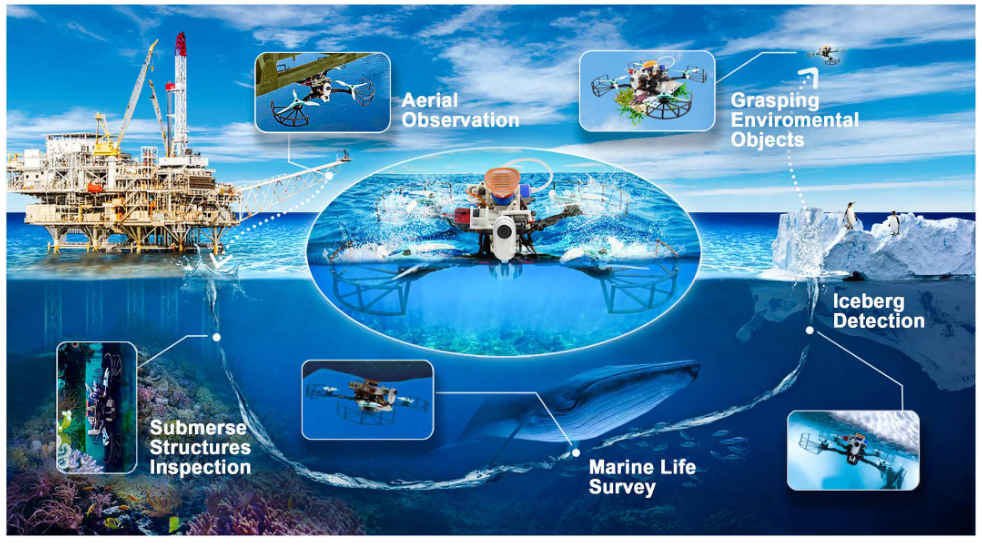
图5 | 仿鮣鱼空水两栖机器人的跨介质运动与吸附。该机器人配备了被动折叠螺旋桨,入水时自动折叠减阻,出水时自动展开提供升力,仅需0.35秒即可完成水空介质的穿越。其核心是一个具有冗余密封设计的仿生吸盘,使其不仅能在水下和空气中吸附于粗糙、弯曲的表面,甚至能牢固地吸附在移动的宿主(如潜水器或海洋生物)上实现低功耗的“搭便车”跟随。 ©【深蓝AI】编译
3. 深海形态可变机器人:深渊中的探索者
论文标题:Miniature deep-sea morphable robot with multimodal locomotion
论文作者:潘飞、刘嘉琦、左宗灏、何夏为本论文的共同第一作者,机械工程及自动化学院文力教授与丁希仑教授为本论文的通讯作者。
成果介绍:在极高压的深海环境中,传统的刚性水下机器人往往需要笨重且昂贵的耐压外壳。北航团队设计了一种能够在深海中改变形态的无缆软体机器人。
这款机器人采用了仿生设计,能够在深海环境中实现游泳、爬行和滑行等多种运动模式。其软体结构使其能够自然适应深海的极端水压,而无需传统的刚性耐压舱。
这项研究不仅展示了软体机器人在深海探索中的巨大优势,也为未来低成本、高机动性的深渊科考设备提供了重要的设计参考。
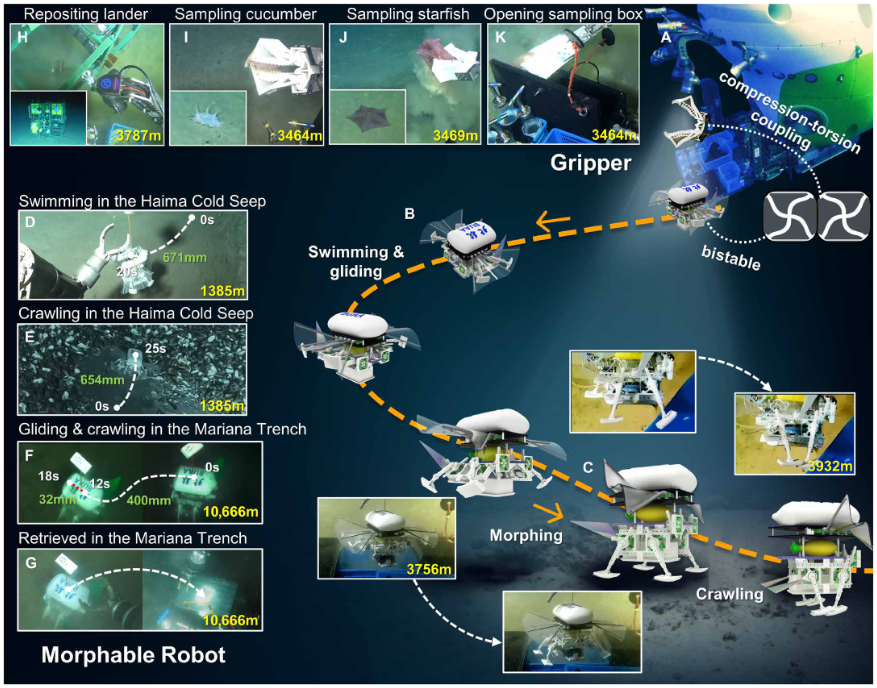
图6 | 适应深海极端环境的形态可变软体机器人。为了克服深海的高压环境,该机器人摒弃了传统的刚性耐压外壳,采用完全软体的无缆设计。它能够根据任务需求和环境地形,在深海中自如地改变自身形态,实现高效的游泳、海底爬行和滑行等多种运动模式,为深渊探测提供了一种高机动、低成本的新型平台。 ©【深蓝AI】编译
清华大学的研究跨度极大,既有解决工业痛点的微型管内机器人,也有直击人工智能底层的神经形态计算芯片和脑启发神经网络。
1. 亚厘米级管道检测机器人:钻入工业“毛细血管”
论文标题:A pipeline inspection robot for navigating tubular environments in the sub-centimeter scale
论文作者:论文第一作者为汤超,通讯作者为清华大学机械工程系副教授赵慧婵。
成果介绍:在航空发动机或炼油设备中,微小管道的内部检测一直是保障安全的难题。清华大学团队研发了一种由智能材料驱动的微型管内检测机器人,它重仅2.2克,长47毫米,直径不到1厘米。
这款机器人采用高功率密度、长寿命的介电弹性体作为“人造肌肉”,并配备了智能复合微结构作为高效的锚定传输单元。它像蠕虫一样通过蠕动在管道内前进,能够适应直径变化、L型、S型甚至螺旋形的复杂管道,无论管内是空气还是油液,管壁是玻璃、金属还是碳纤维,它都能应对自如。
在不到1厘米直径的管道中,它能以每秒超过1个身长的速度快速移动,并搭载微型摄像头完成人工遥控的检测任务。这为复杂工业系统的无损检测提供了一种极其轻巧灵活的工具。
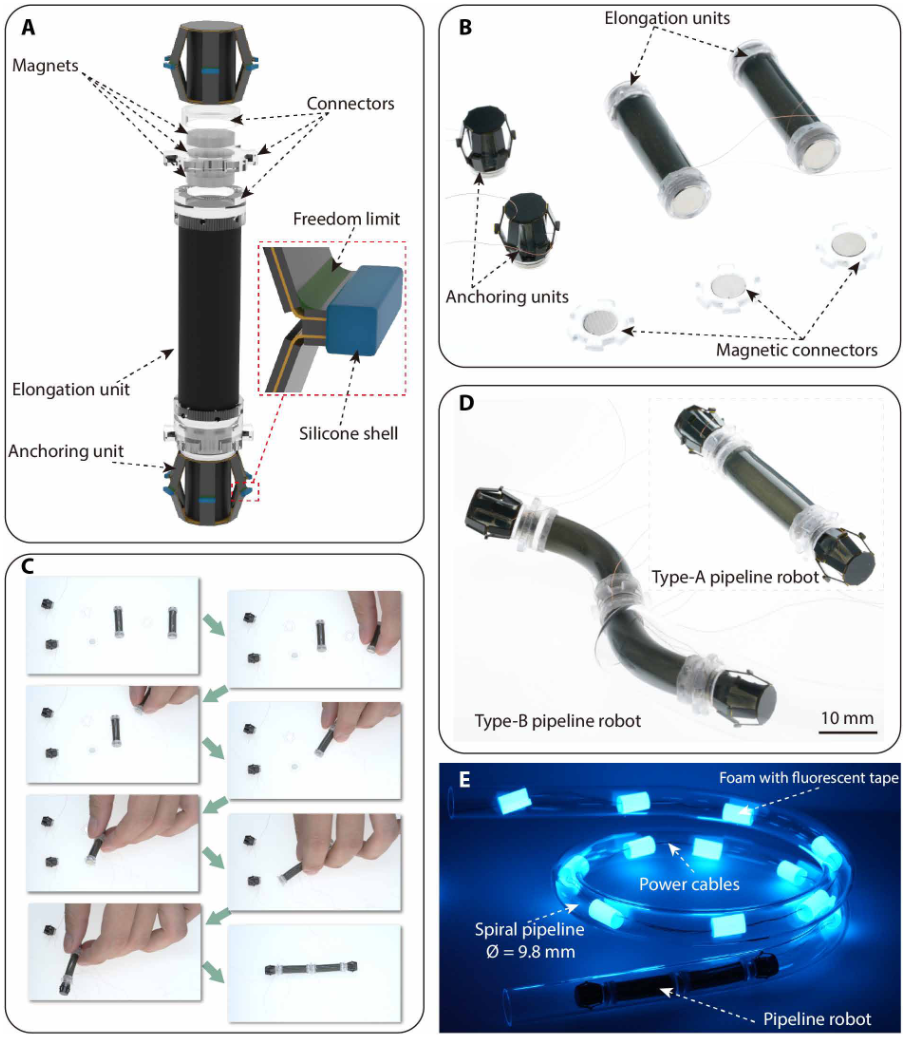
图7 | 亚厘米级管内检测机器人的结构与运动。这款重仅2.2克、直径不到1厘米的微型机器人,采用介电弹性体作为高频“人造肌肉”,并结合智能复合微结构锚定单元,模仿蠕虫的蠕动方式在管道内高速移动(每秒超过1个身长)。它能够携带微型摄像头,在充满空气或油液的L型、S型甚至螺旋形微小管道中穿梭自如,执行无损检测任务。 ©【深蓝AI】编译
2. 天机芯(TianjicX):神经形态芯片让机器人更节能
论文标题:Neuromorphic computing chip with spatiotemporal elasticity for multi-intelligent-tasking robots
论文作者:通讯作者为施路平教授
成果介绍:随着机器人变得越来越复杂,其计算功耗也急剧上升。清华大学类脑计算研究中心团队开发了一款名为“天机芯(TianjicX)”的神经形态计算芯片。
这款芯片融合了计算机科学导向的机器学习与神经科学导向的脉冲神经网络,旨在以极低的功耗实现复杂的人工智能任务。研究人员将天机芯部署在一个轮式机器人上,展示了其在执行目标追踪、避障和语音识别等多模态任务时的卓越表现。
最引人注目的是,与传统的计算平台相比,搭载天机芯的机器人大幅降低了功耗要求。这一突破为未来开发能够在边缘端长时间独立运行的低功耗智能机器人奠定了坚实的硬件基础。
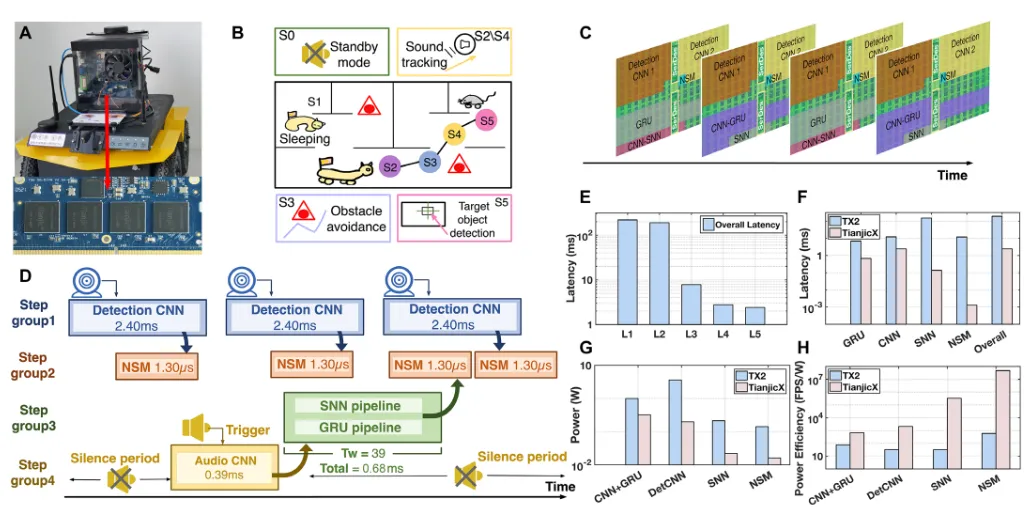
图8 | 基于“天机芯(TianjicX)”的低功耗智能机器人系统。天机芯是一款融合了计算机科学导向(ANN)和神经科学导向(SNN)的神经形态计算芯片。将其部署在轮式机器人上,能够以极低的功耗处理多模态传感器数据,高效执行目标追踪、自主避障和语音识别等复杂任务,展示了类脑计算在边缘端机器人应用中的巨大节能优势。 ©【深蓝AI】编译
3. 脑启发多模态神经网络:让机器人拥有更强的场景识别力
论文标题:Brain-inspired multimodal hybrid neural network for robot place recognition
论文作者:通讯作者为施路平教授
成果介绍:在复杂的动态环境中,机器人如何像人一样准确地识别自己身处何方?清华大学团队提出了一种脑启发的多模态混合神经网络(NeuroGPR),用于机器人的位置识别。
该网络模拟了生物大脑处理不同感官信息的方式,将视觉、激光雷达等多种模态的数据进行深度融合。通过结合人工神经网络(ANN)的精确性和脉冲神经网络(SNN)的高效性,NeuroGPR 在处理复杂场景时表现出了极强的鲁棒性。
将其应用于四足机器狗等平台上,机器人在面对光照剧烈变化、视角偏移或环境动态干扰时,依然能够准确地进行场景识别和定位,展示了类脑计算在机器人空间感知上的巨大潜力。
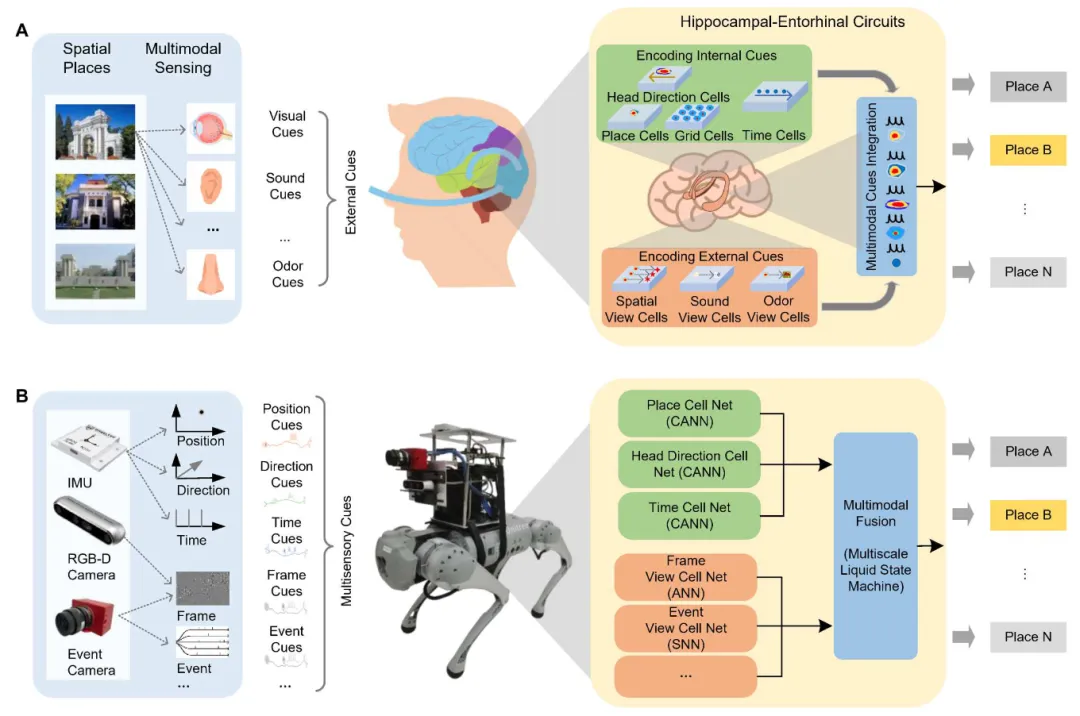
图9 | 脑启发多模态混合神经网络(NeuroGPR)在机器人位置识别中的应用。该网络模拟生物大脑处理感官信息的机制,将视觉图像和激光雷达点云等多模态数据深度融合,并结合了人工神经网络的精确性和脉冲神经网络的高效性。搭载该系统的四足机器狗在面对光照剧变、视角偏移等动态干扰时,依然展现出极强的场景识别和定位鲁棒性。 ©【深蓝AI】编译
从微观的血管级管道、基础的低功耗计算芯片,到高度复杂的集群协同控制,中国顶尖高校在《Science Robotics》上展示的研究版图既深且广。
我们可以清晰地看到几个核心趋势:
-
一是向生物界借取灵感(如章鱼、鮣鱼、微眼动),用柔性材料和仿生结构解决传统刚性机器人的局限;
-
二是系统向微型化和集群化发展,让机器人能在极端受限的空间内发挥作用;
-
三是从底层硬件(类脑芯片)重构机器人的智能与能效。
这些登上《Science Robotics》的工作,既是中国机器人研究厚积薄发的缩影,也是下一轮突破的起点。期待更多科研团队在仿生、集群、类脑与具身智能的交汇处深耕,让实验室的前沿探索走向产业与生活,拓展人类认知与行动的边界。
审编|具身君
扫码添加阿蓝,选择想要加入的交流群即可
(按照提交顺序邀请,请尽早选择)
👇
