

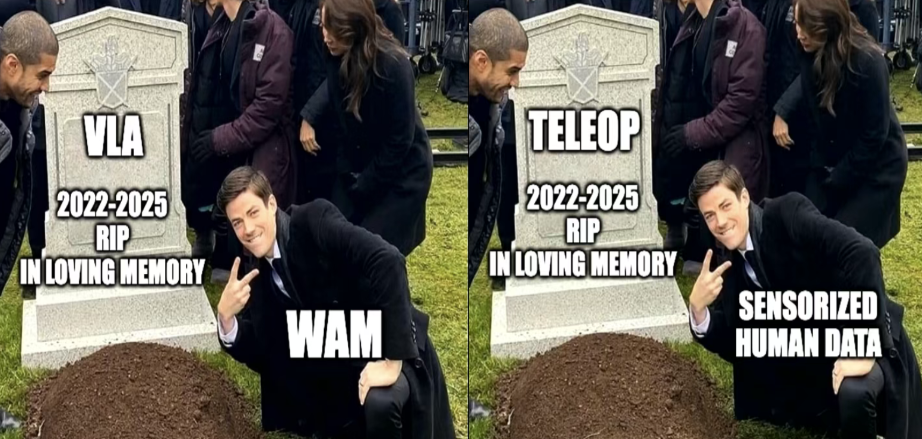
行业最热闹的一场悼念,悼错了对象
——WAM每火一次,VLA就死一次
随后,针对“VLA 已死,遥操已亡”的相关讨论,快速占领了讨论区。
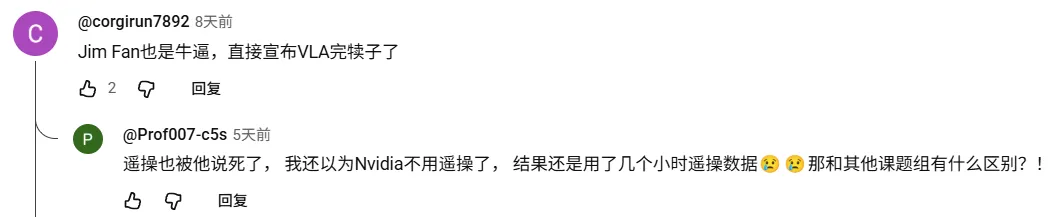
▲图源网络
这种叙事足够锋利,把一场严肃的终局推演,压缩成了路线的死刑宣判。可真正值得追问的,从来不是哪一个名词该被埋葬。
因为,当我们顺着演讲脉络不难发现:
通用机器人的终局从来不是单一范式的 “非此即彼”,而是数据、模型、硬件三位一体的深度共生。
因此,本文无意加入悼词竞赛,只打算回到技术基本面探讨Robotics' Endgame:
“
从而真正推向 Jim Fan 所勾勒的三大里程碑。
旧范式的黄昏:遥操作不是落幕,是天花板显现
过去三年,遥操作是机器人灵巧操作从 0 到 1 的关键基石,它提供了大量高质量的交互数据,为机器人学习人类操作逻辑、完成基础任务奠定了基础。
但随着行业向规模化、通用化迈进,它的天然天花板也随之显现:
受限于操作员疲劳、设备成本与场景复杂度,单台机器人单日有效数据量极为有限,难以支撑千万小时级别的数据扩展
—— 这也正对应了 Jim Fan 提出新数据范式的核心原因。
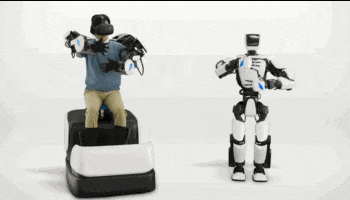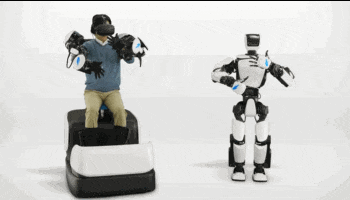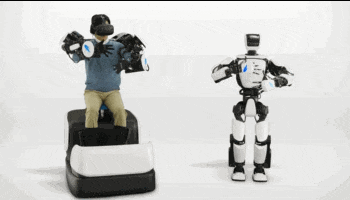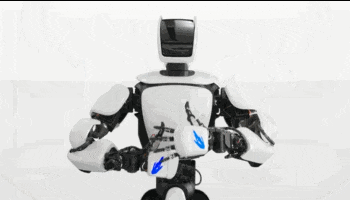
▲机器人遥操© 【深蓝具身智能】编译
行业也曾探索过 UMI、DexUMI 等穿戴式采集方案,试图打通 “人类动作 - 机器人数据” 的直接映射。
但这类侵入式采集,依然难以覆盖全场景、全动作,量级始终卡在 “十万小时级”,离 LLM 式的 “亿级数据” 差了一个时代。
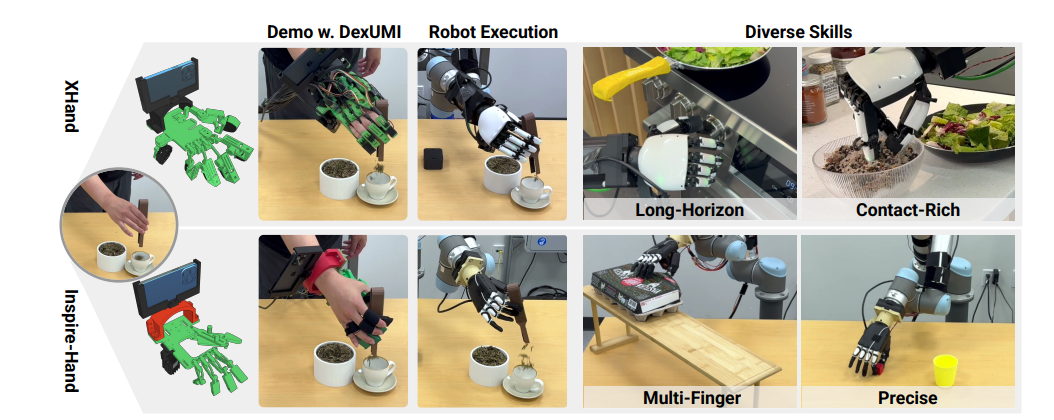
▲DexUMI© 【深蓝具身智能】编译
旧范式的问题,从来不是 “不好”,而是不够大、不够快、不够便宜。
新范式破局:EgoScale验证Scaling Law,人类数据时代已至
Jim Fan 为何反复强调 EgoScale?
因为它第一次把 LLM 的成功路径,完整复刻到机器人灵巧操作领域,并给出了可量化、可预测、可复现的 Scaling Law 实证。
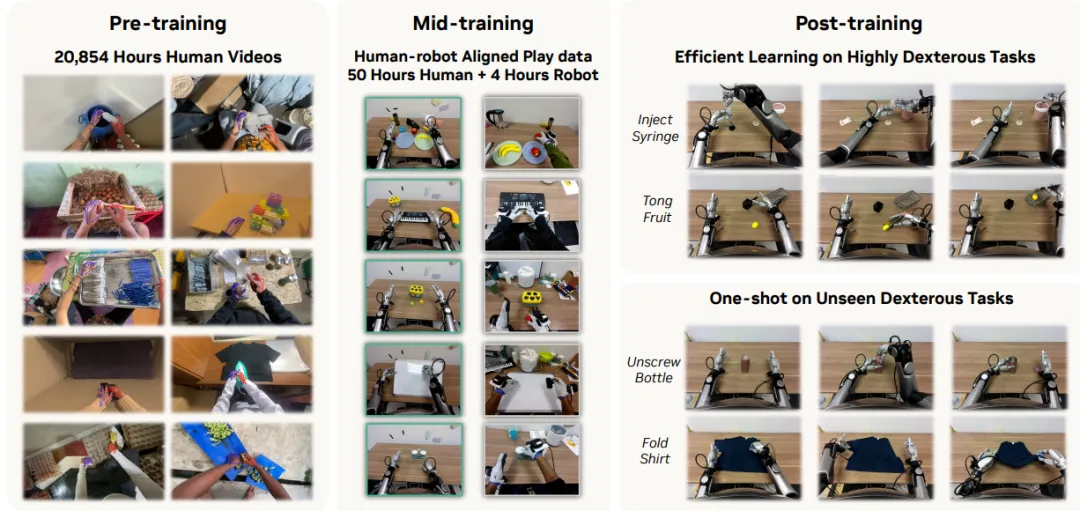
▲EgoScale范式© 【深蓝具身智能】编译
-
预训练阶段
依托海量人类第一视角视频,让模型学习手部关节运动、手腕姿态变化的通用先验知识,建立对人类灵巧动作的基础认知;
-
对齐阶段
结合50小时高精度人机交互数据与4小时机器人实操数据,完成人类动作表征与机器人视觉、本体感知、控制空间的精准锚定;
-
微调阶段
仅需少量机器人示范数据,即可实现折衣、分拣卡片、拧瓶盖、操作注射器等高难度双手灵巧任务的泛化执行。
实验数据清晰显示,随着人类视频数据规模从1k小时增长至20k小时,模型验证损失呈现完美的对数线性下降趋势(R²≈0.9983)。
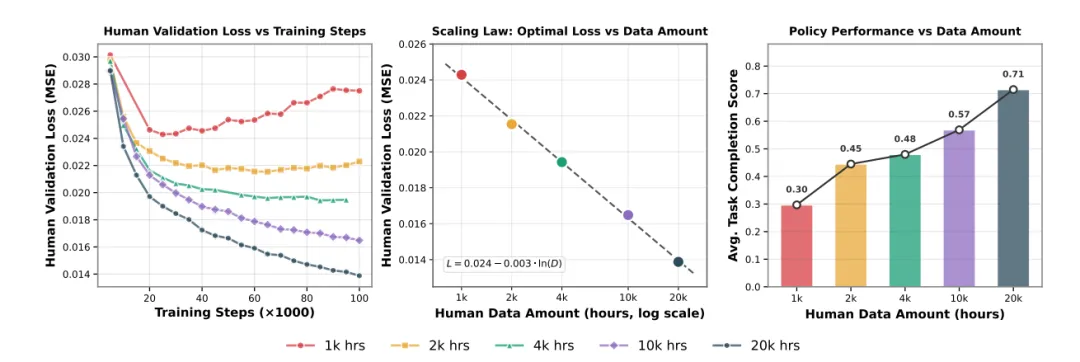
▲数据规模的力量:机器人灵巧性 Scaling Law 实证© 【深蓝具身智能】编译
这意味着:机器人灵巧能力,终于可以像大模型一样,靠 “堆数据” 稳定提升。
这一突破的实现,高度依赖能精准承接人类动作的硬件载体SharpaWave:
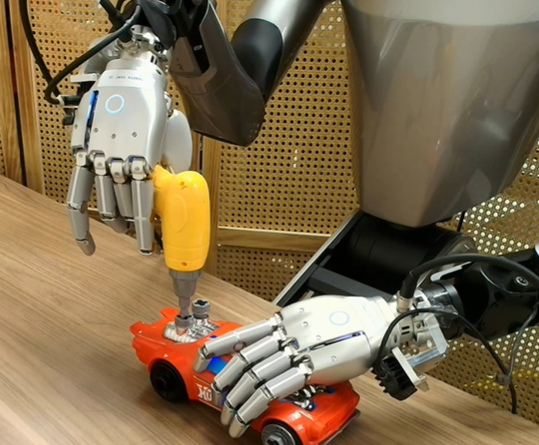
▲配备有22自由度的Sharpa灵巧手
-
1:1 人手构型:
22 个主动自由度,完美匹配人类手掌骨骼结构,21 个手部关键点可直接映射到机器人关节空间,无需复杂翻译;
-
动作无损迁移:
指尖微动作、多指协同、力控细节零丢失,解决纯视觉方案 “看得懂、做不了” 的痛点;
-
数据规模放大器:
只有硬件越像人,才能借用人类世界最庞大的动作数据
但EgoScale并非完美:
纯视觉数据难以捕捉手部精细动作,缺失触觉反馈,且通用化适配能力有限。
这些短板,恰恰是高自由度、人手同构的灵巧硬件可发挥核心价值的关键领域。
关键拼图:从动作到触觉,Sharpa搭建全栈数据闭环
Jim Fan 的终局推演,核心是数据、模型、硬件三位一体的正循环。
EgoScale 解决了 “视觉动作数据规模化”,但通用灵巧操作还缺关键一环:触觉感知。
纯视觉无法捕捉接触力、摩擦力、形变反馈,而这些是拧瓶盖、分拣卡片、精密操作的核心。
(一)硬件为基:灵巧手
Sharpa以Wave灵巧手为物理载体,构建了覆盖“硬件适配-数据生成-模型训练-反哺迭代”的全栈飞轮,提供了可落地的实践范式。
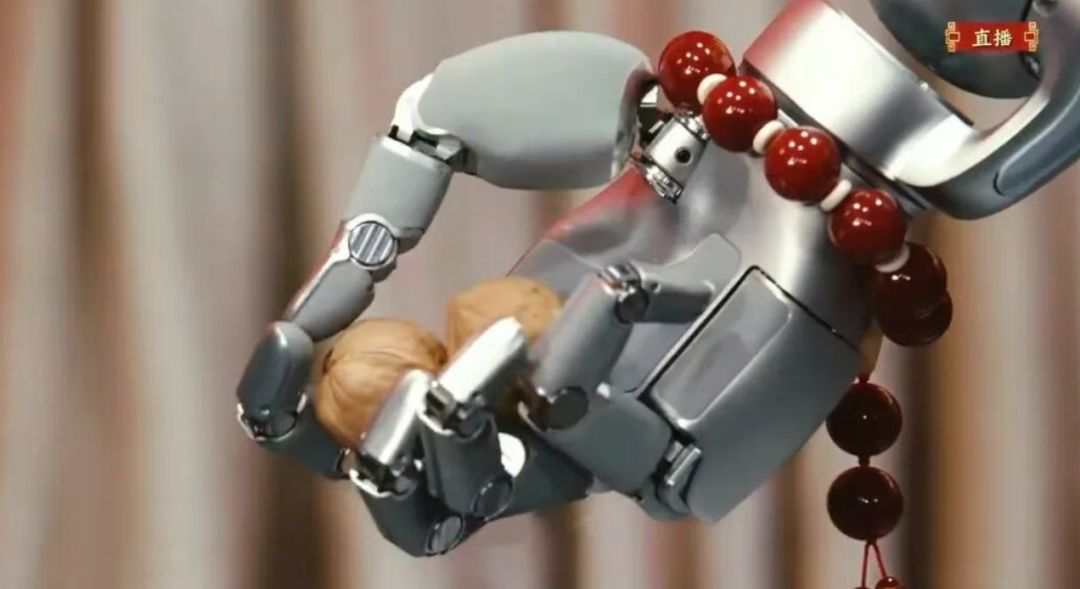
▲春晚盘核桃的那只灵巧手同样来源于Sharpa© 【深蓝具身智能】编译
(二)数据为核:多源数据闭环
数据是模型训练的核心燃料,单一数据类型难以支撑通用灵巧操作,摇操、仿真、人类数据的多源融合,才是破局关键。
除上文提到的人类数据之外,Sharpa依托Wave灵巧手的硬件优势,还打通了以下核心数据链路:
-
轻量化遥操:DexEMG肌电遥操
通过8通道sEMG臂带采集前臂肌电信号,训练模型从肌肉活动模式解码手部姿态,实现了低延迟、高精度的灵巧手控制。
这套方案让操作员可以在无遮挡、无摄像头限制的环境中自然操作,手内旋转任务的成功率从纯遥操的34%提升至76%。
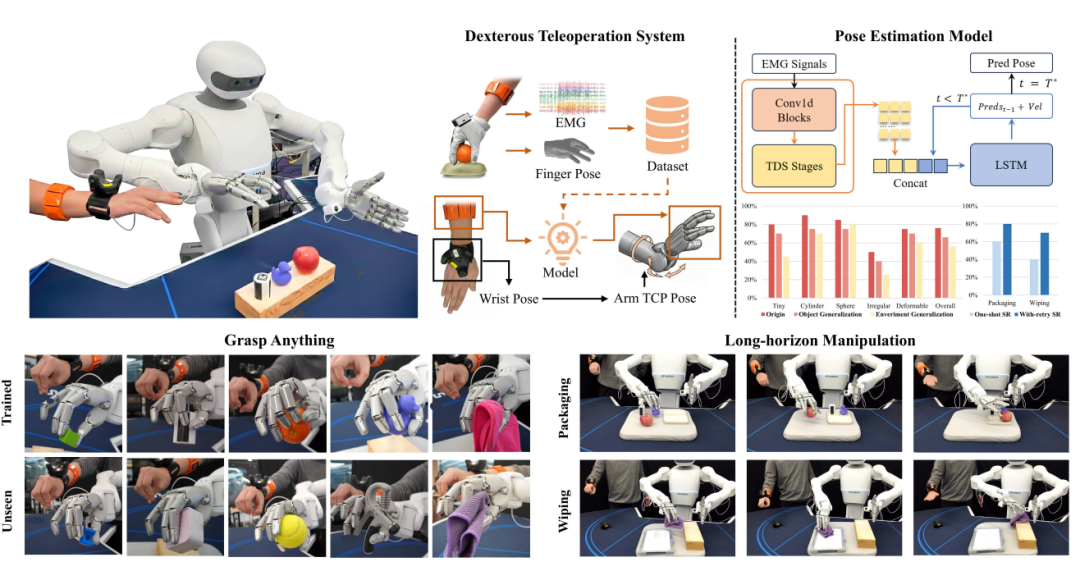
▲DexEMG系统© 【深蓝具身智能】编译
-
高保真遥操:外骨骼+IMCopilot
针对削苹果、组装风车等复杂任务,Sharpa采用外骨骼手套+VR头显的高保真方案,并辅以IMCopilot——一组预训练的手内操作原子技能。
当操作员遇到手内旋转环节时,系统自动接管手指控制,成功率从34%飙升至89%,乒乓球操作成功率也从10%提升至83%。
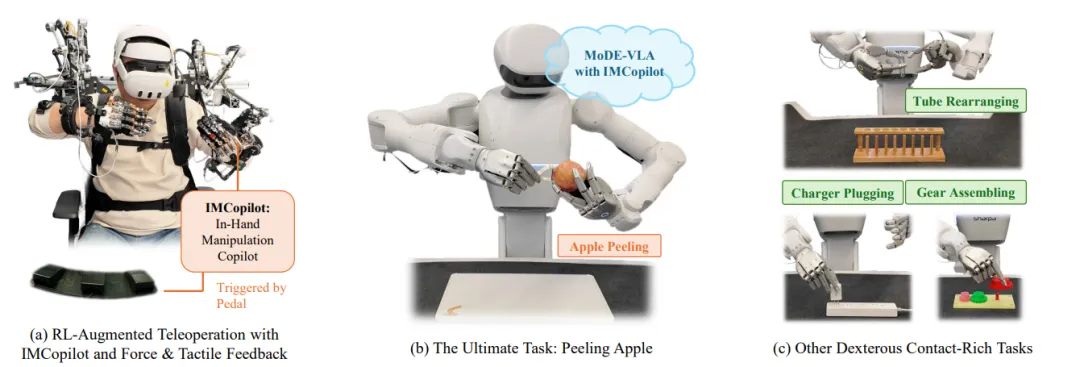
▲人机协同灵巧操作体系:IMCopilot+MoDE-VLA 实现复杂接触式任务© 【深蓝具身智能】编译
-
仿真数据闭环:TacMap触觉仿真
通过自研的TacMap框架,将仿真与真实触觉数据统一为几何深度图,实现了触觉信号的零样本Sim-to-Real迁移。
这套方案大幅降低了仿真与真实的接触误差,为底层触觉模型预训练提供了海量高质量数据。
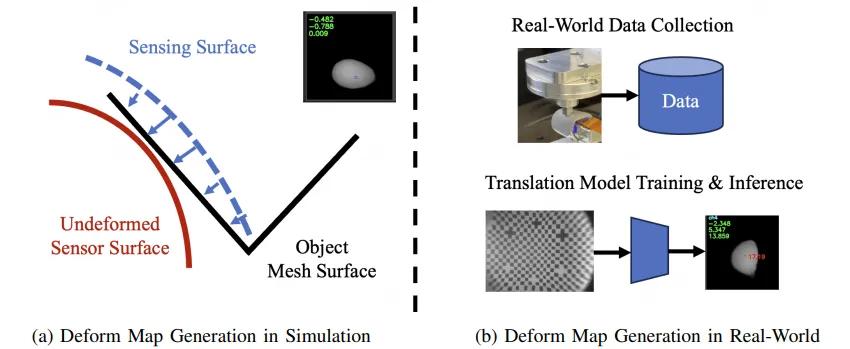
▲Tacmap框架© 【深蓝具身智能】编译
(三)模型为魂:CraftNet分层式VTLA架构
硬件提供载体、数据提供燃料,模型则是实现灵巧操作、挖掘数据价值的核心大脑。
Sharpa自研CraftNet分层式VTLA模型,构建“顶层推理-中层规划-底层控制”三级架构,破解视觉与触觉模态竞争、实时控制与计算开销平衡、精细动作执行等核心难题:
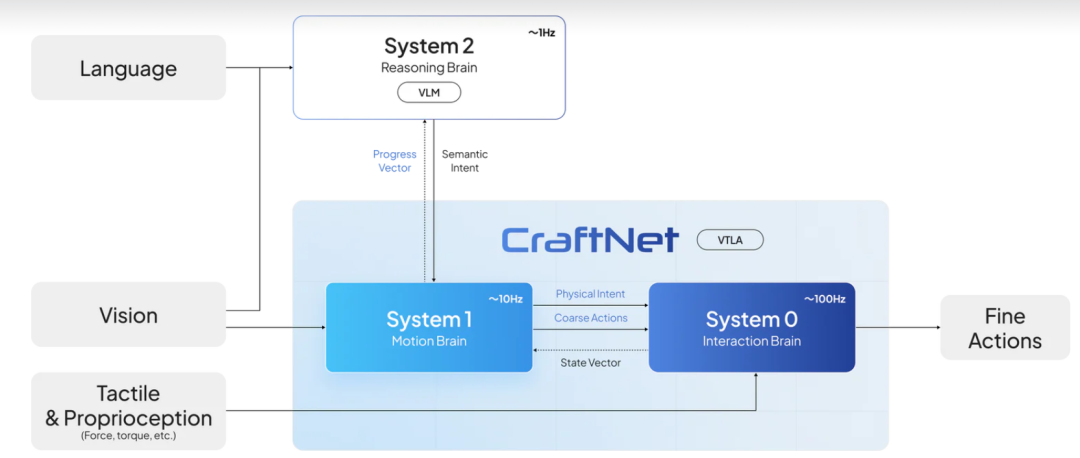
▲CraftNet分层式VTLA模型© 【深蓝具身智能】编译
这套分层架构优势显著:
-
分层计算平衡开销与实时性
高频率运行的底层小模型保障实时控制,低频率运行的顶层大模型负责逻辑推理,整体计算成本可控;
-
分层感知缓解模态竞争
顶层以语言为主、中层以视觉为主、底层以触觉为主,避免多模态数据在同一网络争夺权重,最大化发挥不同感知模态价值。
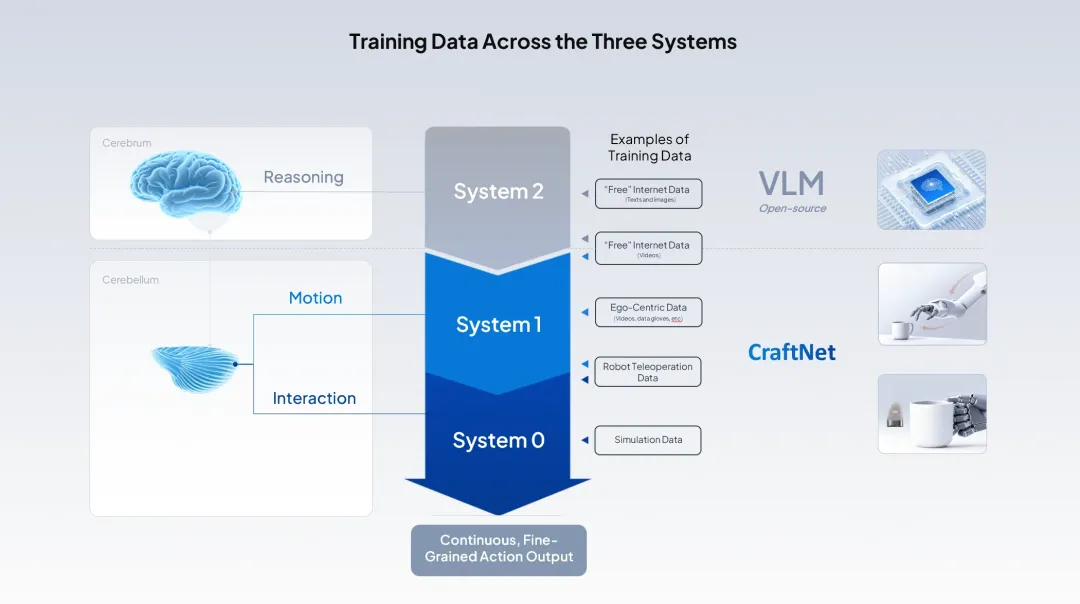
▲CraftNet 分层架构训练数据体系© 【深蓝具身智能】编译
终局推演:算力-环境-数据共振,解锁三大里程碑
Jim Fan 的演讲将大模型领域 “模型 × 数据” 的双轮驱动逻辑,完整迁移至机器人领域:
模型迭代离不开数据支撑,数据价值释放依赖模型能力,二者双向正循环、彼此强化。
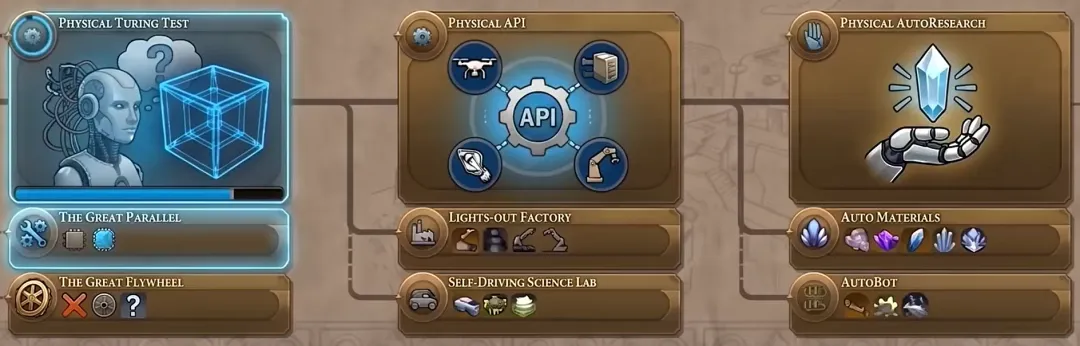
在此基础上,他清晰勾勒出通用机器人的终极演进路径,提出行业将依次跨越物理图灵测试、Physical API、Physical Auto Research三大里程碑,整体进程预计在 2040 年前完成。
而 Sharpa 构建的硬件 - 数据 - 模型全栈飞轮,正是推动行业跨越这些关键节点、通往终局的核心之一。
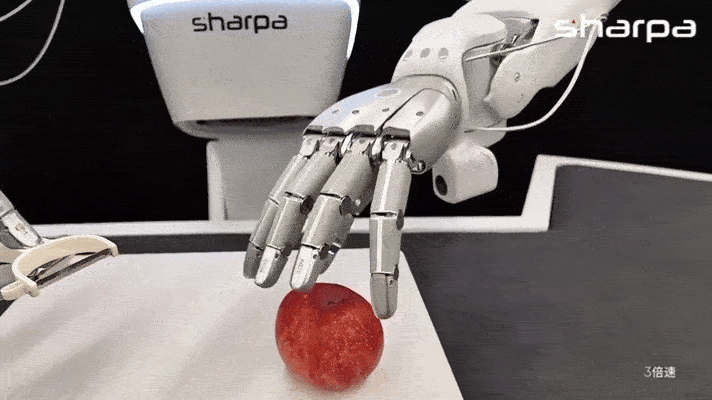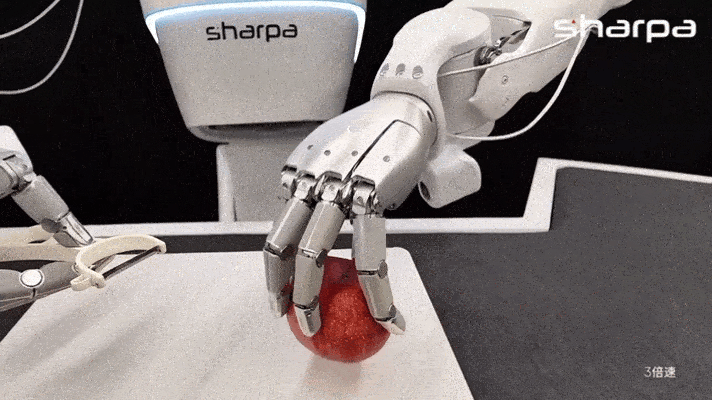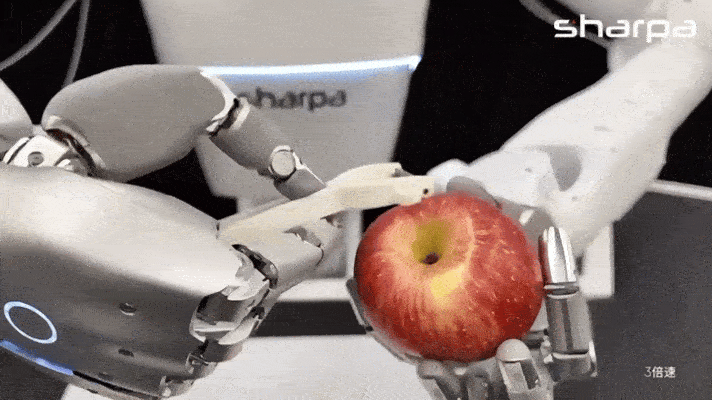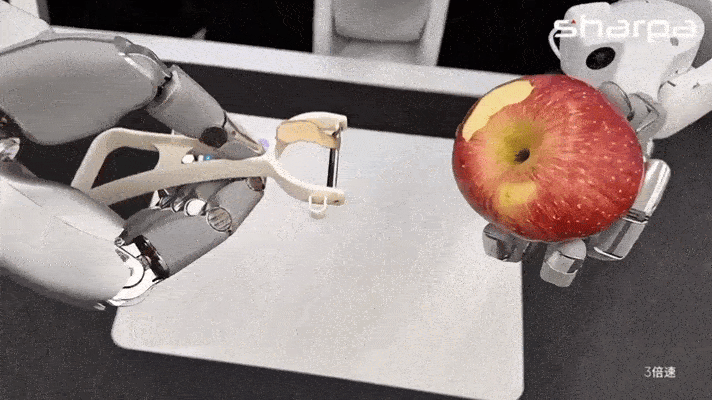
▲用Sharpa灵巧手自主削苹果© 【深蓝具身智能】
-
物理图灵测试(2-3年内):
随着多源数据(仿真+遥操+人类视频)的融合训练、分层模型的持续优化、触觉感知能力的完善,机器人灵巧操作的自然度、稳定性、泛化性将大幅提升,逐步接近人类操作水平,普通人难以通过肉眼区分机器人与人类操作,实现物理世界的图灵测试突破;
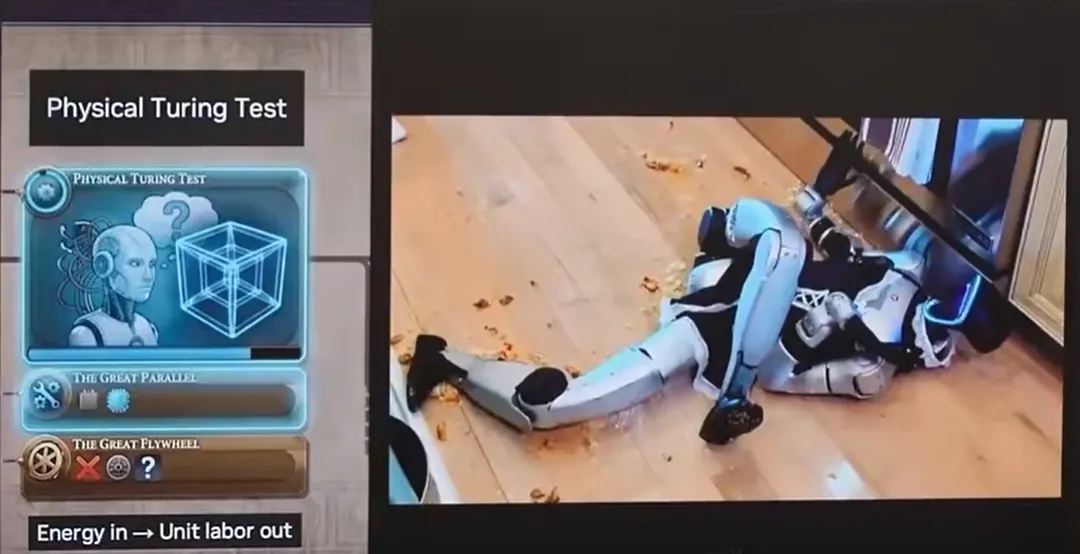
▲物理图灵测试© 【深蓝具身智能】编译
-
Physical API(中长期):
机器人将从独立硬件,演进为可编程、可调用、可编排的基础设施。依托统一的动作表征、触觉数据标准、分层模型接口,实现不同硬件、不同场景、不同任务的规模化调度,机器人不再是单一设备,而是支撑各类复杂任务的“原子操作引擎”。
-
Physical Auto Research(长期):
模型与数据的协同迭代持续加速,机器人逐步具备自我设计、自我优化、自我迭代的能力。从硬件构型优化、数据采集策略升级,到模型架构迭代、任务能力拓展,均能自主完成,迭代速度远超人类工程团队,推动机器人技术进入指数级发展阶段。
终局不是某一个技术的胜利,而是算力、仿真环境、多源数据、类人硬件、分层模型的全面共振。
一个时代的结束意味着另一个时代的开启
回到演讲的开始,它从来不是一场否定旧范式的“葬礼”,而是行业范式迭代的信号:
数据规模化升级与模型能力迭代,是机器人行业演进的两大核心方向,而硬件适配、数据链路完善、多技术协同,是实现目标的关键支撑。
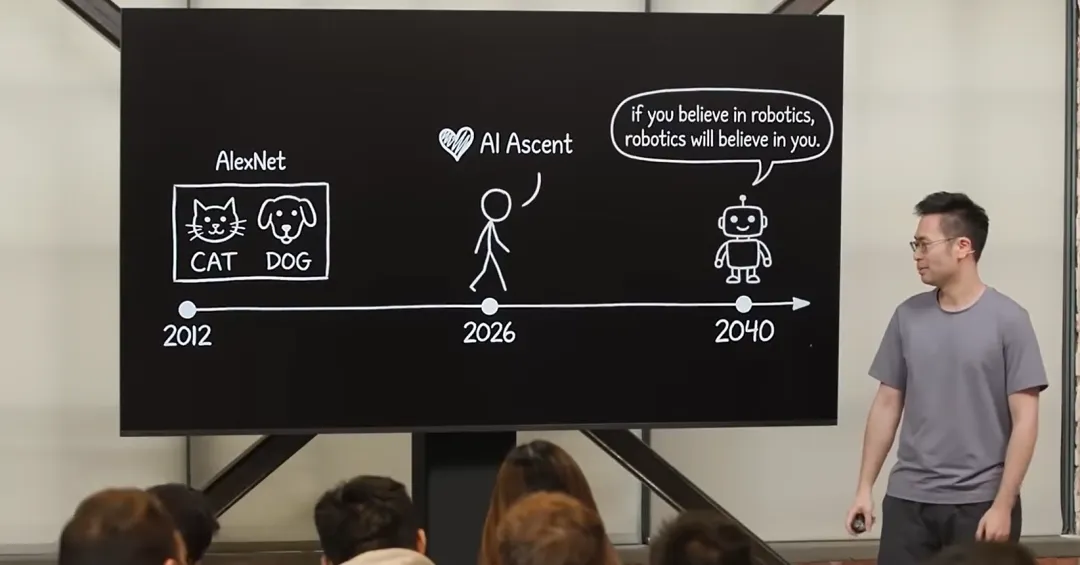
从传统遥操作到EgoScale人类视频范式,从纯视觉感知到触觉感知融合——
通用机器人的训练链路正逐步走向全栈化、规模化、系统化。
Sharpa的技术探索,正是这一趋势的缩影——旧的地图已不够用,新的航路正由深耕者一笔一划写就。
旧章已合,新路正长。出发。
编辑|小小怪博士
审编|具身君
Ref
1. ViTacFormer: https://arxiv.org/abs/2506.15953
2. SaTA: https://arxiv.org/abs/2510.14647
3. EgoScale: https://arxiv.org/abs/2602.16710
4. SimToolReal: https://arxiv.org/abs/2602.16863
5. TacMap: https://arxiv.org/abs/2602.21625
6. DexEMG: https://arxiv.org/abs/2603.05861
7. MoDE-VLA: https://arxiv.org/abs/2603.08122
8. Robotics' End Game: Nvidia's Jim Fan:https://www.youtube.com/watch?v=3Y8aq_ofEVs
扫码添加阿蓝,选择想要加入的交流群即可
(按照提交顺序邀请,请尽早选择)
👇
