

仿真平台的发展轨迹清晰地反映了具身智能研究重心的演进
——效率指数级跃迁!
从笨拙的机械运动到能自主导航、交互作业的通用智能机器人,近十年具身智能的跨越式迭代,从来不是凭空出现。
尤其是随着 VLA、VLN 等任务的快速发展,研究对高质量、大规模交互数据的需求被推向极致。
每一次智能的跃迁,脚下都踩着一座仿真平台的坚实基石。
本文将系统盘点自2010年之后,这十年间真正改变了具身智能走向的仿真平台TOP8!我们将从平台的设计初衷、核心贡献以及对整个具身智能社区的推动作用进行梳理。
01
MuJoCo
-
高性能物理控制的奠基者
-
被引量:9530
在讨论现代具身智能之前,物理仿真引擎是绕不开的底层支撑。2012年发布的MuJoCo(Multi-Joint dynamics with Contact)是机器人控制和强化学习领域应用最广泛的物理引擎之一。
与许多早期侧重于游戏视觉效果的引擎不同,MuJoCo从设计之初就聚焦于模型预测控制和机器人学。
其核心贡献在于提供了一套高度优化的连续时间动力学求解器,能够以极高的精度和速度处理复杂的刚体接触和关节约束。这种对物理真实性和计算效率的平衡,使其成为OpenAI Gym等早期强化学习基准的首选底层引擎,为后续更复杂的机器人操作任务奠定了基础。
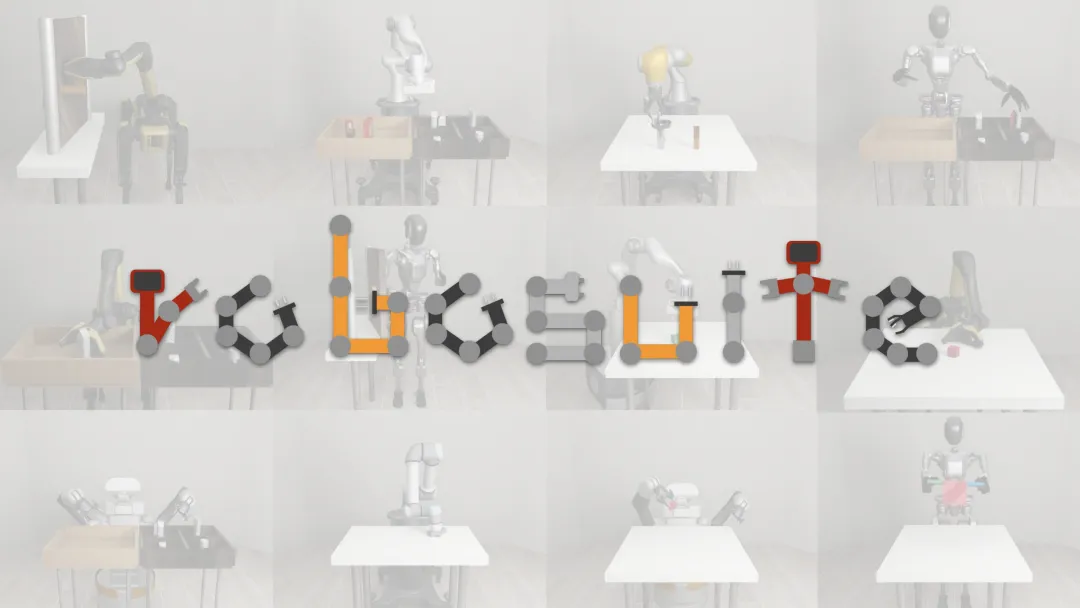
▲图1 | 基于MuJoCo的robosuite框架中的机械臂操作仿真示意图©【深蓝具身智能】编译
02
AI2-THOR
-
室内视觉交互环境的先驱
-
被引量:1510
随着计算机视觉与自然语言处理技术的交汇,研究者开始关注能够理解指令并在环境中执行任务的智能体。2017年由艾伦人工智能研究所推出的AI2-THOR,是早期最具代表性的交互式3D环境之一。
AI2-THOR的独特贡献在于它不仅提供了高质量的室内视觉渲染,更重要的是引入了细粒度的物体状态交互。在AI2-THOR中,智能体可以打开微波炉、切开苹果或改变物体的温度状态。
这种环境状态的可变性,为视觉问答、指令跟随等任务提供了关键的测试环境,极大地推动了从被动视觉识别向主动具身交互的范式转变。
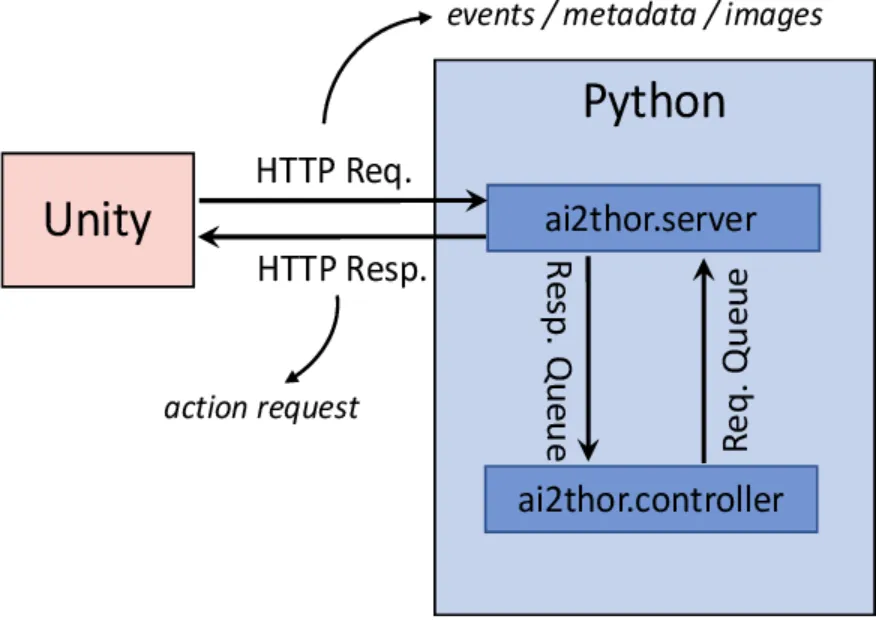
▲图2 | AI2-THOR平台的系统架构与通信机制©【深蓝具身智能】编译
03
Matterport3D Simulator
-
VLN领域的关键基准
-
被引量:2270
视觉-语言导航(VLN)要求机器人根据自然语言指令在未知环境中导航,这要求仿真环境必须具备高度的真实感。2018年,基于真实世界建筑扫描数据的Matterport3D Simulator应运而生,并同步发布了Room-to-Room (R2R) 基准数据集。
Matterport3D Simulator的贡献在于它直接利用了真实室内环境的全景RGB-D数据进行渲染,消除了合成环境与真实世界之间的视觉鸿沟。
R2R数据集则提供了数万条人类生成的真实导航指令。这一组合确立了VLN任务的标准评估流程,至今仍是评估导航智能体泛化能力的核心平台。
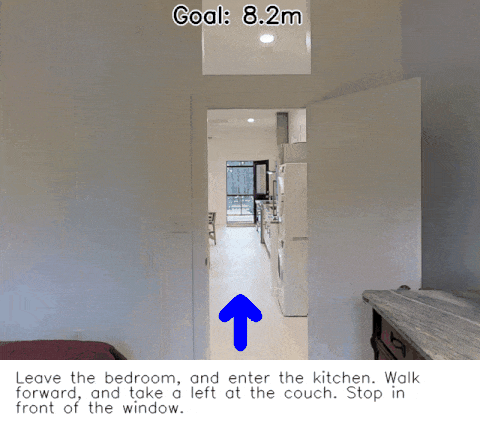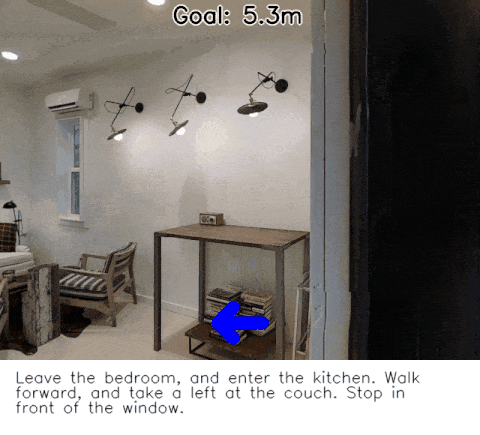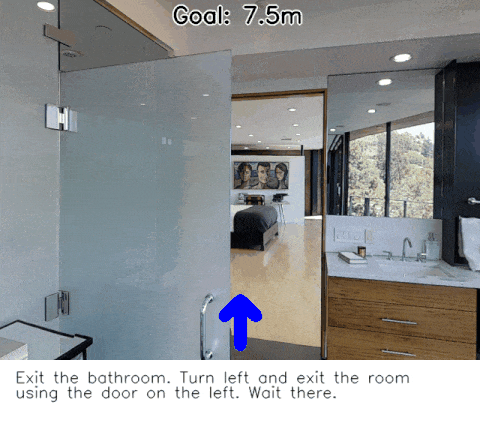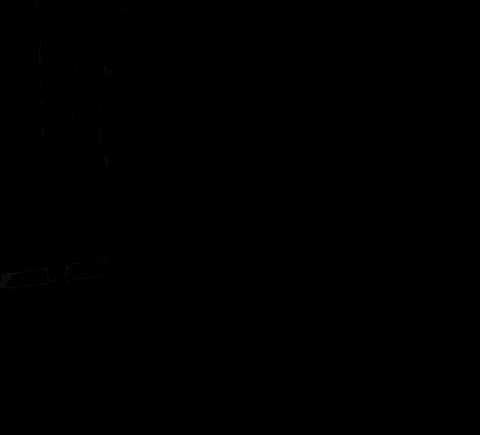
▲图3 | R2R基准中的视觉-语言导航任务执行过程©【深蓝具身智能】编译
04
Habitat
-
追求极致渲染速度的具身平台
-
被引量:2426
随着具身智能体需要进行数以亿计的探索步骤来学习策略,仿真环境的渲染速度成为了新的瓶颈。2019年,Meta AI研究团队推出了Habitat平台。
Habitat的核心优势在于渲染效率。通过高度优化的架构设计,Habitat在单GPU上能够实现每秒数千甚至上万帧的渲染速度,远超同时期的其他平台。
这种性能突破使得在大规模真实扫描场景(如Gibson、Matterport3D)中进行端到端的强化学习训练成为可能。随后发布的Habitat 2.0和3.0版本进一步引入了可交互物体和人类化身,持续扩展了平台的任务边界。
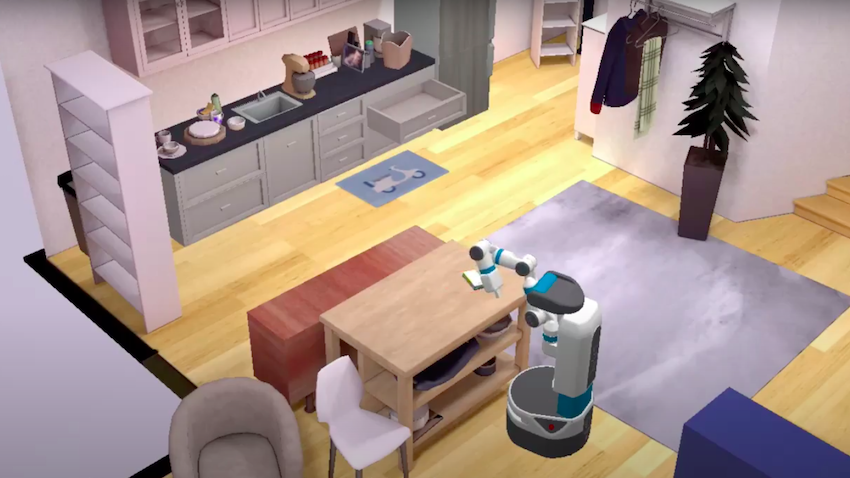
▲图4 | Habitat平台中的室内场景与导航任务示意©【深蓝具身智能】编译
05
iGibson
-
强调真实感与物理交互的融合
-
被引量:268
为了让智能体不仅能“看”和“走”,还能“动手”改变环境,斯坦福大学等机构在2020年推出了iGibson仿真环境。
iGibson建立在PyBullet物理引擎之上,其主要贡献是将大规模真实感场景与高保真度的物理交互结合起来。
平台提供了大量带有物理属性和关节结构的日常物体(如可开关的柜门、水龙头等)。这使得研究者可以在接近真实物理规律的室内环境中,训练机器人执行复杂的长视距操作任务,为VLA模型的落地提供了更贴近现实的测试环境。
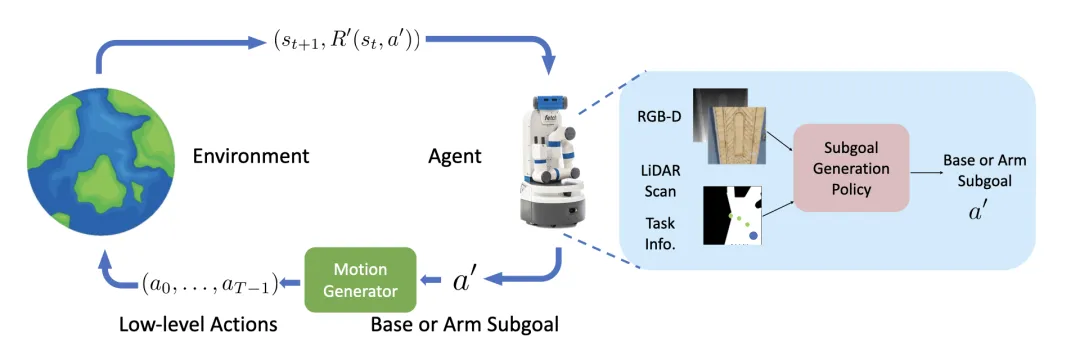
▲图5 | iGibson环境中的交互式场景与机器人操作示例©【深蓝具身智能】编译
06
Isaac Gym
-
开启GPU并行仿真的新纪元
-
被引量:1820
传统的物理引擎通常依赖CPU进行计算,当需要同时运行成千上万个环境以收集强化学习数据时,CPU与GPU之间的数据传输延迟成为了严重瓶颈。2021年,NVIDIA发布的Isaac Gym彻底改变了这一现状。
Isaac Gym的突破性贡献在于实现了一套端到端的GPU原生仿真管线。
它将物理计算、传感器渲染和强化学习张量操作全部整合在GPU显存中进行,实现了训练吞吐量数量级的提升。这使得研究者可以在单台消费级工作站上,在几小时内完成过去需要大型计算集群耗时数天才能完成的复杂机器人控制策略训练。
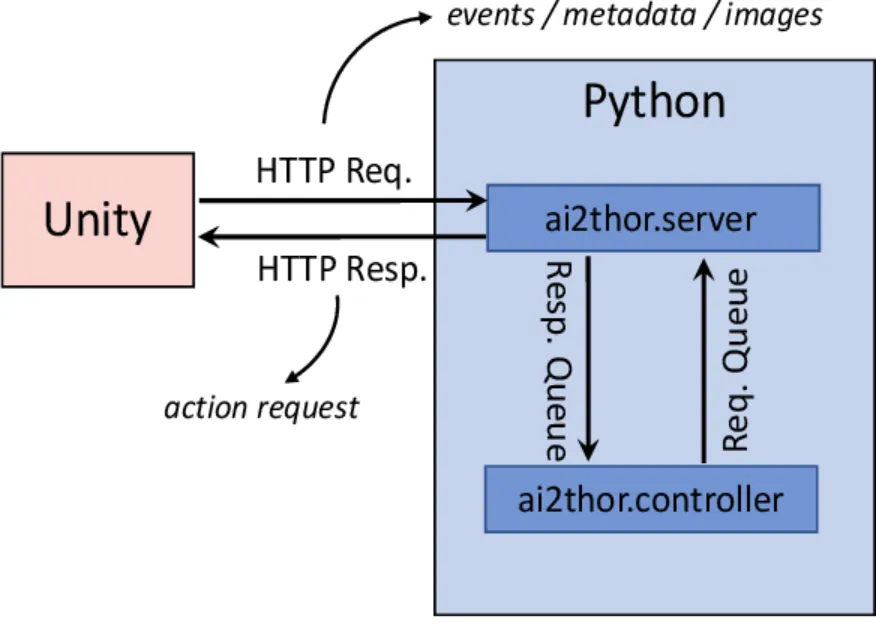
▲图6 | Isaac Gym支持的大规模并行强化学习任务示例©【深蓝具身智能】编译
07
ManiSkill2
-
迈向通用操作技能的标准化基准
-
被引量:260
随着机械臂操作研究的深入,社区迫切需要一个能够评估策略泛化能力的标准化平台。2023年发布的ManiSkill2是一个基于SAPIEN仿真器的统一基准。
ManiSkill2的主要贡献在于其对“泛化性”的系统性考察。平台提供了大量跨类别、跨几何形状的物体模型,并支持多种观测模式(如点云、RGB-D)和控制接口。
它不仅提供了高质量的演示数据集以支持模仿学习,还为不同算法在刚体、软体等多样化操作任务上的表现提供了一致的评估标准。
▲图7 | ManiSkill2基准中的多样化机械臂操作任务©【深蓝具身智能】编译
08
BEHAVIOR-1K
-
以人类需求为中心的具身基准
-
被引量:514
“我们到底希望机器人做什么”?
为了回答这一根本问题,斯坦福大学等机构在2023年推出了BEHAVIOR-1K基准。
BEHAVIOR-1K的独特之处在于其任务定义并非凭空想象,而是基于广泛的社会调查,筛选出了1000种人类最希望机器人代劳的日常活动(如清理桌面、准备食物等)。
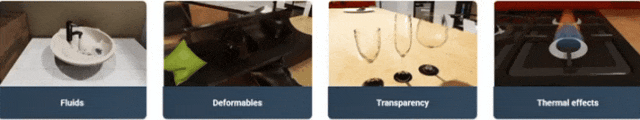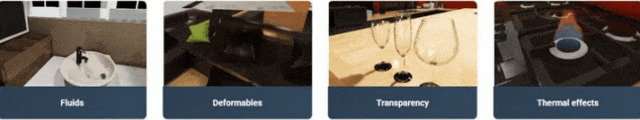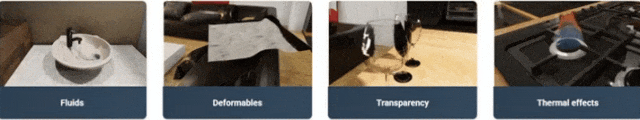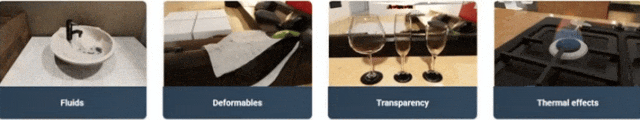
该平台在Omniverse上构建了高度逼真的物理和视觉环境,涵盖了刚体、形变物体、流体和热力学状态的模拟。它为评估具身智能体在开放世界中的综合能力提供了一个极具挑战性的目标。
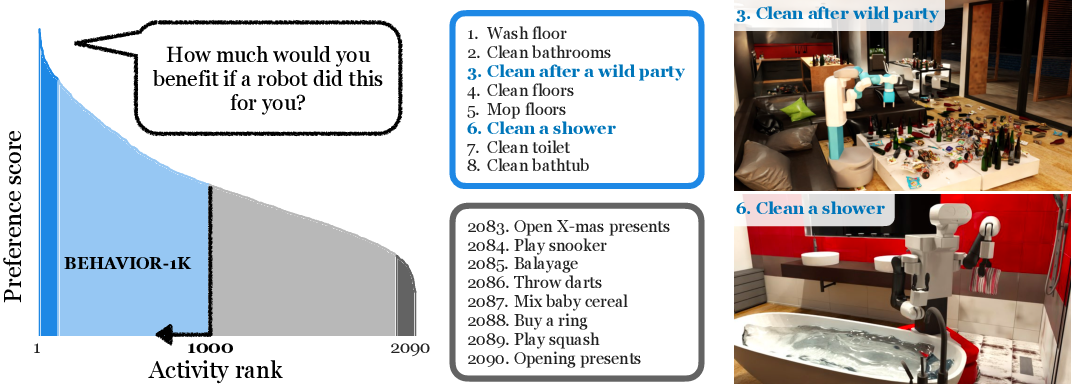
▲图8 | BEHAVIOR-1K基准中涵盖的日常活动场景©【深蓝具身智能】编译
从MuJoCo对底层物理的精确建模,到Habitat对渲染速度的极致追求;从Matterport3D与AI2-THOR对视觉与交互的早期探索,到Isaac Gym开启的大规模并行时代,再到BEHAVIOR-1K对人类真实需求的对齐。
过去十余年间,仿真平台的发展轨迹清晰地反映了具身智能研究重心的演进。
这些平台不仅为VLA和VLN等前沿方向提供了数据引擎,也加速了从仿真到现实(Sim-to-Real)的技术转化。
在未来,随着生成式模型与物理仿真的进一步融合,我们有理由相信,仿真平台将继续作为核心基础设施,推动机器人技术迈向真正的通用具身智能。
除上述本文提及的工作之外,近年来仍有大量优质研究持续涌现,例如面向自动驾驶场景的 CARLA、专注软体与形变物体仿真的 PyBullet/Flex 系列、以及面向 VLA 数据生成的 RoboGen、Genesis 等新兴平台……均在各自方向上有重要贡献。
编辑|阿豹
审编|具身君
Ref
1. MuJoCo: A physics engine for model-based control.
2. AI2-THOR: An Interactive 3D Environment for Visual AI.
3. Vision-and-Language Navigation: Interpreting visually-grounded navigation instructions in real environments.
4. Habitat: A Platform for Embodied AI Research.
5. iGibson 1.0: A Simulation Environment for Interactive Tasks in Large Realistic Scenes.
6. Isaac Gym: High Performance GPU-Based Physics Simulation For Robot Learning.
7. ManiSkill2: A Unified Benchmark for Generalizable Manipulation Skills.
8. BEHAVIOR-1K: A Benchmark for Embodied AI with 1,000 Everyday Activities and Realistic Simulation.
扫码添加阿蓝,选择想要加入的交流群即可
(按照提交顺序邀请,请尽早选择)
👇
