

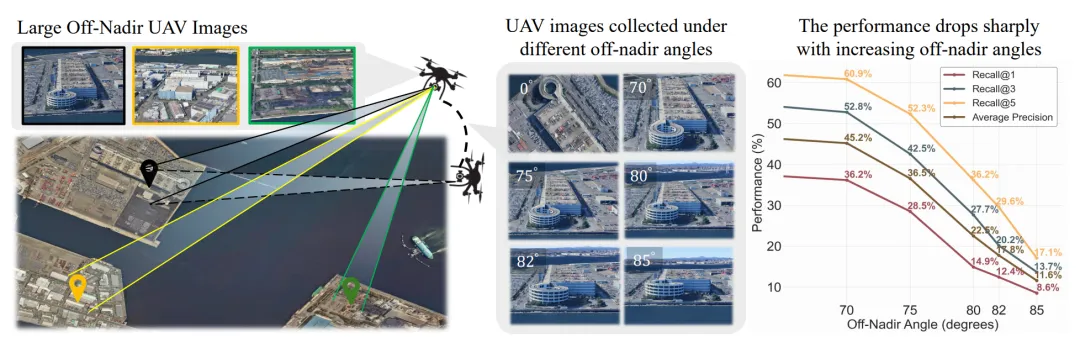
「大倾角侧视也能精准找位置!」
现有无人机-卫星跨视图地理定位数据集与算法全部瞄准天顶、近天顶俯视场景,70°以上大斜视(大Off-Nadir)实拍匹配长期处于技术空白。
应急救灾、山地勘探、近海巡检等真实任务中无人机受地形、航线限制只能侧拍,画面出现严重透视畸变、大面积遮挡,现有模型精度直接断崖下跌。
西北工业大学团队发布OffNadirLoc专用基准数据集(CVPR Findings 2026),同步配套ONLoc特征对齐框架,双创新完整解决极端斜视角下图像匹配难题:
结构感知权重过滤重复干扰区域,组级视图一致学习替代传统两两对比学习,在自研大斜视数据集与四类经典近天顶数据集均实现SOTA,且无需微调即可零样本适配陌生场景,补齐斜视角航拍地理定位的行业短板。
团队依托Google Earth 3D引擎渲染构建专用数据集,完全模拟真实侧飞无人机拍摄效果,从数据底层补齐极端斜视角评测缺失。
1.1 数据集构建规则
-
地域覆盖:全球44片独立区域,涵盖密集城区、山地、海岸、港口、机场五类典型地貌,单区域覆盖8km×6km;
-
采样规则:每区域抽取30~100处独立点位,每个点位渲染70°/75°/80°/82°/85°五档极端斜视角无人机图像,搭配对应0.5m分辨率卫星底图;
-
数据规模:9736张无人机斜向图像、1657张天顶卫星参考图;
-
划分机制:按地理区域划分训练/测试集,训练、测试无重叠地域,杜绝数据泄露,精准衡量模型真实泛化能力;
-
评测逻辑:卫星底图切割大量重叠局部切片作为图库,无人机查询图仅和部分切片重叠,采用IoU阈值判定匹配正确性,贴合真实大范围卫星检索工况。
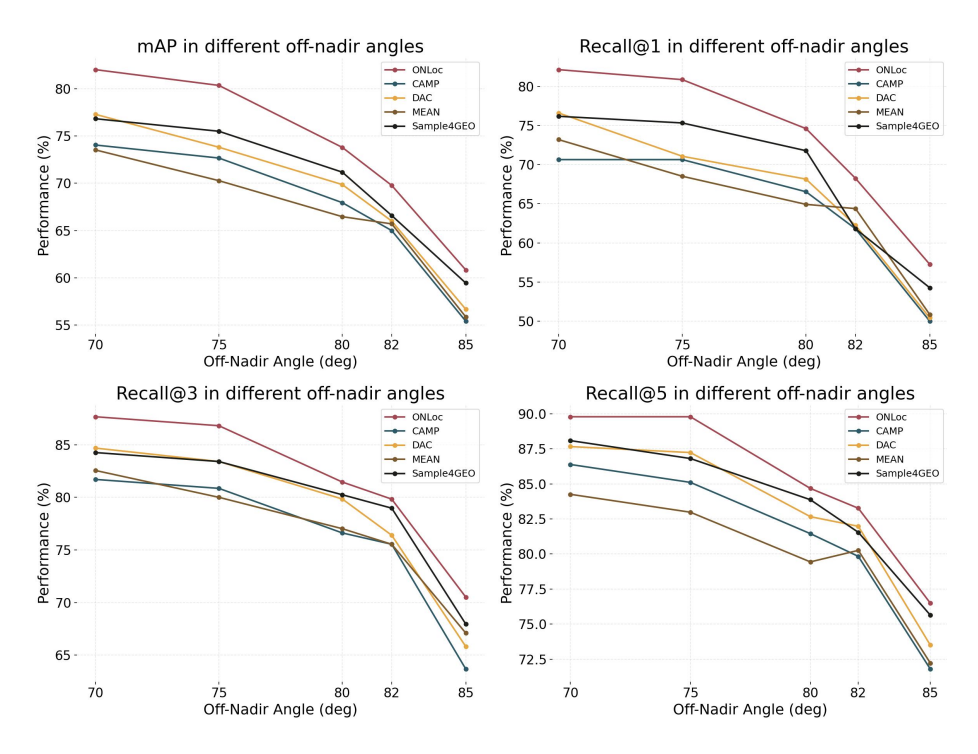
图 | 不同斜视角度下各算法mAP、Recall指标变化曲线图©【深蓝AI】编译
1.2 数据集行业价值客观评价
优势层面:是目前唯一覆盖70°以上超大斜视的标准化评测库,可统一量化各类模型抗畸变、抗遮挡能力,后续大斜视定位研究具备统一对标基准;
局限层面:全部为仿真渲染图像,无真实无人机实拍样本,仿真光影、微小地形形变和真机存在间隙,真实野外强光照、云雾遮挡场景评测存在偏差,后续仍需实景数据补充拓展。
整套框架基于ViT视觉编码器搭建,由结构感知上下文加权(SACW)、视图一致学习策略(VCLS) 两部分组成,二者互补分别解决特征冗余、多视图关联两大问题,无需复杂公式推导即可落地。
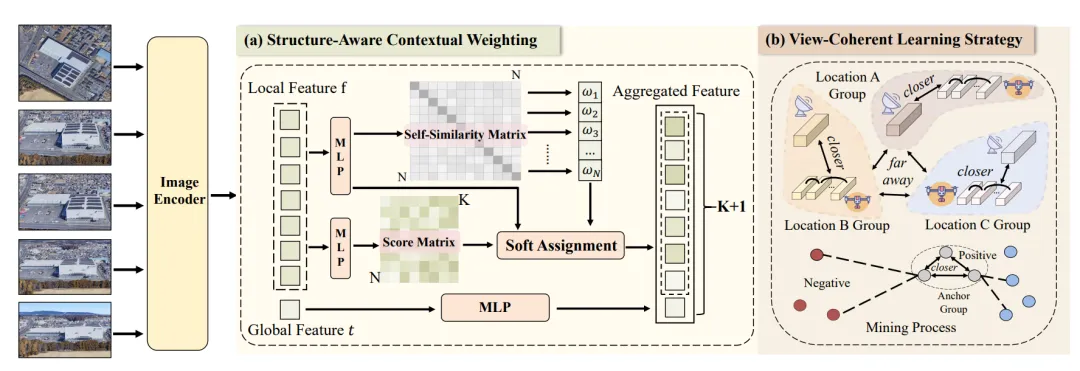
图| ONLoc算法完整网络框架示意图©【深蓝AI】编译
2.1 结构感知上下文加权(SACW):自动过滤无效重复特征
大斜视图像里道路、连片屋顶纹理高度重复,特征相似度极高,会干扰匹配;路口、建筑转角等独有几何结构才是可靠匹配依据,SACW模块通过聚类加权动态压制冗余区域。
流程拆解:
-
ViT输出全局token与海量局部空间特征,两层MLP统一映射至低维共享嵌入空间;
-
计算所有局部特征两两余弦相似度,生成冗余得分,相似度越高代表该区域重复度越高,权重越低;
-
引入K个语义聚类锚点,每个局部特征依据冗余分数做软分配,重复特征聚类贡献被大幅压缩;
-
拼接聚类表征与全局特征,生成兼顾全局语义、独有局部几何的最终图像嵌入。
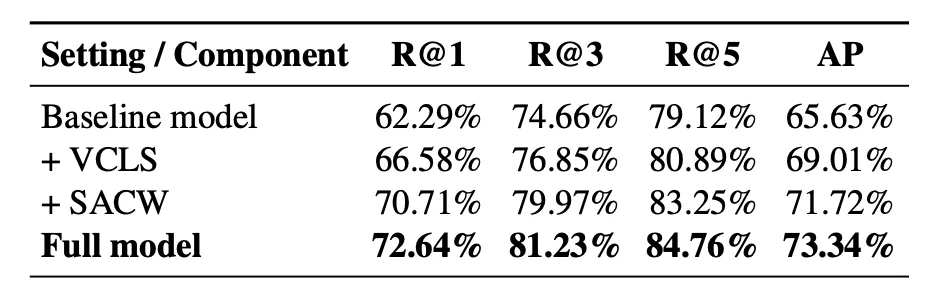
表格 | ONLoc模块消融实验结果表©【深蓝AI】编译
消融数据直观体现收益:仅开启SACW模块,基准模型Recall@1从62.29%提升至70.71%,AP上涨6.09个百分点;单独64簇聚类为最优超参,簇数过少表征不足、过多引入噪声
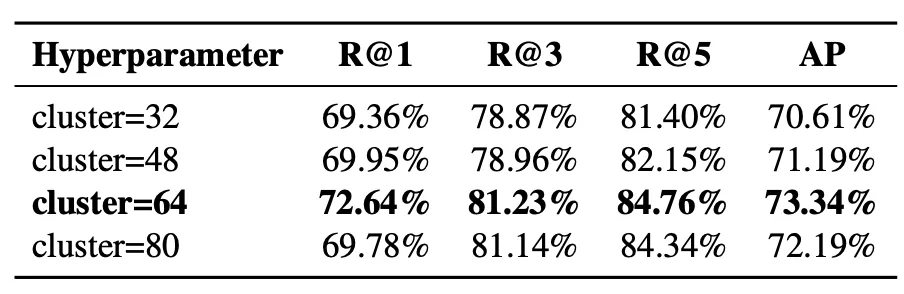
表格5 | SACW聚类超参消融对比表©【深蓝AI】编译
中立客观视角:该模块没有设计全新主干网络,属于特征后处理优化方案,轻量化、易嵌入各类现有跨定位模型,但面对完全无人工建筑的纯山地、荒漠场景,缺少稳定几何标志物时提升幅度会大幅收窄。
2.2 视图一致学习策略(VCLS):组级对比替代传统成对训练
传统方法一组卫星图仅配对单张无人机图像,VCLS彻底改变样本分组逻辑,将同一地点1张卫星图+多斜视无人机图像划为统一语义组,组内全部样本互为正样本,不同地点全部为负样本,搭配Multi-Similarity损失优化。
简化损失逻辑:对任意图像嵌入,同组所有多斜航拍、卫星特征拉近,不同地域特征强制分离;同时自动挖掘难样本,相似度偏高负样本、相似度偏低正样本增加损失权重,充分利用同一点位多视角互补信息。
消融结果:仅启用VCLS,基线Recall@1提升4.29%,AP提升3.38%;SACW+VCLS双模块组合后,Recall@1从62.29%提升至72.64%,综合指标提升超10个百分点,两大模块增益叠加无冲突。
核心优势:无需修改编码器主干,仅更换损失函数与样本分组规则,训练成本几乎无增加;局限是每组需要多张同点位斜向无人机图像,单样本点位数据训练收益微弱。
实验分为OffNadirLoc数据集本地评测、四大经典数据集零样本泛化、模块消融三大板块,不单纯罗列SOTA数值,客观说明指标适用边界。
3.1 OffNadir本地定量结果
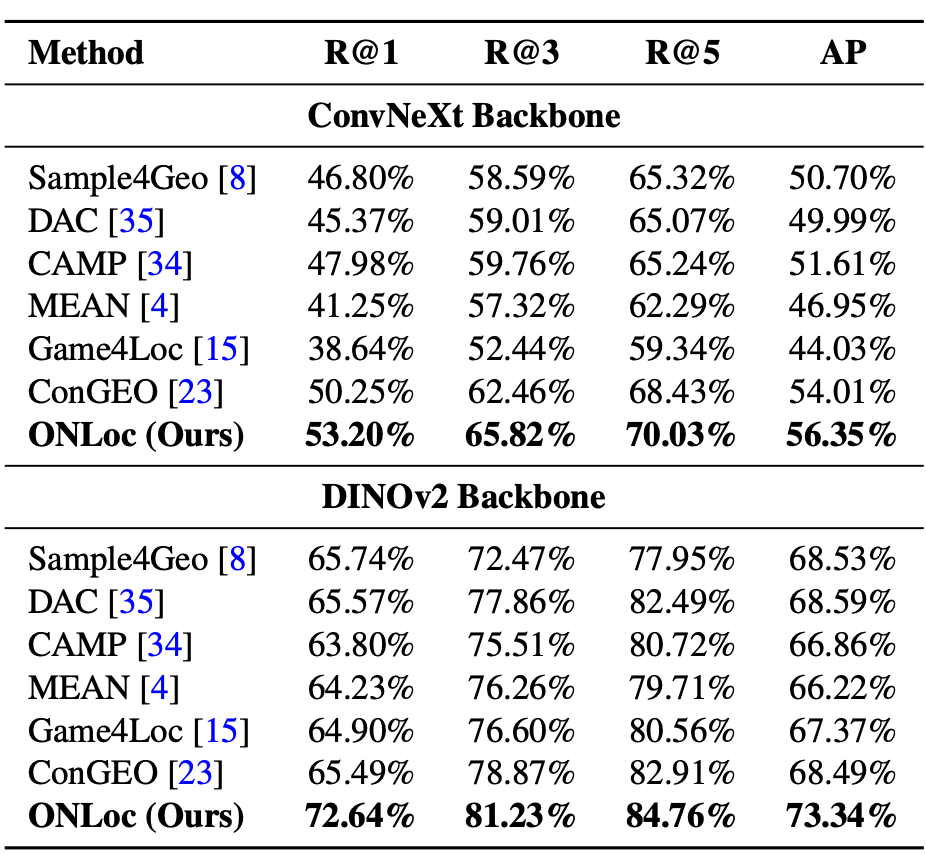
表格 | 不同骨干网络下各算法在OffNadirLoc完整指标对比表©【深蓝AI】编译
采用ConvNeXt、DINOv2两类主流骨干公平对比,DINOv2版本ONLoc Recall@1达72.64%,第二名ConGEO仅65.49%,拉开7.15个百分点,mAP高出4.85%。
3.2 跨数据集零样本迁移(核心工程亮点)
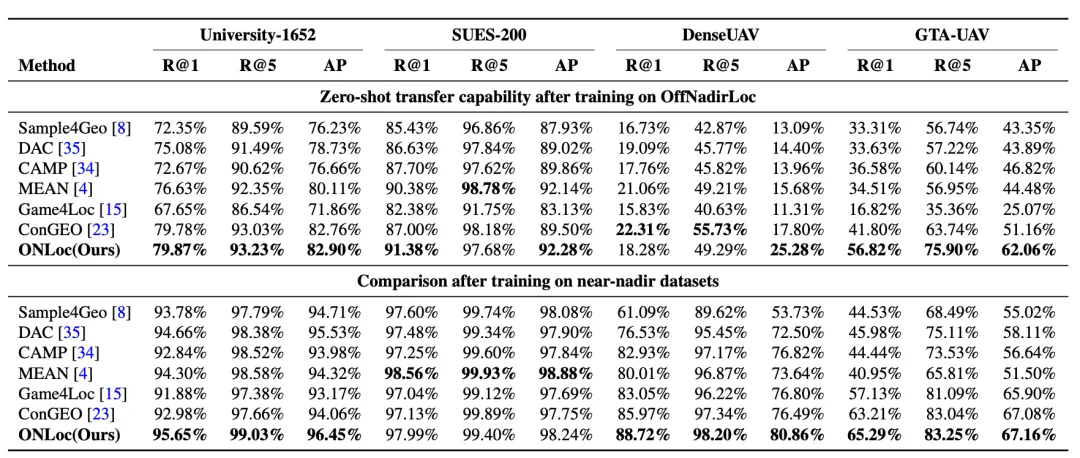
表格| 零样本/微调后四类近天顶数据集全算法对比表©【深蓝AI】
仅用OffNadirLoc大斜视数据训练,直接在University-1652、SUES-200、DenseUAV、GTA-UAV测试,无任何微调,ONLoc在绝大多数场景保持第一。
解读:在近天顶数据集同样具备竞争力,证明模型学到通用跨视图几何匹配逻辑,而非仅拟合大斜视仿真数据;但DenseUAV数据集所有算法整体精度偏低,该数据集卫星切片重叠度极高,微小像素差异即判定不匹配,属于评测规则自带难度,不能代表算法真实缺陷。
3.3 消融实验核心结论
1. SACW贡献大于VCLS:畸变场景下无效特征过滤是精度提升核心来源;
2. 聚类数64为最优平衡点,过少丢失细节、过多引入噪声;
3. 两大模块具备互补性,合并使用增益远高于单独启用。
大斜视无人机-卫星地理定位是低空应急、野外巡检刚需,但长期缺少专用评测数据集与适配算法,OffNadirLoc基准与ONLoc框架组合补齐这一行业空白。
论文没有堆砌复杂主干创新,而是从特征干扰过滤、多视图关联学习两个工程痛点切入,用轻量化可移植模块大幅提升极端斜视角下图像匹配精度,同时兼顾近天顶常规航拍场景,零样本跨域泛化能力具备实用价值。
这套方案给行业提供一条新思路:不用单纯堆叠网络深度,针对性解决视角畸变带来的特征冗余、多视图信息浪费两大实际问题,就能显著提升跨视图定位鲁棒性。后续可补充实景数据集、轻量化推理模块、多光谱遥感适配三大方向优化,进一步拓宽野外复杂环境落地能力。
编辑|小小怪博士
审核|阿蓝
Ref
论文标题:OffNadirLoc: Benchmark and Framework for Challenging UAV-to-Satellite Geo-Localization
论文链接:https://arxiv.org/pdf/2607.19951
项目链接:https://montalario.github.io/offnadirloc/
扫码添加阿蓝,选择想要加入的交流群即可
(按照提交顺序邀请,请尽早选择)
👇
