

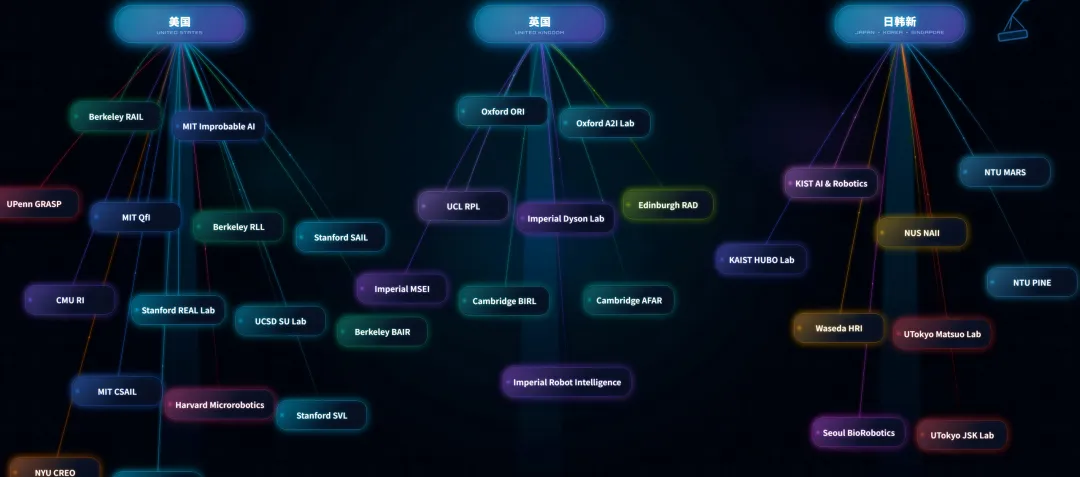
海外具身智能高校实验室有哪些?
©深蓝具身智能
本文将接续此前内容,聚焦全球科研前沿,盘点海外顶尖具身智能与机器人实验室:覆盖美国、英国、日本、韩国、新加坡、瑞士等各大高校核心实验室。
本文数据截至 2026 年 7 月,盘点不分排名先后。信息均由深蓝具身智能团队手动整理,虽经多方核对,或有疏漏之处,欢迎各位在评论区补充指正。文末可获取海外具身智能实验室全景图。
美国

视觉与学习实验室(SVL)
-
研究方向:计算机视觉、多模态融合、具身 AI、VLA 模型、遥操作、元学习
-
负责人:李飞飞
-
关联企业:World Labs
-
代表成果:World Labs「大型世界模型」(2024 年发布,支持由单张图像生成可交互漫游 3D 世界)
机器人与具身智能实验室(REAL Lab)
-
研究方向:机器人操作学习、视觉运动策略、仿真迁移
-
负责人:宋舒然(香港科技大学本科 → 普林斯顿博士 → 斯坦福助理教授)
-
代表成果:Diffusion Policy(RSS2023)、ManiWAV
人工智能实验室(SAIL)
-
研究方向:机器学习、NLP、计算机视觉、机器人
-
负责人:Carlos Guestrin(现任负责人)、前任负责人Christopher Manning(澳国立本科 → 斯坦福博士)
-
产业合作:与丰田研究院成立斯坦福-丰田中心(SAIL-Toyota Center for AI Research)
-
代表成果:Stanford CoreNLP
大规模机器人交互智能实验室(IRIS Lab)
-
研究方向:机器人学习、元学习、具身智能、机器人遥操作、视觉运动策略
-
负责人:Chelsea Finn(MIT 本科 → UC Berkeley 博士,斯坦福计算机 / 电气工程助理教授)
-
关联企业:Pi(Physical Intelligence,联合创始人)
-
代表成果:ALOHA / Mobile ALOHA、MAML

计算机科学与人工智能实验室(CSAIL)
-
研究方向:智能交通、计算机视觉、机器人、AI 应用
-
负责人:Daniela Rus(爱荷华大学本科 → 康奈尔大学硕博,CSAIL 主任)
-
关联企业(联合创办,CSAIL 衍生):Liquid AI、Themis AI、Venti Technologies
求索智能中心(Quest for Intelligence, QfI)
-
研究方向:智能本质探索、具身智能 / 机器人、认知科学、感知智能
-
负责人:James DiCarlo
-
产业合作:2018年,MIT Quest for Intelligence(MIT IQ)宣布中国AI企业【商汤科技】成为其全球首家联盟企业。
Improbable AI Lab(隶属 CSAIL)
-
研究方向:运动智能、足式机器人、具身控制、机器人学习
-
负责人:Pulkit Agrawal(印度理工坎普尔本科 → UC Berkeley 博士,MIT CSAIL 副教授,IROS 青年奖得主,运动控制与机器人学习专家)
-
关联企业:Eka Robotics(联合创始人)
-
代表成果:DribbleBot 足式机器人

机器人研究所Robotics Institute (RI)
1979 年成立,世界首个机器人研究所
-
研究方向:机器人操作、足式机器人、机器人学习、SLAM 规划、多智能体
-
核心 PI:Matthew Mason(机器人操作先驱)、Howie Choset(蛇形机器人 / 运动规划)、David Held(机器人学习 / 柔性物体操作)、Abhinav Gupta、Deepak Pathak、Zachary Manchester(足式机器人最优控制)、Christopher Atkeson
-
关联企业:宾通智能(龚超慧)、星猿哲 XYZ Robotics(周佳骥)、木牛机器人(罗瑞琨)、Skild AI(Abhinav Gupta、Deepak Pathak 联合创办)
-
代表作:蛇形机器人(Howie Choset)、HERB 服务机器人等奠基性系统;并孵化 Skild Brain 通用机器人大脑

人工智能研究实验室BAIR
-
研究方向:机器人学习、强化学习、计算机视觉、自然语言处理
-
负责人:Pieter Abbeel(机器人学习实验室 RLL 主任、BAIR 联合主任)
-
关联企业:Covariant(仓储机器人 AI)
-
代表成果:Soft Actor-Critic
机器人学习实验室(RLL,隶属BAIR)
-
研究方向:机器人学习、离线强化学习、VLA、灵巧操作
-
负责人:Pieter Abbeel
-
代表成果:TRPO、Hindsight Experience Replay (HER)
机器人学习实验室(RAIL,隶属BAIR)
-
研究方向:机器人学习、离线强化学习、VLA、灵巧操作
-
负责人:Sergey Levine
-
代表成果:Bridge 数据集(BridgeData V2)

具身智能实验室Embodied AI Lab(SU Lab)
-
研究方向:计算机视觉、计算机图形学、机器人学、三维场景感知与交互
-
负责人:Hao Su(苏昊,北航计算机本科,2018 年斯坦福计算机博士;UCSD 计算机工程副教授、实验室主任)
-
产业转化:联合创立具身智能机器人企业 Hillbot 并担任 CTO

-
成立于 1979 年,视觉、感知、控制系统、自动化和机器学习方面的基础研究。 -
负责人:Vijay Kumar(博士毕业于美国俄亥俄州立大学。) -
产业孵化:自主空中机器人公司Exyn Technologies、四足机器人企业 Ghost Robotics

机器人与具身智能研究中心(CREO, Center for Robotics and Embodied Intelligence)
-
研究方向:机器人灵巧操作、多感官感知融合、复杂环境自主导航、城市场景移动机器人
-
负责人:Ludovic Righetti
-
多个研究小组:AI4CE Lab、Applied Dynamics and Optimization Laboratory、EMERGE Lab、Riviere Robot Lab等

微机器人实验室(Microrobotics Lab)
-
研究方向:微机器人、仿生设计、软体机器人、微制造
-
负责人:Robert J. Wood(加州大学伯克利硕博)
-
代表成果:RoboBee 微型飞行机器人 + Octobot 全软体自主机器人(首款全软体机器人)

机器人感知与学习 Robot Perception and Learning Lab (RPL)
-
研究方向:机器人感知‑动作闭环、具身 AI 计算框架、通用机器人自主性
-
负责人:Yuke Zhu
-
产业合作:联合领导英伟达 GEAR(Generalist Embodied Agent Research) 团队
-
代表成果:robosuite等

机器人感知、交互和学习实验室(RoboPIL)
-
研究方向:结构化世界模型、多模态感知
-
负责人:Yunzhu Li(北京大学 → MIT;曾担任伊利诺伊大学香槟分校计算机科学系的助理教授、斯坦福大学视觉与学习实验室(SVL)担任博士后研究员)
-
代表成果:PhysTwin、Tool-as-Interface等
机器人操作与移动(ROAM Lab)
-
研究方向:复杂运动技能(如灵巧操作或蛇形运动)的学习与控制、触觉感知与本体感觉、摩擦接触问题建模等
-
负责人:Matei Ciocarlie
-
代表成果:ReactEMG Stroke
英国

仿生机器人实验室(BIRL, Bio-Inspired Robotics Laboratory)
跨剑桥工程系、东京大学精密工程系双分支实验室
-
研究方向:生物启发智能与具身 AI、仿生机器人运动与动力学控制、自修复软体机器人材料、人机物理交互、穿戴仿生设备
-
负责人:Fumiya Iida(飯田史也,东京科学大学机械工程本硕,苏黎世大学信息学博士;剑桥机器人教授、东京大学精密工程系教授,BIRL 双分支总负责人)
情感智能与机器人实验室(AFAR, Affective Intelligence and Robotics Lab)
-
研究方向:计算机视觉、信号处理、机器学习、多模态交互和人机交互等
-
负责人:Hatice Gunes(博士毕业于澳大利亚悉尼科技大学 UTS,剑桥 AFAR 实验室主任)

机器人研究所(ORI)
-
研究方向:机器人抓取操作、足式机器人、野外自主系统、机器人感知、空间定位、机器人世界模型、具身学习
-
负责人:Nick Hawes
-
概况:英国顶尖机器人研究集群之一,研究覆盖空中机器人、操作抓取、地面自主导航
应用人工智能实验室(A2I Lab, 隶属ORI)
-
研究方向:机器人感知、解释、行动、导航、协调和协作能力 -
负责人:Ingmar Posner(博士毕业于牛津大学) -
产业孵化:Oxbotica(现已更名为 Oxa)

戴森机器人实验室(Dyson Robotics Lab)
-
研究方向:机器人视觉、视觉 SLAM、实时三维定位感知、家用机器人感知系统
-
负责人:Andrew Davison(牛津本博,帝国理工"机器人视觉"讲席教授)
-
实验室概况:2014 年戴森与帝国理工共建,视觉 SLAM、实时 3D 感知领域权威平台;戴森 360 Eye 扫地机器人视觉导航技术源自团队前期长期校企合作,实验室持续迭代下一代机器人感知技术
机器人智能实验室(Robot Intelligence Lab)
-
研究方向:认知机器人、神经机器人、具身认知、仿人机器人、脉冲神经网络
-
负责人:Petar Kormushev
-
研究主线:依托类脑计算提升自主机器人认知与运动能力,研究神经动力学、类脑智能在机器人系统落地
多尺度具身智能实验室(MSEI Lab, Multi-Scale Embodied Intelligence Lab)
-
研究方向:跨尺度可信具身智能,融合机器学习、多模态感知与机器人技术
-
负责人:Dandan Zhang(帝国理工 MRes、帝国理工计算系博士)

机器人感知与学习实验室(RPL Lab)
-
研究方向:机器人感知、机器人学习算法、移动机器人导航、多关节机械臂操作、足式机器人运动规划
-
负责人:Dimitrios Kanoulas(希腊帕特拉斯大学本科,美国东北大学计算机硕博,UCL 机器人与 AI 教授、RPL Lab 主任)

鲁棒自主与决策组(RAD)
-
研究方向:机器人学习、不确定性自适应控制、人机交互、具身决策、灵巧操作
-
负责人:Subramanian Ramamoorthy
-
代表成果:“Disentangled Relational Representations for Explaining and Learning from Demonstration”(CoRL 2019 最佳论文 runner-up)
日本

情报系统工学实验室(JSK Robotics Laboratory)
-
研究方向:人形机器人、全身智能行为、感知 - 规划 - 学习一体化、物理环境交互理解
-
负责人:Okada,Kei
-
代表成果:Kengoro「会出汗」的肌肉骨骼人形(IROS 2016 最佳应用论文)
Matsuo Lab
-
研究方向:物理 AI(Physical AI)、世界模型、VLA 视觉语言动作架构、机器人基础模型、具身智能
-
负责人:松尾丰(松尾豊)

人形机器人研究所(HRI)
-
研究方向:双足运动控制、仿生力学、情感人机交互、人 - 机器人共生系统沿革
-
代表成果:1973 年 WABOT-1(世界首台全尺寸人形机器人);WABIAN 系列双足人形机器人、KOBIAN 情感表达人形机器人。
韩国

人形机器人研究中心(HUBO Lab)
-
研究方向:人形机器人系统、双足行走控制、机器人一体化硬件设计
-
创立者 / 初代负责人:吴俊昊(Jun-Ho Oh,延世大学本硕 → UC Berkeley 博士)
-
关联衍生企业:Rainbow Robotics(韩国 KOSDAQ 上市,韩国第一家上市的机器人企业)
-
代表成果:HUBO 系列人形机器人;DRC-HUBO(夺得 2015 DARPA 机器人挑战赛总冠军)

生物机器人实验室
-
研究方向:软体仿生、可折叠机器人、机器人抓取、具身机制
-
负责人:Kyu-Jin Cho(赵圭镇,首尔大学→MIT 博士,哈佛博士后)
-
代表成果:折纸软体机器人

AI 与机器人研究所
-
研究方向:人形机器人、物理 AI、医疗外骨骼
-
合作企业:与 LG 电子、LG AI 研究院联合开发通用人形机器人 KAPEX
-
代表成果:MAHRU 系列(2005)、KAPEX 外骨骼
新加坡

多模态具身 AI 与机器人系统实验室(MARS)
-
研究定位:构建可靠的具身智能(reliable embodied intelligence),探索多模态感知与大模型赋能机器人、物理智能系统与 AIoT
-
负责人:Jianfei Yang(中山大学本科 → NTU 博士;连续入选斯坦福全球前 2% 顶尖科学家榜单)
-
产学研合作:2026年4月,与 ROKAE Robotics(珞石机器人)共建 NTU-ROKAE 具身智能联合创新中心
-
研究目标:构建能够像人类一样感知物理世界并与之交互的具身智能体,以便机器人能够协助日常生活中的每个人实现复杂的人类需求。 -
负责人:Ziwei Wang(博士毕业于清华大学、卡内基梅隆大学机器人研究所的博士后研究员)

人工智能研究所(NAII)
-
研究方向:基础 AI、机器人 / 具身、AI for Science、AI 社会影响与治理
-
负责人:Mohan Kankanhalli
瑞士

机器人系统实验室(RSL)
-
研究方向:腿式机器人、足式控制、四足 ANYmal、空中物理交互
-
负责人:Marco Hutter
-
关联衍生企业:ANYbotics(ETH 实验室衍生,Marco Hutter 联合创办)
-
代表成果:ANYmal 系列四足机器人、全身模型预测控制(Whole-Body MPC)、Swiss-Mile 轮腿混合机器人

学习算法与系统实验室(LASA Lab)
-
研究方向:示教学习 (LfD)、运动技能学习、柔顺 / 软体机器人、人机协作
-
负责人:Aude Billard(EPFL 教授,示教学习 / LfD 权威)
加拿大

机器人视觉与学习实验室Robot Vision & Learning Lab(RVL)
-
研究方向:机器人学习、三维感知、不确定性规划与运动控制、自主系统、机器人安全学习
-
负责人:Florian Shkurti
-
产学研协同平台:Vector Institute

机器人实验室(PRIME)
-
研究方向:机器人操作、仿生灵巧手、技能模仿、软硬混合手
-
负责人:Chao Liu(宾大博士 → MIT 博士后)
澳大利亚

-
研究方向:机器人视觉、野外自主机器人、视觉伺服、具身感知、农业机器人
-
首任负责人:Peter Corke
-
定位:澳大利亚具身感知与机器人视觉核心研究阵地
荷兰

认知机器人学组(CoR, Cognitive Robotics)
-
研究方向:机器人学习、双臂操作、软体机器人、人机协作
-
负责人:Martijn Wisse
挪威

自主机器人实验室(Autonomous Robots Lab)
-
研究方向:韧性机器人统一自主架构、极端复杂环境自主机器人、多载体机器人感知与导航
-
负责人:Kostas Alexis
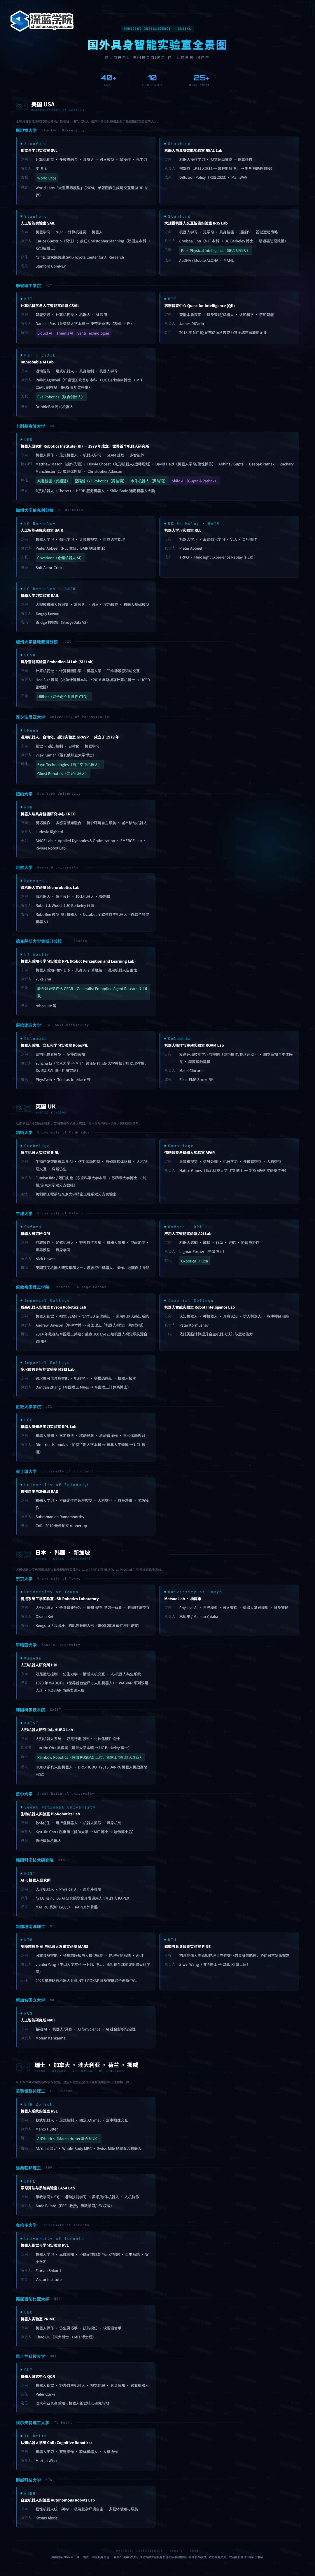
数据截至 2026 年 7 月 · 排名不分先后 · 信息来源:公开报道 & 实验室官网©【深蓝具身智能】整理
国内篇:独家 | 50 所国内具身智能实验室盘点(附全景图)
编辑|小小怪博士
审编|具身君
扫码添加阿蓝,选择想要加入的交流群即可
(按照提交顺序邀请,请尽早选择)
👇
