

「鱼眼标定翻车根源找到了!」
车载环视、无人机全景、VR全景设备普遍搭载多鱼眼相机,但行业长期存在一个工程痛点:同样一套标定流程,窄视场相机一次就能跑完,换成220°、240°超广角鱼眼,十次标定七八次直接优化发散、参数失效。
主流工具Kalibr常年受这个问题困扰,大量工程师只能反复重拍标定素材、反复调采集轨迹,研发成本居高。
港科大沈劭劼团队推出CO-Calib标定插件框架,跳出传统“优化求解器”思路,反向从观测质量失效根源拆解标定崩溃机理,仅作为前置数据处理模块兼容所有现有标定管线,仿真多鱼眼场景标定成功率从68.1%暴涨至99.3%,六目鱼眼这类极端设备也能稳定输出高精度内外参。
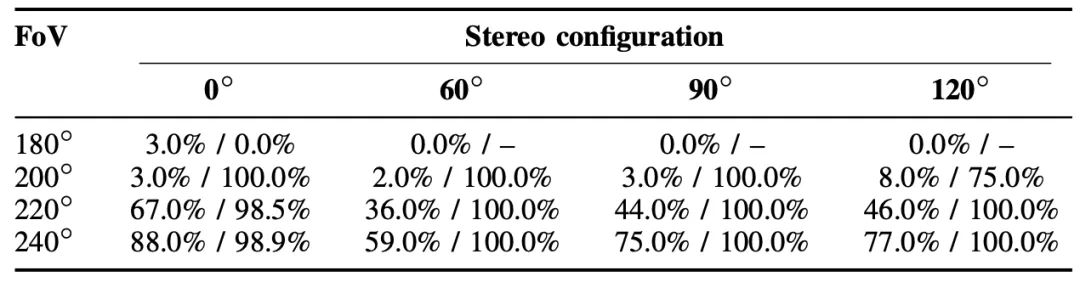
图 |不同视场、双目夹角下Kalibr原始标定失败率表©【深蓝 AI】编译
此前行业解决鱼眼标定失败,思路基本局限在两个方向:
一是提升角点检测器精度,保证图像边缘畸变区域也能提取足够标定点;二是强制要求拍摄素材均匀铺满整张图像,保证观测分布均衡。大家默认“角点少、分布偏”是标定崩溃的核心,但论文通过16组受控仿真实验推翻了这两个固有认知。
团队搭建完整对照实验:4种双目夹角(0°/60°/90°/120°)搭配4档视场(180°/200°/220°/240°),每种配置生成100组标定序列,分别用传统几何检测器、完整真值点集两组数据跑Kalibr基准标定。
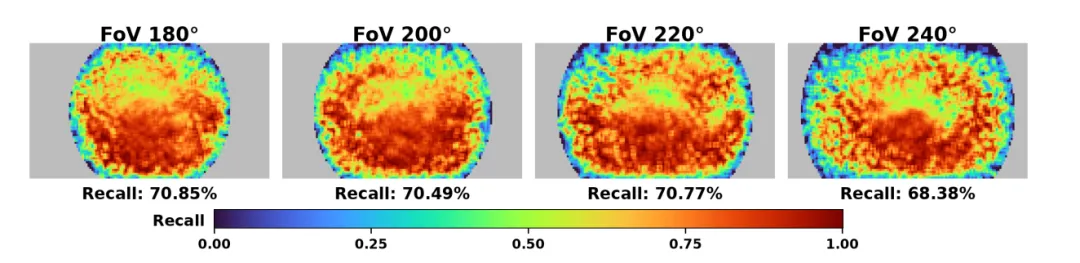
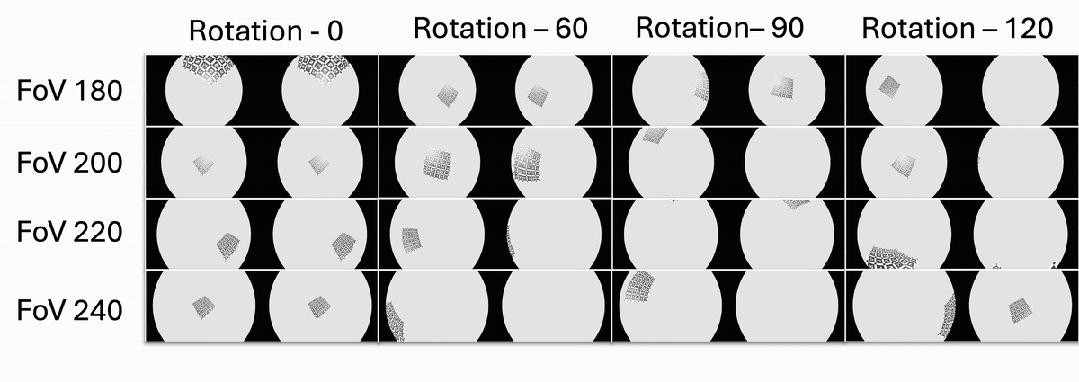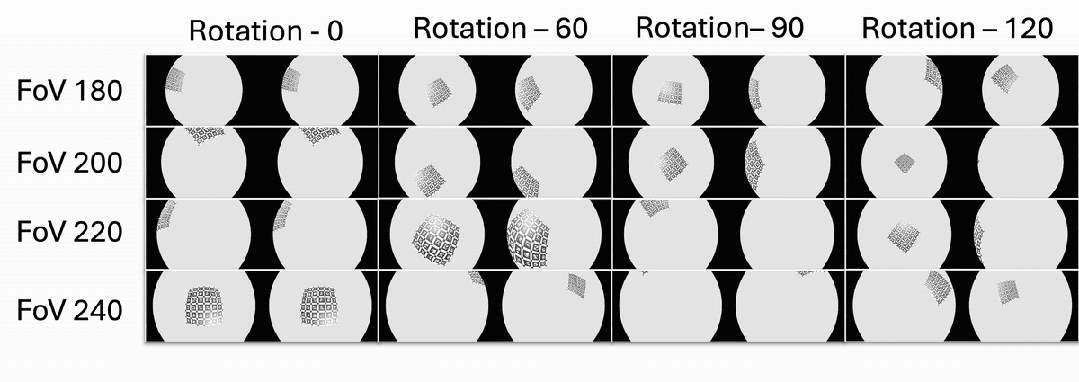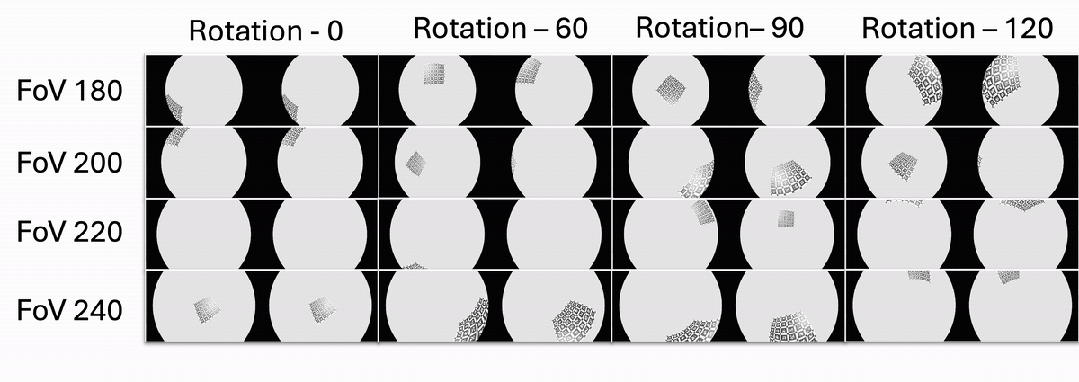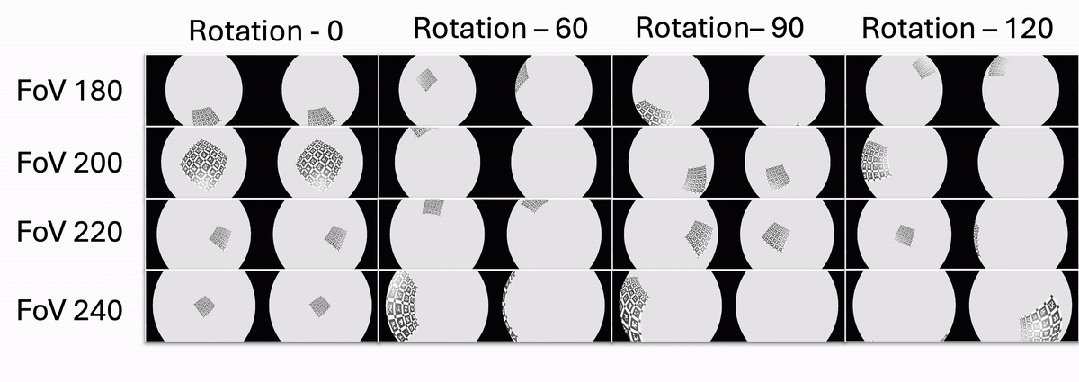
图 | 基于几何结构的检测器在鱼眼图像中的召回率退化©【深蓝 AI】编译
1、误区1:边缘角点缺失是主因
如果边缘观测不足导致标定失效,直接使用无缺失真值标定点,成功率理应大幅提升,但实验结果完全相反:
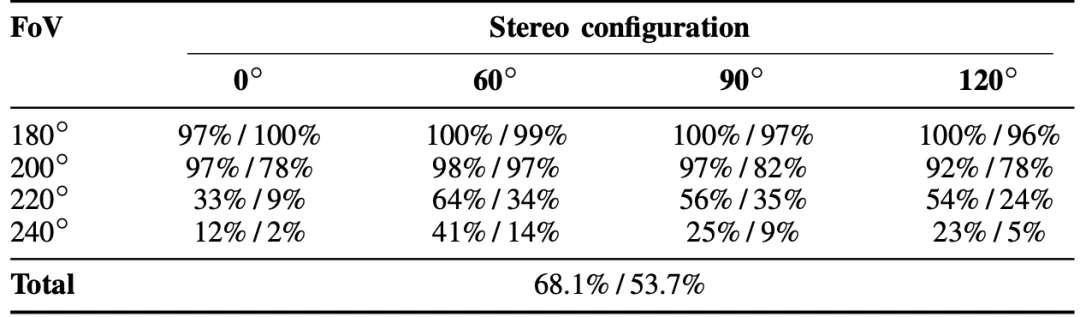
图 | 几何检测器vs真值观测 全场景标定成功率对比表©【深蓝 AI】编译
全局总成功率从几何检测的68.1%,下跌至真值观测的53.7%。哪怕图像每个角落都有充足标定点,超大视场鱼眼依旧大概率标定失败。这直接证明:检测器召回率低只是次要问题,并非崩溃根源。
2、误区2:图像观测分布不均导致优化发散
团队量化成功/失败序列的图像点数量差、空间分布距离,对比随机打乱分组后的基准,所有工况下最大仅 0.13 个百分点。
简单说:标定成功和失败的素材,在图像点数量、空间分布上几乎没有区别。哪怕分布完全均匀,依旧会出现大量标定崩溃案例,全局分布失衡也不是核心矛盾。
3、真正核心故障:内参初始化病态耦合
论文通过Schur补求解相机参数条件数 量化初始化病态程度,数值越大代表焦距尺度与鱼眼畸变投影参数耦合越严重。
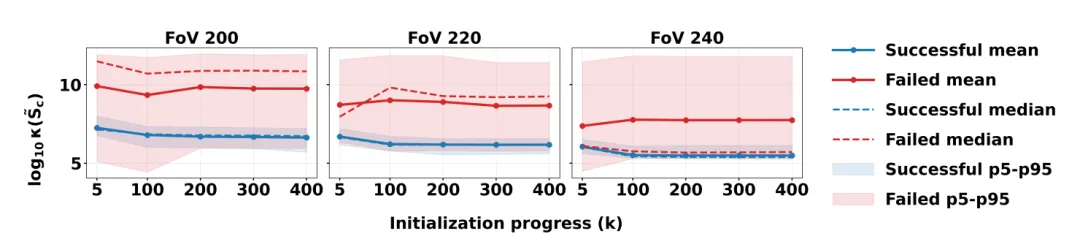
图 | 成功/失败序列初始化条件数变化曲线©【深蓝 AI】编译
所有失败标定流程,在逐帧初始化阶段的条件数显著高于成功案例。底层逻辑很好理解:鱼眼投影模型是非线性极强的函数,图像径向覆盖范围狭窄时,焦距f和畸变形状参数会产生高度线性相关。
举个通俗例子:仅拍摄画面中心区域,调大焦距和调大畸变系数能得到几乎一样的图像投影结果,优化器无法区分两个参数,线性更新矩阵严重病态,直接发散。只有完整覆盖从中心到图像边缘的大范围径向观测,才能解耦两组参数。
这是所有超广角鱼眼标定的底层先天缺陷,也是此前所有工具都没能针对性解决的盲区:标定好不好,核心看观测能否解耦内参,而非点多不多、匀不匀。
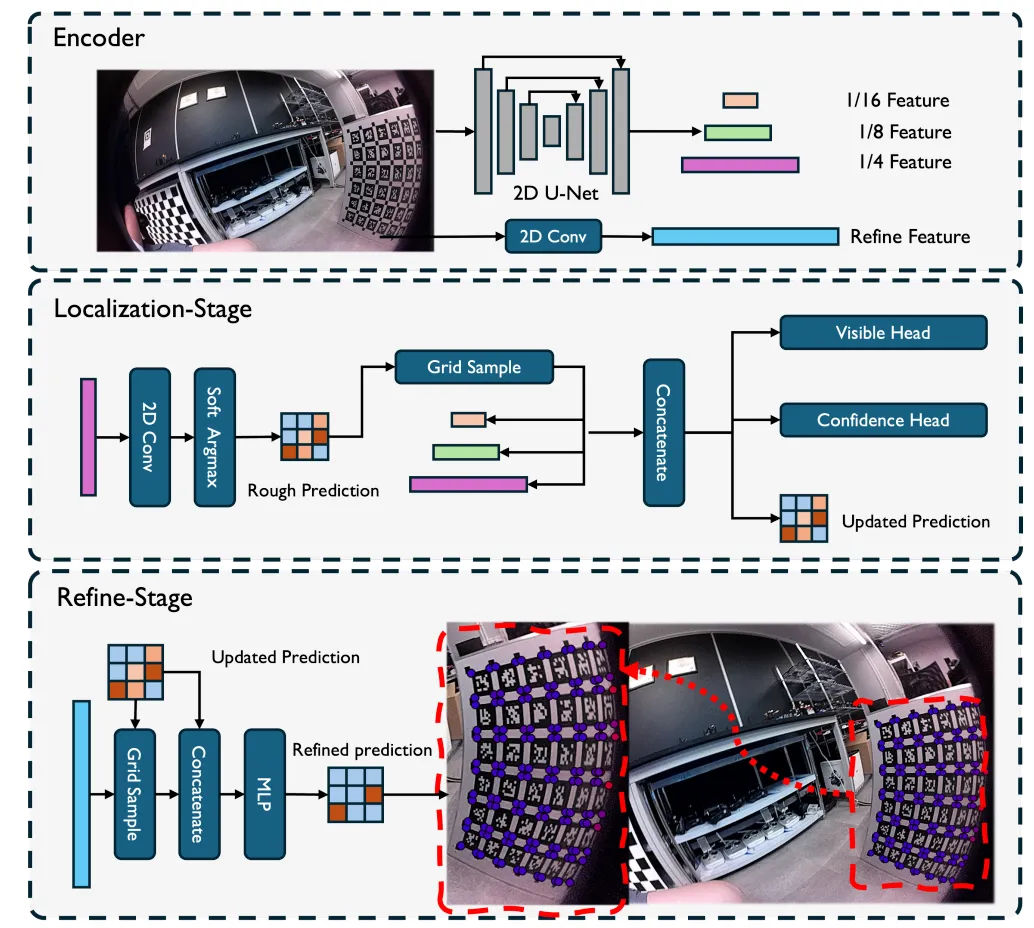
图 | CO-Calib整体框架流程图©【深蓝 AI】编译
CO-Calib定位是插件式标定数据构建框架,不改动现有BA优化后端、不修改鱼眼相机模型,只在标定输入素材前做两步处理:基于学习的高精度标定板检测器、误差导向智能帧筛选器,三步分层筛选标定帧,自动生成解耦内参、多相机共视约束素材。
2.1 基于物理仿真的学习型标定板检测器
传统Harris、亚像素几何检测器在鱼眼边缘严重畸变区域召回率暴跌,240°视场下召回仅68.38%,定位误差0.85px。
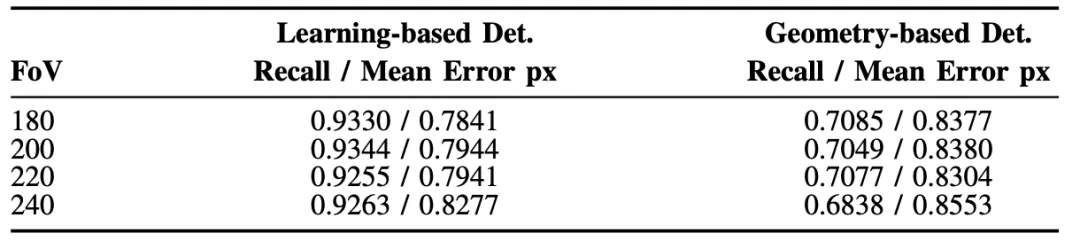
图 | 几何检测器vs学习检测器 各视场召回与定位误差表©【深蓝 AI】编译
自研检测器采用U-Net多尺度编码器+浅层细节分支,搭配粗-中-细三级角点预测,同时输出可见度、置信度辅助监督。训练放弃人工采集海量畸变标定图,采用在线物理仿真管线:随机生成标定板位姿、随机鱼眼内参渲染图像,同步生成真值角、可见标签,数据量不受硬件限制,完美覆盖全畸变场景。
2.2 误差导向三层帧选择器(框架核心创新)
检测器输出全部有效帧后,不会全部喂给标定,而是依靠两个量化指标筛选优质素材,分三步构建标定序列,彻底解决焦距-畸变耦合问题。
1. 锚点帧初选(解耦内参核心)
-
引入两个打分指标:投影各向同性得分 :单应矩阵奇异值比值,数值越高标定板姿态越标准,位姿估计越稳定;
-
定向径向跨度得分 :衡量标定板在图像径向覆盖宽度,高分代表从中心延伸到画面边缘,能直接打破焦距与畸变参数耦合。
2. 只有两项指标达标帧才作为初始化锚点,优先放入标定序列,保证内参初始化阶段条件数保持低值,从根源杜绝病态更新。共视帧补充(多相机外参约束)
3. 筛选多相机同步采集、每台相机都满足径向跨度门槛的帧,提供充足跨相机匹配约束,大幅提升双目/多目外参精度。单目补全帧填充
剩余低质量单目帧少量补充,填补图像局部观测空白,用于后续精细化优化,不会干扰初始化稳定性。
对比实验很直观:同等数量随机帧的标定成功率仅30.9%,经过三层筛选后直接提升至99.3%,证明帧筛选的增益和素材总量无关,关键是观测的径向覆盖质量。
3.1 仿真多鱼眼基准量化结果
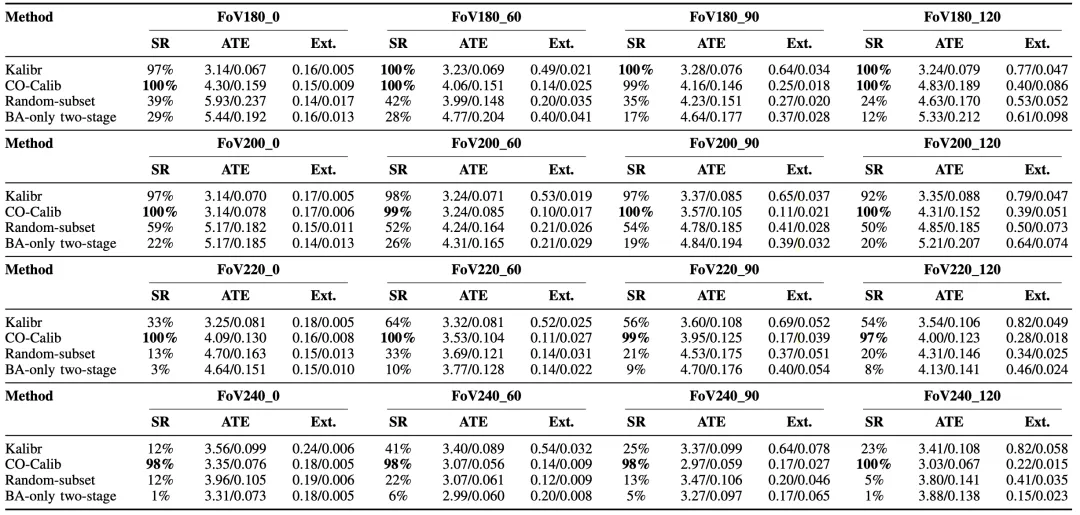
图 | 全仿真场景标定成功率、外参误差汇总表©【深蓝 AI】编译
全16种双目配置,Kalibr全局成功率68.1%,CO-Calib达到99.3%;外参平移误差从0.54mm降至0.18mm,旋转误差从0.029°降至0.021°。
值得注意:部分工况下CO-Calib轨迹平均误差ATE略高于Kalibr,原因是筛选后帧总量更少,但不影响核心内外参精度,工程上内外参才是感知核心,单帧轨迹误差属于次要指标。
-
两组消融实验验证模块价值:随机帧替换筛选帧:成功率暴跌至30.9%,证明径向导向选帧是核心增益;
-
移除完整三阶段初始化,仅使用单轮BA优化:成功率仅13.5%,说明稳定初始化是多鱼眼标定不可或缺的环节,后端优化无法弥补病态初始值带来的偏差。
3.2 真实硬件实测:双目鱼眼+六目全景两套设备
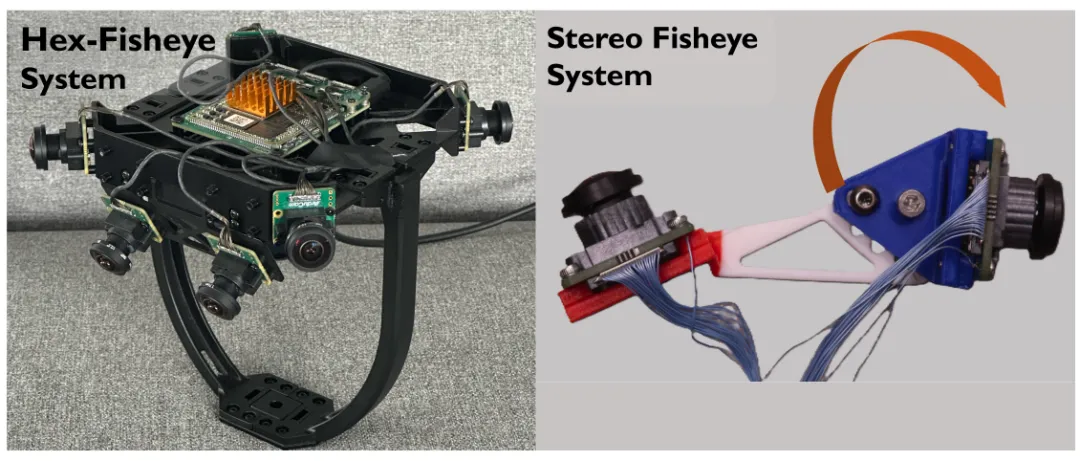
图 | 实机测试设备示意图:多目鱼眼双目系统、六目鱼眼全景设备©【深蓝 AI】编译
实机实验不提供真值内外参,采用多次标定外参标准差作为评价指标,标准差越小代表标定复现性、鲁棒性越强。
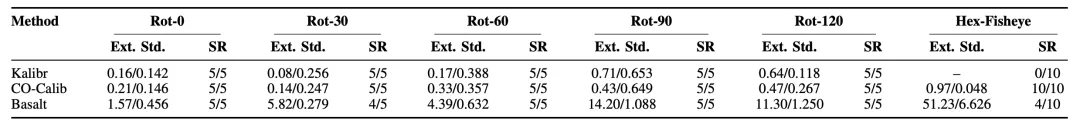
图 | 实机多组重复标定外参标准差对比©【深蓝 AI】编译
-
各类夹角双目鱼眼:CO-Calib外参波动和Kalibr基本持平,差距极小;
-
六目鱼眼极端设备:Kalibr全部10组标定全部失败,CO-Calib10组全部成功,旋转、平移标准差极低,是现有工具完全无法覆盖的场景。
这也是该框架最大工程价值:车载6目环视、无人机全景这类超多鱼眼设备,传统标定工具极易崩溃,CO-Calib可以稳定完成整套标定流程。
过去行业解决鱼眼标定,一直在优化器、检测算法两头发力,但始终忽略“径向观测不足导致内参耦合”这一核心失效机制。
CO-Calib跳出改良求解器的固有思路,通过失效导向的系统性拆解,精准定位标定崩溃根源,以轻量化插件方案改造输入观测数据,低成本、无侵入地把多鱼眼标定鲁棒性提升到新高度。
对于自动驾驶环视、全景无人机、多目机器人感知的研发与产线标定来说,这套开源框架是极具实用价值的落地方案,尤其是超大视场、多镜头组合这类传统工具频频翻车的硬件平台,能直接解决长期存在的标定不稳定痛点。
未来可拓展方向:适配无靶标标定、轻量化在线版本,进一步拓宽实时设备使用场景。
参考论文
论文标题:Observation Quality Matters: Robust Multi-Fisheye Calibration via Failure-Oriented
论文作者:Peize Liu, Zhe Tong, Chen Feng, Shaojie Shen;其中Chen Feng(冯宸博士)为通讯作者。
论文链接:https://arxiv.org/pdf/2607.05777
项目开源地址:https://peize-liu.github.io/CO-Calib-IO/
扫码添加阿蓝,选择想要加入的交流群即可
(按照提交顺序邀请,请尽早选择)
👇
