

具身智能时代:流形是某一类「生存底线」。
大家好,这里是【深蓝具身智能】。
本文出自我们公众号开设的新专栏——《具身智能基础》。
这是本栏目下的第三篇文章,我们来聊聊【黎曼流形与切空间】,全文近 8000 字,建议收藏阅读。
你的订阅和收藏,将支持我们把这件事持续做下去✨
老规矩先聊点背景,过去我们做定位、做车辆控制时,状态空间是相对规整的,用四元数归一化、欧拉角小角度近似就能过得去。
那时候,流形基本仅用于SLAM后端优化等一些小众场景,属于提升精度的小加分项。
但在具身智能里,就过不去了,「流形」成必需品了。
原因很直接:任务的复杂度出现了质变,逼着我们不再绕开几何本质。
因此,本文不打算停留在概念介绍层面。我们希望能通过关键数学公式,立足工程实操场景,将黎曼流形与切空间的意义、关联及应用价值一次性讲清楚。
同时,延展聊聊它如何渗透具身智能各项前沿技术(运动控制、强化学习、世界模型)的细枝末节里。
在具身智能技术快速迭代的今天,传统欧氏空间的线性近似方法已难以满足复杂物理世界的建模需求。黎曼流形与切空间作为描述弯曲空间的核心数学工具,正从理论研究走向工程实践。
为什么不能用普通欧式空间建模具身运动?
日常接触的平面坐标系、三维空间都是欧式空间 ,核心特点是平直、无约束、可线性叠加
——可以用一个字 「方」 来形容。
在这个空间里,两点之间直线最短,向量加减、梯度更新、插值运算都满足线性关系:。
但具身智能的研究对象是机器人、仿生智能体等实体:
它们的运动状态天然带着物理约束与拓扑限制,完全不属于平直欧氏空间。
举个最简单的例子:机器人的关节旋转角度。
一个关节可以360°旋转,角度数值0°和360°是完全相同的状态,满足周期性约束。
如果用欧式空间的思维计算,0°和360°相差,是两个完全不同的数值,但在物理层面二者等价。
如果直接用欧式向量插值、更新动作,就会出现致命问题:
算法会认为从350°转到10°需要转动340°,而不是最优的20°。
这导致机器人出现多余转动、卡顿、轨迹冗余。
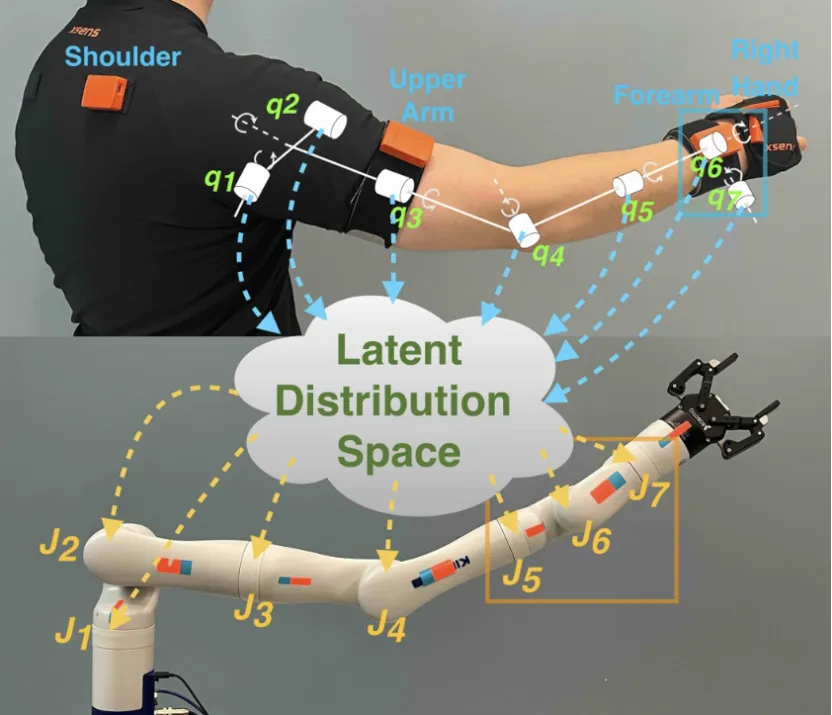
再比如机器人的三维旋转、整体位姿,都存在类似的约束:它们的有效状态不是铺满规整的平直空间,而是蜷缩、弯曲、闭合的特殊空间。
举个直观实例:机器人的机身朝向、机械臂末端姿态属于三维旋转状态(对应SO(3)流形,之前的文章我们详细介绍过),在欧式空间中会出现严重的逻辑bug,比如朝向旋转360°后,机身姿态和初始状态完全一致,但平直空间会判定为两个不同位置;
同时,任意朝向的旋转组合都存在合法边界,无法像平面坐标一样无限线性延伸。
而机器人整体位姿(位置+旋转,对应SE(3)流形)更是典型的弯曲空间,平移可无限延伸,但旋转姿态始终是闭合弯曲结构,所有合法位姿只能落在固定的弯曲流形上,无法铺满规整的欧式空间。
这种自带物理约束、局部平直、整体弯曲的状态空间——就是黎曼流形。
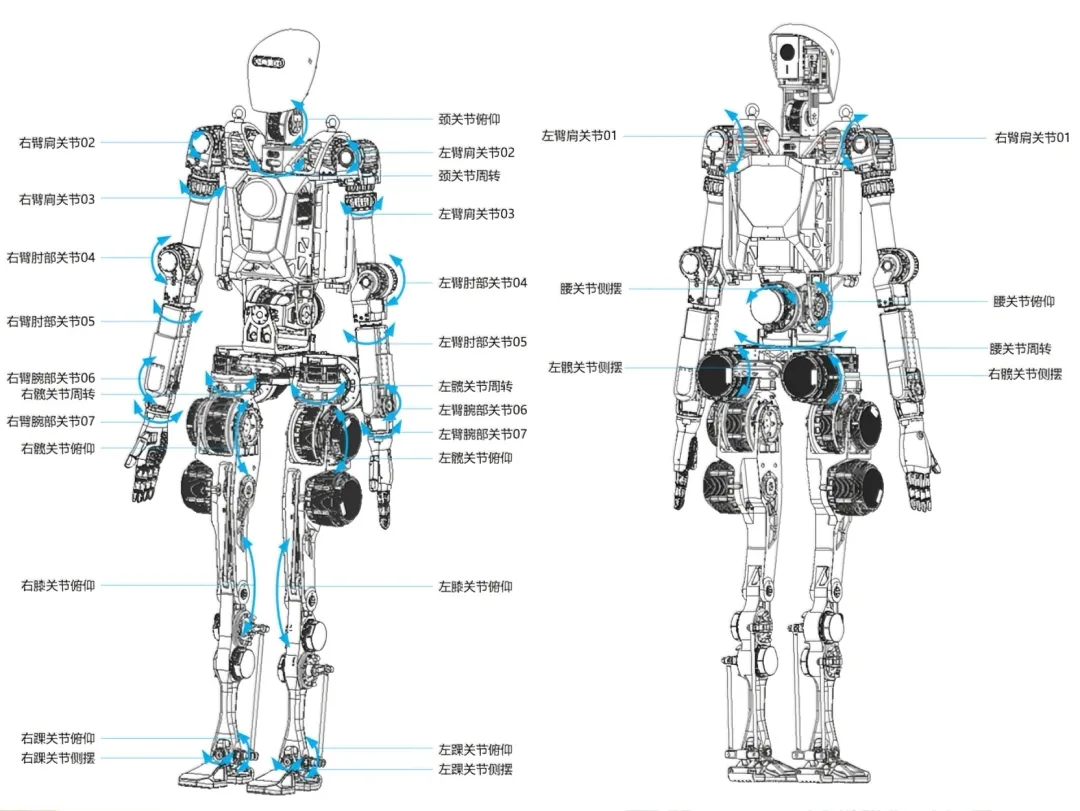
简单说,机器人运动以转动为主(比如人形机器人走路是多个电机转动的结果),而且是有约束的转动,转动轨迹就是曲线,多个转动的组合更是空间曲线。
这也是为什么机器人的运动空间主要是闭合弯曲。
确实也有像丝杠电机,空心杯电机等一系列的直线运动电机,但不是运动的主流。特别是人形机器人(非轮式机器人)的运动当中,转动是主流。
而自动驾驶的轨迹虽然是曲线,但是折线运动的曲线平滑的结果,可以近似为折线处理(想想迪杰斯特拉算法)。
如果我们打个比方,可以说具身机器人的运动是“化圆为方”,是用曲线模拟直线运动;而自动驾驶的运动是“化方为圆”,对直线结果做曲线平滑。
黎曼流形:智能体真实的物理状态空间
首先给出标准学术定义:
黎曼流形是一个光滑、可微的拓扑流形 ,且在流形上每一点的切空间上,都配备一个光滑、对称、正定的二阶度量张量 ,构成对偶几何空间 。
黎曼几何是以黎曼流形为研究对象的几何学分支,二者是学科理论与研究对象的关系。
其中还涉及到一些基本概念(已经掌握的朋友可以先跳过这一pa),具体区别与联系如下:
-
黎曼几何:
微分几何的一个重要分支,由德国数学家黎曼在1854年创立,是一套描述弯曲空间几何性质的完整理论体系,核心研究装备了黎曼度量的光滑流形,关注弧线长度、角度、面积、曲率等几何量的计算与性质,是爱因斯坦广义相对论的核心数学工具。
-
黎曼流形:
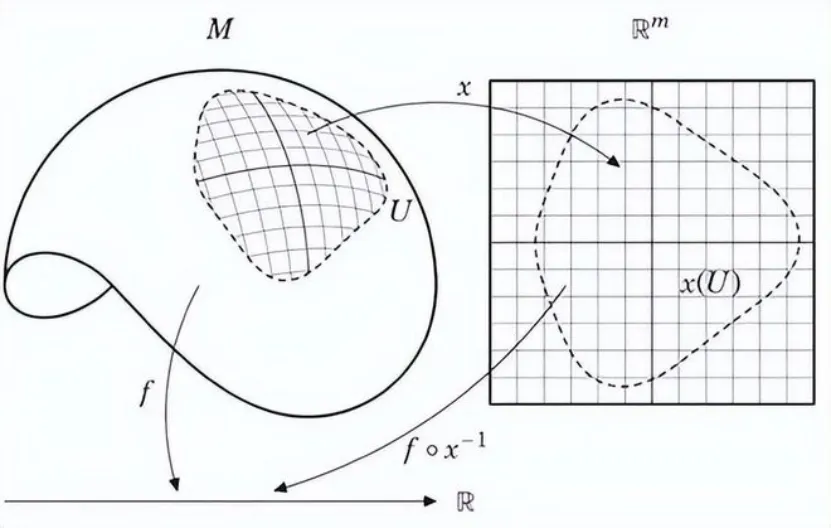
一个具体的数学空间结构,定义为装备了光滑黎曼度量的微分流形。
简单说就是给每一点的切空间都定义了平滑变化的内积(点积),依托这个结构,我们就可以像初等几何一样测量长度、角度、体积等几何量,它是黎曼几何的研究载体。
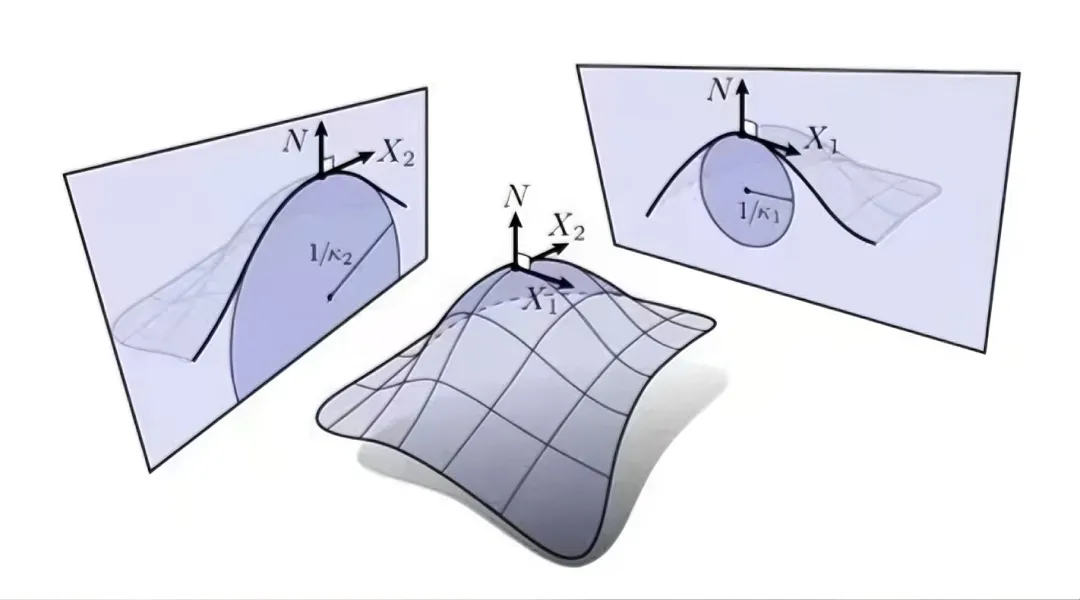
黎曼几何就像是"研究地形地貌的测绘学",而黎曼流形就是我们要测绘的那一片具体"山地/地形":
黎曼度量相当于给这片地形配备了测量用的尺子和量角器(可以算两点距离、方向夹角);
黎曼联络基于这套测量规则,定义了"最直的路径(测地线)"和平行移动的规则,帮助我们描述地形的弯曲方式;
曲率则最终告诉我们这片地形到底是"凸起的山峰"(正曲率)还是"凹陷的山谷"(负曲率)或是"平坦的平原"(零曲率)。
没有黎曼流形这个载体,黎曼几何就失去了研究对象;而没有黎曼几何这套理论,我们也无法分析黎曼流形的几何性质。
广义相对论中,我们所处的四维时空本身就是一个黎曼流形,引力就是时空弯曲的几何效应,正是依托黎曼几何的工具才完成了对引力的描述。
黎曼流形是贴合智能体物理规则的“弯曲真实空间”,承载着所有合法的状态、位姿与动作;欧式空间是全局平直的特殊黎曼流形。
而机器人位姿、关节状态、旋转姿态对应的流形,均为全局弯曲、局部平直的非欧几何空间。
那么,为什么智能体的物理状态空间一定是“弯曲”的呢?
弯曲的本质不是宇宙空间弯曲(那是黎曼几何在相对论的应用),而是状态变量之间存在不可打破的拓扑约束与耦合约束,导致合法状态无法平铺在平直欧式空间中。
-
周期性闭环约束导致弯曲:
机器人旋转姿态(航向、俯仰、横滚)都是周期性的。旋转 360° 严格等价于原点,起点和终点强制黏合。
在平直空间里起点和终点是两个不同点,无法黏合;
想要让“0°=360°、0°=720°”成立,空间必须卷曲、闭合,这就产生了几何弯曲。
-
姿态正交约束导致弯曲:
三维旋转矩阵 SO(3) 必须满足「列向量正交、模长为1、行列式为1」的硬性物理约束。
9个矩阵元素并不是自由的9维变量,它们被极强的耦合关系锁死,有效自由度只有3。
高维空间里被约束压缩出来的低维合法曲面,天然就是弯曲的,无法摊成平直网格。
-
最短路径不是直线:
平直空间的最优运动是直线;但机器人姿态变换的最优运动必须贴合约束曲面走测地线。
比如机械臂翻转、机身掉头,真实最短、最平滑、无跳变的运动是曲线轨迹。
最优路径是曲线 = 空间本身是弯曲的。
简单一句话总结:弯曲,是物理约束“锁死自由度、强制状态闭环”后,自然形成的几何形态。
平直空间装不下带闭环、耦合、正交约束的机器人状态,所以必须用黎曼流形。
我们可以用地球球面做最直观的类比:
地球表面是典型的二维黎曼流形,我们生活在球面上,看似日常的行走是平直的直线,但从全局视角看,所有行走轨迹都是贴合球面的曲线。
欧式空间的“直线最短”在这里完全失效,球面上两点的最短路径,是贴合球面的大圆弧线,也就是流形中的测地线,对应具身智能中最平滑、最高效的运动轨迹。
放在具身智能场景中,所有机器人的合法状态都构成“专属”的黎曼流形:
单关节旋转对应圆形流形,多关节机械臂对应环面流形,机器人三维旋转、刚体运动都是经典的高维黎曼流形。
黎曼流形的核心价值,是天然封装物理约束,核心依托黎曼度量张量 实现:
该度量是对称、正定的双线性映射,为弯曲空间定义了统一的“尺子”,可以精准计算流形上切向量的长度、夹角,以及两点间的测地距离:
这套机制直接定义了“什么状态是合法的”,彻底杜绝欧式空间建模的弊端:
不会出现非法旋转、超范围关节动作、物理不可能的状态插值,从根源上保证智能体运动的合理性,匹配物理世界的真实规律。
切空间:弯曲空间的“局部平直计算器”
既然智能体的真实状态在弯曲的黎曼流形上,那为什么算法训练、梯度更新、动作增量计算依然可以用我们熟悉的线性运算?
这就需要用到切空间。
继续沿用地球球面的类比:
我们站在地面某一点时,肉眼感知到的地面是绝对平直的,我们可以在脚下画出平直的坐标系、计算行走的速度、位移增量,完全不需要考虑地球的球面弯曲。
这片“局部平直的虚拟平面”,就是球面在该点的切空间。
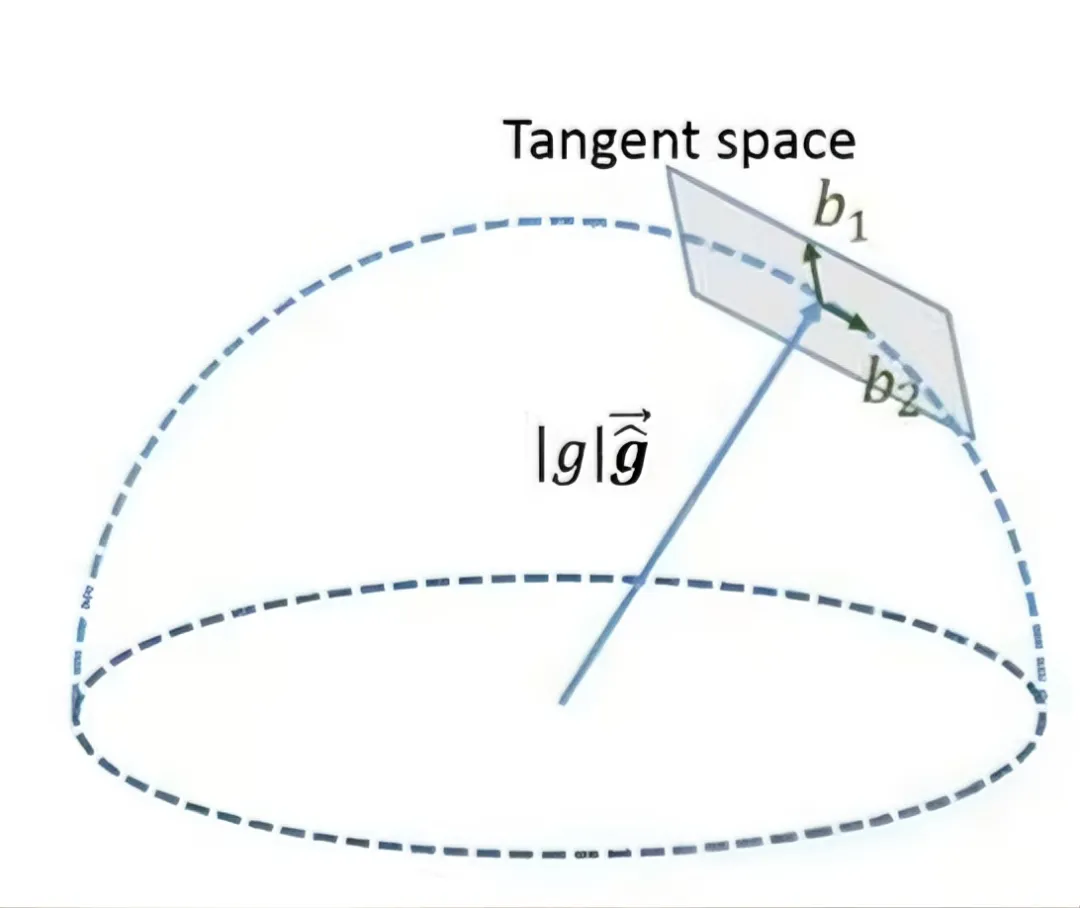
我们还是先给出标准学术定义:
对黎曼流形 上任意一点 ,切空间是由该点所有光滑曲线的切向量构成的有限维线性向量空间,维度与流形 维度严格相等。
通俗说,切空间就是黎曼流形上任意一点的局部线性近似空间,是我们开展求导、梯度计算、增量迭代的合法计算空间,完美解决弯曲流形无法直接进行线性运算的问题。
你可以把流形想象成一个光滑的曲面(比如地球表面),在曲面上任意取一个点,切空间就是刚好"贴"在这个点上的平面:
所有通过该点、和曲面相切的方向向量,都在这个平面里,这些向量描述了在该点可以运动的所有方向;
虽然整个流形(地球)整体是弯曲的,但局部(你站的点附近)可以近似用切空间这个平直平面来描述,这种局部线性近似是微积分能用到流形上的基础。
更直白一点,曲面上一点的切空间是该点所有切向量的集合(学过点集拓扑的都知道,空间就是带度量的集合,度量是定义集合内任一对元素之间的距离)。
切空间之所以可以代表黎曼流形(的一个点),因为在数学中我们经常在数学中用数学对象的特征来代替数学对象本身,切空间就是黎曼流形上点的特征表达。
简单来说:
黎曼流形 负责存储智能体的绝对状态(当前位姿、关节角度、动作状态);
切空间 负责计算智能体的相对变化(下一时刻的增量、运动速度、优化梯度)。
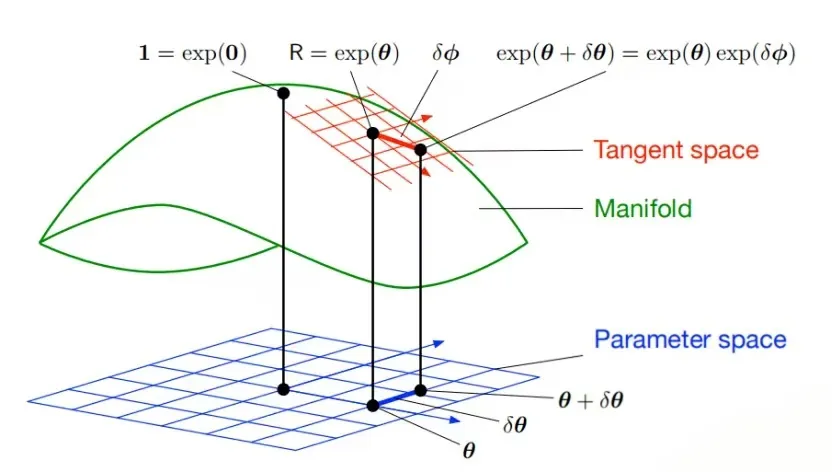
双向映射:打通流形与切空间的核心逻辑
具身智能的所有几何计算,本质都是在黎曼流形和切空间之间做双向转换。
这一过程依靠的是指数映射与对数映射两个核心算子,完美适配算法运算与物理真实场景,是整套几何框架的核心数学支撑。
-
指数映射 :切空间回流形
指数映射的核心逻辑是“将切空间的线性增量,转化为流形上的真实物理状态”。
映射关系为:
其中 是切空间的动作增量、速度向量,输出的 是流形上合法的新状态。
沿用关节角度例子:
机器人当前关节角度,切空间算出最优增量,指数映射会自动适配流形拓扑,输出合法状态,而非欧式空间的,严格贴合物理运动规则。
流形上的测地线,本质就是指数映射生成的最优运动轨迹。
-
对数映射 :流形转切空间
对数映射是指数映射的逆运算,核心逻辑是“将流形上的状态偏差,转化为可计算的线性增量”,映射关系为:
满足恒等关系:。
当我们已知智能体当前状态和目标状态时,通过对数映射,可以把弯曲空间中无法直接计算的状态差值,转化为切空间的线性向量,让算法能够高效识别、学习、优化运动偏差。同时,流形测地距离可直接由对数映射范数表示:
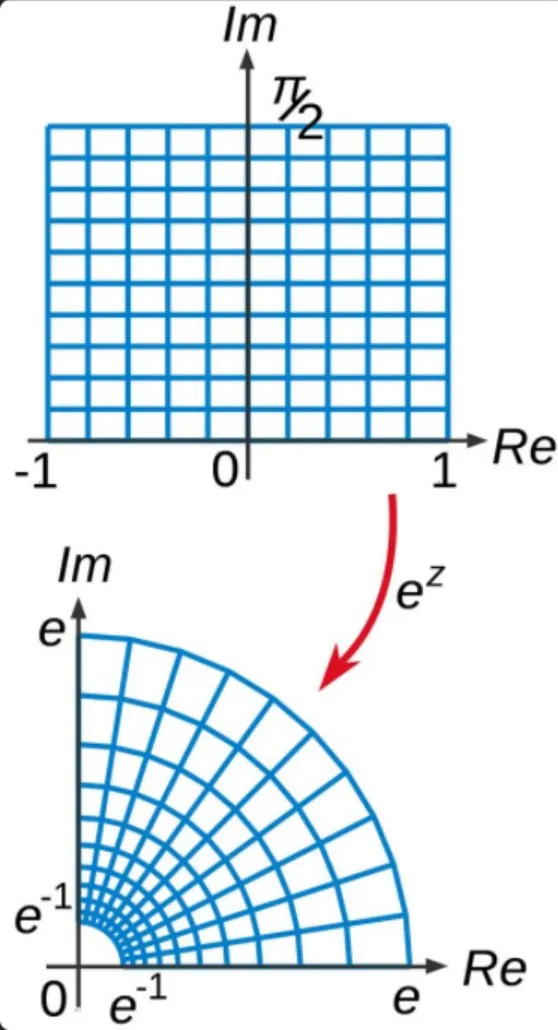
这一组双向映射,一个直观是拉直,一个直观是弯曲,是具身智能几何建模的核心:
用黎曼流形保证物理真实性,用切空间保证算法可计算性,二者互补,解决了传统欧式建模“算法好算但物理失真”的核心矛盾。
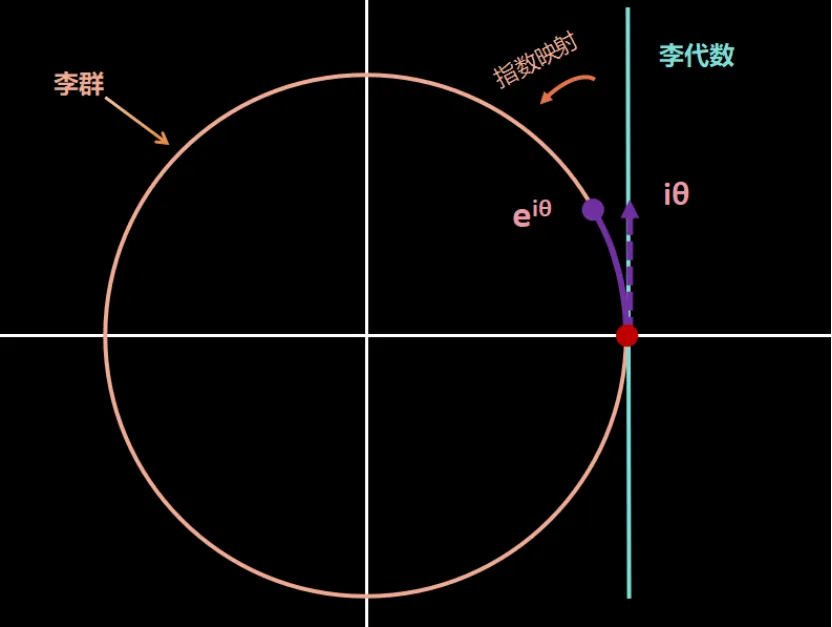
具身智能、SO (3)/SE (3) 的指数映射 Exp,本质就是矩阵欧拉公式(傅里叶变换中的旋转)的推广,就是弯曲。
很多教材不直白说,但机器人流形几何的底层逻辑完全打通:
经典欧拉公式就是指数运算:
几何意义:
输入:切空间的角速度/角度增量(纯虚数线性空间)
输出:流形上的旋转点(单位圆) 这就是最原始的指数映射:
逆运算直观是拉直,当然就是对数运算。
关键补充:流形学习中所有的近似计算
黎曼流形本身是严格精确的几何空间,但具身智能的所有落地计算,几乎都建立在局部近似之上。
这是流形智能的核心本质:用可控的局部线性近似,换取可工程实现的高效计算。
以下是本文体系中所有近似计算场景、原理与误差边界。
数学本质讲,流形是全局弯曲的非线性空间,切空间仅是 x 点无穷小邻域的一阶线性逼近。
近似逻辑是。
只有增量无限小时,弯曲空间与平直空间完全等价;一旦动作增量、状态偏移量较大,该近似会直接产生误差。
工程表现:
机器人小幅微调、模型小步梯度更新几乎无误差;大幅度动作、大姿态旋转会出现明显的线性近似偏差,这也是大步长训练、大幅运动轨迹失真的核心原因。
理论上指数映射 是严格精确的测地线(沿曲面最短弧线)更新,但在具身算法、深度学习、离散控制中,我们永远使用一阶泰勒近似:
该公式是绝大多数机器人控制、RL策略更新的底层代码,属于典型近似计算。
仅当切向量 足够小时近似成立,大 会严重偏离真实测地线轨迹。
对数映射真值 代表流形上真实的状态偏差,但工程中无法直接求解复杂的积分形式,因此普遍采用切空间线性差分近似:
作用:把非线性流形误差强行转为线性误差,是模型损失计算、姿态偏差求解的核心近似来源。
严格黎曼度量 是沿轨迹实时变化的张量,测地距离需要全程积分。工程计算中默认固定当前点度量不变:
即,将动态弯曲的度量场近似为局部常数,大幅简化积分计算,属于标准二阶近似。
小范围运动误差可忽略,大范围运动距离计算、姿态误差计算会产生累积偏差。
理论优化需要严格的黎曼梯度:
绝大多数轻量化具身模型、快速迭代训练中,直接用欧式梯度近似黎曼梯度:
本质是忽略度量张量的弯曲修正,属于高频近似,会导致优化方向轻微偏移真实测地线下降方向。
具身轨迹生成中,常用切空间线性插值替代流形测地线插值,属于强近似:
线性插值是直线,测地线是曲线,步长越大,插值轨迹偏离真实物理轨迹越严重。
唯一精确的是定义层面的黎曼流形、度量张量、严格Exp/Log映射、测地线积分。
全部近似的是切空间线性逼近、离散Exp/Log、固定度量、梯度近似、插值近似、所有深度学习离散迭代更新。
落地重塑具身智能的能力
黎曼流形与切空间的组合应用,贯穿了具身智能的核心场景,也是高精度机器人、通用智能体的底层技术支撑。
所有落地算法均围绕上述数学算子与近似机制展开。
-
在运动控制中,基于流形的建模可以让机器人轨迹更平滑,避免抖动、冗余动作和非法位姿,适配机械臂、四足机器人、人形机器人的高精度运动需求;
-
在强化学习与策略优化中,核心优化逻辑为切空间梯度下降+流形映射更新:先在切空间计算黎曼梯度 ,再通过指数映射更新状态:
其中 为学习率,该更新方式依托局部近似实现,小学习率、小步长迭代可将近似误差控制在极低范围,让优化方向始终贴合物理约束,收敛更快、稳定性更强,避免模型训练崩塌。
-
在世界模型与表征学习中,主流的通用具身模型会将视觉、触觉、惯性等多模态观测数据,嵌入到低维黎曼流形隐空间中。
利用流形的几何特性,保证相似观测对应相近隐状态,运动变化对应流形测地线演化,从根源减少模型“幻觉”,提升智能体对物理世界的认知与预测能力。
-
在多模态融合与定位中,黎曼几何的不变性可以适配机器人坐标系变换、视角切换,让特征匹配、环境定位不受空间变换影响,提升智能体在复杂环境中的鲁棒性。
抛开抽象的数学术语,可以用最通俗的逻辑给今天这篇分享作个收尾:
黎曼流形是具身智能体所处的真实物理世界(弯曲、有约束、合法);
切空间是我们为了计算搭建的局部平直近似计算世界(线性、高效、可优化)。
之前介绍的李群与李代数,我们深入拆解了SO(3)和SE(3)这两个机器人运动中最关键的“特殊个案”;而今天,我们把镜头拉远,黎曼流形与切空间,正是这一切背后统一的“通用数学语言”。
它揭示了一个更底层的真相:任何一台智能体的合法状态,都天然落在一个弯曲的流形上,无一例外。
当我们把物理约束当成优化问题的“附加条件”时:在平直空间里算,算完了再打补丁,补丁不够再加
——这是“欧式补丁思维”。
而如果我们把物理约束变成空间的“内建结构”:流形定义即合法性边界,切空间计算即保约束更新
——这是“流形原生计算”。
从“补丁思维”到“原生计算”,这个翻转一旦完成,很多困扰已久的工程问题就不再是问题了,不是因为你把它们解决得更好了,而是因为你换了一个它们根本不会出现的空间。
这正是黎曼流形与切空间给具身智能带来的,不是某个算法上的改进,而是一种重新理解“运动”本身的几何底层。
感谢阅读,《具身智能基础》栏目,下一篇,你期望是什么内容?
同系统专栏,推荐阅读:
编辑|咖啡鱼
审编|具身君
扫码添加阿蓝,选择想要加入的交流群即可
(按照提交顺序邀请,请尽早选择)
👇
