

「推门不倾斜、拉抽屉不吹风」
让无人机去推门、拉抽屉,听起来很酷,但实际操作中有一个尴尬的痛点:传统无人机要产生推力,往往需要大幅倾斜机身,或者把旋翼对准目标。
结果就是,还没等机械臂碰到把手,强大的下洗气流就已经把目标吹得东倒西歪。
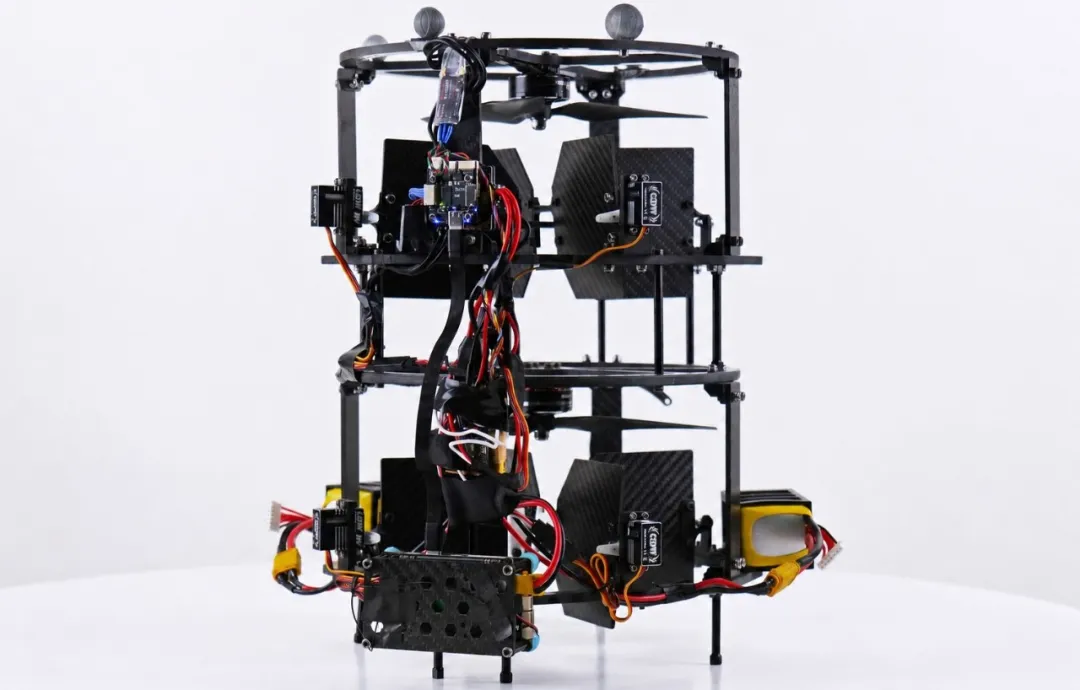
浙大等机构的研究团队提出的FLOAT给出了一个巧妙的解法——不靠倾斜机身,也不靠倾转旋翼,而是在旋翼下方的下洗气流中布置伺服驱动的控制面来“拨动”气流。
这架同轴无人机能在狭小空间里稳稳输出横向力,同时把对目标的风力干扰降到最低。在2cm的把手间隙中,它成功完成了抽屉的推拉操作;在突加200g载荷的极端测试中,依然稳稳救场。
这项工作的真正价值,在于回答了空中物理交互的一个核心问题:当无人机需要靠近目标发力时,如何既能保持机体紧凑,又不会用狂风把操作对象毁掉?
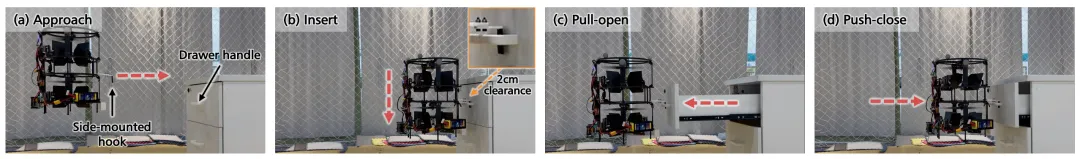
图1 | 真实环境中的近距离交互。FLOAT 无人机利用侧挂钩,在仅有 2 cm 间隙的狭小空间内,平稳地完成了抽屉的拉开与推上任务。©【深蓝 AI】编译
要理解 FLOAT 的设计初衷,我们需要看看现有的无人机是怎么产生横向力的。
如果是普通的欠驱动无人机(比如大疆那种),它必须把整个机身侧过来,才能把推力分量转化为横向力。这就像是一个人要侧着身子去推门,在开阔地带没问题,但在狭窄空间里,倾斜的机身很容易撞到墙壁或柜子。
为了解决这个问题,行业内流行"全驱动倾转旋翼"(Tilted-rotor),即机身不动,只把旋翼转过去对着目标吹。但这又带来了新的灾难:强大的气流会直接轰击在目标上。如果你的任务是抓取一个轻质物体,或者靠近一个容易被风吹乱的环境,这种"狂风洗礼"是不可接受的。
FLOAT 给出的解法是:保持机身水平,旋翼也朝下,但在下洗气流里放入伺服驱动的控制面(类似飞机的副翼)。它就像是用局部的导流板把力"拨"出去,主气流依然向下,而不会直接对着目标吹。
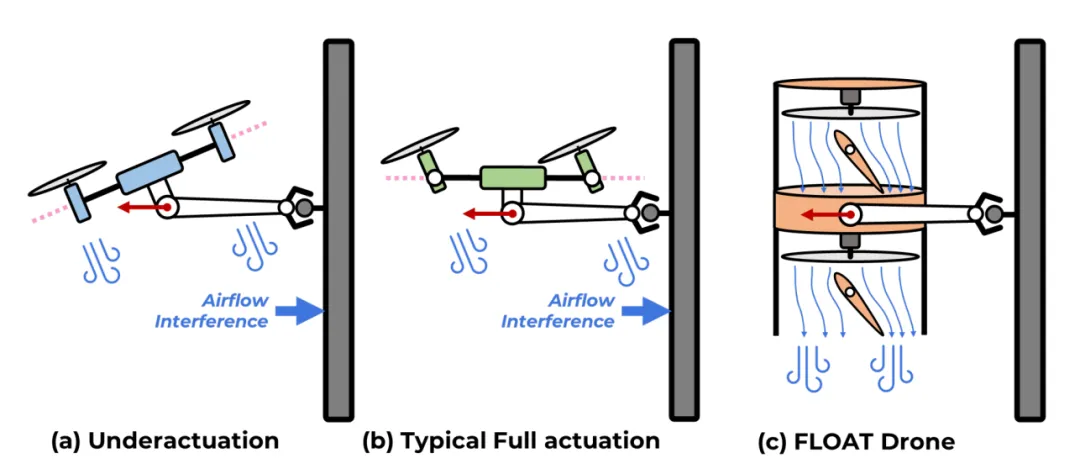
图2 | 三种横向力生成机制的对比。(a) 欠驱动无人机需要大幅倾斜机身,占用空间大;(b) 倾转旋翼无人机会把强气流直接吹向目标;(c) FLOAT 利用下洗流中的控制面偏转来产生横向力,主气流依然向下,对目标的干扰最小。©【深蓝 AI】编译
为了证明这不仅仅是直觉上的"感觉风小了",作者做了一组严格的 CFD(计算流体力学)对比。在保证两种方案产生相同垂直力和横向力的前提下,FLOAT 方案让朝向目标平面的气流质量流率平均降低了 58.5%。
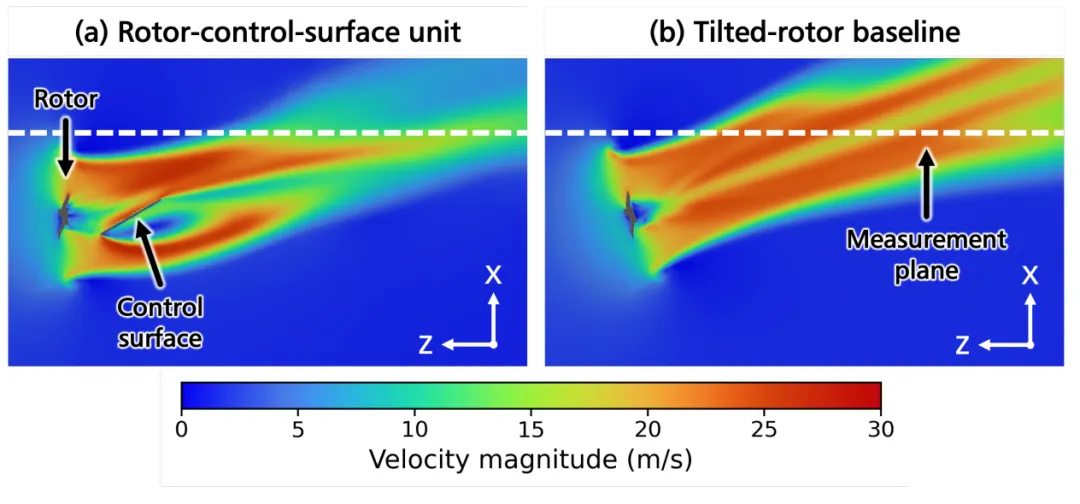
图3 | 气流干扰的 CFD 验证。(a) 是 FLOAT 的气流分布,(b) 是传统倾转旋翼的基线。可以明显看到,在产生同等横向力的情况下,FLOAT 朝向测量平面的高风速区域显著小于基线方案。©【深蓝 AI】编译
有了好结构,并不等于自然好飞。
控制面在偏转时,不仅会产生横向力,还会导致垂直推力的损失,并伴随复杂的扭矩耦合。如果用简单的线性模型去分配控制指令,无人机就会因为"力分错了"而导致姿态不稳。
作者通过静态力测量,拟合了一个高保真的二次多项式模型,并引入了非线性控制分配(NLCA)。但这还不够,在真实物理交互中,还会遇到地面效应、接触反作用力、甚至未知的载荷变化。因此,系统又叠加了 L1 自适应控制。
这两者的结合,构成了 FLOAT 最核心的竞争力:底层用非线性分配把气动耦合算准,上层用自适应控制把未知扰动扛住。
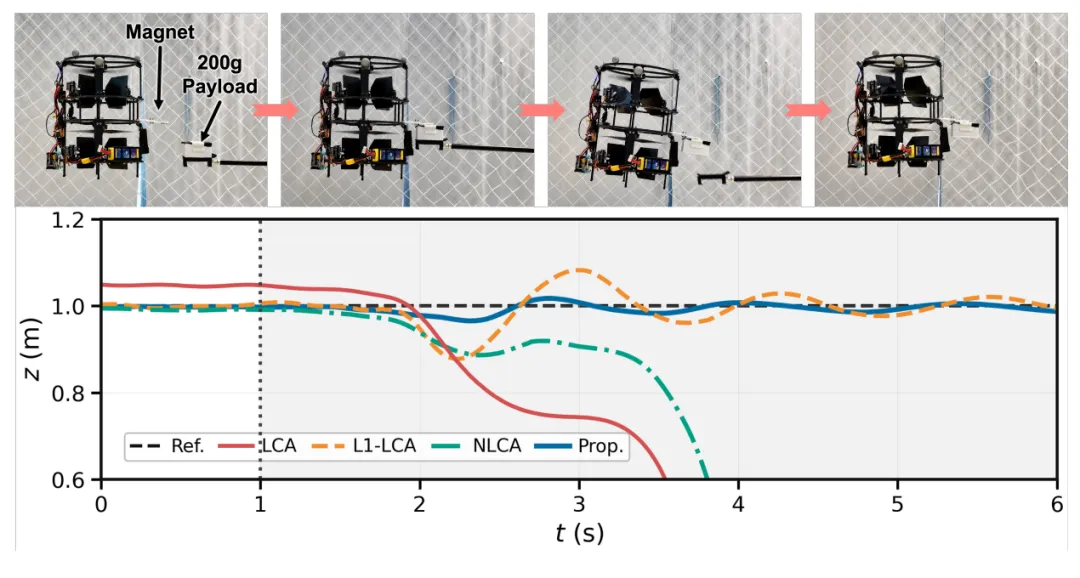
图4 | 突加载荷的极端考验。在悬停时突然挂上 200 g 的重物(相当于机体重量约 11%)。红线(LCA,线性分配)和绿色点划线(NLCA,纯非线性分配)因为没有自适应补偿,直接失稳坠机;橙色虚线(L1-LCA,线性分配+自适应)虽然活下来了,但高度最大跌了 122 mm;只有蓝线(完整方案)将高度波动控制在了 34.7 mm 以内。©【深蓝 AI】编译
在看这篇论文的实验数据时,我们需要把抽象的 RMSE(均方根误差)翻译成工程直觉。
例如,在系留横向力测试中,FLOAT 在零滚转、零俯仰的命令下,拉出了 5.42 N 的侧向力。
这个数字意味着什么? 对于一台 1.85 kg 的无人机来说,这相当于自重的 30%。
如果是普通的欠驱动无人机,要拉出这么大的力,机身必须倾斜大约 17°;而 FLOAT 的实际姿态偏差始终低于 2.3°。这证明了它"真全驱动"的含金量。
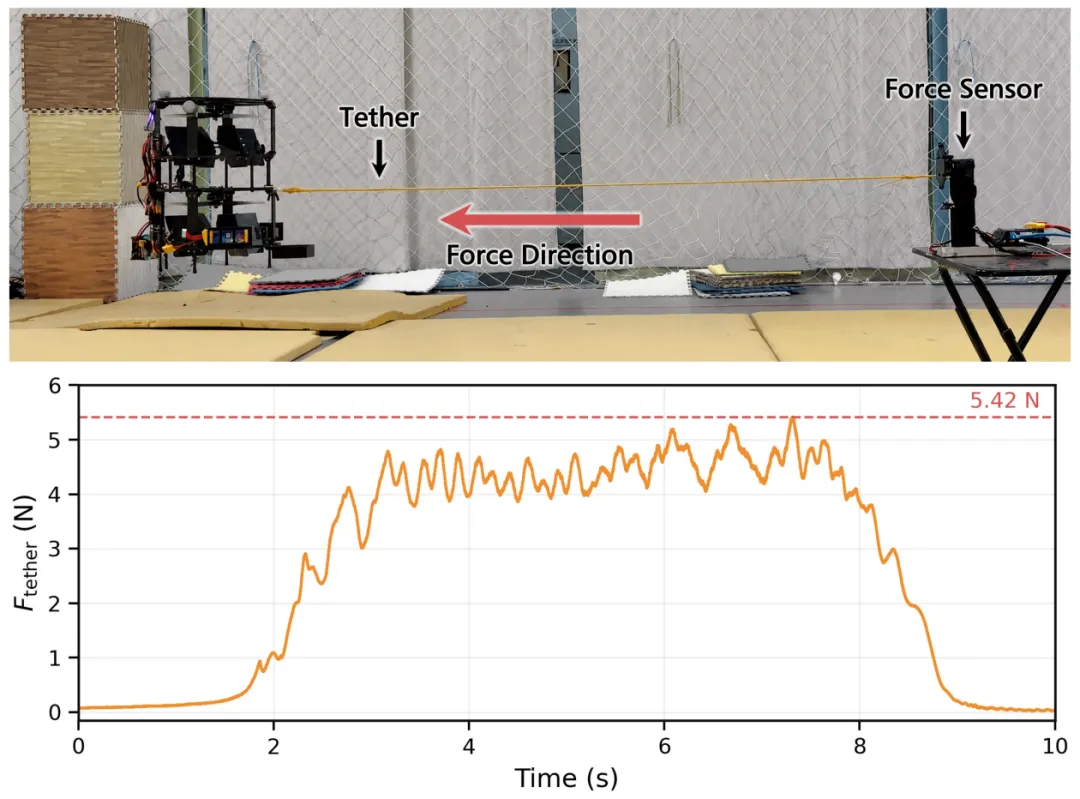
图5 | 系留横向力测试。在机身保持水平的状态下,FLOAT 稳定拉出了 5.42 N 的横向力,这为其在狭窄空间内执行推拉任务提供了充足的动力储备。©【深蓝 AI】编译
再比如,在 3D 轨迹跟踪实验中,FLOAT 方案将最大高度误差控制在了 13.5 mm。这不是为了证明它飞得有多"秀",而是物理交互的刚需。
在抽屉推拉任务中,把手和前面板的间隙只有 2 cm,如果高度误差超过这个数值,挂钩就会直接撞在柜子上,任务直接宣告失败。
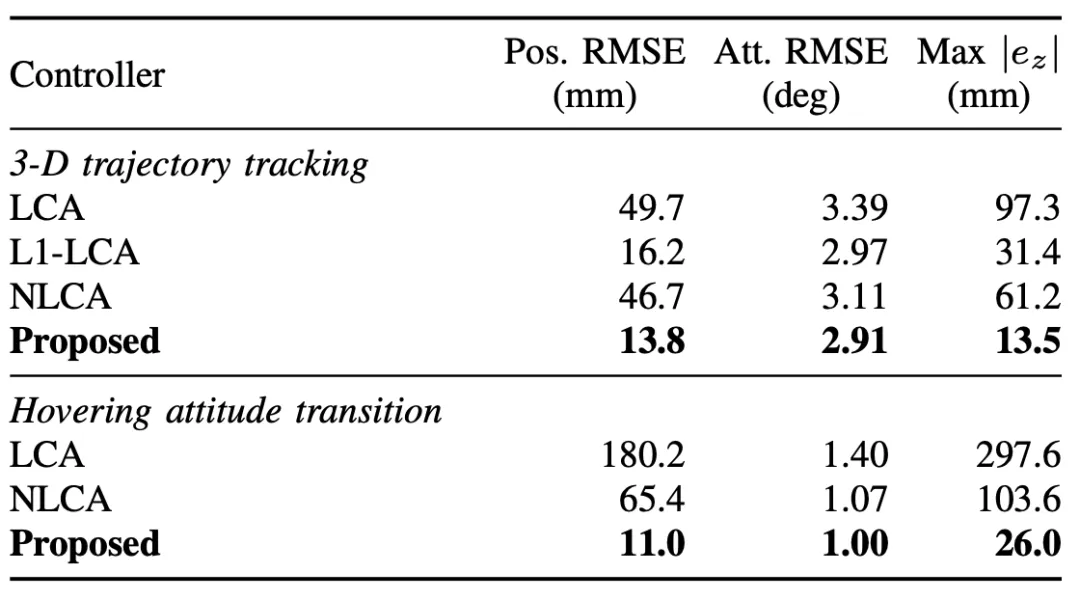
图6 | 轨迹跟踪性能对比。表格展示了四种控制策略的误差表现。可以看出,只有同时结合非线性分配(NLCA)和自适应补偿(L1),才能将各项误差压到最低。©【深蓝 AI】编译
作者也坦诚地指出了当前系统的局限:CFD 中的动量通量积分只是气流强度的"代理指标",并不直接等于作用在目标上的精确物理力;此外,目前的 demo 仍然依赖于侧挂的定制挂钩,距离真正通用的"空中机械臂"还有一段路要走。
FLOAT 无人机代表了空中物理交互的一个重要设计转向:从单纯追求"力气大"和"自由度高",转变为关注交互过程中的环境友好性。它证明了,通过巧妙的机械设计与深度的非线性控制相结合,无人机完全可以像一个克制的绅士,在不破坏环境的前提下,精准地完成物理操作。
随着具身智能向更复杂的现实场景延伸,未来的空中机器人必将面临更多与人类生活环境的近距离接触。当无人机不再像个狂风大作的"莽汉"时,你认为它们最先能帮我们干点什么精细活儿呢?
REF
论文标题:FLOAT Drone for Physical Interaction: Lateral Airflow Reduction, Wrench Modeling, and Adaptive Control
论文链接:https://arxiv.org/abs/2607.04260
扫码添加阿蓝,选择想要加入的交流群即可
(按照提交顺序邀请,请尽早选择)
👇
