

正运动学,机器人学中最“老实”的部分 :给定输入,输出唯一,没有歧义,没有搜索,没有迭代。
大家好,这里是【深蓝具身智能】。
本文出自《具身智能基础》专栏,是本栏目下的第八篇文章。
在之前的连载中,我们系统梳理了机器人学的数学基础与位姿空间。接下来的内容我们将进入机器人运动学的核心:正向运动学(FK)与逆向运动学(IK)的完整理论与实操!
本文将聚焦于正运动学——这个看似“简单直接”,却支撑起整个具身智能底层物理交互的基石。
全文 8000 余字,建议收藏阅读。
你的订阅和收藏,将支持我们把这件事持续做下去✨
一个“正着算”的问题,为什么值得讲?
想象一个场景:
一台六轴机械臂正在执行焊接任务:
工程师在示教器上输入了六个关节角度:基座旋转 30°、肩部抬起 45°、肘部弯曲 -20°、腕部翻转 60°、俯仰 -15°、末端旋转 90°。
按下启动键的瞬间,机械臂末端精准地落在了焊缝起点。
这一过程,机械臂控制器做的事情可以用三句话概括:
先把六个关节角度作为输入,通过一系列确定的矩阵运算,算出末端执行器在三维空间中的精确位置和朝向。
这就是正运动学(Forward Kinematics,FK)
——机器人学中最基础、也最确定的计算模块。
说它"确定",是因为给定关节角度,输出唯一、数值稳定、计算量可控。
它不像逆运动学那样需要在高维空间中搜索、可能多解、可能无解、可能在奇异点附近发散。
正运动学是一条单行道:输入关节角 → 连乘变换矩阵 → 输出末端位姿,整个过程没有“歧义”。
但"确定"不等于"简单"。
要把一根根物理连杆、一个个旋转关节,变成可以在计算机里精确计算的数学模型,需要一套严谨的约定体系。
这套体系的核心,就是 DH 参数(Denavit-Hartenberg Convention)。
本文将从最底层的数学概念出发,走完「位姿表示 → DH参数定义 → 连杆变换推导 → 正运动学连乘 → 代码实现 → 工程落地」这条完整链路。
它是理解后续逆运动学、动力学、轨迹规划的前提:具身智能的每一层上层能力,都建立在这个看似枯燥的正运动学基础之上。
位姿的数学空间:机器人末端"活"在哪里
位置和姿态:两个不能混为一谈的东西
机械臂末端在空间中的状态,由两部分组成:
-
位置(Position): 末端在基坐标系中的坐标 ,是一个三维向量 。 -
姿态(Orientation): 末端坐标系相对于基坐标系的旋转关系,用旋转矩阵 描述。
合在一起,"位姿"(Pose)就是 位置 + 姿态。
位置很好理解:三个数,确定一个点。
但姿态就不那么直观了——为什么不能也用三个数来描述呢?
因为你不能简单地对旋转做"加法"。
两个旋转矩阵的平均不是旋转矩阵;两个旋转的线性插值会产生畸变。
旋转构成了一个非交换群:先绕 轴转 90° 再绕 轴转 90°,和反过来做,结果是不同的。
举个例子:把一本书平放在桌上,先沿长边翻 90°(书竖起来了),再沿短边翻 90°(书朝侧面倒了)。然后复原,先沿短边翻 90°,再沿长边翻 90°
——你看到的封面方向完全不同,因为旋转不满足交换律。
旋转矩阵:SO(3)的严格定义
旋转矩阵是 的正交矩阵,满足:
所有满足这两个条件的矩阵构成特殊正交群。
第一个条件保证旋转不改变向量长度(保距),第二个条件排除反射(保定向)。
旋转矩阵的每一列有明确的物理含义:第 列就是旋转后坐标系第 个坐标轴在原坐标系中的方向向量。
其中 是旋转后坐标系的三个轴, 是原坐标系的轴。
矩阵的每个元素就是两组基向量的点积。
齐次变换矩阵:把旋转和平移"焊"在一起
机器人学中,一个连杆相对于另一个连杆的关系,既包含旋转又包含平移。
为了把它们统一在一个矩阵里,我们引入齐次坐标和齐次变换矩阵(本专栏前面有过具体介绍):
字母含义:
-
:齐次变换矩阵,同时编码旋转和平移 -
:旋转矩阵(),描述姿态 -
:平移向量(),描述位置 -
:零向量(),最后一行 维持齐次坐标结构
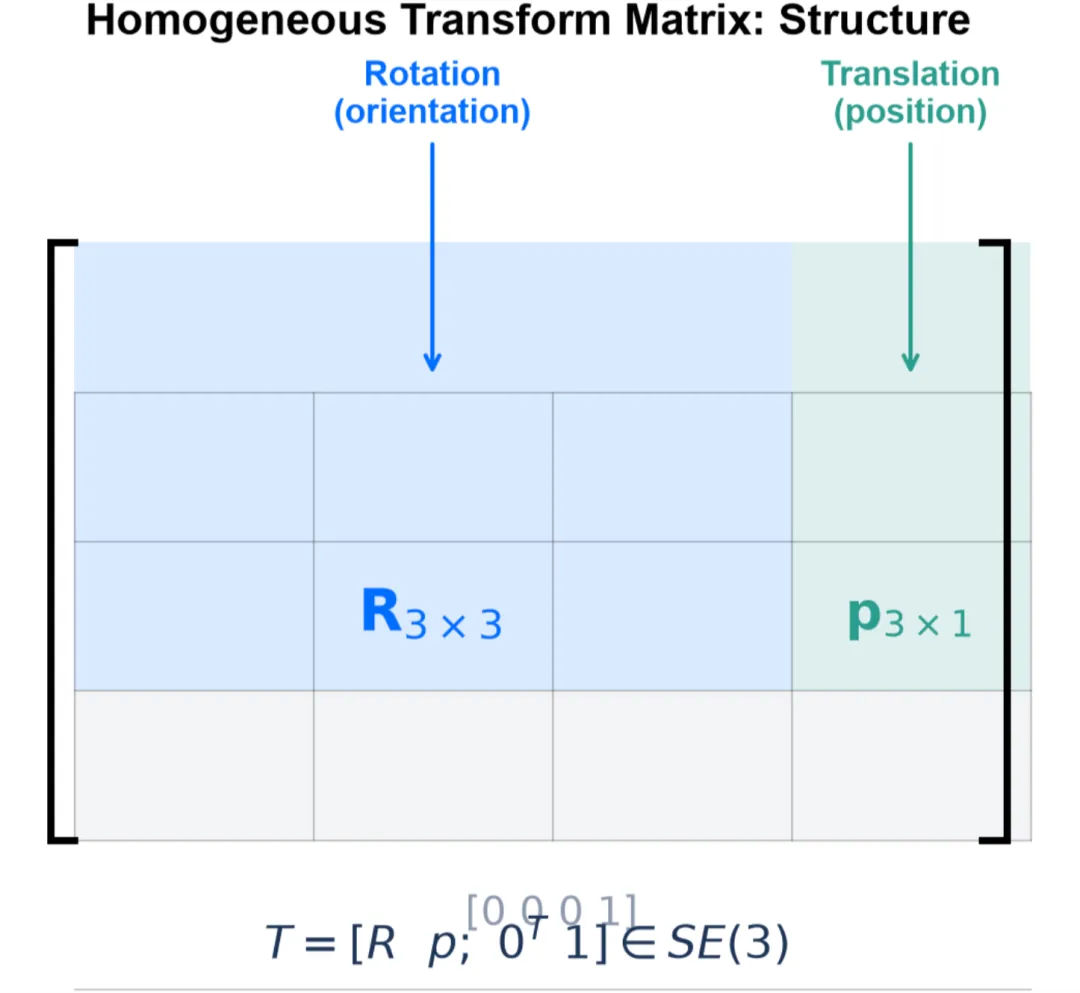
▲齐次变换矩阵结构©【深蓝具身智能】编译
齐次变换矩阵意义在于:两个变换的复合变成了矩阵乘法。
如果坐标系 相对于 的变换是 ,坐标系 相对于 的变换是 ,那么 相对于 的变换就是:
一个矩阵乘法,就把两次旋转 + 两次平移的复合算清楚了
——这就是正运动学能用连乘来实现的原因(代数基础)。
坐标系的建立:DH 参数
先提个问题:如何给每个连杆"贴"一个坐标系?
一个 自由度的机械臂有 个关节,每个连杆都在运动。要描述整个机械臂的运动学,我们需要:
-
在每个连杆上固联一个坐标系 -
用确定的参数描述相邻坐标系之间的关系 -
通过矩阵连乘得到末端坐标系的位姿
但是难点在于:相邻两个关节轴在空间中的关系可能是任意的。
它们可能平行、相交、也可能既不平行也不相交(异面直线)。
那么,如何用最少的参数完整描述这种关系?
1955 年,Jacques Denavit 和 Richard Hartenberg 给出了答案:任意两条空间直线之间的关系,只需要 4 个参数就能完全确定。
这就是 DH 参数。
DH 四参数:几何直觉
DH 参数的核心思想:利用两条关节轴之间的公垂线(Common Perpendicular)建立坐标系。
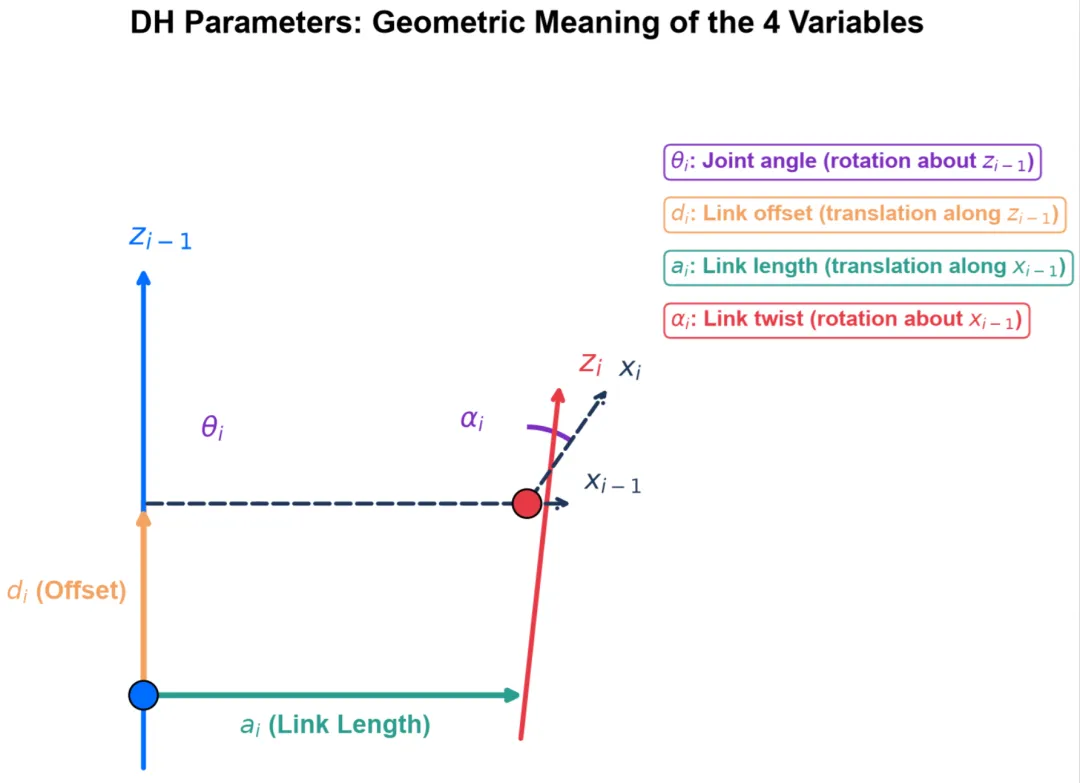
▲DH参数几何含义©【深蓝具身智能】编译
对于第 个关节,定义四个参数:
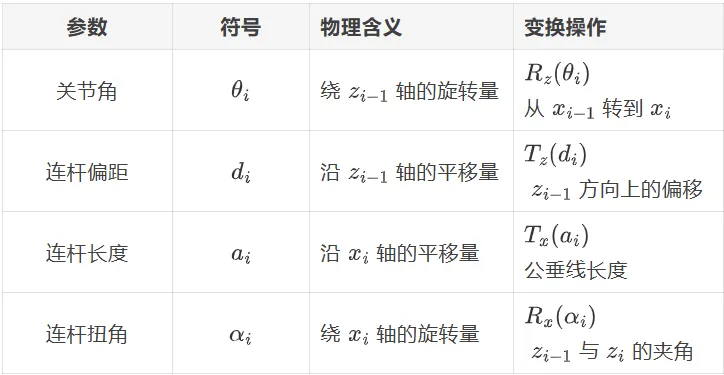
-
对于转动关节(Revolute Joint), 是变量,其余三个参数为常量; -
对于移动关节(Prismatic Joint), 是变量,其余三个参数为常量; -
每个连杆只有一个自由度,所以 DH 参数中只有一个变量。
为什么是 4 个参数而不是 6 个?
一般的刚体变换有 6 个自由度(3 旋转 + 3 平移)。
DH 参数只用了 4 个,是因为它利用了一个关键约束:关节轴的方向决定了 轴,坐标系约束减少了自由度。
这种约束是合理的,因为机械臂的关节轴是物理存在的,不是任意方向。
坐标系分配规则
给机械臂建立 DH 坐标系,遵循以下步骤:
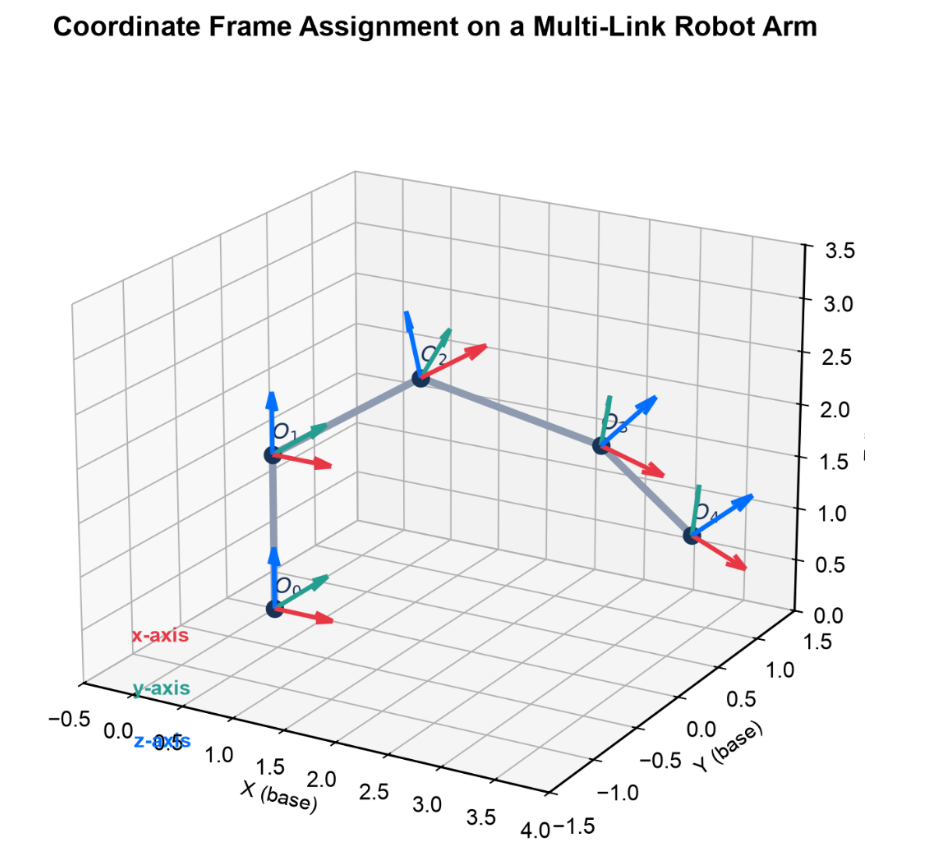
▲多连杆机械臂坐标系分配©【深蓝具身智能】编译
-
编号:基座为 ,第一个连杆为 ,以此类推,末端执行器为 。 -
轴:沿第 个关节的运动轴线方向(转动关节为旋转轴,移动关节为平移方向)。 -
轴:沿 和 的公垂线方向,从 指向 。如果两轴平行, 取两轴间任意垂线方向。 -
轴:由右手定则确定,。 -
原点 : 与 的交点(即公垂线在 上的垂足)。
特殊情况处理:
-
当 和 相交时(无公垂线),取 (两轴的叉积方向) -
当 和 平行时,公垂线不唯一,取通过 的那条 -
基坐标系 :通常与 在 时重合
标准 DH vs 改进型 DH
在实际工程中,存在两种 DH 约定:
-
标准 DH(Denavit-Hartenberg 原始版本);
-
改进型 DH(Craig 在《Introduction to Robotics》中提出)。
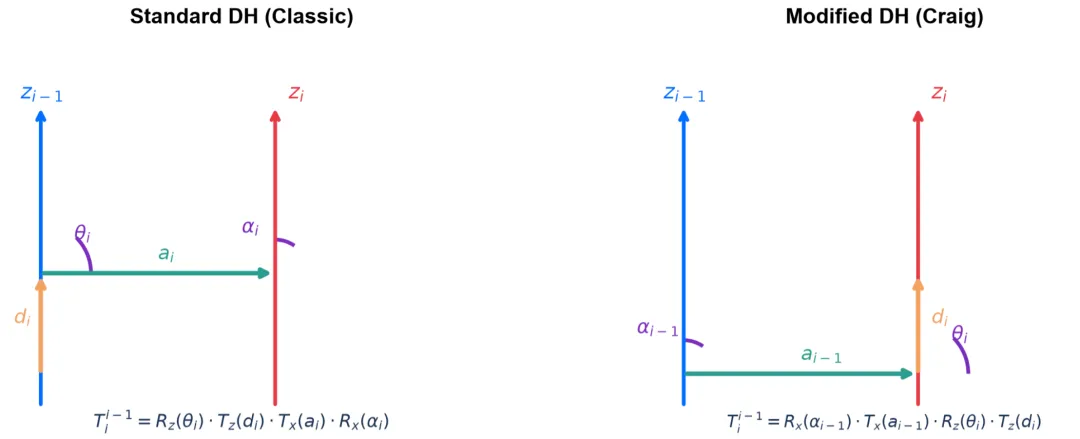
▲标准DH与改进型DH对比©【深蓝具身智能】编译
核心区别在于:坐标系固联的位置不同。
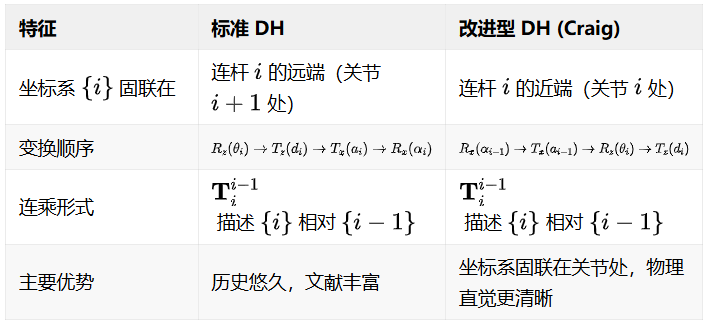
标准 DH 变换矩阵:
改进型 DH 变换矩阵:
两种约定没有对错之分,但千万不能混用。在一个项目中选定一种后贯彻到底。
Craig 的改进型 DH 在教学和现代教材中更常见,但标准 DH 在工业控制器和早期文献中仍是主流。
本文后续推导采用标准 DH。
连杆变换矩阵的推导:四步走
四个基本变换的分解
DH 变换的本质是:把一个复杂的空间变换,分解为 4 个基本操作的有序组合。
每个操作只涉及一个参数。
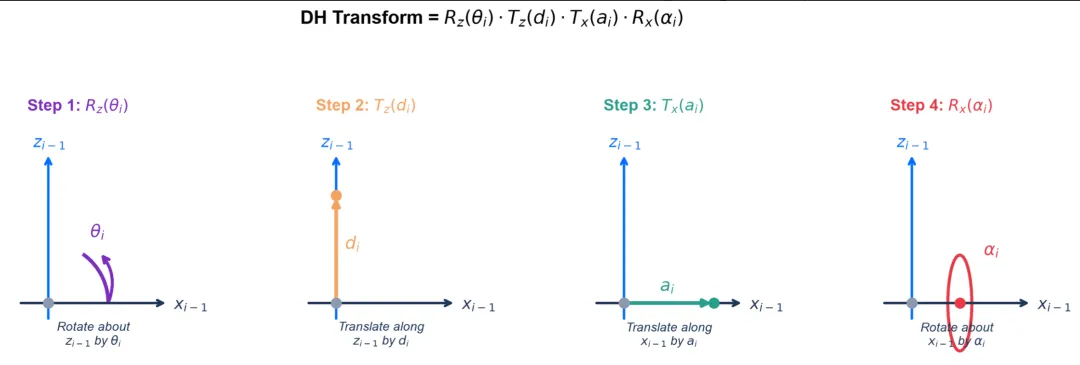
▲四步变换分解©【深蓝具身智能】编译
-
Step 1:绕 轴旋转
让 轴绕 转过 角度,转到与 对齐的方向。对于转动关节,这是唯一随关节运动的变量。
-
Step 2:沿 轴平移
沿 轴移动 距离,使坐标原点到达 与公垂线的交点。
-
Step 3:沿 轴平移
沿公垂线方向移动 (连杆长度),到达 轴上。
-
Step 4:绕 轴旋转
让 绕 转过 (连杆扭角),使其与 对齐。
完整变换矩阵
将四个变换按顺序相乘:
展开计算后得到:
这就是 DH 参数法中最核心的公式:单个连杆的变换矩阵。
矩阵各元素的物理意义
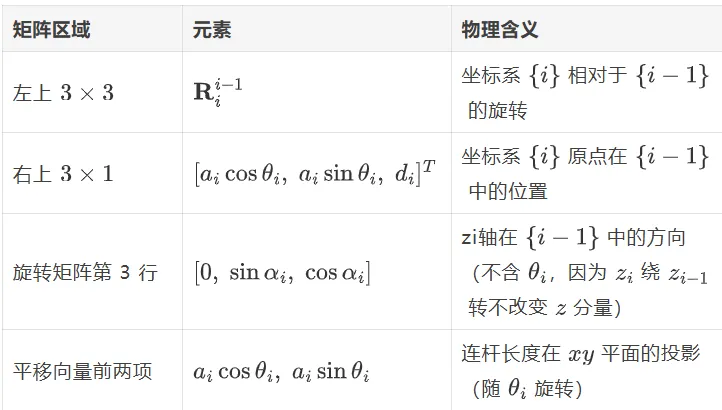
当 变化时(转动关节),矩阵中的旋转部分和平移部分同时变化
——这正是"关节运动导致末端位姿变化"的数学表达。
是自变量,矩阵是因变量。
推导验证:矩阵乘法的展开过程
为了确保大家能理解这个矩阵是怎么来的,这里展示关键步骤:
其中 ,(机器人学中常用简写记法)。
继续乘 :
最后乘 :
推导完成。
每一步都是确定的矩阵乘法,不涉及任何迭代或搜索——这也是正运动学"确定性"的来源。
正运动学:连乘的艺术
从基座到末端的链式相乘
有了单个连杆的变换矩阵 ,正运动学的计算就变成了简单的矩阵连乘: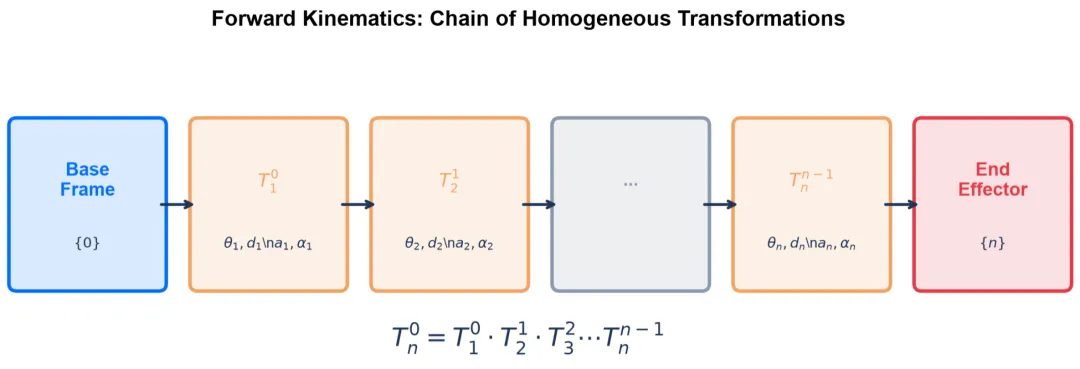
其中:
-
:末端执行器坐标系 在基坐标系 中的位姿 -
:第 个连杆坐标系相对于第 个连杆坐标系的变换 -
:自由度数量(关节数)
为什么连乘是对的?
这是齐次变换矩阵的核心性质——变换的复合等于矩阵的乘积。
考虑三个坐标系 :
-
相对于 的位姿为 -
相对于 的位姿为
那么 中的点 在 中的坐标为:
所以 ,推广到 个连杆就是连乘。
完整推导示例:平面 3R 机械臂
为了把抽象的公式落地,我们用一个最经典的例子:平面三连杆机械臂(3R Planar Arm)。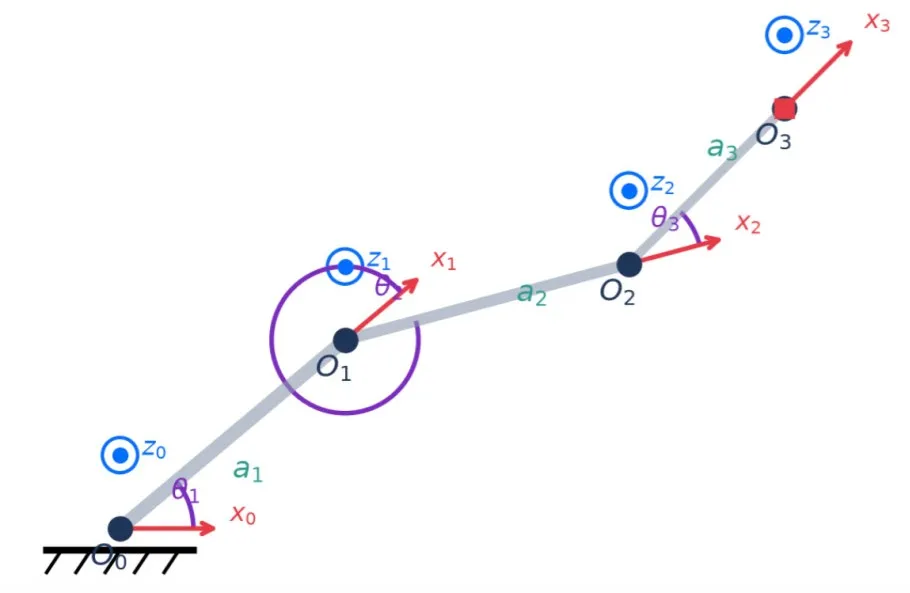
▲平面3R机械臂DH坐标系©【深蓝具身智能】编译
三个连杆在同一平面内,三个关节都是转动关节,所有 轴垂直于平面(指向纸面外)。
-
DH 参数表:
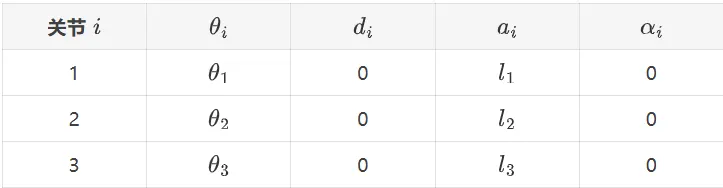
为什么 ?
因为所有关节轴平行(都垂直于平面),没有沿 方向的偏移,也没有连杆扭角。这使得变换矩阵大大简化。(以下公式可左右滑动查看)
-
逐个计算变换矩阵:
由于 ,DH 变换矩阵简化为:
-
第一级变换 :
其中 ,。
-
第二级变换 :
-
前两级复合 :
利用和角公式化简:
令 :
-
最终结果 :
令 ,末端位姿为:
-
末端位置(平移部分):
-
末端姿态(旋转部分):
这个结果完全符合物理直觉——
平面机械臂的末端位置就是各连杆在 方向的投影之和,末端朝向就是所有关节角的累加。
DH 参数法的作用在此体现:即使是复杂的 3D 机械臂,也只需要同样的连乘过程,只是参数表不同。
不同关节角下的末端位姿
同一台机械臂,给定不同的关节角度输入,通过正运动学计算得到不同的末端位姿输出。
这就是正运动学的本质:从关节空间到位姿空间的确定映射。
从公式到代码:Python 实现
DH 参数表驱动的通用 FK 函数
正运动学的代码实现非常直接——就是矩阵连乘。
以下是完整的 Python 实现(可左右滑动查看):
import numpy as np

def dh_transform(theta, d, a, alpha):
    """
    计算单个连杆的 DH 变换矩阵 (Standard DH)

    参数:
        theta: 关节角 (弧度)
        d:     连杆偏距
        a:     连杆长度
        alpha: 连杆扭角 (弧度)

    返回:
        4x4 齐次变换矩阵 T_i^{i-1}
    """
    ct, st = np.cos(theta), np.sin(theta)
    ca, sa = np.cos(alpha), np.sin(alpha)

    T = np.array([
        [ct, -st*ca,  st*sa, a*ct],
        [st,  ct*ca, -ct*sa, a*st],
        [0,   sa,     ca,    d   ],
        [0,   0,      0,     1   ]
    ])
    return T


def forward_kinematics(dh_params, joint_angles):
    """
    正运动学:从关节角计算末端位姿

    参数:
        dh_params:    DH 参数表,list of (theta_offset, d, a, alpha)
                      theta_offset 是零位时的关节角偏移
        joint_angles: 关节角向量 (弧度)

    返回:
        T_n^0: 4x4 齐次变换矩阵,末端在基坐标系中的位姿
    """
    T = np.eye(4)  # 从单位矩阵开始

    for i, (theta_off, d, a, alpha) in enumerate(dh_params):
        theta = joint_angles[i] + theta_off  # 实际关节角 = 输入角 + 偏移
        T_i = dh_transform(theta, d, a, alpha)
        T = T @ T_i  # 连乘

    return T


def extract_pose(T):
    """
    从齐次变换矩阵中提取位置和姿态

    返回:
        position:    (x, y, z) 位置
        euler_angles: (roll, pitch, yaw) 欧拉角 (ZYX 顺序)
    """
    position = T[:3, 3]
    R = T[:3, 3]

    # 从旋转矩阵提取 ZYX 欧拉角
    pitch = np.arctan2(-R[2, 0], np.sqrt(R[0, 0]**2 + R[1, 0]**2))
    yaw = np.arctan2(R[1, 0], R[0, 0])
    roll = np.arctan2(R[2, 1], R[2, 2])

    return position, np.array([roll, pitch, yaw])
完整示例:平面 3R 机械臂
# ============================================
# 平面 3R 机械臂正运动学示例
# ============================================

# DH 参数表: (theta_offset, d, a, alpha)
# 平面机械臂: d=0, alpha=0
dh_params_3r = [
    (0, 0, 0.5, 0),   # 关节1: l1=0.5m
    (0, 0, 0.4, 0),   # 关节2: l2=0.4m
    (0, 0, 0.3, 0),   # 关节3: l3=0.3m
]

# 测试三组关节角
test_configs = [
    [0, 0, 0],                          # 完全伸直
    [np.radians(45), np.radians(-30), np.radians(20)],  # 弯曲状态1
    [np.radians(90), np.radians(60), np.radians(-45)],  # 弯曲状态2
]

print("=" * 60)
print("平面 3R 机械臂正运动学计算结果")
print("=" * 60)

for i, angles in enumerate(test_configs):
    T = forward_kinematics(dh_params_3r, angles)
    pos, euler = extract_pose(T)

    print(f"\n配置 {i+1}: θ = [{', '.join(f'{np.degrees(a):.1f}°' for a in angles)}]")
    print(f"  末端位置: x={pos[0]:.4f} m, y={pos[1]:.4f} m, z={pos[2]:.4f} m")
    print(f"  末端姿态: φ={np.degrees(euler[2]):.1f}° (平面内朝向)")
    print(f"  变换矩阵:\n{T.round(4)}")
输出示例:
配置 1: θ = [0.0°, 0.0°, 0.0°]
  末端位置: x=1.2000 m, y=0.0000 m, z=0.0000 m
  末端姿态: φ=0.0° (平面内朝向)

配置 2: θ = [45.0°, -30.0°, 20.0°]
  末端位置: x=0.8136 m, y=0.6036 m, z=0.0000 m
  末端姿态: φ=35.0° (平面内朝向)
完整示例:6DOF 工业机械臂
# ============================================
# 6DOF 机械臂正运动学 (类似 UR5 结构)
# ============================================

dh_params_6dof = [
    # (theta_offset, d, a, alpha)
    (0,        0.089, 0,       np.pi/2),   # 关节1: 基座旋转
    (0,        0,     -0.425,  0),          # 关节2: 肩部
    (0,        0,     -0.392,  0),          # 关节3: 肘部
    (0,        0.109, 0,       np.pi/2),   # 关节4: 腕部翻转
    (0,        0.094, 0,      -np.pi/2),   # 关节5: 腕部俯仰
    (0,        0.082, 0,       0),          # 关节6: 末端旋转
]

# 计算零位时的末端位姿
T_home = forward_kinematics(dh_params_6dof, [0]*6)
print("零位末端位姿矩阵:")
print(T_home.round(4))

# 计算任意关节角时的末端位姿
joint_angles = [np.radians(30), np.radians(45), np.radians(-20),
                np.radians(60), np.radians(-15), np.radians(90)]
T_target = forward_kinematics(dh_params_6dof, joint_angles)
pos, euler = extract_pose(T_target)

print(f"\n关节角: [{', '.join(f'{np.degrees(a):.1f}°' for a in joint_angles)}]")
print(f"末端位置: ({pos[0]:.4f}, {pos[1]:.4f}, {pos[2]:.4f}) m")
print(f"末端姿态: RPY = ({np.degrees(euler[0]):.1f}°, {np.degrees(euler[1]):.1f}°, {np.degrees(euler[2]):.1f}°)")雅可比矩阵的数值计算(预告)
正运动学计算的是"在某一个关节构型下,末端在哪里"。
如果要计算"关节微小运动如何影响末端运动",就需要雅可比矩阵——它是正运动学对关节角的偏导数:
虽然雅可比主要用于逆运动学,但它的计算基础正是正运动学:
def compute_jacobian(dh_params, q, delta=1e-6):
    """
    数值雅可比矩阵 (数值微分法)

    参数:
        dh_params: DH 参数表
        q: 当前关节角
        delta: 微分步长

    返回:
        J: 6×n 雅可比矩阵 (前3行线速度, 后3行角速度)
    """
    n = len(q)
    J = np.zeros((6, n))

    # 当前末端位姿
    T0 = forward_kinematics(dh_params, q)
    p0 = T0[:3, 3]
    R0 = T0[:3, 3]

    for i in range(n):
        # 对第 i 个关节做数值微分
        q_plus = q.copy()
        q_plus[i] += delta
        T_plus = forward_kinematics(dh_params, q_plus)

        # 位置差分 -> 线速度列
        J[:3, i] = (T_plus[:3, 3] - p0) / delta

        # 姿态差分 -> 角速度列 (用旋转矩阵差分的反对称部分)
        dR = T_plus[:3, 3] @ R0.T
        # 从 dR 提取旋转轴角 (近似)
        skew = 0.5 * (dR - dR.T)
        J[3:, i] = np.array([skew[2,1], skew[0,2], skew[1,0]]) / delta

return J这里有个点需要注意:数值雅可比在奇异点附近会出问题(条件数爆炸),实际工程中通常使用几何雅可比(基于运动学链的解析推导),这在后续的逆运动学文章中会详细展开。
场景痛点 × 解决方案 × 关键代码
场景 A:工业机械臂标定(精度第一)
-
痛点:
机械臂出厂时的名义 DH 参数与实际值存在偏差(加工误差、装配误差、温度变形),导致理论 FK 计算的末端位置与实际位置有 0.5~2mm 的误差。
在精密装配场景(如手机螺丝拧紧、芯片贴装)中,这个误差不可接受。
-
解决方案:
用激光跟踪仪测量一组标定点,通过非线性最小二乘拟合实际 DH 参数(运动学标定)。
from scipy.optimize import least_squares

def calibrate_dh(dh_params_nominal, measured_poses, joint_configs):
    """
    DH 参数标定: 通过测量的末端位姿修正 DH 参数

    参数:
        dh_params_nominal: 名义 DH 参数
        measured_poses:    标定点测量值 [(x, y, z), ...]
        joint_configs:     对应的关节角 [q1, q2, ...]

    返回:
        dh_calibrated: 标定后的 DH 参数
    """
    # 将 DH 参数展平为优化变量
    # 优化: d, a, alpha 的偏差 (theta_offset 通常已知)
    n_joints = len(dh_params_nominal)

    def unpack_params(flat_params):
        """将展平的参数重组为 DH 参数表"""
        dh = []
        for i in range(n_joints):
            d     = flat_params[i*3]
            a     = flat_params[i*3 + 1]
            alpha = flat_params[i*3 + 2]
            theta_off = dh_params_nominal[i][0]  # 保持名义 theta_offset
            dh.append((theta_off, d, a, alpha))
        return dh

    def residual(flat_params):
        """计算所有标定点的残差"""
        dh = unpack_params(flat_params)
        residuals = []
        for q, measured in zip(joint_configs, measured_poses):
            T = forward_kinematics(dh, q)
            predicted = T[:3, 3]
            residuals.extend(predicted - np.array(measured))
        return residuals

    # 初始猜测 = 名义参数
    x0 = []
    for (_, d, a, alpha) in dh_params_nominal:
        x0.extend([d, a, alpha])

    # Levenberg-Marquardt 优化
    result = least_squares(residual, x0, method='lm')

    return unpack_params(result.x)

# 标定效果: 典型工业机器人标定后精度从 ~1mm 提升到 ~0.05mm
场景 B:人形机器人全身姿态计算(实时性第一)
-
痛点:
人形机器人有 30+ 自由度(双腿各 6、双臂各 7、躯干 3、颈部 2),需要在 1kHz 控制频率下实时计算全身各关键点的位姿,不只是末端,还包括质心、肩部、髋部等。
-
解决方案:
预计算运动学树(Kinematic Tree),用拓扑排序并行计算各分支。
class KinematicTree:
    """
    运动学树: 高效计算多分支机器人的所有连杆位姿
    """
    def __init__(self, dh_params_list, parent_indices):
        """
        参数:
            dh_params_list: 各关节的 DH 参数
            parent_indices: 各关节的父关节索引 (-1 表示连接基座)
        """
        self.n = len(dh_params_list)
        self.dh = dh_params_list
        self.parent = parent_indices  # [−1, 0, 0, 1, 2, ...]

    def compute_all_frames(self, joint_angles):
        """
        一次性计算所有连杆坐标系的位姿
        按拓扑顺序计算, 避免重复运算
        """
        transforms = [np.eye(4)] * (self.n + 1)  # T_0^0, T_1^0, ..., T_n^0

        for i in range(self.n):
            theta_off, d, a, alpha = self.dh[i]
            theta = joint_angles[i] + theta_off
            T_local = dh_transform(theta, d, a, alpha)

            parent_idx = self.parent[i]
            if parent_idx == -1:
                transforms[i + 1] = T_local          # 连接基座
            else:
                transforms[i + 1] = transforms[parent_idx + 1] @ T_local

        return transforms  # 所有连杆在世界坐标系中的位姿

# 人形机器人: 左臂和右臂可以并行计算
# 30 DOF 的一次 FK 计算: ~0.1ms (NumPy 向量化)
场景 C:Sim2Real 的运动学一致性验证(可靠性第一)
-
痛点:
强化学习策略在仿真器(Isaac Gym, MuJoCo)中训练,但部署到真机时,如果仿真器的 FK 与真机 FK 不一致,策略输出会产生系统性偏差。
常见问题包括:关节零点偏移、连杆长度误差、坐标系定义不一致。
-
解决方案:
建立运动学一致性校验管线——在仿真和真机上执行相同的关节角序列,对比末端位姿差异。
def sim2real_kinematics_check(sim_fk_func, real_fk_func, test_configs):
    """
    Sim2Real 运动学一致性校验

    参数:
        sim_fk_func:  仿真器的 FK 函数
        real_fk_func: 真机的 FK 函数 (通过编码器读数+FK计算)
        test_configs: 测试关节角序列

    返回:
        max_error: 最大位姿误差
        mean_error: 平均位姿误差
    """
    errors = []

    for q in test_configs:
        T_sim = sim_fk_func(q)
        T_real = real_fk_func(q)

        # 位置误差
        pos_error = np.linalg.norm(T_sim[:3, 3] - T_real[:3, 3])

        # 姿态误差 (用旋转矩阵的测地线距离)
        R_diff = T_sim[:3, 3].T @ T_real[:3, 3]
        trace = np.clip(np.trace(R_diff), -1, 3)
        rot_error = np.arccos((trace - 1) / 2)  # 弧度

        errors.append({
            'joint_config': q,
            'pos_error_mm': pos_error * 1000,
            'rot_error_deg': np.degrees(rot_error)
        })

    pos_errors = [e['pos_error_mm'] for e in errors]
    rot_errors = [e['rot_error_deg'] for e in errors]

    print(f"位置误差: max={max(pos_errors):.2f}mm, mean={np.mean(pos_errors):.2f}mm")
    print(f"姿态误差: max={max(rot_errors):.3f}°, mean={np.mean(rot_errors):.3f}°")

    return max(pos_errors), np.mean(pos_errors)

# 合格标准: 位置误差 < 1mm, 姿态误差 < 0.5°
写在最后
正运动学是机器人学中最“老实”的部分——给定输入,输出唯一,没有歧义,没有搜索,没有迭代。
也正是因为这份确定性,使它成为整个机器人控制栈的基石。
从 DH 参数的四个变量(),到单个连杆的 变换矩阵,再到 个矩阵的连乘——这条数学链路虽然简单,却精确地描述了从"关节角"到"末端位姿"的完整映射。
理解了它,才真正理解了机械臂“为什么能动”。
在具身智能时代,正运动学的地位不降反升。它是仿真环境的物理基础(URDF 本质就是 DH 参数的 XML 化),是 Sim2Real 迁移的一致性基准,是强化学习 reward 计算中位姿误差的定义来源,也是逆运动学、动力学、轨迹规划所有上层模块的底层依赖。
正运动学是一道函数题:。
但这个函数的每一个矩阵元素,都包含了对物理世界的数学抽象——坐标系的约定、连杆的几何关系、刚体变换的复合法则。
把这些搞清楚,后面的路才走得稳。
👍深蓝学院《机器人学基础》系列课程推荐👍
本课程系统讲解了位形空间、刚体运动、前向/逆向运动学、轨迹生成与运动规划等核心模块,覆盖了本专栏正在连载的完整具身智能基础知识体系。
下一篇预告:逆运动学(IK) 。当给定末端目标位姿,如何求解关节角?
编辑|小小怪博士
审编|具身君
扫码添加阿蓝,选择想要加入的交流群即可
(按照提交顺序邀请,请尽早选择)
👇
