

逛了三、四天,我们跟20多家企业CEO/技术/市场聊了聊,大家纷纷在证明同一件事:我能用,而且用得很好。
这届展会,做物流演示的展台一只手数不过来:自变量、星动纪元、星海图、银河通用、京东(含启物、里工)……几乎人手一个传送带。
数字上漂亮的,最物流分拣demo:
两条机械臂搭配夹爪,对大小、形状、材质、重量完全随机的真实包裹全自主分拣、翻面单。轻小件直接夹取搬运,大件沉重件从侧面推动,蜷曲软包先摊平理顺再调整面单方向。
官方数据:全球直播中分拣效率达1816件/小时,准确率98%,"超过美国同行Figure(1248件/小时)约45%";"机械臂+夹爪"硬件方案比"人形机器人+五指灵巧手"成本下降70%。
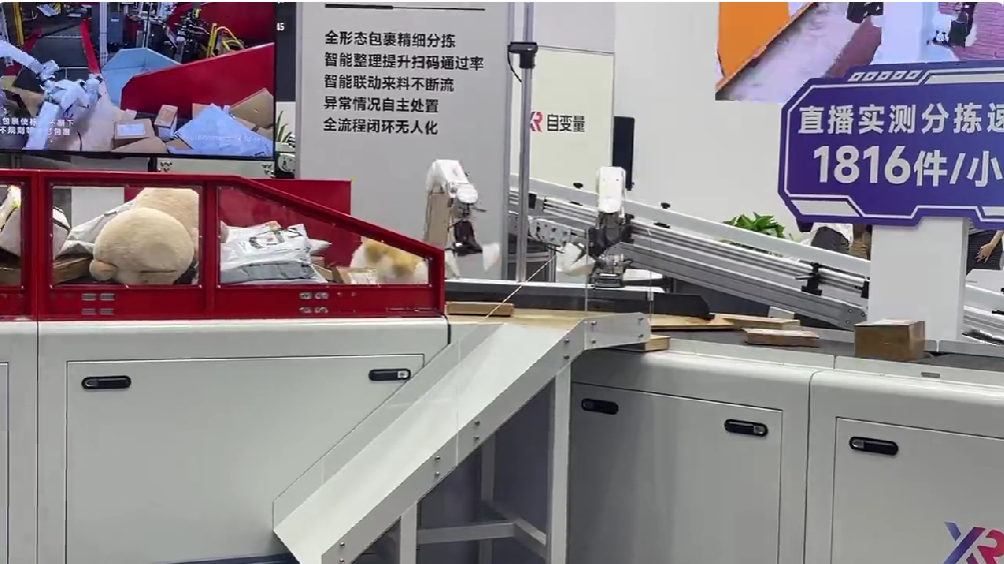 WRC 2026 | 现场实拍:物流分拣任务展示©【深蓝具身智能】编译
但到底怎么训的?数据从哪来?
这是我们在最关注,也追问最久的问题。
自变量的答案分三层:模型层,物流分拣和家庭服务用的是同一个从零预训练的端到端模型WALL-B,把视觉、语言、触觉、动作和物理预测融进一个网络。
也就是说,分拣能力不是对着传送带单独"刷"出来的,是从预训练大脑里长出来的;
数据层,靠展台另一侧那套QUANXTA Zero无本体数采:人不需要操作真机,穿戴设备做动作,动作直接被采集成可训数据,官方称数据入库有效率超85%、训练数据成本降低90%,配合自研训练框架把"采集→训练→部署"周期从6个月压到3天;
回流层,与"一家头部物流企业"的真实产线常态化运行,部署数据持续回灌。
这套"大脑预训练+无本体数采+产线回流"的组合拳,是目前逻辑上最自洽的行业答案。
不过那家"头部物流企业"至今未具名(推测是顺丰?)
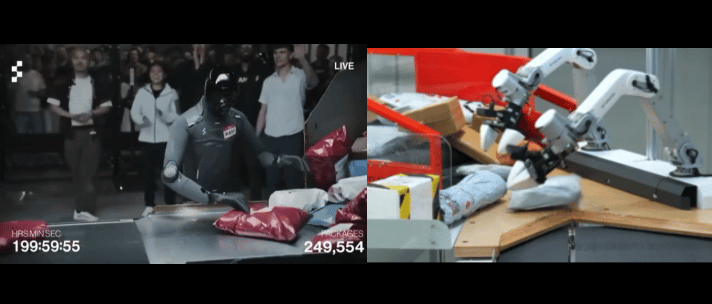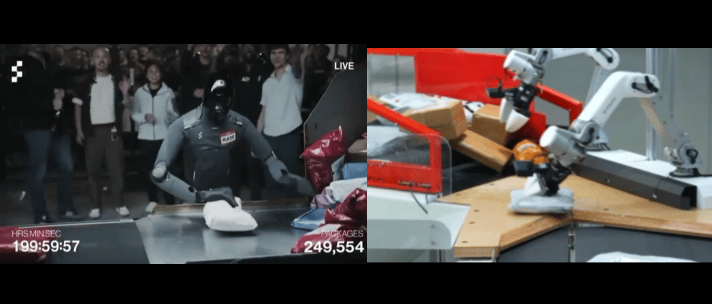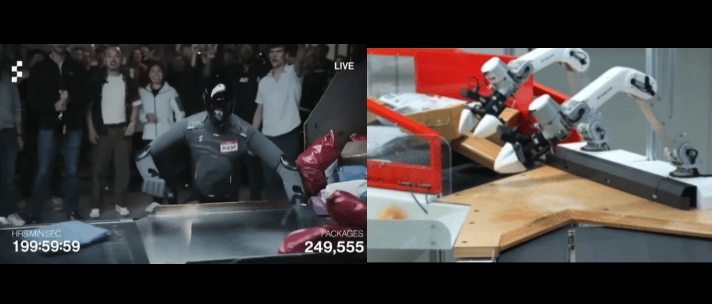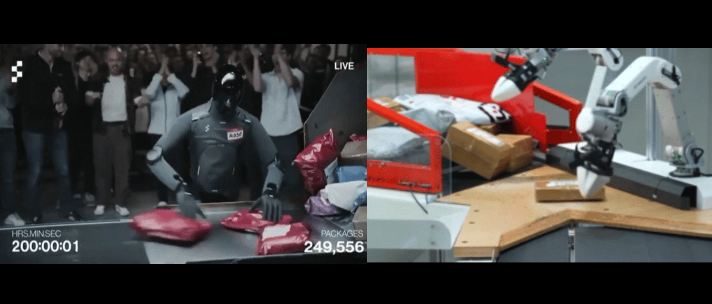
▲图 | Figure 03 对比自变量物流分拣©【深蓝具身智能】编译
据超维动力现场介绍,KAIBot是当前全身自由度最高的人形机器人本体,达到115个自由度。
国内同类产品多为70余个自由度,即便是国际头部企业的人形机器人,也约为80个自由度。
超维动力CEO,也向在深蓝学院阐释了其核心理念:“具身的第一性原理,就是你必须得足够拟人之后,才有可能从人的身上学数据,建立模型的能力。”
基于这一理念,公司构建了全栈系统性研发体系:本体自研、灵巧手核心部件自研、算法采用VLA加世界模型的结合,并配有记忆模块与加速优化功能。
在数据层面,超维动力已累积约20万小时的第一视角(egocentric)数据,用于训练具身大模型。
展会现场的SMASH人形乒乓球对抗是关注度最高的演示之一——这一场景不仅需要运动能力,更需要对环境的感知、理解、预测及高速互动。
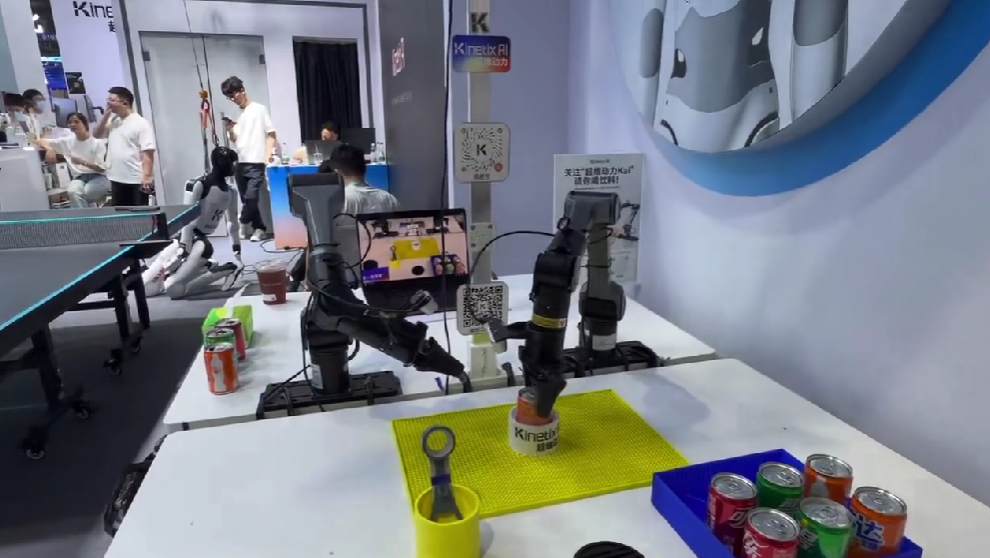
在灵巧手设计上,超维动力采用绳驱与直驱结合的方案,具体选型由算法团队的需求决定,而非硬件先行的主观臆想。
其灵巧手售价为市面同自由度产品的1/2至1/3,并通过机械锁定设计解决长期握持时电机的过热问题。
首先看旗舰机型Booster T2的线下首秀:
其算力高达2070 TFLOPS,搭载英伟达Thor芯片,是目前行业算力最高的人形机器人平台之一,面向科研研发等前沿研究场景,能够执行跑酷、街舞、中国武术等高爆发动作。
第二大亮点是群体智能:
全天候进行的3v3自主球赛中,10台K1机器人在无遥控、无预编程、无动捕的条件下,自主完成感知、决策、运动控制及群体配合。
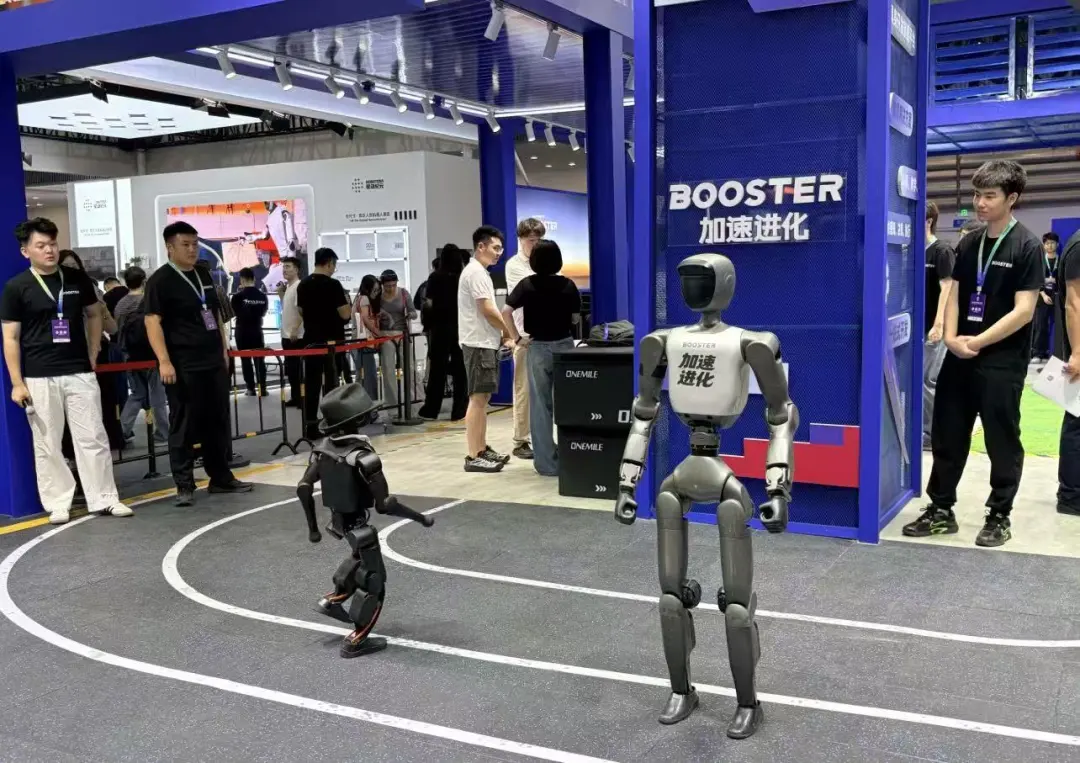
加速进化将自身定位为“具身智能的安卓”。
不仅做硬件,同时做开发者生态,通过Booster Studio等工具链打造完整的产业生态系统。
在展会现场,乐聚机器人持续运行超过6小时,MTBF(平均故障间隔时间)测试已超过1000小时。
张大鹏强调,这一数据是“只能去感受长时间跑”的硬实力,而非展台上的短期表演。
在开放性方面,乐聚的夸父机器人是行业本体中开放程度最高的之一。硬件、软件接口均已开放,兼容市面上常见的各类模型——包括国际上知名的GR00T、π系列等主流模型。
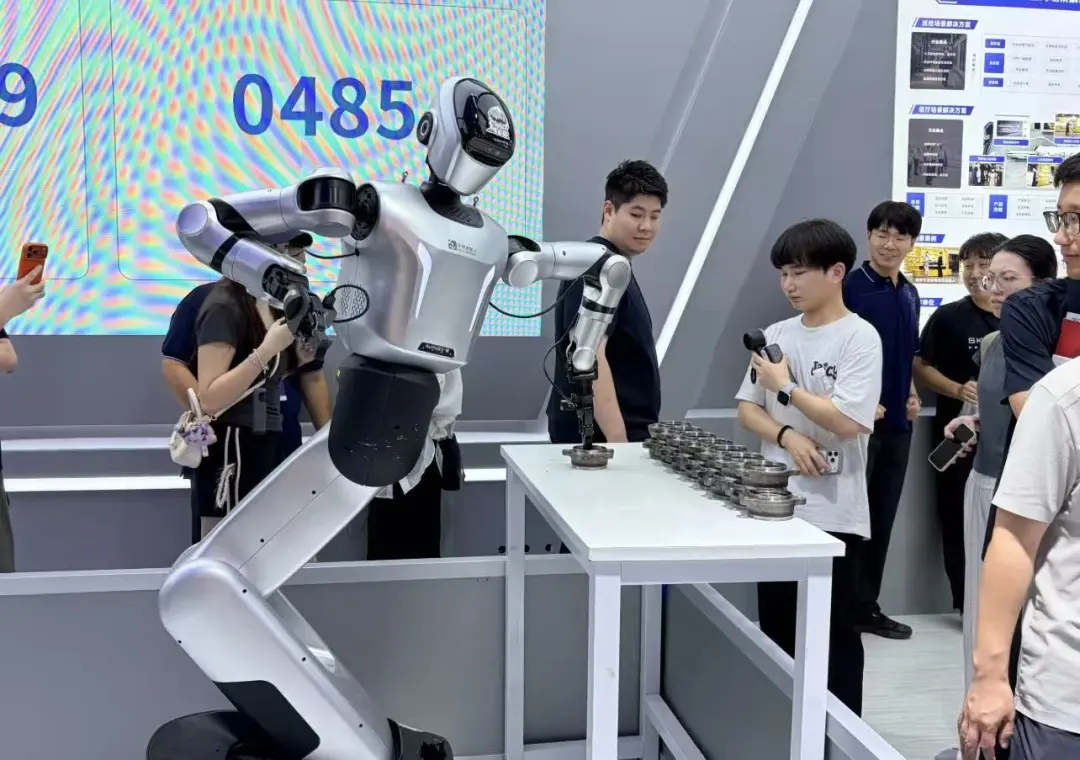
星动纪元的机器人已在中国邮政和顺丰的十余个物流集散中心进行规模化的物流分拣作业。现场展示的包裹形态多样——软包、盒子、大件、小件、异形件,SKU可达数千个。
星动纪元将自身定义为“软硬一体全栈自研”的公司。
其核心理念是:具身智能本质上是一场“木桶游戏”——大脑、数据采集、硬件、整机、灵巧手,每一块板子都得有,且短板决定上限。
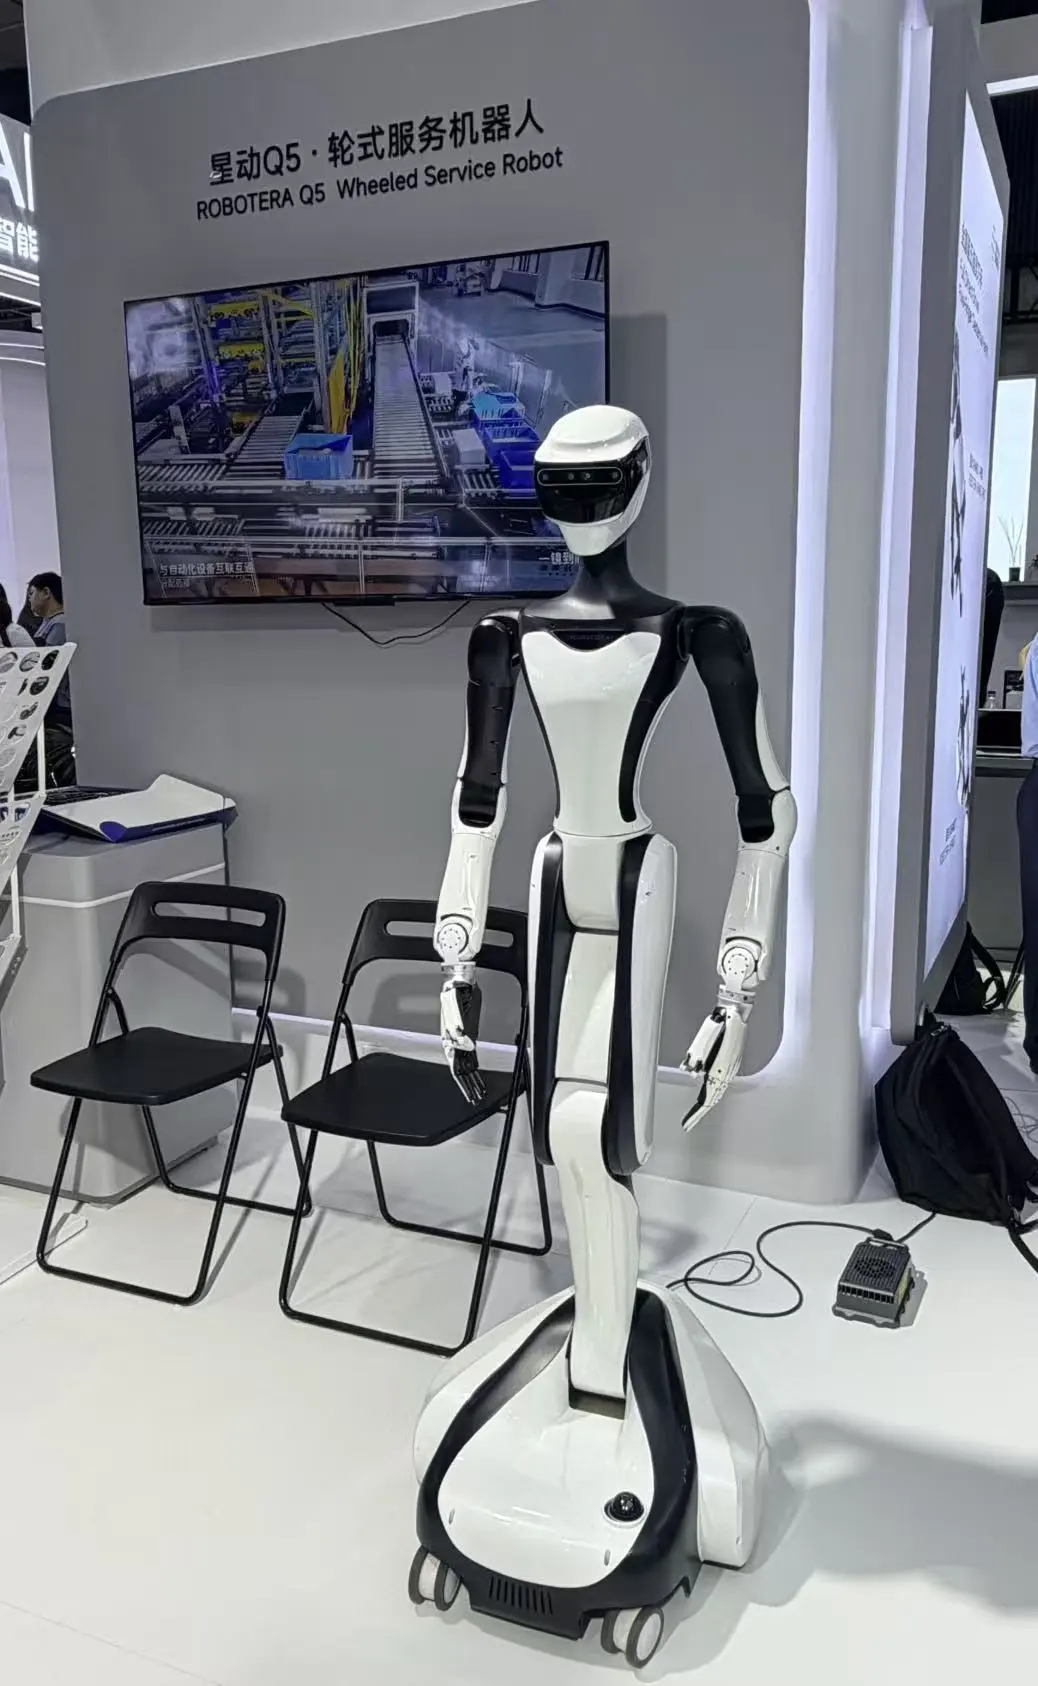
在成本控制方面,凭借全栈自研优势,星动纪元的灵巧手已多次主动降价。其21自由度的灵巧手在同类别中价格相对较低,因为很多模组和模块可以迁移复用。
首先是全尺寸人形机器人Oli——身高1.65米,全身31个自由度,重量55公斤,与人体重量接近。
他们表示,其最大优势在于稳定性:无需吊架即可独立站立和行走,且步态拟人化程度较高。
“半人马”则展示了逐际动力产品的模块化组合能力。
该形态由四足平台与上半身组合而成,支持“一机三态”。可拆分为上半身或下半身独立使用,也可组合为整体。
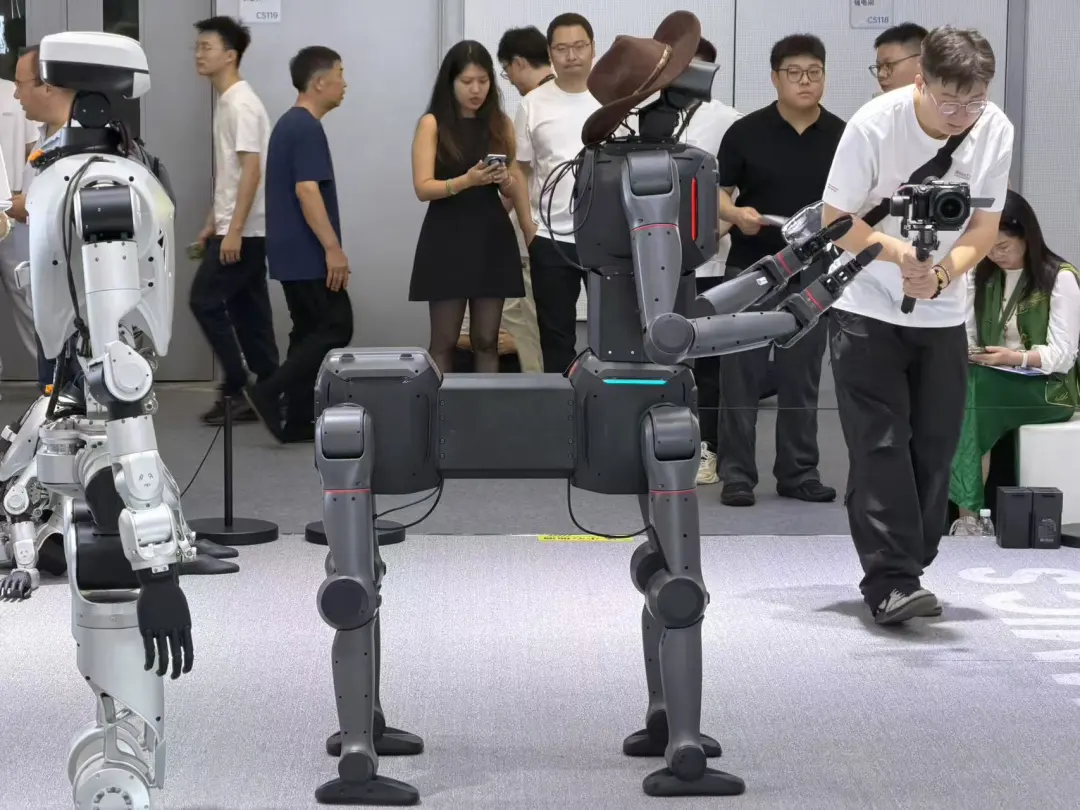
在算法层面,逐际动力基于π 0.5模型,已在固定场景中实现长时序的移动操作。此前发布的演示视频被外交部推广至海外。
据现场介绍,本次展会的重点是两款新品:人形机器人银毅NE01和首次亮相的机械臂(铜锤M1)。
公司以四足机器人起家,如今产品线已扩展至人形机器人和机械臂,核心逻辑是全链路自研——从电机到大小脑,均自主完成。
公司基于统一的电机能力构建多形态产品线,面向不同行业需求提供本体平台,支持二次开发。已落地的应用方向包括导盲机器人、防爆作业、高压水枪消防等特种行业场景。
SimFoundry是一个集测量、生成、求解于一体的仿真平台。该平台的核心差异化在于:不仅仅追求视觉上的一比一还原,更通过线下“物理测量工厂”采集真实资产的物理参数,包括扭矩、阻尼摩擦、力矩等,生成物理参数也一比一正确的数字资产。
小编在现场体验拉开微波炉门时可感受到真实的力反馈和弹片阻力;拧螺丝时可感受到螺丝枪的震动和拧入时的物理反力。
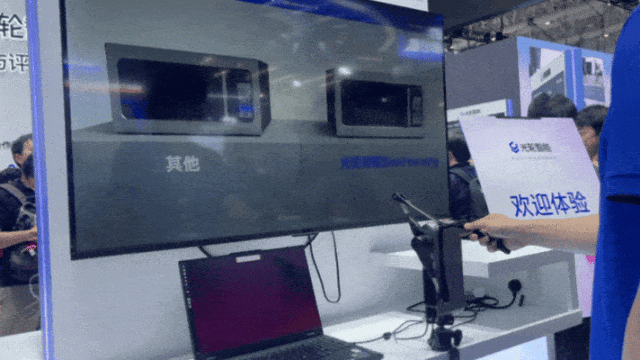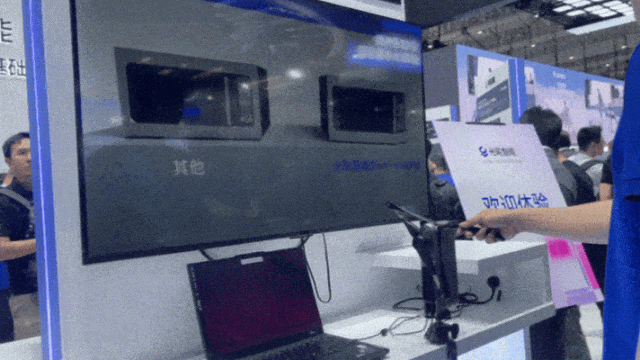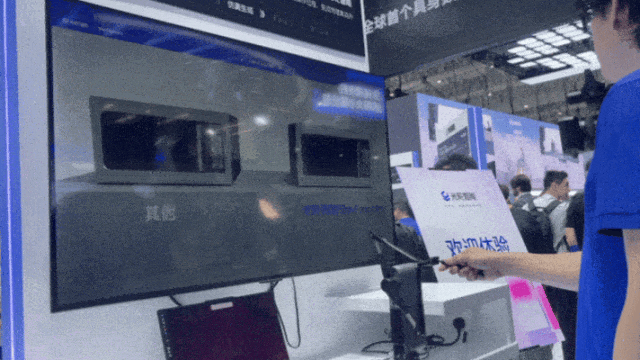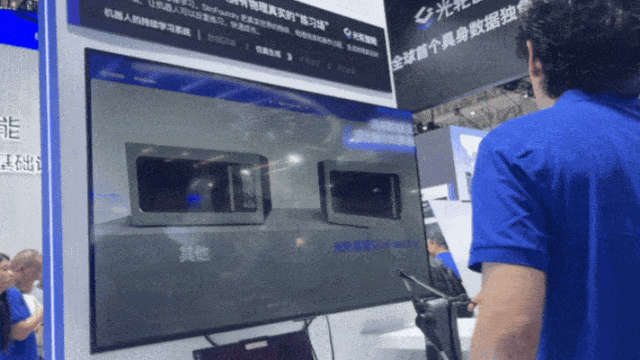
这些力反馈数据将实时传递给机器人的传感器,使机器人在仿真训练中同时采集视觉和力的数据。
蚂蚁灵波的“大脑”是其今年7月发布的全栈大脑2.0,涵盖LingBot-Vision、LingBot-Depth 2.0、LingBot-VLA 2.0、LingBot-Video、LingBot-World 2.0、LingBot-VA 2.0等模型矩阵,预训练中融入6万小时真实物理数据,已适配17个机器人品牌、20种构型,可实现单臂、双臂、双足、轮式及头部、腰部、灵巧手的协同控制。
目前,其全系列开源模型在GitHub上的Star数已突破3万,位居国内具身智能项目第一。
这一改动使模型更加“物理原生”:不仅关注尺寸和颜色等视觉属性,更关注物体的物理属性和交互方式,严格遵循物理因果律。
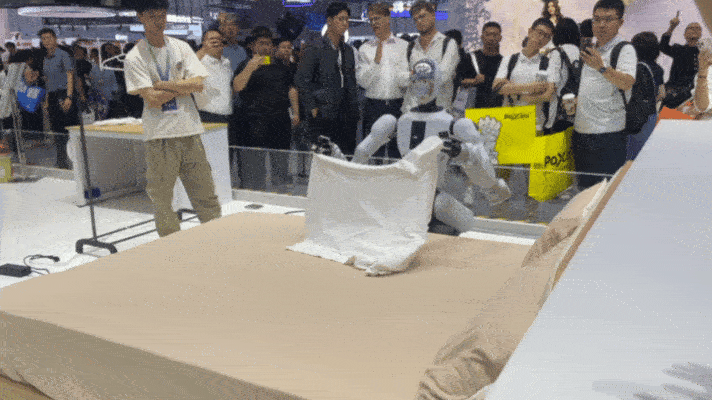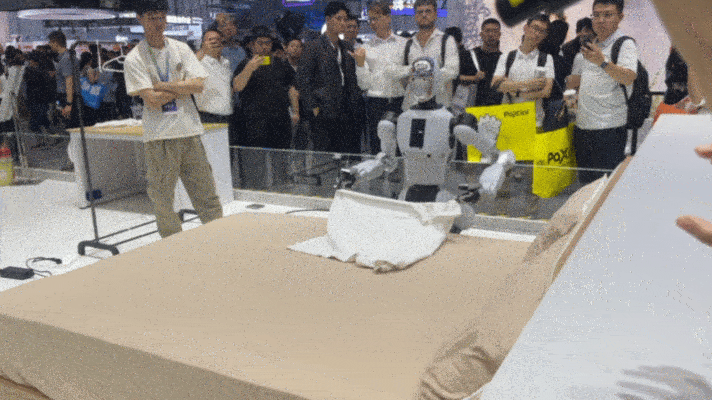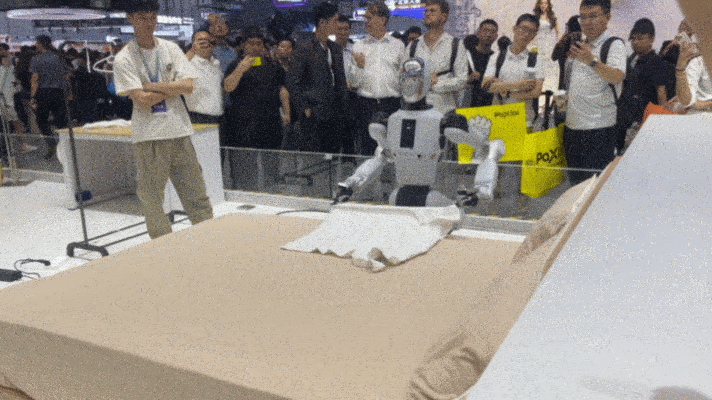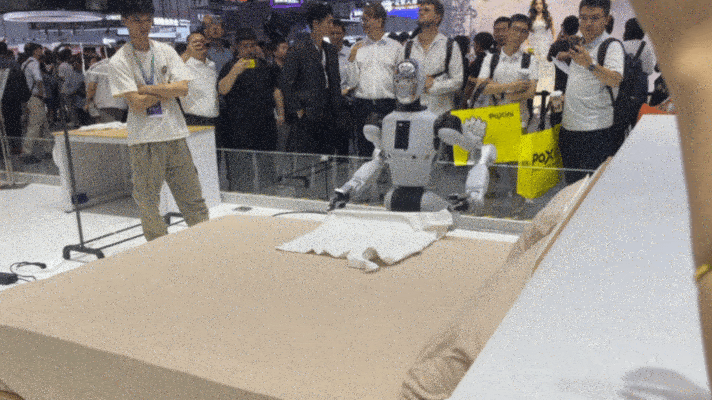
G1机器人在展会现场演示了两个家庭场景:卧室叠衣服和厨房做早餐。
这两个任务集中体现了具身智能面临的几大难题——硬性与柔性物体的混杂、物体状态的持续变化、复杂环境下的双臂协同长程任务执行。
在卧室场景中,机器人需要在可下陷的床垫上操作,准确识别衣服的领口和袖口位置,完成对齐、对折、叠放。
在厨房场景中,机器人需要面对多个物体和多个步骤的任务,且具备抗干扰能力——当面包或水杯被换了位置后,它能重新识别、理解、规划和执行,在失去目标时重新追踪,在路径中断时重新规划。
银河通用同时发布了完整的开发者平台,分为学习、开发、验证、部署四个阶段。
该系统解决的核心问题是:顾客或机器人将商品放入托盘后,机器人自动寻找商品上的二维码并进行扫码结算。机器人利用两个腕部摄像头主动寻找最佳机位,智能选择不遮挡二维码的夹爪进行抓取。
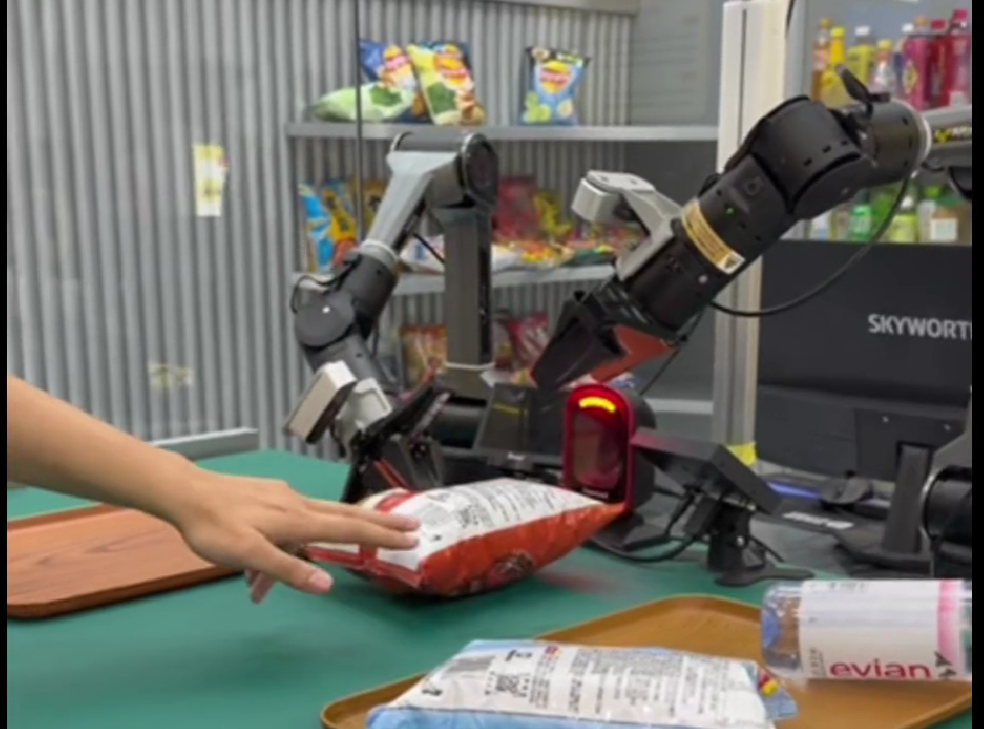
相比WAIC时期只能处理瓶子(刚性物体),现已升级至可处理软包等会变形的物体,覆盖超市大多数商品品类。
前置仓场景由R1Light机器人承担全无人自动化履约——从订单拆解、导航定位、物品拣选、打包到贴订单,最终将符合要求的包裹放置在取货台等待外卖员取货。
整个流程实现多机协同,在约350平方米的空间内服务周边5至6公里范围,多个打包机器人与拣选机器人共同协作以提高履约效率。
目前单订单成功率可达95%以上。
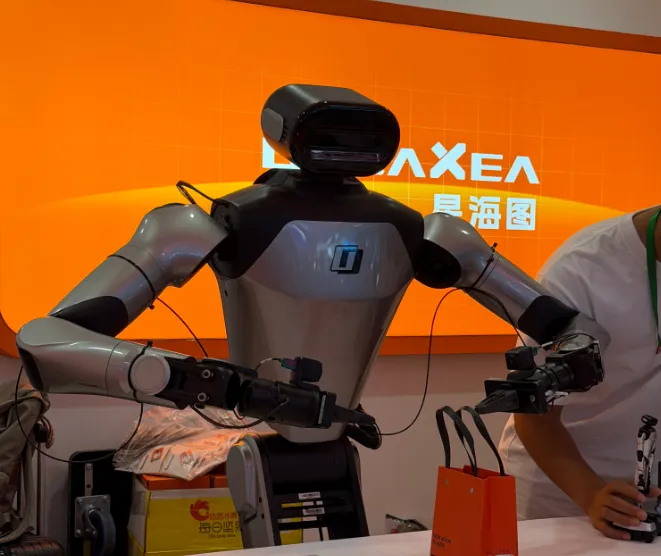
其中最吸引眼球的当属机器人乐队场景——四台机器人基于同一算法架构复制音乐结构,现场真实演奏各类乐器。
这一场景是公司下半年商业化的重要尝试。
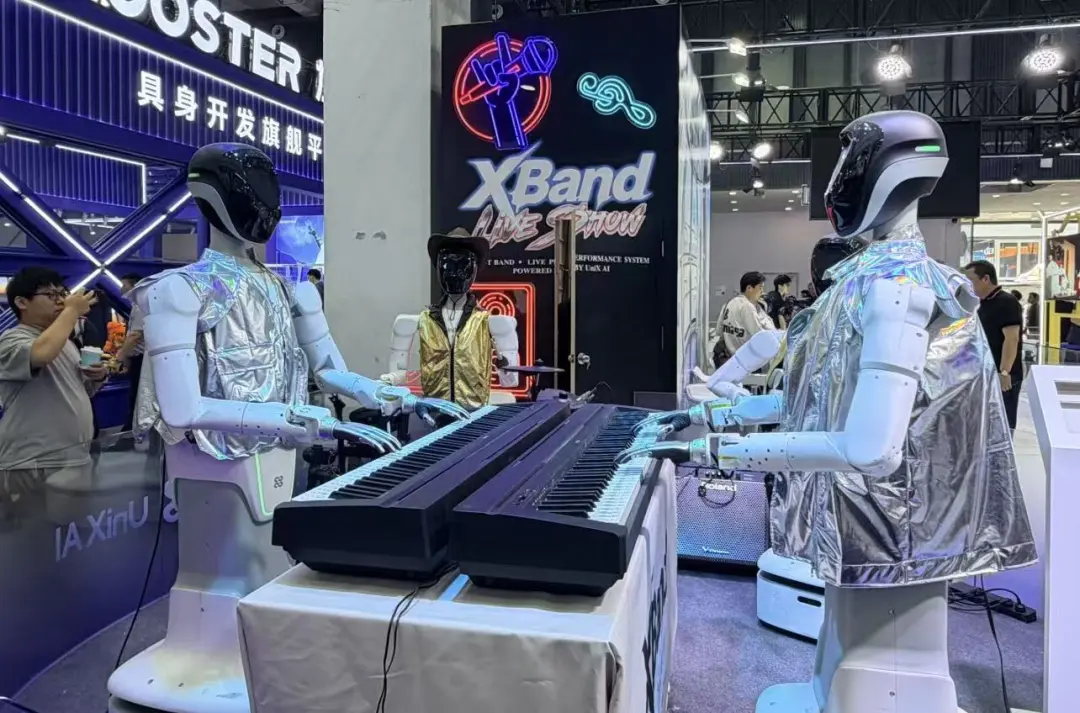
在技术路线上,优理奇通过上肢操作能力进行精准操作,面向B端与娱乐场景提升。
Moz2面向公共服务市场,在关节承重和尺寸上做了轻量化设计,整体结构更小,底盘比上一代Moz1更小,通过性更佳,并支持自然语音交互。
在数据采集方面,千寻智能通过众包人员进行真实世界数据采集,覆盖厨房整理、物体整理、衣物叠取等家庭场景,走的是真实物理世界数据与仿真数据相结合的路线,他们认为两条路径未来必然重合。
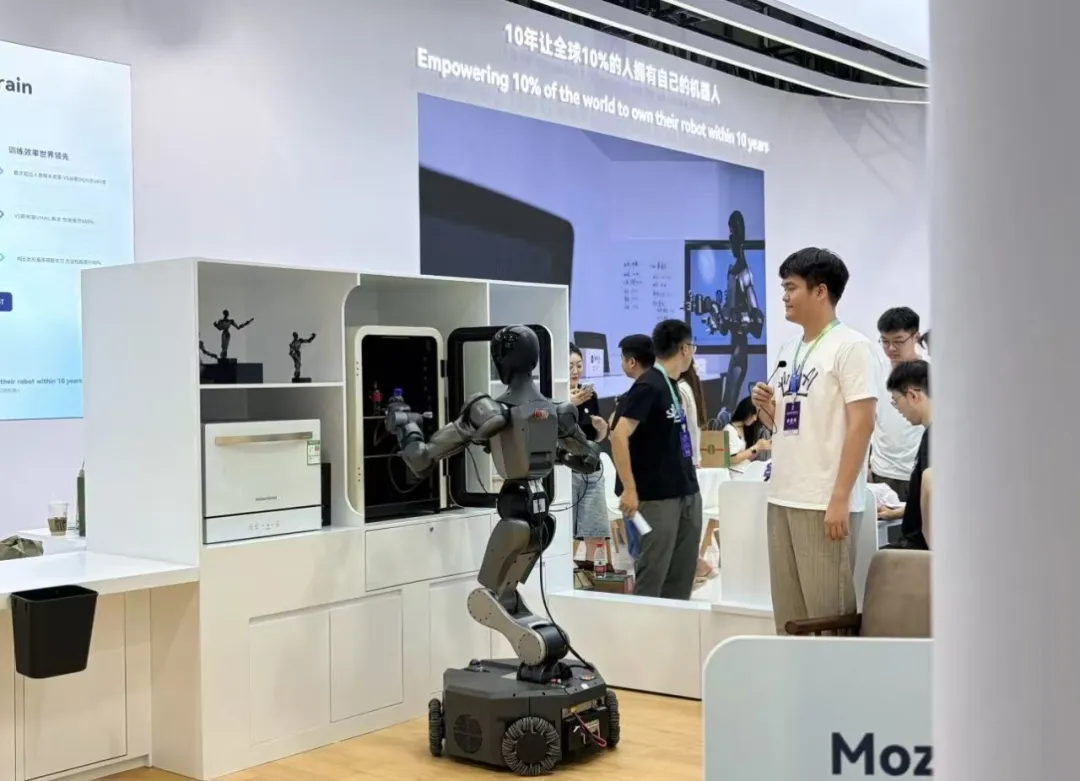
其Spirit v1.6模型实现了长程任务子任务成功率99%以上,核心得益于VLA加世界模型的融合算法架构,以及几十万小时真机数据加无本体数据的积累。
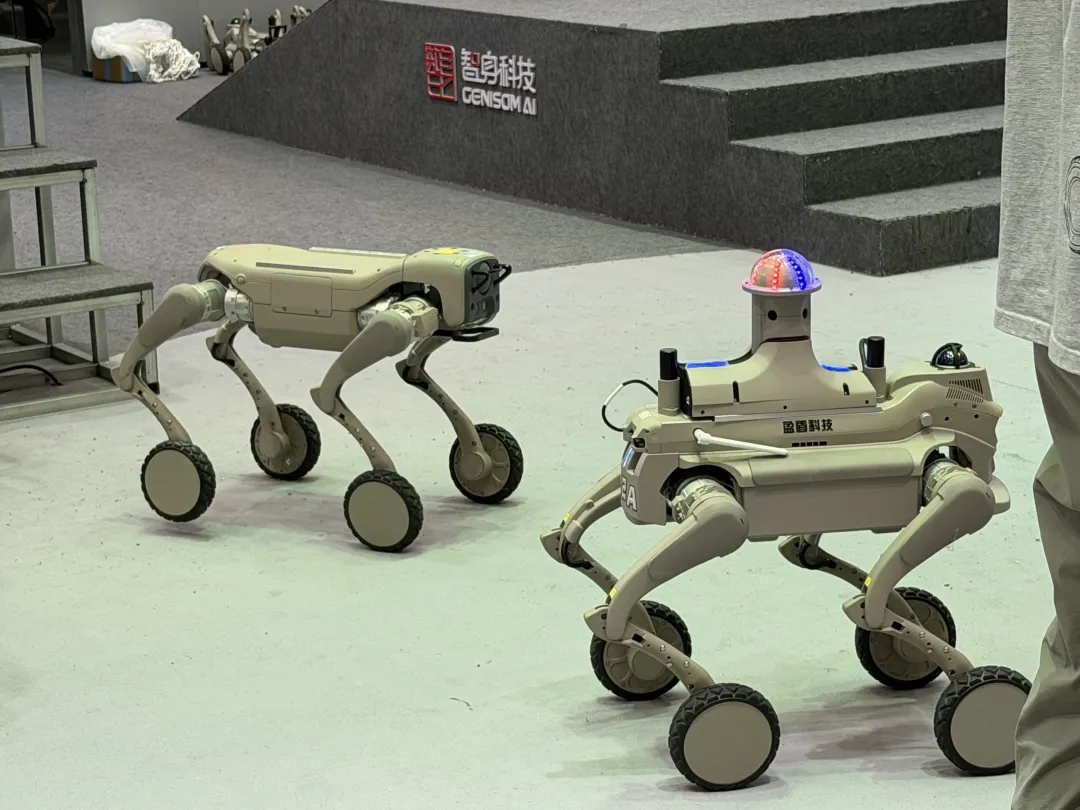
首先是应急矿洞通讯保障机器狗:
当矿洞坍塌、现场网络中断时,该机器狗背负光纤筒深入坍塌区域,通过有线方式遥控,并将外部信号传输至矿洞深处,使受困人员可用手机拨打电话或发送信息。
该产品还配备四合一喊话器(双向通话)、红蓝爆闪灯、双光云台(可见光+红外热成像),可通过热成像发现被埋受困人员,于上个月刚刚发布。
云深处同时展示了IP66防护等级的三防人形机器人DR02:
市面上少见的防尘、防水、防腐蚀人形机器人。不同于展会上打拳、翻跟头的表演型人形,该产品更贴近实战使用,已在变电站进行开关闸操作,并可背负灭火器执行消防任务,手臂负载达15公斤。
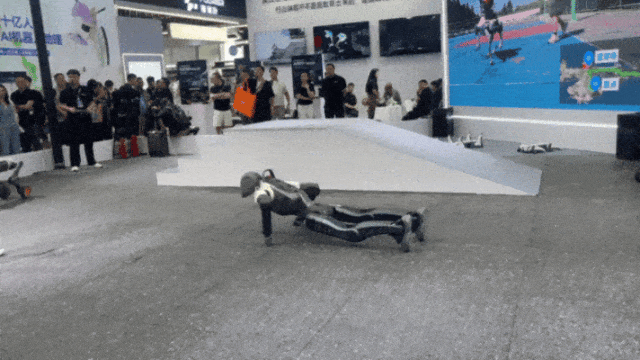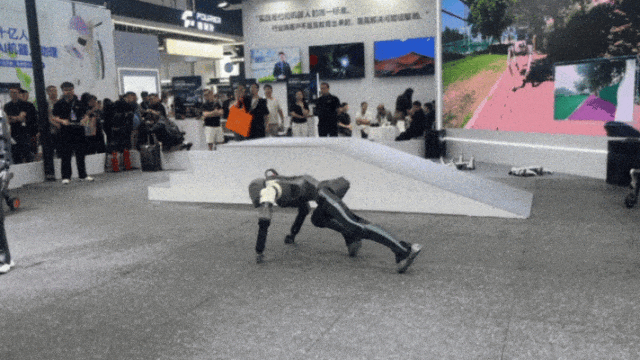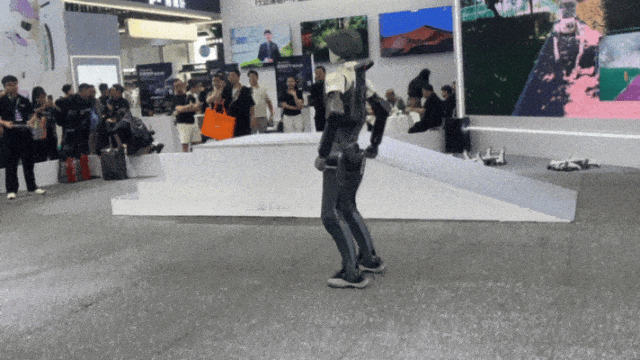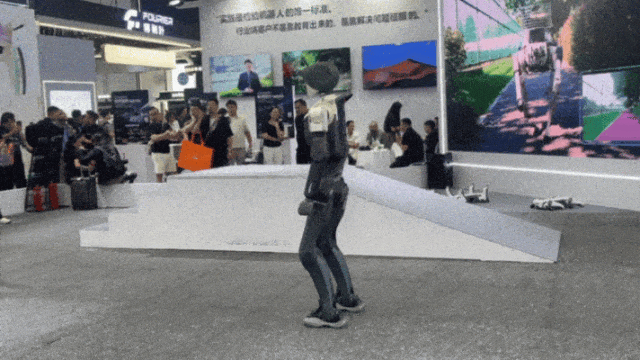
松延动力的仿生机器人头部在表情仿真方面已达较高水平,能模仿人80%以上的表情。
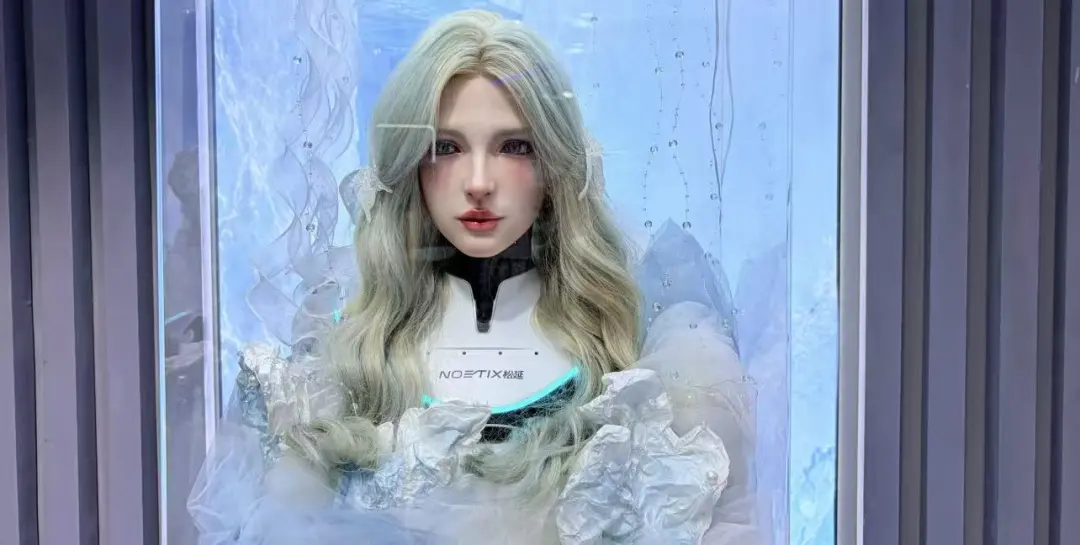
眼神追踪、扭头速度、颈部动态等细节都在向真人靠拢。
在应用层面,松延动力的轮式机器人已深耕养老环境导览、恐龙博物馆讲解及首都机场问询服务。OTA 3.0版本新增了拳击模式,所有已售出机器均可通过OTA升级获得新功能——“买了机器之后,它并不是一成不变的机器,而是会不断升级、不断有新玩法”。
星尘智能成立于2022年,总部位于深圳,据现场介绍是全球首个实现远程遥操和机器人量产的企业。
公司在无锡设有工厂并持续扩建产线,目前已有数千台产品出货。现有S1和T1两款产品,下半年还有新品发布计划,另有一款产品在预研中。
在人才招聘方面,研发侧聚焦AI大模型、VLA、世界大模型、预训练与后训练方向。
相比此前,爱宝机器人速度更快更稳,能耗更低,这得益于公司于今年4月推出的类脑架构具身大模型。
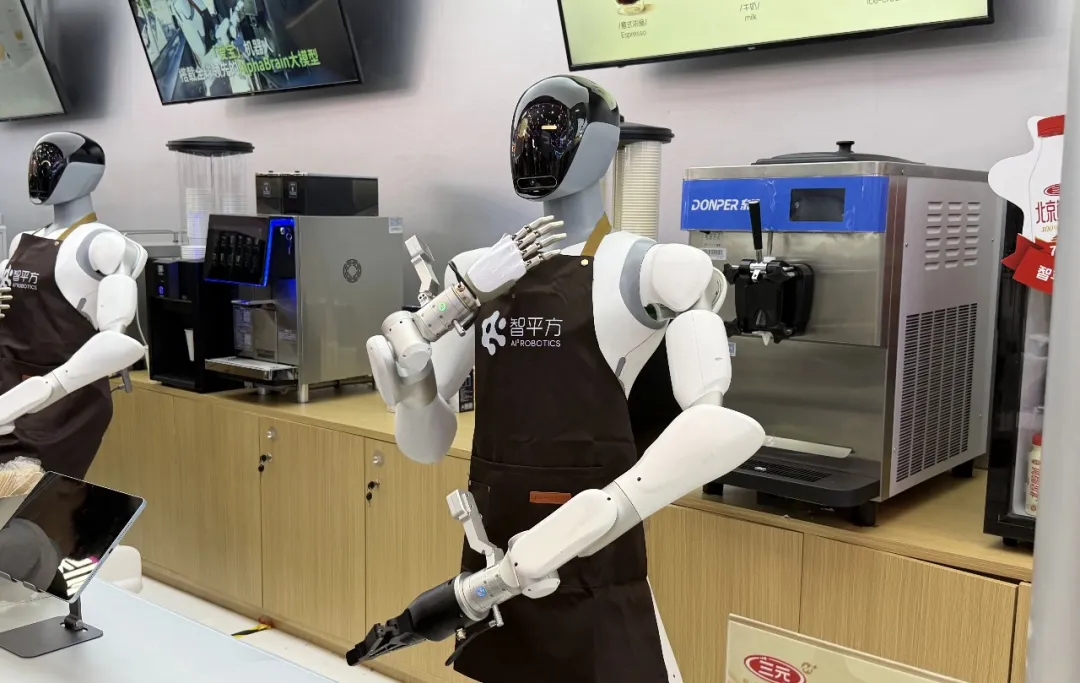
智平方强调的重点是:机器人已不仅仅是展台演示,而是早已融入城市日常——在工厂(汽车制造、半导体显示、生物科技)做上下料、搬运、分拣、贴标、检测;在人流密集的场所提供服务。
2026世界机器人大会 | 写在最后
展台都表现出“行业缺少数据”的感觉,但做数据的又都在说“数据很难卖”。
坦白说逛了三、四天,聊了23家企业,一个真实的感受是:行业确实在进步,但对比去年感觉少了些惊喜。
全栈自研成了共识,落地场景过了Demo期,灵巧手在性价比上卷出新高度,仿真数据开始较真物理参数。
这些都是实打实的变化。
不过展台上的光鲜和客户现场的严苛之间,还有很长需要死磕的路。很多演示依然是特定角度、特定SKU下的“最佳表现”……
十年前,机器人行业比谁的机械臂重复定位精度高;两年前,比谁的后空翻更稳;今年,问题变成了——
谁能在明年把大脑喂大一号?
(还有几家灵巧手企业,单独放在了下一篇展开聊)
图源 | WRC 2026世界机器人大会 · 深蓝学院现场实拍
注:上述企业不分先后,以采访顺序为准 · 展馆里还有很多值得被看见的创新,篇幅所限,留待后续持续关注。
扫码添加阿蓝,选择想要加入的交流群即可
(按照提交顺序邀请,请尽早选择)
👇
