• 课程中心
  • 公开课
  • 社区
  • 具身实验室
  • 企业服务
    • 企业内训
    • 企业招聘
  • 高校合作
  • 课程中心
  • 公开课
  • 社区
  • 具身实验室
  • 企业服务
    • 企业内训
    • 企业招聘
  • 高校合作
    • 登录/注册
  • 登录/注册
    • 登录/注册
  • 登录 /注册
    • 课程中心
    • 公开课
    • 社区
    • 具身实验室
    • 企业服务
      • 企业内训
      • 企业招聘
    • 高校合作
    全部 具身智能 自动驾驶 无人机 求职招聘 社区活动 深蓝动态
    AI校招速递
    自动驾驶算法盘点 技术拆解系统梳理
    自动驾驶算法盘点 技术拆解系统梳理
    最新 推荐
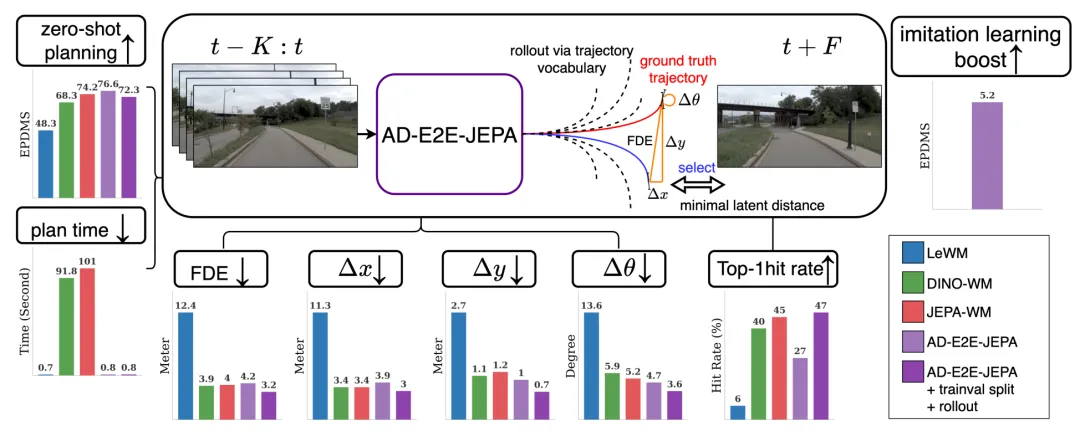
    JEPA进军端到端!杨立昆团队最新:百倍推理加速,让JEPA世界模型真正能“上车规划”

    JEPA进军端到端!杨立昆团队最新:百倍推理加速,让JEPA世界模型真正能“上车规划”

    解决世界模型规划速度-精度两难
    2026-10-12
    彻底搞懂卡尔曼滤波|预测和测量都不准,为什么融合后反而更准?

    彻底搞懂卡尔曼滤波|预测和测量都不准,为什么融合后反而更准?

    状态估计算法详解

    2026-10-10
    任少卿时隔十年再出手:MM-Future让自动驾驶“走一步想十步”

    任少卿时隔十年再出手:MM-Future让自动驾驶“走一步想十步”

    多模式联合世界-动作模型

    2026-9-28
    阿里突袭自动驾驶!开源Qwen-Drive-1.0,统一“感知+规划+问答”

    阿里突袭自动驾驶!开源Qwen-Drive-1.0,统一“感知+规划+问答”

    Qwen-Drive-1.0验证了一条更 省钱的路线

    2026-9-16
    中科院&长安 开源DriveVLA-M0:26ms超低延迟,零训练持续涨点!

    中科院&长安 开源DriveVLA-M0:26ms超低延迟,零训练持续涨点!

    轻量化修正长尾场景

    2026-9-2
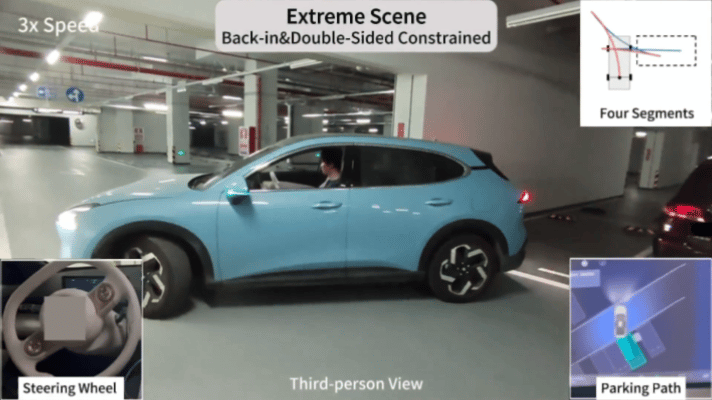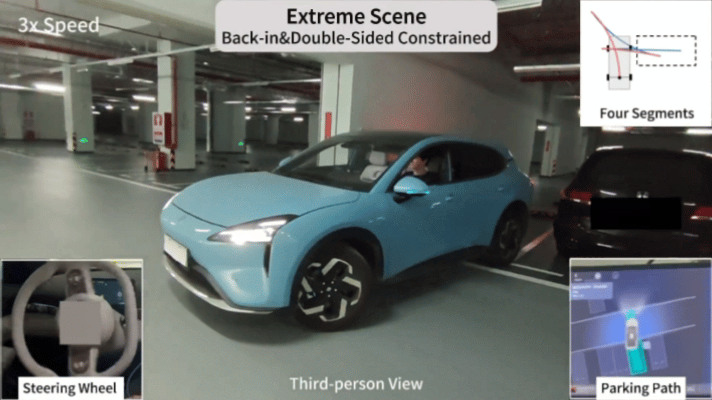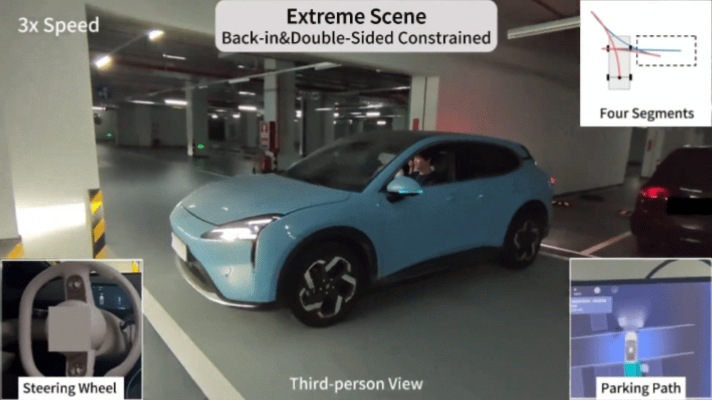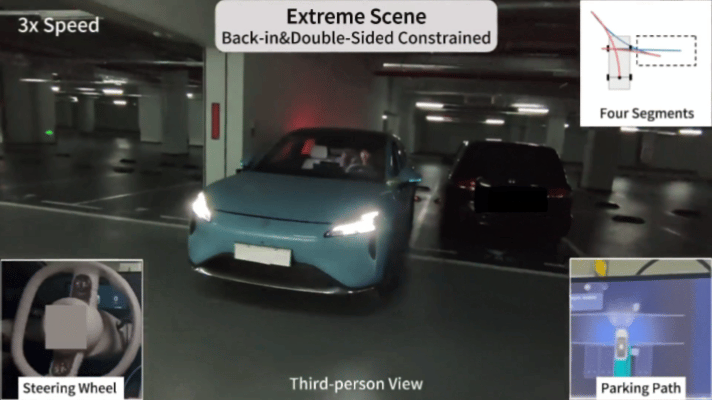
    上交大秦通团队&卓驭提出MultiPark:基于下一段预测范式的端到端泊车,实车已验证

    上交大秦通团队&卓驭提出MultiPark:基于下一段预测范式的端到端泊车,实车已验证

    从逐点token到逐段预测

    2026-9-2
    自动驾驶的长尾分布怎么解决?

    自动驾驶的长尾分布怎么解决?

    1%的场景,99%的难题

    2026-8-16
    上交大秦通团队提出 VLN-AVP:不用高精地图、首次进车库就能泊车,真车部署已验证

    上交大秦通团队提出 VLN-AVP:不用高精地图、首次进车库就能泊车,真车部署已验证

    快慢分工 + 两级记忆

    2026-8-11
    比亚迪首篇VLA+世界模型论文:补齐端到端最大短板

    比亚迪首篇VLA+世界模型论文:补齐端到端最大短板

    首次搭建噪声鲁棒性评测体系

    2026-8-10
    彻底搞懂PID|控制算法详解,附工程实践要点

    彻底搞懂PID|控制算法详解,附工程实践要点

    P、I、D三项各管哪块“短板”?

    2026-8-7
    • 1
    • 2
    • 尾页

    知识热榜

    1. 1 独家 | 50 所国内具身智能实验室盘点(附全景图)
    2. 2 独家 | 61 家具身智能公司 IPO 最新进展,总估值超1.7万亿!
    3. 3 2026具身智能大模型:VLM、VLA、VLN、世界模型,谁拿到了王牌?
    4. 4 机器人控制算法八大体系详解:从 PID 到强化学习
    5. 5 半年11篇!盘点浙江大学高飞团队2026上半年核心工作

    欢迎关注

    • 深蓝具身智能

      欢迎移步公众号,随时获取具身智能从0到1的体系知识

      深蓝具身智能二维码
    • 深蓝AI

      专注人工智能、无人机、自动驾驶领域的前沿阵地

      深蓝AI二维码