
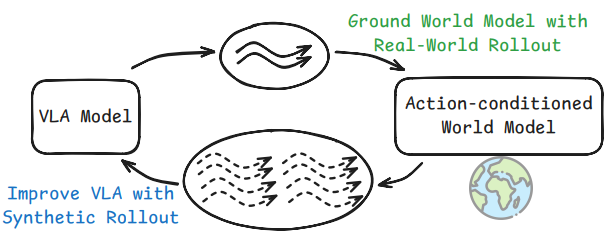
2026 具身智能世界模型三大演进方向!(底层架构梳理)
分层、自回归、闭环迭代


分层、自回归、闭环迭代
2026:数据的三重困境
人形机器人运动控制没有一劳永逸的解析公式,而是依靠策略不断迭代逼近
机器人获取技能,该走哪条路?
2026年再看具身智能:五类模型正在被“吞噬”,理解底层逻辑才有入场券

2026牌局过半,四个玩家正在交换手牌……

控制不是选择题,而是一道系统集成题

具身智能的真正护城河在“VLA之外”

系统不再是”训完部署就结束”,而是在运行过程中持续校准。

机器人持续学习靠的不是权重参数