• 课程中心
  • 公开课
  • 社区
  • 具身实验室
  • 企业服务
    • 企业内训
    • 企业招聘
  • 高校合作
  • 课程中心
  • 公开课
  • 社区
  • 具身实验室
  • 企业服务
    • 企业内训
    • 企业招聘
  • 高校合作
    • 登录/注册
  • 登录/注册
    • 登录/注册
  • 登录 /注册
    • 课程中心
    • 公开课
    • 社区
    • 具身实验室
    • 企业服务
      • 企业内训
      • 企业招聘
    • 高校合作
    全部 具身智能 自动驾驶 无人机 求职招聘 深蓝动态
    自动驾驶算法盘点 技术拆解系统梳理
    自动驾驶算法盘点 技术拆解系统梳理
    最新 推荐
    通俗讲透机器人正向运动学:从原理到工程实例,一次性讲明白!

    通俗讲透机器人正向运动学:从原理到工程实例,一次性讲明白!

    正运动学,机器人学中最“老实”的部分

    2026-8-18
    强化学习求解逆运动学,这五类方案值得重点关注!

    强化学习求解逆运动学,这五类方案值得重点关注!

    将强化学习应用于机器人逆运动学的求解中

    2026-8-17
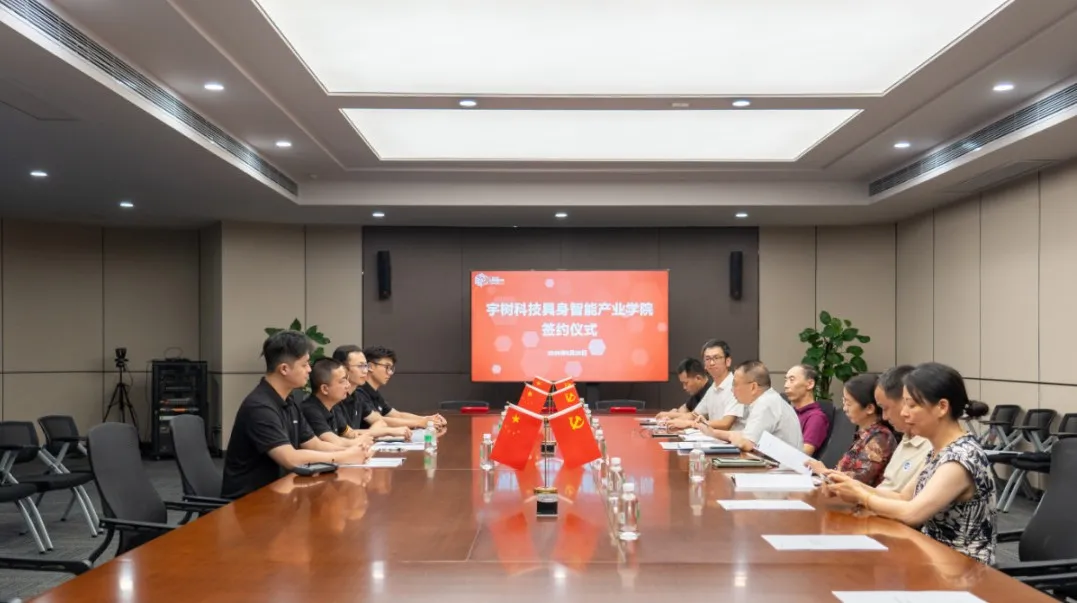
    广东首家本科高校!广应科携手宇树科技、深蓝学院共建“宇树科技具身智能产业学院”

    广东首家本科高校!广应科携手宇树科技、深蓝学院共建“宇树科技具身智能产业学院”

    广东省内第一所与宇树科技共建产业学院的本科高校正式落地。

    2026-8-17
    强化学习必备知识②:机器人运动控制完整pipeline

    强化学习必备知识②:机器人运动控制完整pipeline

    从交互闭环到 GPU 并行仿真全套体系

    2026-8-17
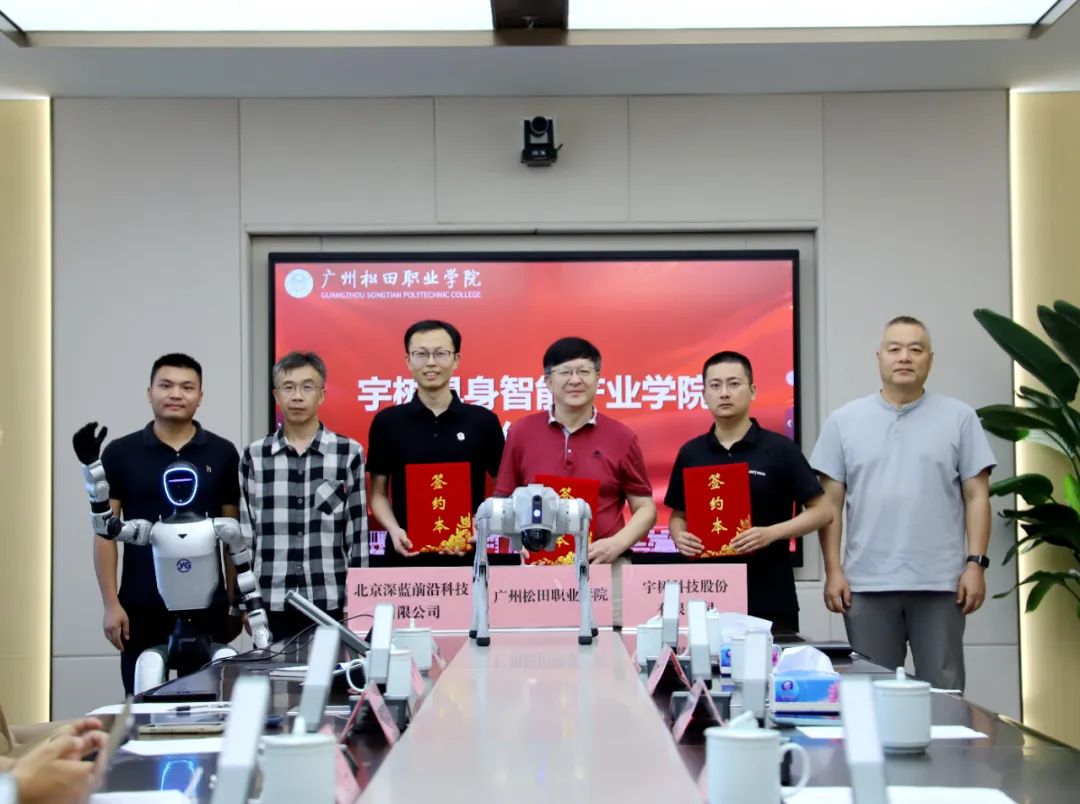
    签约授牌!广州松田职业学院与宇树科技、深蓝学院共建“宇树具身智能产业学院”

    签约授牌!广州松田职业学院与宇树科技、深蓝学院共建“宇树具身智能产业学院”

    深化产教融合,赋能具身智能人才培养

    2026-8-17
    强化学习必备知识①:跑通一个具身控制的最小闭环

    强化学习必备知识①:跑通一个具身控制的最小闭环

    强化学习:从一个岔路口的思维实验聊起

    2026-8-17
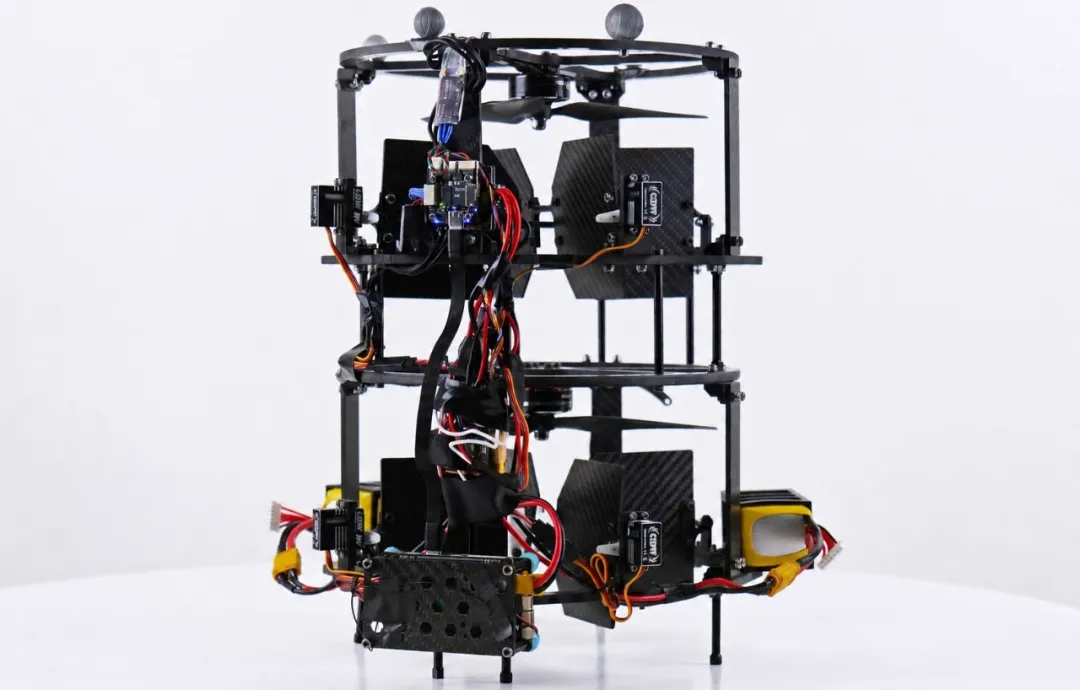
    浙大FLOAT:不倾斜机身、不倾转旋翼,2cm缝隙里稳稳拉抽屉,突加200g载荷不炸机

    浙大FLOAT:不倾斜机身、不倾转旋翼,2cm缝隙里稳稳拉抽屉,突加200g载荷不炸机

    推门不倾斜、拉抽屉不吹风

    2026-8-17
    具身智能基础|彻底搞懂:黎曼流形、切空间下的运动

    具身智能基础|彻底搞懂:黎曼流形、切空间下的运动

    从机器人运控,贯穿到世界模型!

    2026-8-17
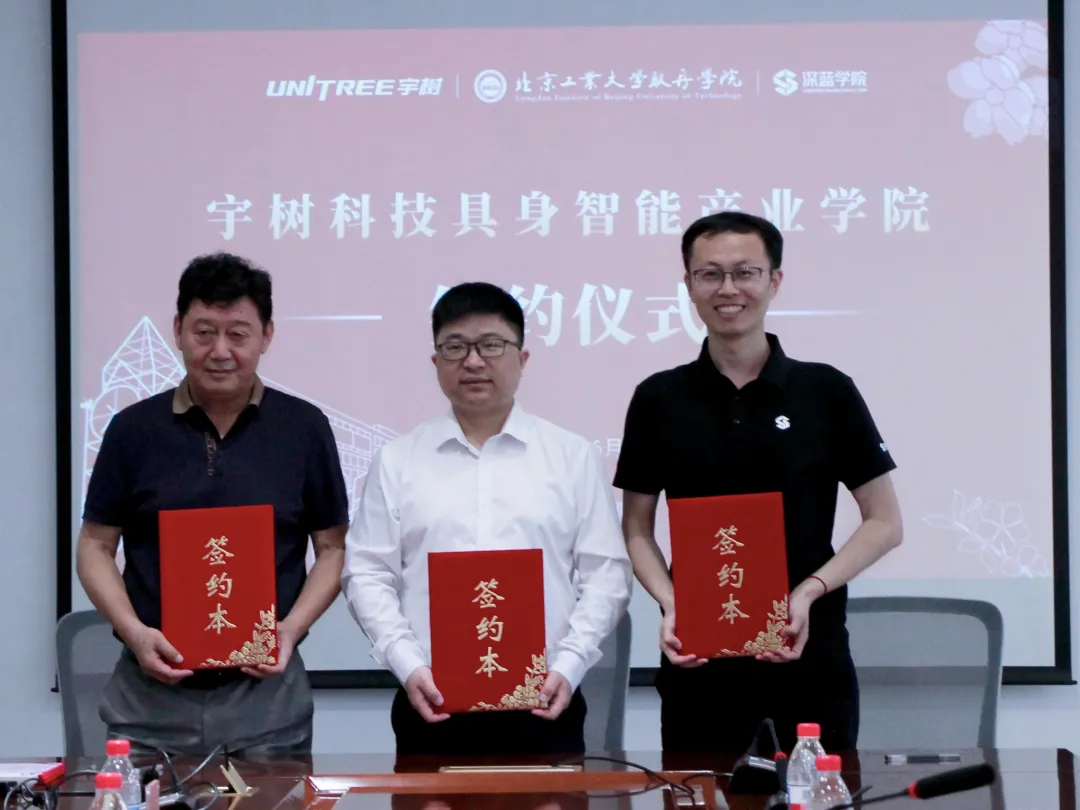
    正式签约!北京工业大学耿丹学院、宇树科技、深蓝学院共建“宇树科技具身智能产业学院”

    正式签约!北京工业大学耿丹学院、宇树科技、深蓝学院共建“宇树科技具身智能产业学院”

    北京地区首家宇树科技具身智能 产业学院

    2026-8-17
    彻底搞懂具身智能必备知识:李群、李代数、四元数

    彻底搞懂具身智能必备知识:李群、李代数、四元数

    简单约束,足够定义一切合法运动

    2026-8-17
    • 首页
    • 1
    • 2
    • 3
    • 4
    • 5
    • 6
    • 7
    • 尾页

    知识热榜

    1. 1 2026具身智能大模型:VLM、VLA、VLN、世界模型,谁拿到了王牌?
    2. 2 机器人控制算法八大体系详解:从 PID 到强化学习
    3. 3 半年11篇!盘点浙江大学高飞团队2026上半年核心工作
    4. 4 近三年世界模型 3 大技术路线!这 15 个项目全开源(推荐收藏)
    5. 5 复盘完近两个月 OpenClaw × 机器人研究,这5大框架值得重点关注!

    欢迎关注

    • 深蓝具身智能

      欢迎移步公众号,随时获取具身智能从0到1的体系知识

      深蓝具身智能二维码
    • 深蓝AI

      专注人工智能、无人机、自动驾驶领域的前沿阵地

      深蓝AI二维码