
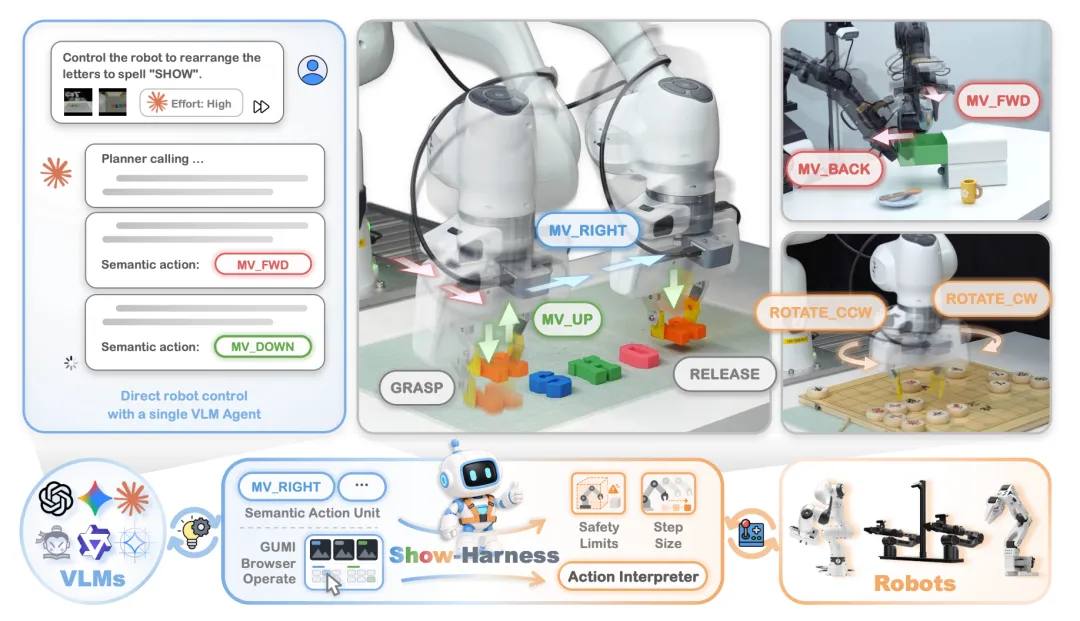
新加坡国立大学:Show‑Harness,一个接口,直接让VLM操控实体机器人
接口即能力

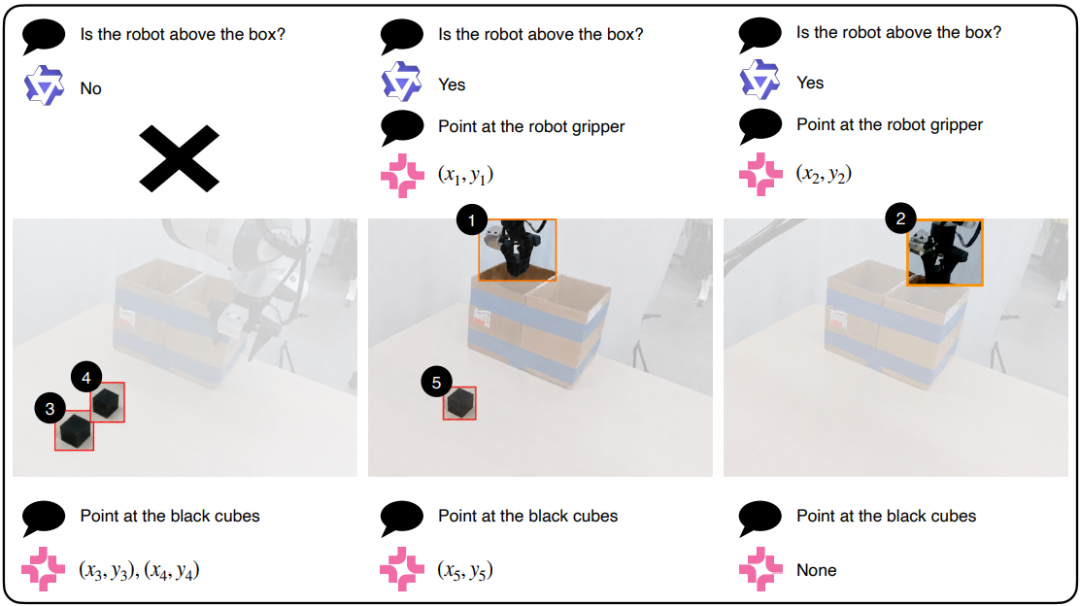
接口即能力
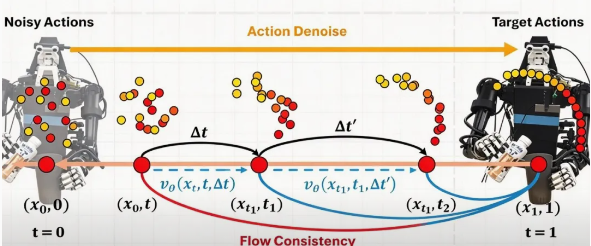
看懂流匹配
用潜态Workspace Token解决 长时序操作记忆
核心研发岗位多多 薪资20-50k*15
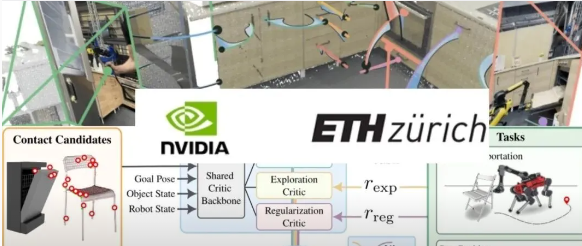
数字孪生建模动力学 + 接触引导强化学习
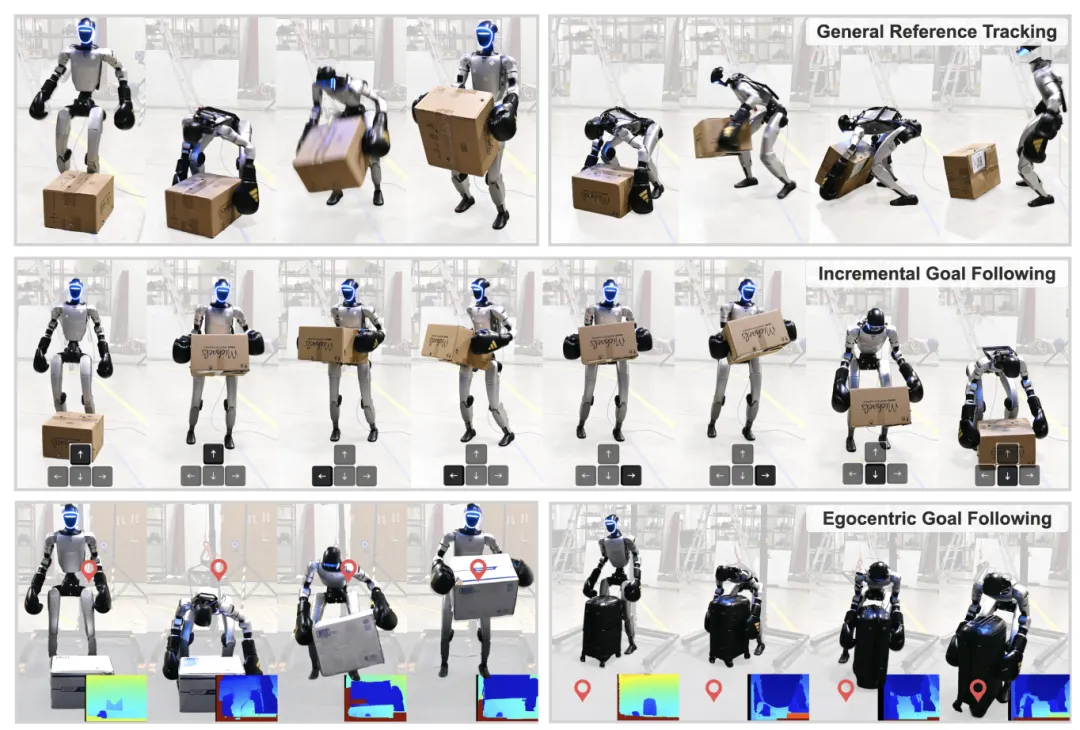
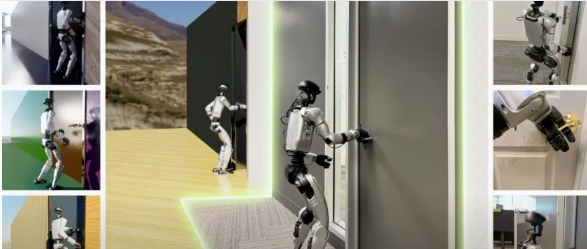
人形机器人移动操作一体化控制器
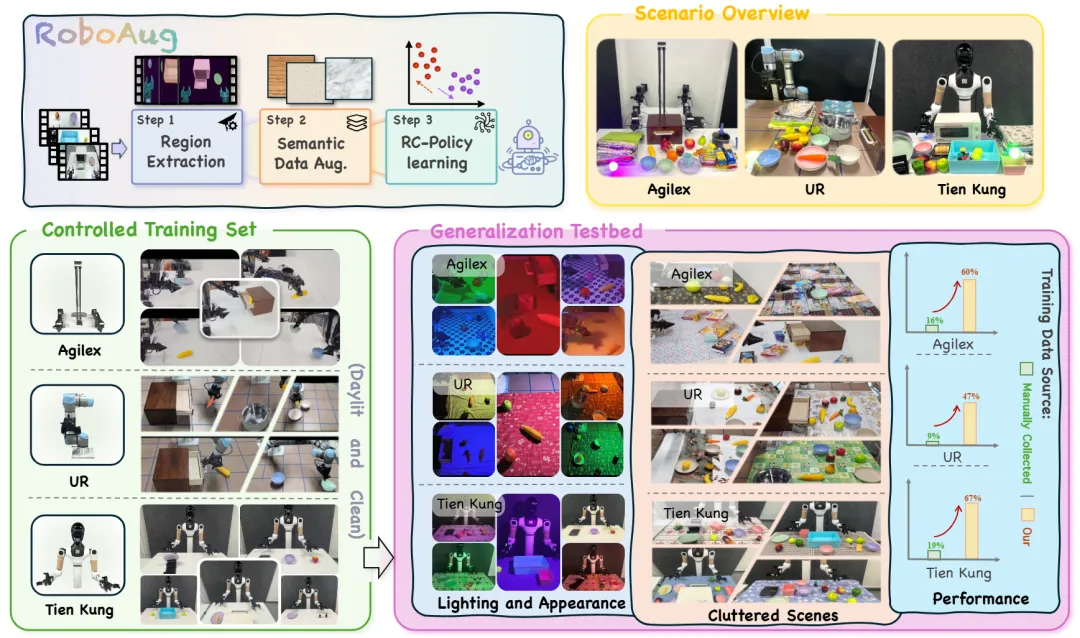
以极低标注成本,稳定地找到整套机器人数据中的任务相关区域
以科技之光致敬时代
拆解公式误区,GAE、训练指标与RLHF关联
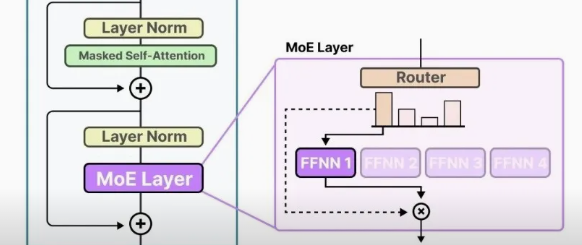
混合专家模型 MoE的核心运行机制