• 课程中心
  • 公开课
  • 社区
  • 具身实验室
  • 企业服务
    • 企业内训
    • 企业招聘
  • 高校合作
  • 课程中心
  • 公开课
  • 社区
  • 具身实验室
  • 企业服务
    • 企业内训
    • 企业招聘
  • 高校合作
    • 登录/注册
  • 登录/注册
    • 登录/注册
  • 登录 /注册
    • 课程中心
    • 公开课
    • 社区
    • 具身实验室
    • 企业服务
      • 企业内训
      • 企业招聘
    • 高校合作
    全部 具身智能 自动驾驶 无人机 求职招聘 社区活动 深蓝动态
    AI校招速递
    自动驾驶算法盘点 技术拆解系统梳理
    自动驾驶算法盘点 技术拆解系统梳理
    最新 推荐
    在宇树 G1 上实战强化学习 BeyondMimic,31 个动作,一个策略全学会(完整复现)

    在宇树 G1 上实战强化学习 BeyondMimic,31 个动作,一个策略全学会(完整复现)

    5080跑23小时,宇树G1学 会了“闪身步”
    2026-11-7
    3D目标检测经典算法全盘点:单目、双目、激光雷达

    3D目标检测经典算法全盘点:单目、双目、激光雷达

    核心思想、技术特点和落地定位

    2026-11-7
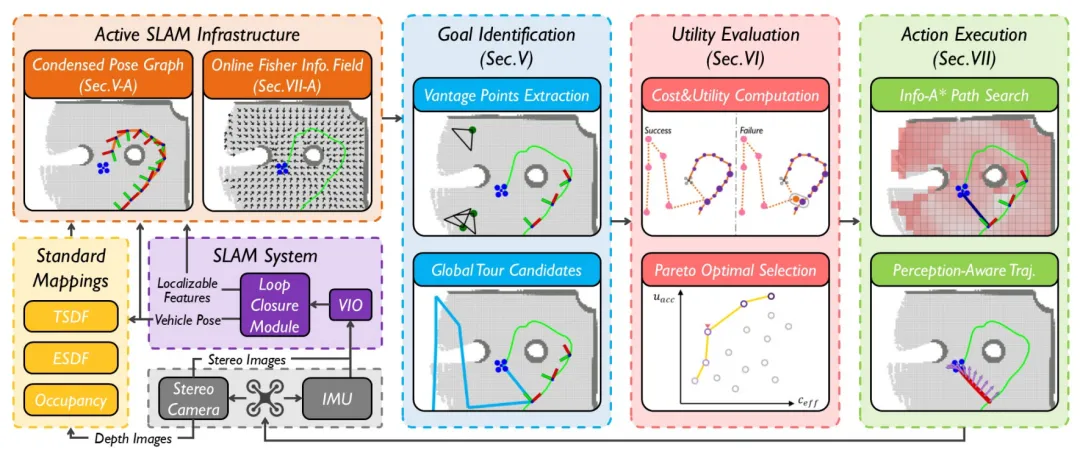
    填补空中主动 SLAM 空白!港科大沈劭劼团队RAVEN:统一无人机主动探索与回环定位

    填补空中主动 SLAM 空白!港科大沈劭劼团队RAVEN:统一无人机主动探索与回环定位

    这套主动SLAM从轨迹上解决漂移

    2026-11-6
    伯克利等发布 TANGO:首个面向杂乱环境的人形机器人全身VLA导航框架

    伯克利等发布 TANGO:首个面向杂乱环境的人形机器人全身VLA导航框架

    把人形导航从2D规划升级为端到端全身VLA导航

    2026-10-26
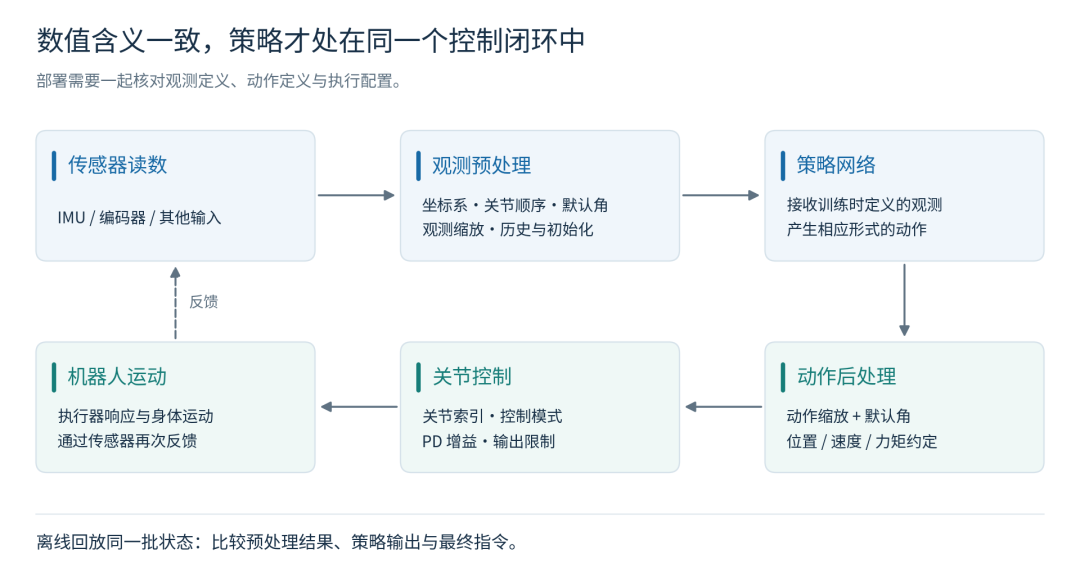
    强化学习真机部署:机器人在仿真里,究竟学会了什么?

    强化学习真机部署:机器人在仿真里,究竟学会了什么?

    把策略训得对、跑得稳

    2026-10-26
    仿真RL蒸馏统一控制器GALATEA,搞定抓取移动、推拉、调姿态,成功率高出25个百分点!

    仿真RL蒸馏统一控制器GALATEA,搞定抓取移动、推拉、调姿态,成功率高出25个百分点!

    把视频生成模型作为高层动作规 划器

    2026-10-23
    六大具身路线详解:模块化、技能编排、IL、RL、VLA、世界模型,到底在“吵”什么。。。

    六大具身路线详解:模块化、技能编排、IL、RL、VLA、世界模型,到底在“吵”什么。。。

    全民抢数据,人人造模型。

    2026-10-23
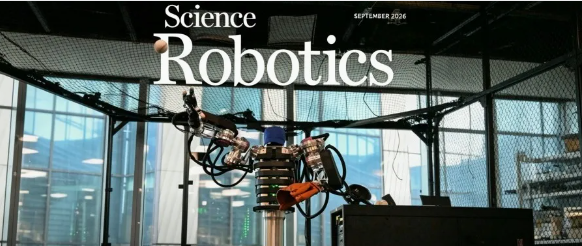
    Science Robotics 9月封面 | 颠覆机械臂设计:用同一套硬件完成投球、挥棒、裸手接球

    Science Robotics 9月封面 | 颠覆机械臂设计:用同一套硬件完成投球、挥棒、裸手接球

    算法再强,也需要一副低惯性躯体

    2026-10-22
    “foundation model” 热潮终于是轮到触觉了?

    “foundation model” 热潮终于是轮到触觉了?

    2024-2026这三年,机器人触觉 悄悄换了一个问题……

    2026-10-22
    给机器人直接加「触觉」,真是“多此一举”。。。

    给机器人直接加「触觉」,真是“多此一举”。。。

    触觉,被过早拉入了融资的故事里。

    2026-10-21
    • 1
    • 2
    • 3
    • 4
    • 5
    • 尾页

    知识热榜

    1. 1 独家 | 50 所国内具身智能实验室盘点(附全景图)
    2. 2 独家 | 61 家具身智能公司 IPO 最新进展,总估值超1.7万亿!
    3. 3 2026具身智能大模型:VLM、VLA、VLN、世界模型,谁拿到了王牌?
    4. 4 机器人控制算法八大体系详解:从 PID 到强化学习
    5. 5 半年11篇!盘点浙江大学高飞团队2026上半年核心工作

    欢迎关注

    • 深蓝具身智能

      欢迎移步公众号,随时获取具身智能从0到1的体系知识

      深蓝具身智能二维码
    • 深蓝AI

      专注人工智能、无人机、自动驾驶领域的前沿阵地

      深蓝AI二维码