
机器人逆运动学(IK)到底在算什么?五个关键点从数学本质到工程落地
在物理约束和实时性压力下,找到那个让机器人"够到"目标的关节配置。

在物理约束和实时性压力下,找到那个让机器人"够到"目标的关节配置。
大疆的护城河,正在从硬件延伸到算法
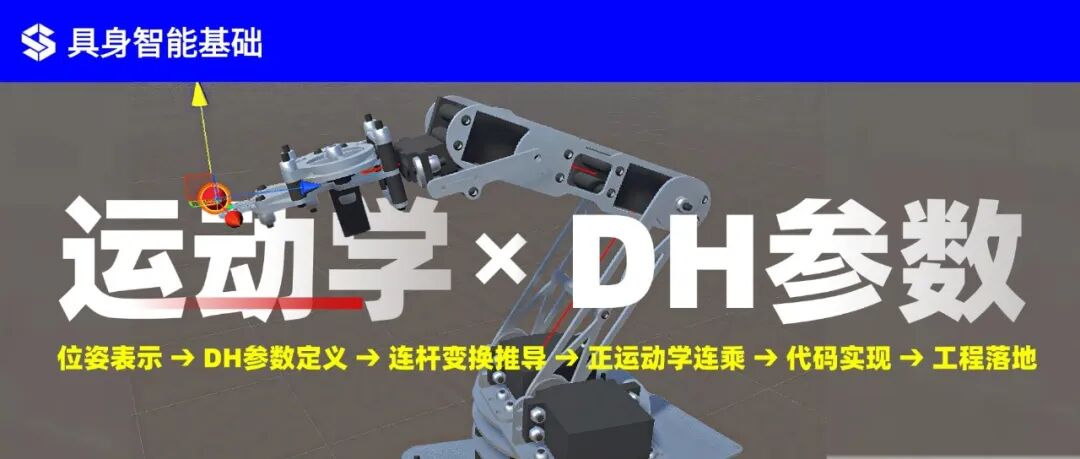
正运动学,机器人学中最“老实”的部分
将强化学习应用于机器人逆运动学的求解中
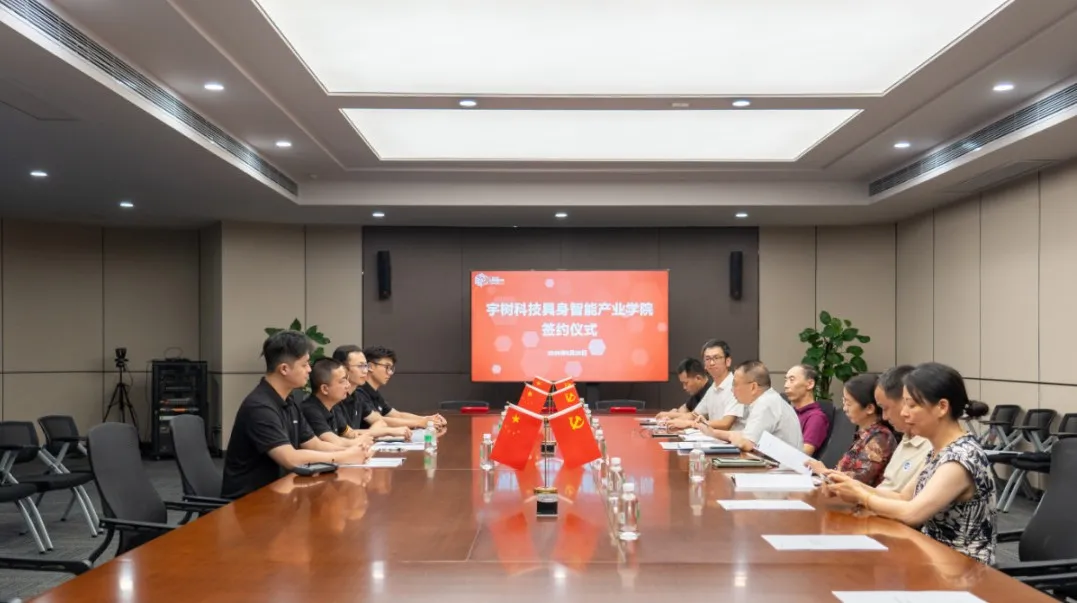
广东省内第一所与宇树科技共建产业学院的本科高校正式落地。
从交互闭环到 GPU 并行仿真全套体系
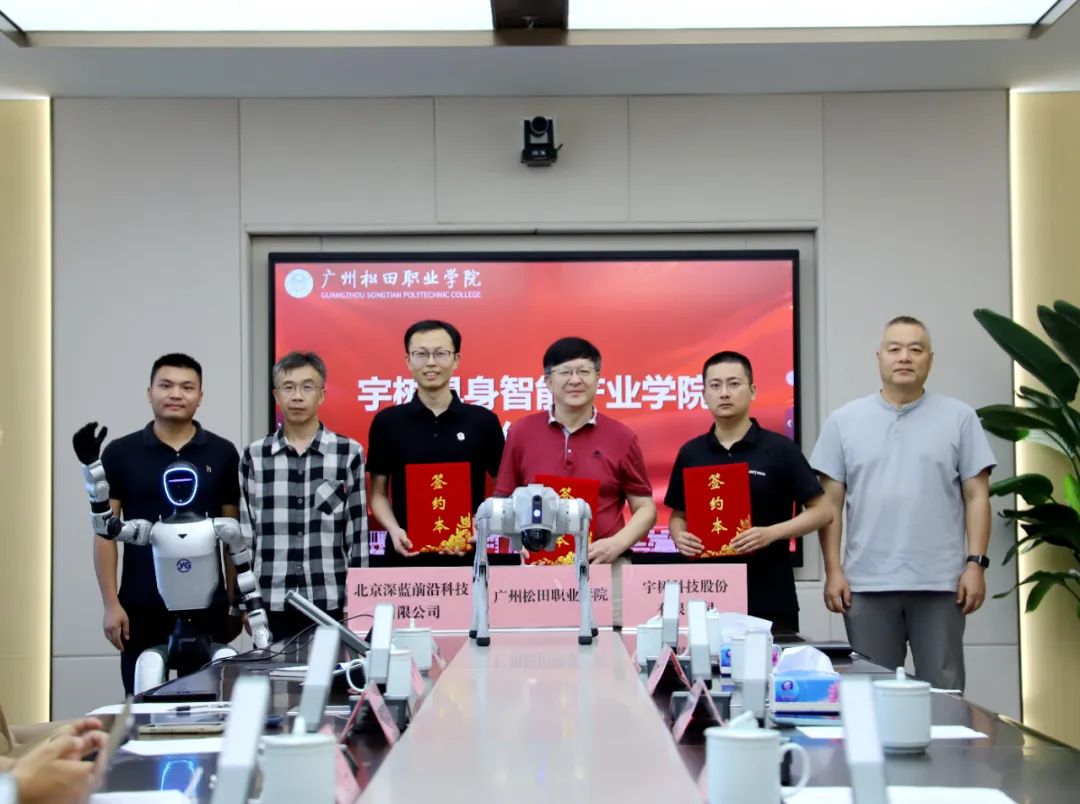
深化产教融合,赋能具身智能人才培养
强化学习:从一个岔路口的思维实验聊起
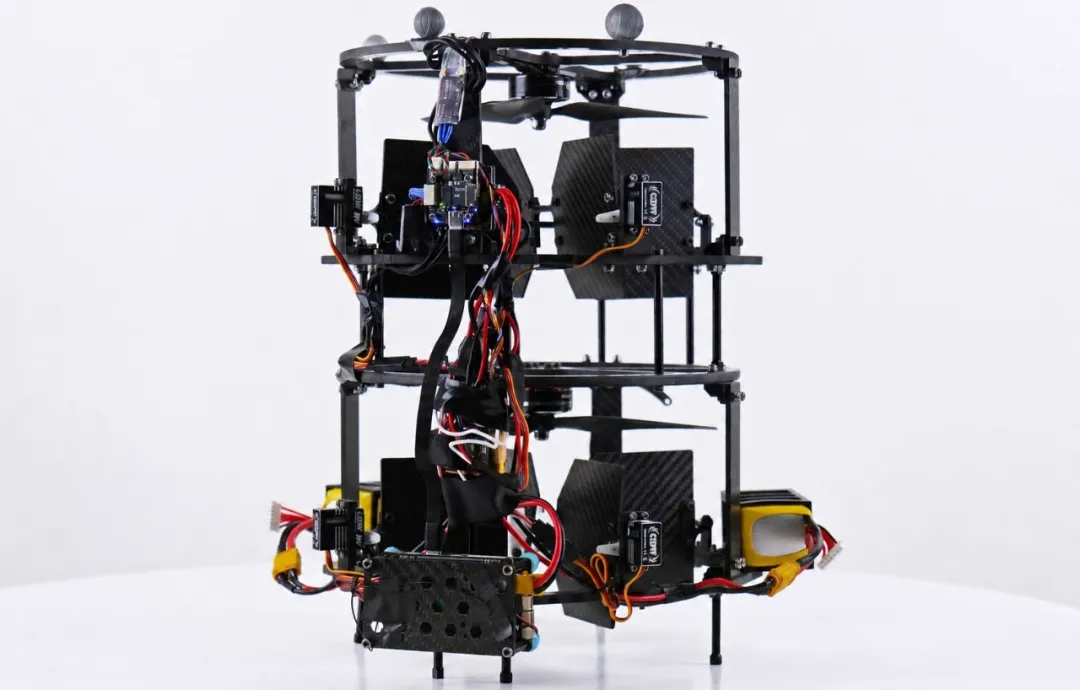
推门不倾斜、拉抽屉不吹风
从机器人运控,贯穿到世界模型!