
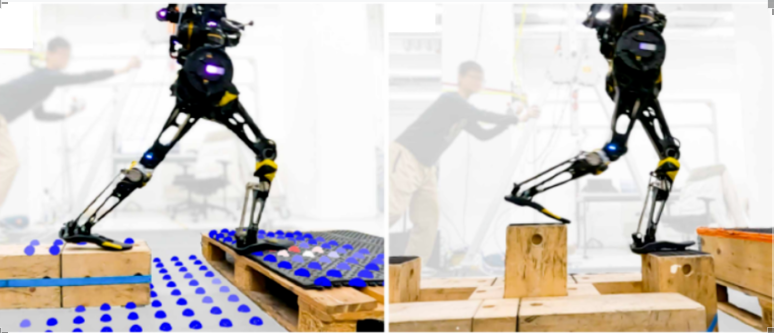
人形机器人运动控制:强化学习与策略训练体系详解
人形机器人运动控制没有一劳永逸的解析公式,而是依靠策略不断迭代逼近

人形机器人运动控制没有一劳永逸的解析公式,而是依靠策略不断迭代逼近
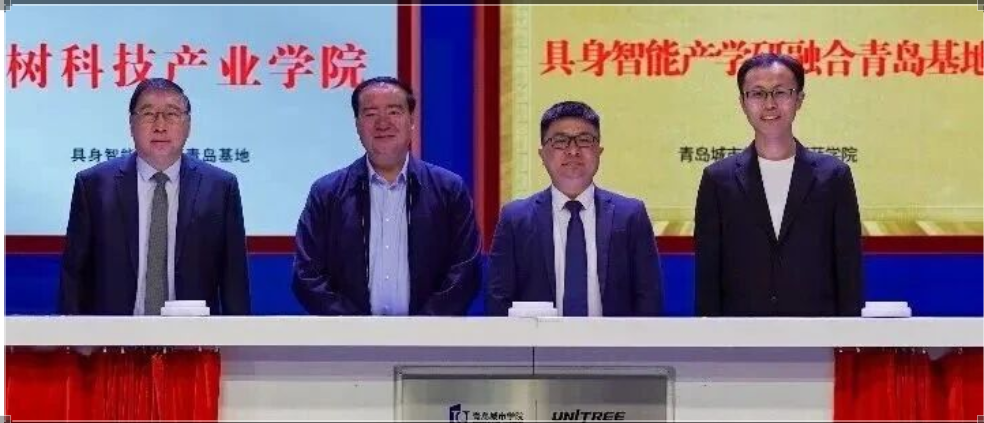
中国具身智能人才培养模式的一次重要突破
机器人获取技能,该走哪条路?
2026年再看具身智能:五类模型正在被“吞噬”,理解底层逻辑才有入场券
首次搭建噪声鲁棒性评测体系
2026牌局过半,四个玩家正在交换手牌……
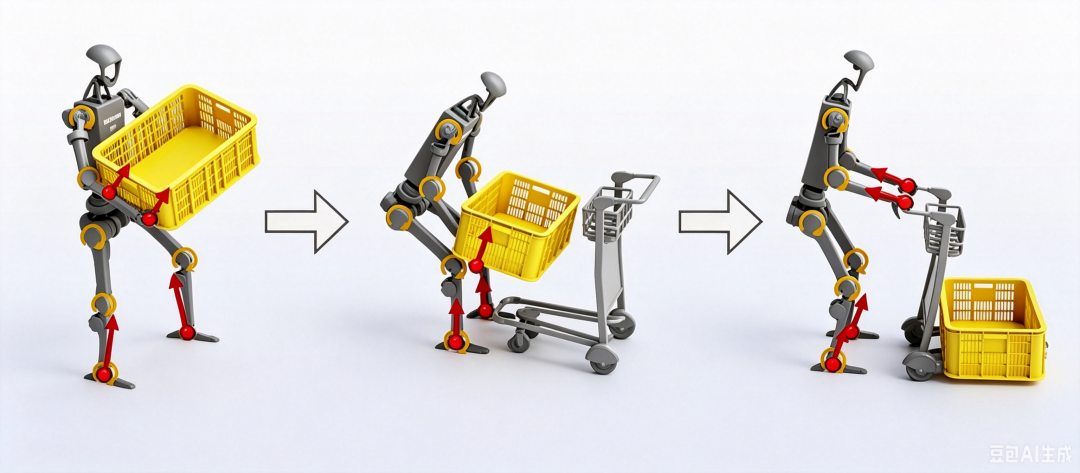
控制不是选择题,而是一道系统集成题
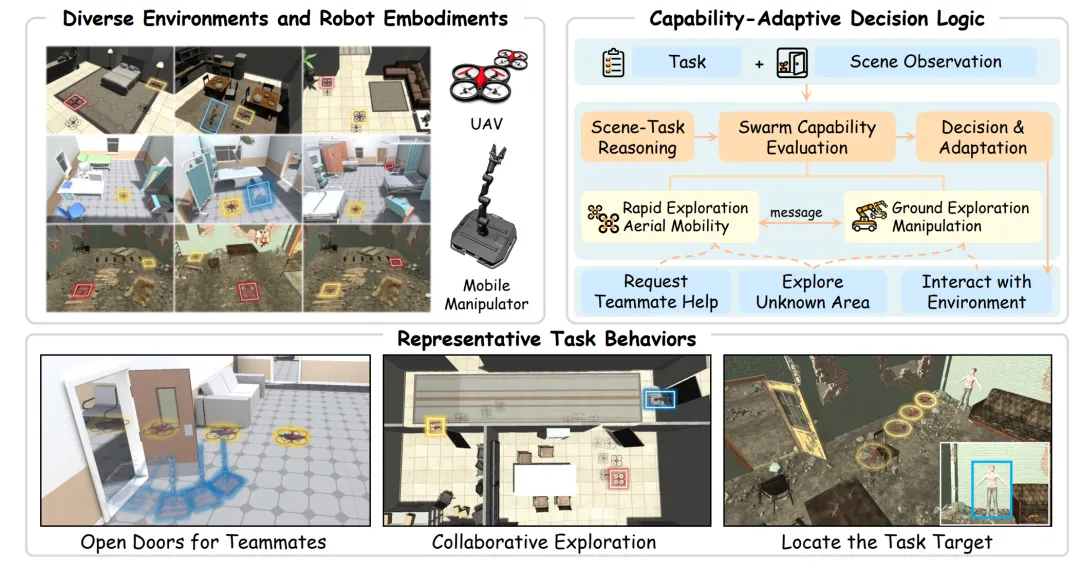
无需预建地图、无需集中调度
具身智能的真正护城河在“VLA之外”
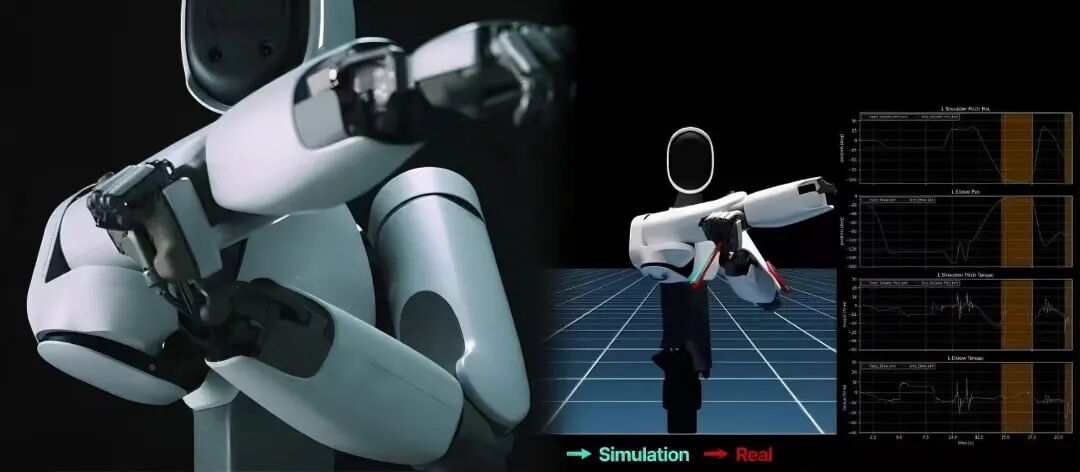
系统不再是”训完部署就结束”,而是在运行过程中持续校准。