
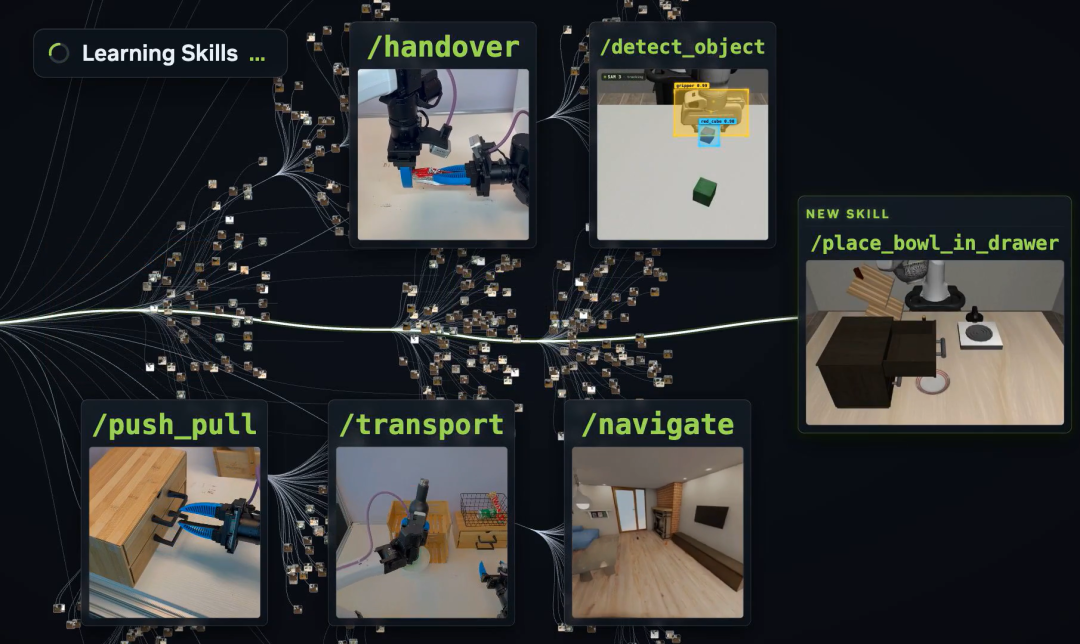
NVIDIA最新“论证”!当前主流的端到端路线,在持续学习上是否存在根本性的缺陷?
机器人持续学习靠的不是权重参数

机器人持续学习靠的不是权重参数
P、I、D三项各管哪块“短板”?
1% 的极端场景,会杀死 100% 的产品
数学不会撒谎,大模型会。
从规划导向、向量化到世界模型、扩散模型
自动驾驶是如何从“识别当前状态”走向“理解连续行为”的
让机器人在真实、混乱的环境中可靠地“对齐”物理世界。
不断拓宽空中机器人的能力边界......
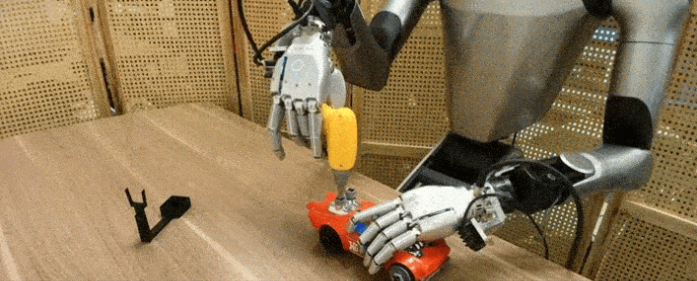
机器人学习的底层逻辑
从ORB-SLAM2到LIO-SAM,从离线HD Map到在线MapTR