
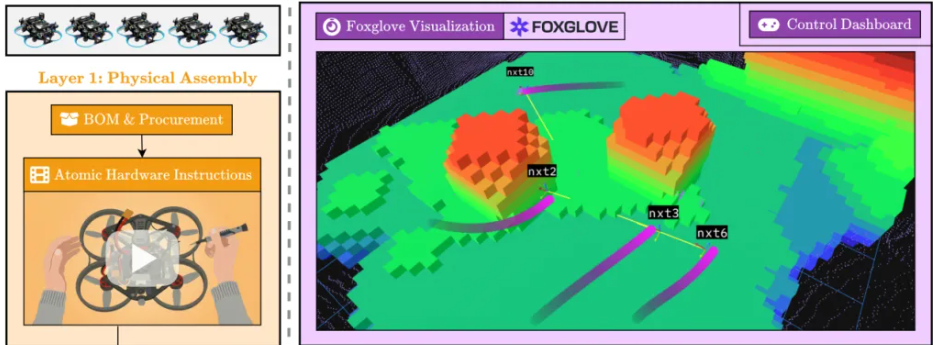
EPFL×港科大沈劭劼团队,把无人机蜂群从"零件"到"能飞"的整条工程链都开源了
6机实物零碰撞,ROS 2自主栈全开源


6机实物零碰撞,ROS 2自主栈全开源
一个防“死胡同” ,一个玩“追逃”
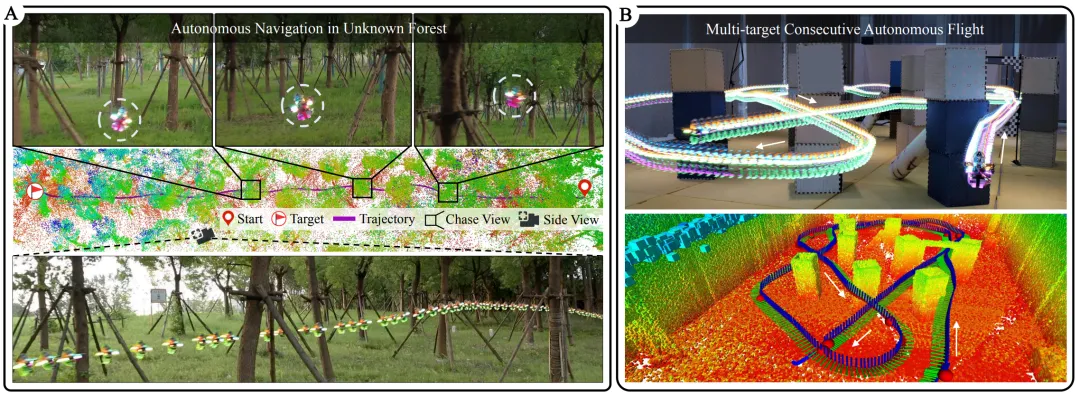
超轻量端到端局部规划
大疆的护城河,正在从硬件延伸到算法
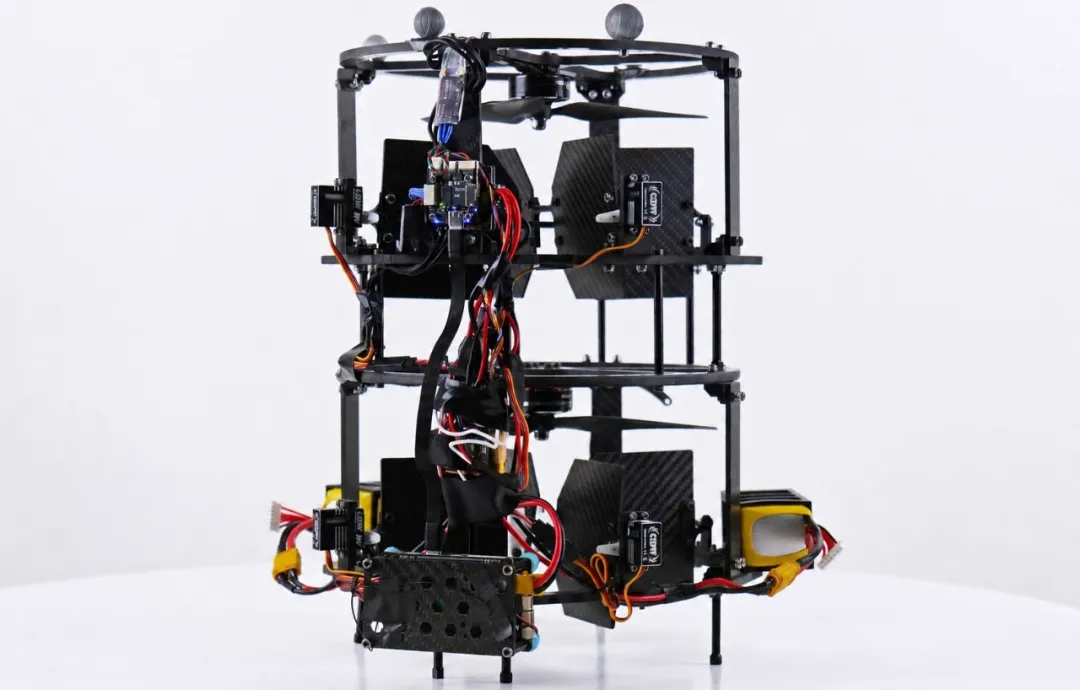
推门不倾斜、拉抽屉不吹风
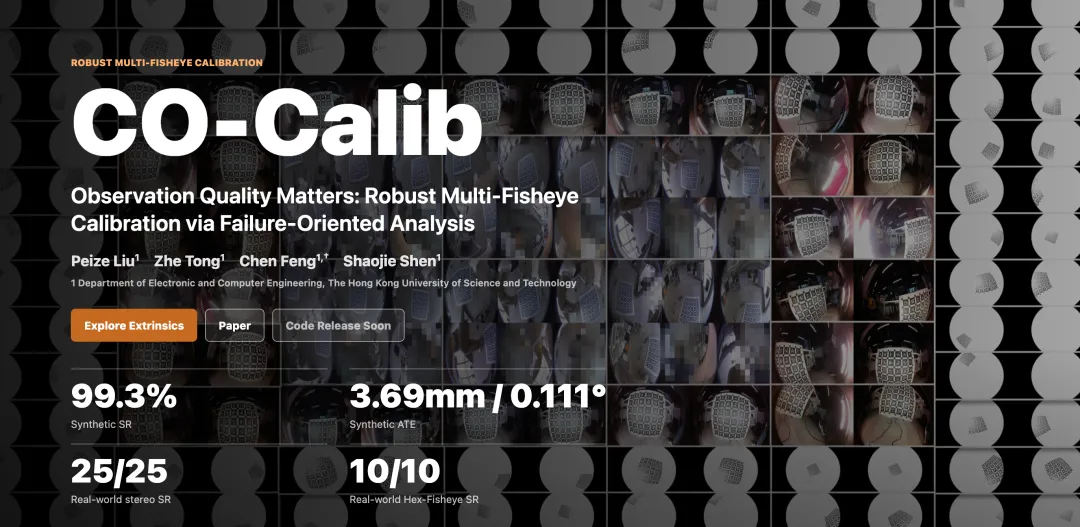
鱼眼标定翻车根源找到了!
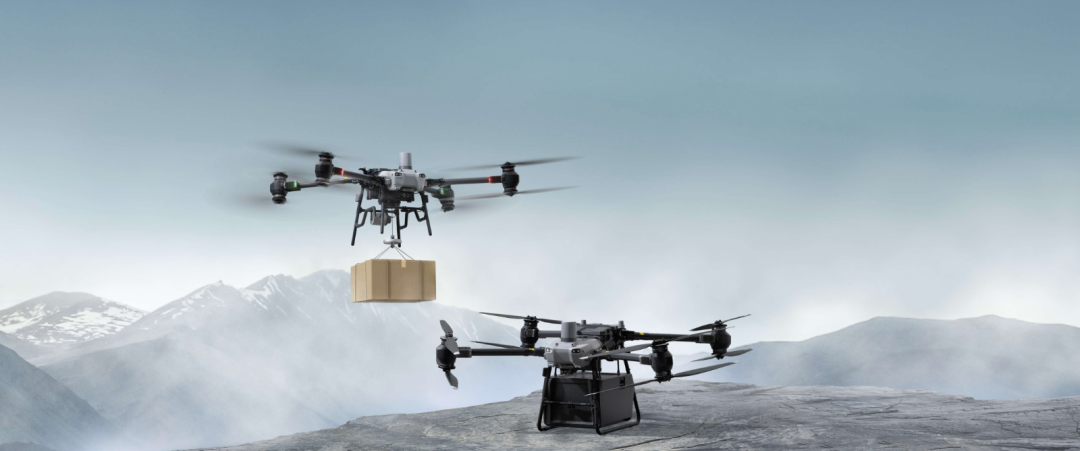
补齐多无人机协同运输最后一环
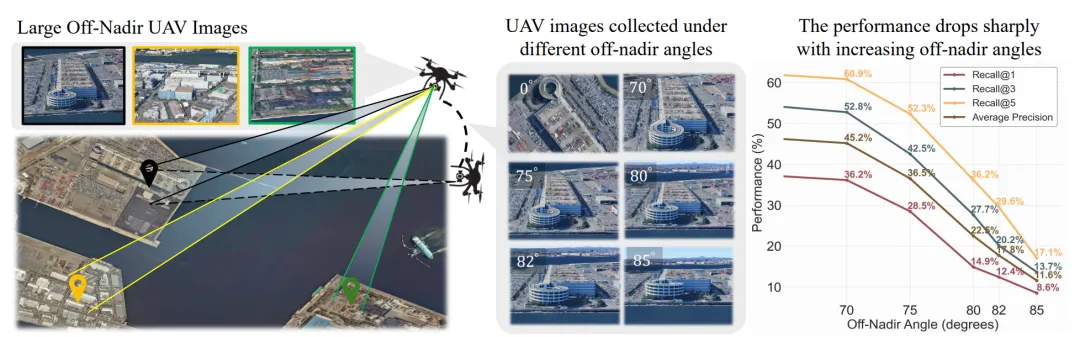
无人机大倾角侧视也能精准找位置!
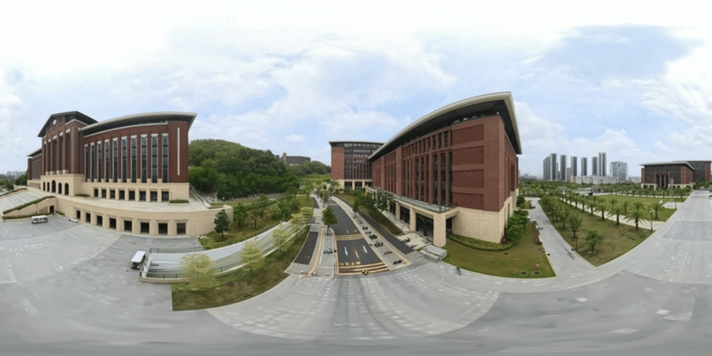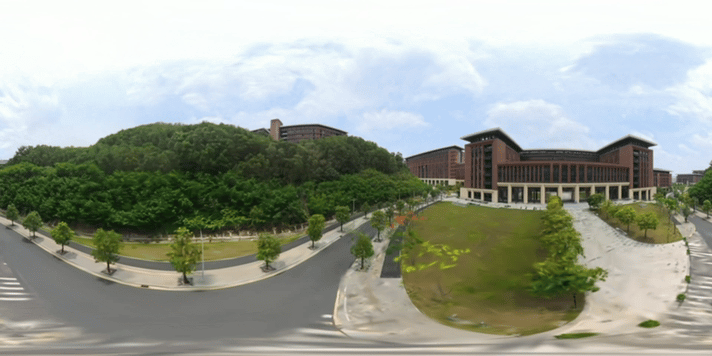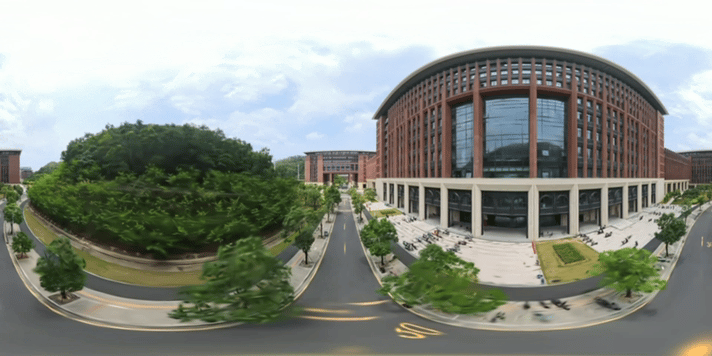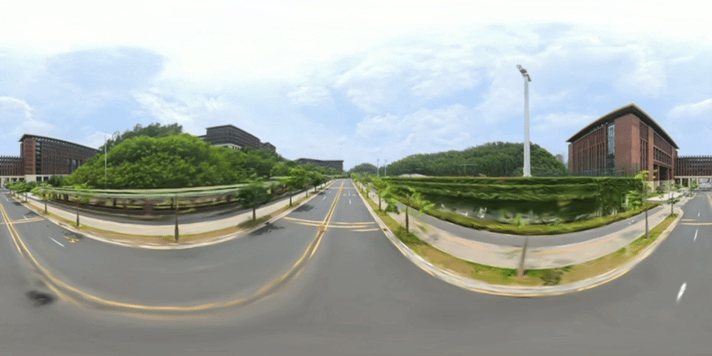
面向大规模户外重建,影石提出全景新方案

无需预建地图、无需集中调度