
深蓝资讯
顶刊TPAMI!同济大学:别再把不同运动“混在一起学”,同时提升深度估计与视觉里程计
引入来自运动分量的几何约束

引入来自运动分量的几何约束
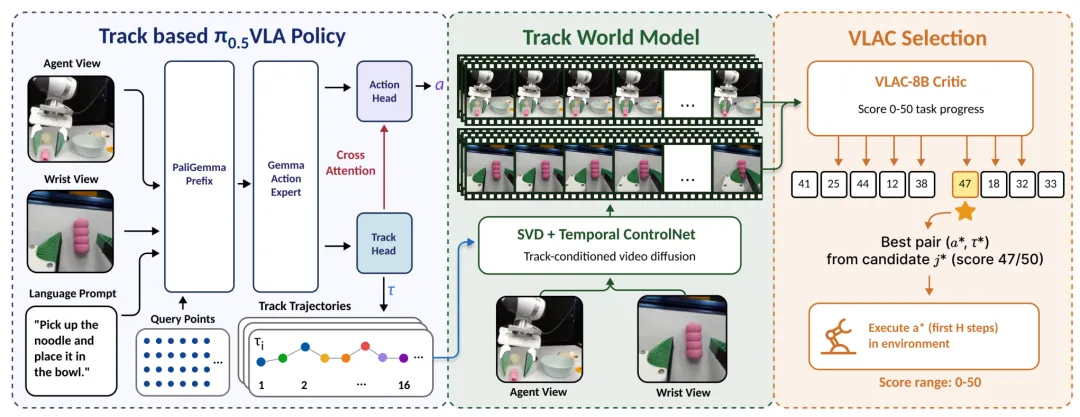
轨迹驱动机器人世界模型
同样让关节动起来,模型面对的 问题却不一样
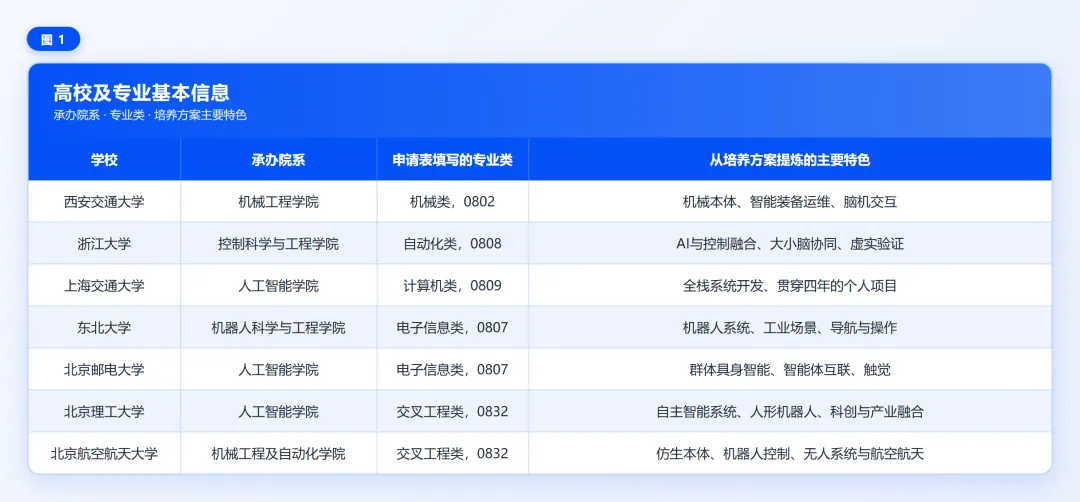
一条主线,不同的实现路径
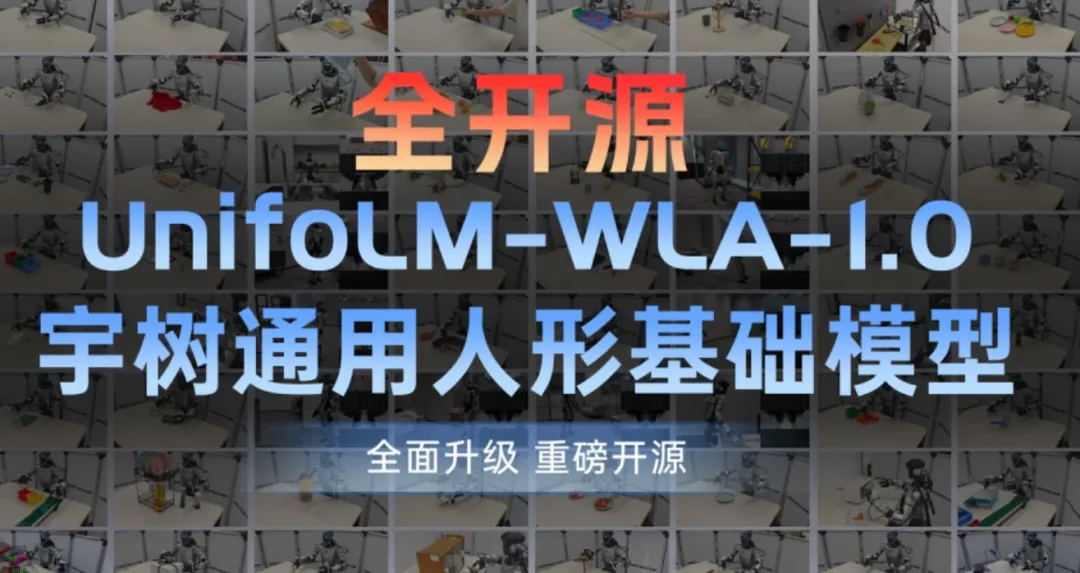
一模驱动,全身协同。
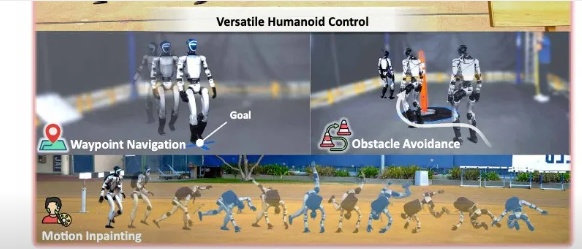
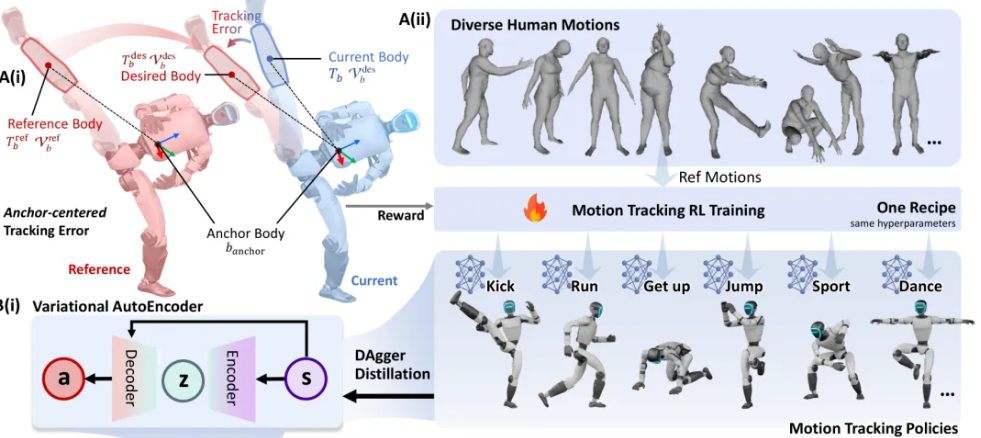
一个框架,百种动作
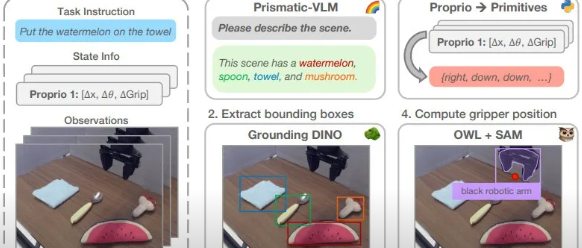
用思维链的方式,打开具身智能
人形控制的“Scaling Law时刻”
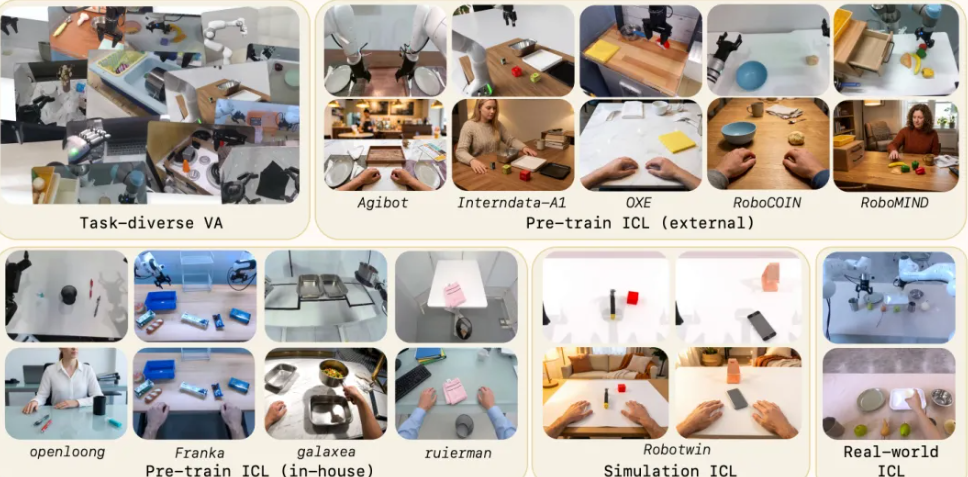
拿人类视频当提示词,实现机器人零样本跨任务操作
从IK求解,到ICRA2026最佳论文