
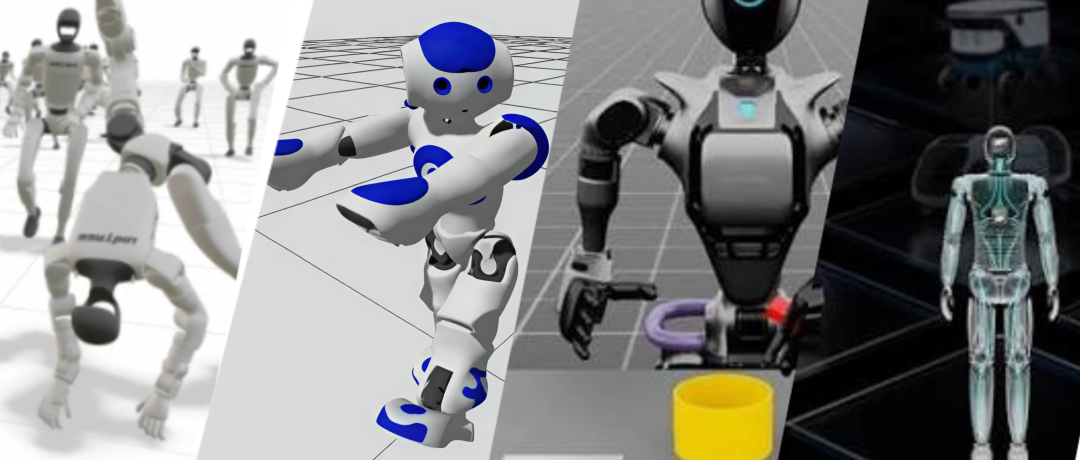
2026全球机器人仿真市场:75.8亿美元的盘子,四大主流平台怎么选?
机器人仿真平台的四大流派


机器人仿真平台的四大流派
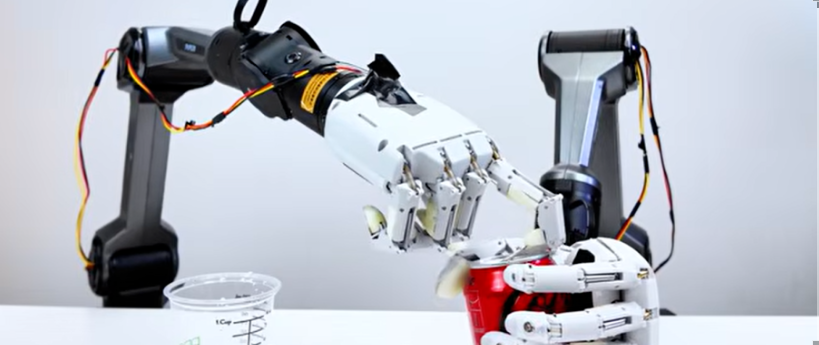
浅析大模型如何驱动具身智能
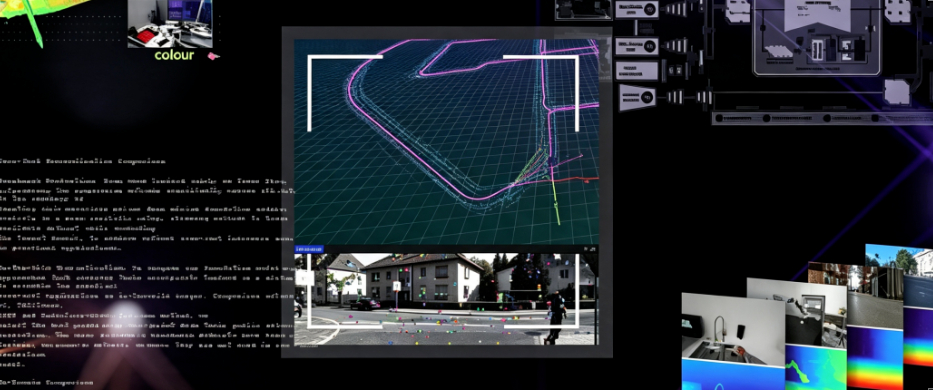
在正确层级,选择正确表征
正运动学是一张地图的话,雅可比矩阵就是地图上的“比例尺”
在物理约束和实时性压力下,找到那个让机器人"够到"目标的关节配置。
正运动学,机器人学中最“老实”的部分
将强化学习应用于机器人逆运动学的求解中
从交互闭环到 GPU 并行仿真全套体系
强化学习:从一个岔路口的思维实验聊起
从机器人运控,贯穿到世界模型!