
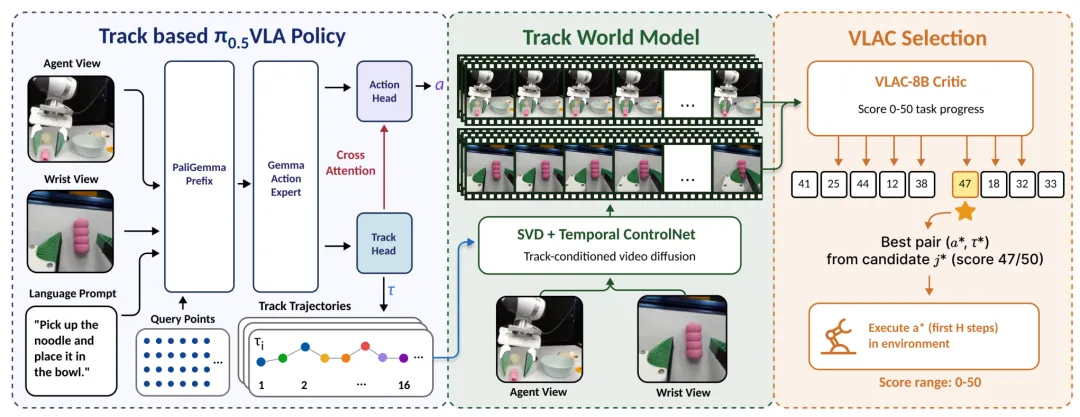
世界模型该以什么为条件?李飞飞团队全新研究TrAct:用视觉轨迹,而不是只用动作
轨迹驱动机器人世界模型

轨迹驱动机器人世界模型
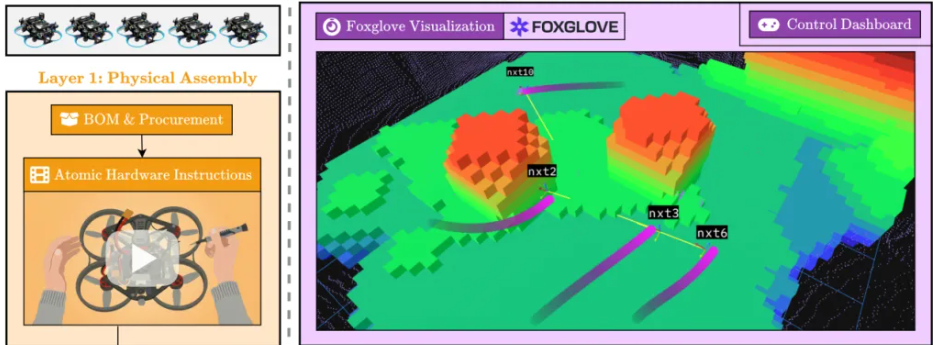
6机实物零碰撞,ROS 2自主栈全开源
璞锐学者计划青年人才孵化项目
多模态、Agent Harness、强化 学习,深圳/北京
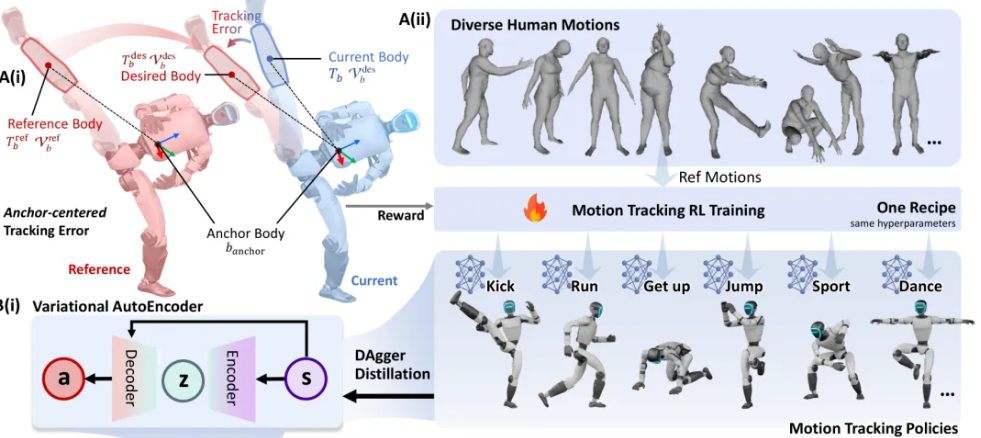
同样让关节动起来,模型面对的 问题却不一样
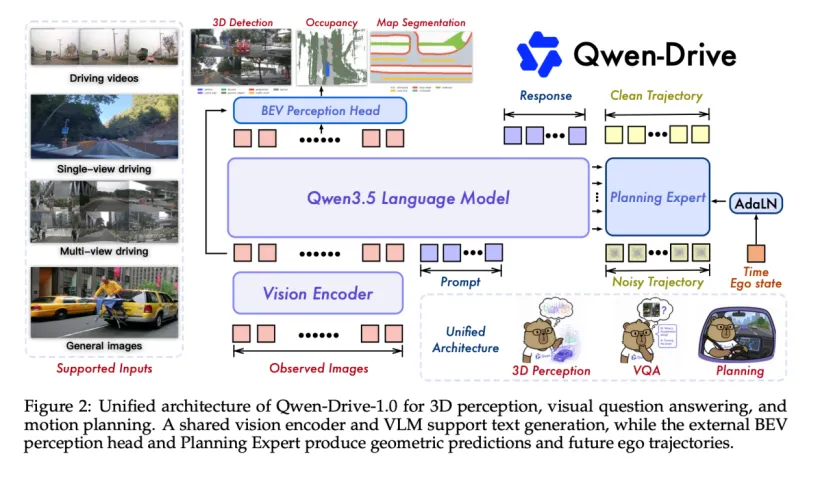
Qwen-Drive-1.0验证了一条更 省钱的路线
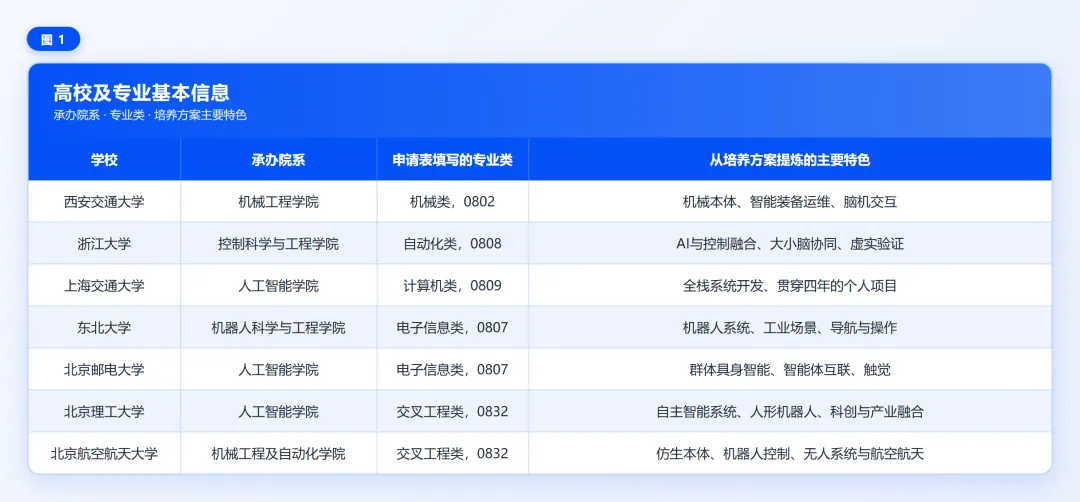
一条主线,不同的实现路径
一模驱动,全身协同。
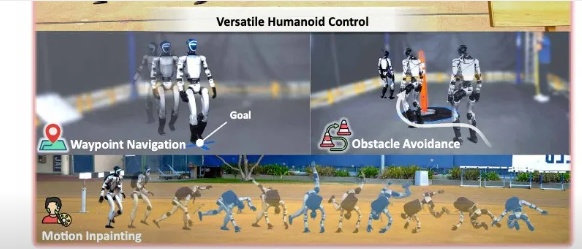
一个框架,百种动作
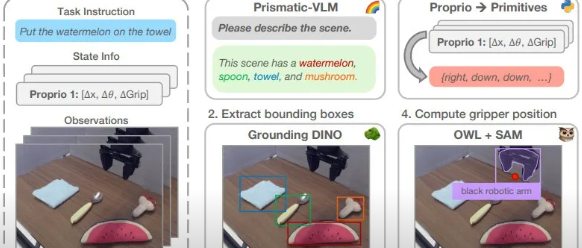
用思维链的方式,打开具身智能